[논문리뷰] The value of information and the emergence of communication in evolved e-puck robots
링크: 논문 PDF로 바로 열기
저자: Fernando Montes-Gonzalez
## 1. Key Terms & Definitions (핵심 용어 및 정의)
- EASA (Embedded Action Selection Architecture): 척추동물의 basal ganglia 모델을 로봇 제어에 도입하여 고정된 본능적 행동과 학습된 행동 간의 경쟁 및 선택을 관리하는 아키텍처입니다.
- Res-GRU: GRU (Gated Recurrent Unit)와 residual path를 결합한 신경망 제어기로, 기억을 기반으로 하는 반응과 즉각적인 반응을 모두 생성할 수 있는 구조입니다.
- Fitness function (implicit): 행동의 구체적인 방식을 지정하지 않고, 로봇이 목표물(먹이) 위에 머무른 총시간만을 보상으로 측정하는 설계 방식입니다.
- Referential signal: 로봇이 특정 대상이나 상태(예: 먹이의 위치)를 나타내기 위해 사용하는 의사소통 신호입니다.
## 2. Motivation & Problem Statement (연구 배경 및 문제 정의) 본 연구는 자율 에이전트 간의 의사소통이 어떤 환경적 조건에서 창발(emergence)하며, 본능적인 action selection 아키텍처가 사회적 과업 수행에 어떠한 영향을 미치는지 규명하는 것을 목표로 합니다. 기존 연구들은 종종 사전에 정의된 통신 채널을 부여하거나, 명시적인 보상 규칙을 사용하여 의사소통의 진화를 강제함으로써 실제 통신이 정보의 가치에 의해 자연스럽게 발생했는지 판별하기 어렵게 만드는 한계가 있습니다. 이를 해결하기 위해 본 논문은 e-puck 로봇 모델을 PyBullet 기반의 3D 환경에서 재구현하고, 암묵적 피트니스 함수를 통해 통신의 창발성과 환경적 변인 간의 관계를 분석합니다. [Figure 1]에서 볼 수 있듯, 로봇은 오직 1비트 신호만을 통해 통신하며, 환경적 난이도와 제어 구조를 다양하게 변화시켜 통신의 효율성을 평가합니다.
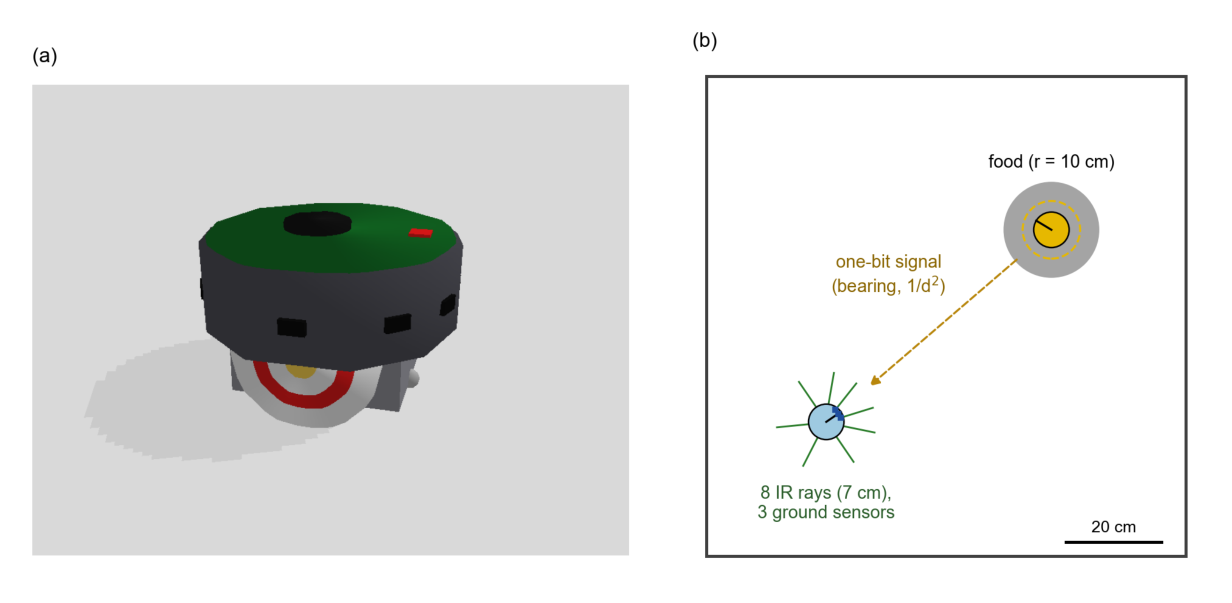
Figure 1 — 로봇 모델과 통신 환경(먹이 위치, 신호 인지)을 보여주는 핵심 시각 자료
## 3. Method & Key Results (제안 방법론 및 핵심 결과) 본 연구는 환경의 정보적 필요성과 제어 구조를 실험 변인으로 설정하여 통신의 창발성을 관찰합니다. 통신은 수신자가 스스로 얻을 수 없는 정보를 전달할 때 그 가치가 극대화되는데, 실험 결과 먹이의 위치를 직접 알려주는 compass가 제공될 경우 통신 신호는 완전히 사라지는 반면, 그렇지 않은 환경에서는 통신이 진화함을 확인하였습니다. [Table 3]에 따르면, GRU 제어기는 작은 경기장에서 referential signal을 생성하여 높은 성능(평균 피트니스 0.587)을 달성했으며, 반면 EASA를 사용하는 경우 본능적 반사(reflex)가 사회적 협력 행동을 방해하여 오히려 성능이 저하되는(평균 0.362) 결과를 보였습니다. 특히, 경기장이 커진 환경에서 referential signal을 사용하는 개체는 성능 저하가 5% 미만으로 나타나, 단순히 신호가 존재하는 것보다 해당 신호의 정보적 가치가 복잡한 과업 수행의 핵심임을 입증하였습니다.
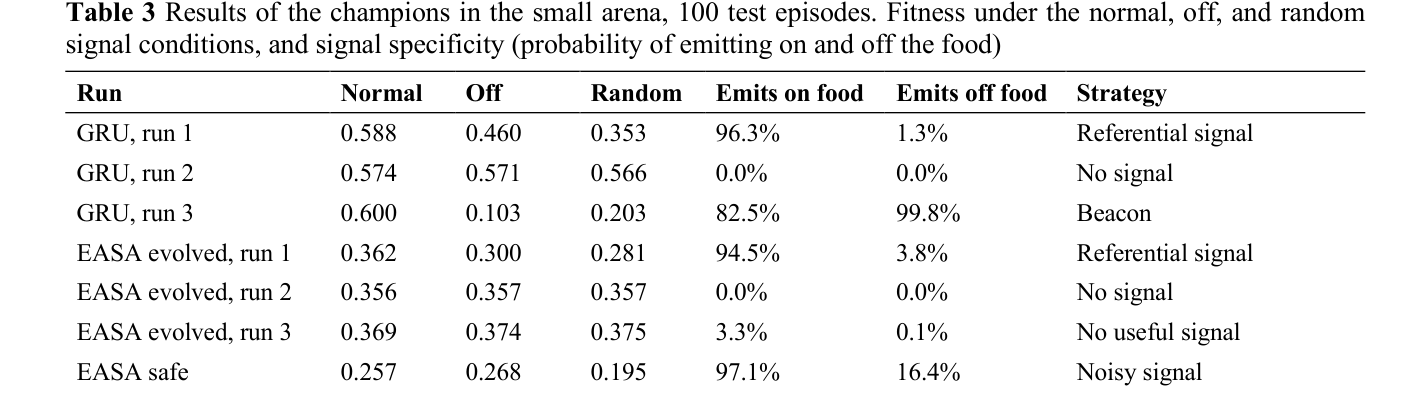
Table 3 — 다양한 전략(통신 유무, 신호 종류)에 따른 챔피언 로봇의 성능 및 전략적 차이를 보여주는 비교 데이터
## 4. Conclusion & Impact (결론 및 시사점) 의사소통의 창발은 단순히 신호 전달 채널의 유무가 아니라, 수신자가 스스로 알 수 없는 정보의 가치에 비례하여 발생합니다. 본 연구는 본능적 제어 아키텍처가 고립된 에이전트에게는 유용할 수 있으나, 협력이 필수적인 사회적 과업에서는 학습된 행동을 제약하는 장애물이 될 수 있음을 시사합니다. 이러한 결과는 향후 다중 로봇 시스템의 제어기 설계 시, 본능과 학습 간의 우선순위를 최적화하는 아키텍처 설계의 중요성을 강조하며, 로봇 공학 및 인공 생명 분야에 있어 정보 이론적 접근의 중요성을 재확인시킵니다.
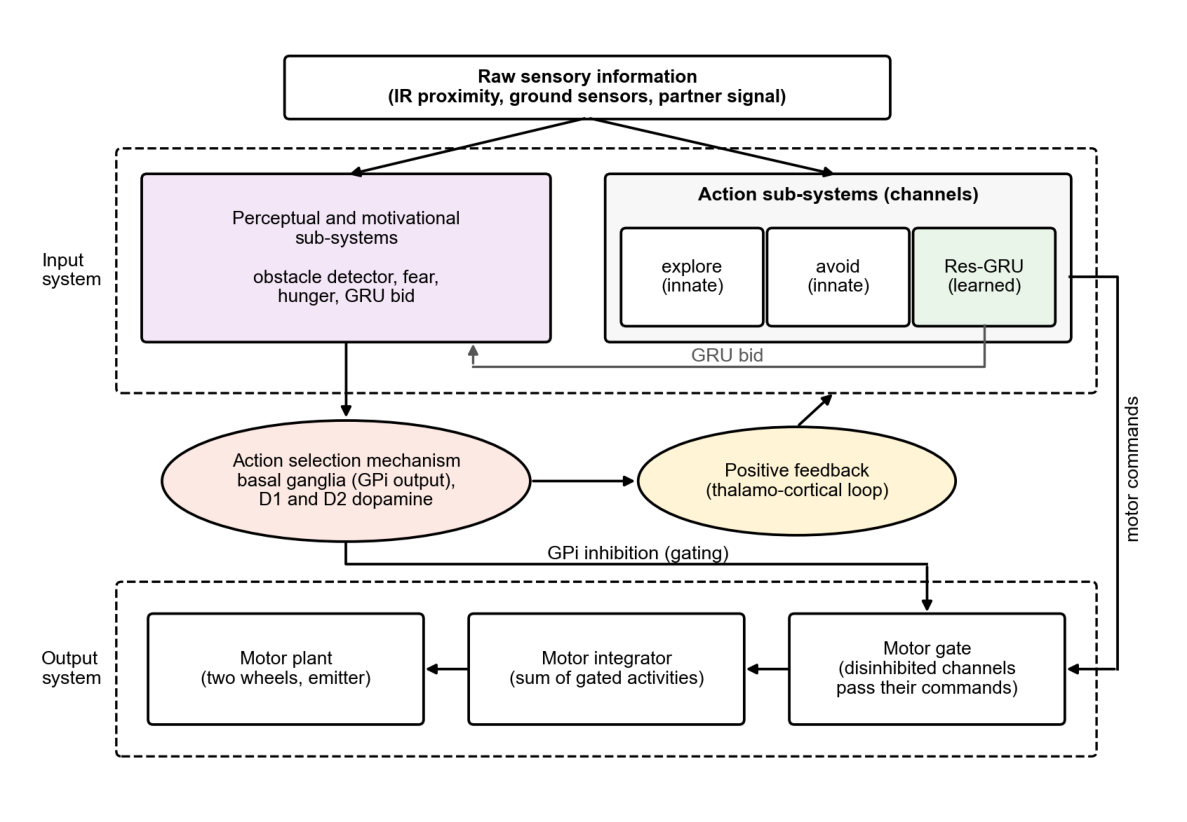
Figure 3 — Basal ganglia 기반의 제어 아키텍처 구조를 설명하는 핵심 다이어그램
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] LLMs4All: A Review on Large Language Models for Research and Applications in Academic Disciplines
- [논문리뷰] WorldCast: Exploring Intelligent Visual Generation in World State Prediction
- [논문리뷰] Waypoint-OPD: Transferring RL-Induced Policy Shifts via Gated On-Policy Distillation
- [논문리뷰] Virtual Head Attention
- [논문리뷰] VLA-Δ: Learning Physical State Transition for Vision-Language-Action Models
Review 의 다른글
- 이전글 [논문리뷰] The Life Cycle of a Massive Activation: Stochastic Birth, Weight-Decay-Driven Growth, and Competitive Consolidation
- 현재글 : [논문리뷰] The value of information and the emergence of communication in evolved e-puck robots
- 다음글 [논문리뷰] ThinkDrag: Semantic Drag-Based Image Editing with Visual Reasoning
댓글