[논문리뷰] EventEgoHands++: Event-based Egocentric 3D Hand Mesh Reconstruction with Real Dataset
링크: 논문 PDF로 바로 열기
메타데이터
저자: Ryosei Hara, Wataru Ikeda, Masashi Hatano, Mariko Isogawa
1. Key Terms & Definitions (핵심 용어 및 정의)
- Event-based Camera: 전통적인 RGB 카메라와 달리 픽셀 밝기 변화를 비동기적(asynchronous)으로 감지하여 고시간 해상도(high temporal resolution)와 높은 다이내믹 레인지(high dynamic range)를 제공하는 센서입니다.
- MANO (Mesh Animation of hand Model): 손의 3D 형상과 포즈를 3차원 메시로 표현하기 위한 표준적인 파라메트릭 모델로, 본 논문에서 손의 Reconstruction을 위한 템플릿으로 사용됩니다.
- LNES (Locally-Normalized Event Surfaces): 원시 이벤트 스트림을 처리하기 위해 사용되는 프레임 기반 표현 방식으로, 짧은 시간 동안의 상대적인 시간 정보와 극성(polarity)을 유지합니다.
- Adaptive Attention: 손의 검출 여부에 따라 cross-attention을 동적으로 활성화하거나 비활성화하여, 손이 보이지 않을 때 발생하는 잘못된 정보 교환을 방지하고 계산 효율성을 높이는 메커니즘입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 egocentric 시점에서 발생하는 심각한 모션 블러와 저조도 환경의 제약을 극복하기 위해 이벤트 카메라 기반의 3D 손 메시 복원 프레임워크인 **EventEgoHands++**를 제안합니다 [Figure 1]. 기존의 RGB 카메라 기반 방식은 카메라 착용자의 급격한 움직임이나 어두운 조명 조건에서 성능이 급격히 저하되는 한계가 있습니다. 특히 선행 연구인 EventEgoHands는 손 분할(segmentation)을 통해 배경 노이즈를 제거했으나, 좌우 손을 구분하지 못해 항상 두 손을 모두 복원하려 하거나, 가시성(visibility)과 관계없이 강제로 cross-attention을 적용하여 복원 정확도를 떨어뜨리는 결정적인 결함이 있었습니다. 또한, 실세계(real-world) 이벤트 데이터셋의 부재로 인해 실제 센서 환경에서의 성능 검증이 불가능했다는 점이 본 연구의 주요 해결 과제입니다.
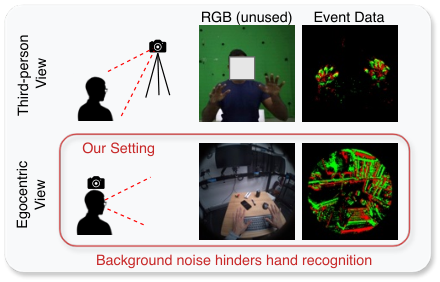
Figure 1 — 이벤트 카메라의 도전 과제
3. Method & Key Results (제안 방법론 및 핵심 결과)
제안하는 **EventEgoHands++**는 손의 검출과 복원이라는 2단계 구조를 통해 위 문제들을 해결합니다 [Figure 2]. 먼저 Hand Extraction Stage에서 YOLO26 기반의 detector를 도입하여 좌우 손에 대한 instance-level bounding box와 mask를 동시에 추정함으로써, 실제 손이 존재하는 경우에만 복원을 수행합니다. 다음으로 Hand Reconstruction Stage에서는 Adaptive Attention을 도입하여, 좌우 손의 검출 결과(validity indicator)를 기반으로 self-attention과 cross-attention의 적용 여부를 동적으로 결정합니다 [Figure 3]. 이를 통해 손이 존재하지 않을 때 발생하는 특징값 오염을 방지하고 상호작용 모델링의 효율성을 극대화합니다. 정량적 평가 결과, 합성 데이터셋인 N-HOT3D에서 MPJPE를 기존 대비 33.7%(21.82 mm) 감소시켰으며, 새롭게 구축한 실세계 데이터셋 EEH-R에서도 MPJPE 18.8%(7.90 mm)와 MPVPE 18.1%(7.13 mm)의 성능 개선을 입증하였습니다.
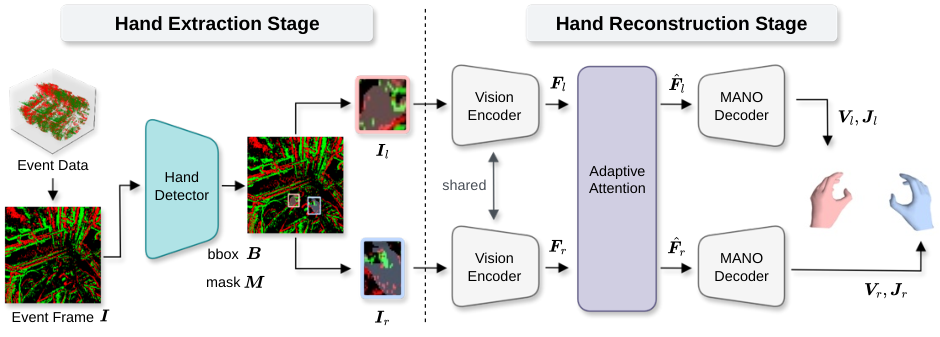
Figure 2 — 전체 모델 아키텍처
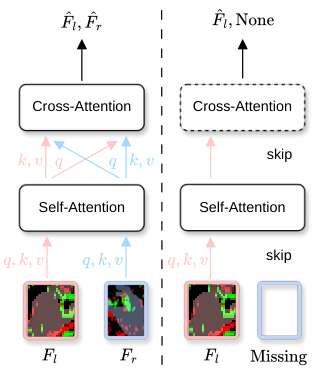
Figure 3 — Adaptive Attention 구조
4. Conclusion & Impact (결론 및 시사점)
본 논문은 인스턴스 인식과 가시성 기반의 동적 어텐션 메커니즘을 통해 이벤트 기반 egocentric 손 메시 복원의 강건성을 획기적으로 개선하였습니다. 특히, 약 100만 프레임 규모의 실세계 이벤트 데이터셋인 EEH-R을 구축하여, 실제 환경에서의 성능 한계를 극복할 수 있는 연구 토대를 마련했다는 점에서 큰 의의가 있습니다 [Figure 4]. 이러한 성과는 AR/VR 인터페이스, 인간-로봇 상호작용(HRI) 등 저전력 고성능 처리가 요구되는 차세대 웨어러블 플랫폼의 핵심 기술로 기여할 것으로 기대됩니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] ReViV: Reconstructing the Viewer and the View in 4D from Monocular Egocentric Video
- [논문리뷰] VIABench: A Comprehensive Video Benchmark Collected from Blind Individuals for Visual Impairment Assistance
- [논문리뷰] LongE2V: Long-Horizon Event-based Video Reconstruction, Prediction, and Frame Interpolation with Video Diffusion Models
- [논문리뷰] SpatialWorld: Benchmarking Interactive Spatial Reasoning of Multimodal Agents in Real-World Tasks
- [논문리뷰] MA-EgoQA: Question Answering over Egocentric Videos from Multiple Embodied Agents
Review 의 다른글
- 이전글 [논문리뷰] Confidence Comes from Experience: Experiential Confidence Estimation from Reasoning to Agents
- 현재글 : [논문리뷰] EventEgoHands++: Event-based Egocentric 3D Hand Mesh Reconstruction with Real Dataset
- 다음글 [논문리뷰] EvolveTrade: Experience-Driven Policy Refinement for Self-Evolving LLM Trading Agents
댓글