[논문리뷰] Fewer Tokens, Better Action: GPT-6 Astra Robot Agents with 14% Higher Success Rate but 65% Fewer Tokens
링크: 논문 PDF로 바로 열기
메타데이터
저자: Ruiyang Si, Jianxin Bi, Shunyu Yang, Rui Ni, Wenbo Huang, Qiang Wang, Shulong Jiang, Duomin Wang, Xiuyu Li, Haiwen Feng, Zhen Dong, Daquan Zhou
## 1. Key Terms & Definitions (핵심 용어 및 정의)
- PyRUA-Lean: 본 논문에서 제안하는 VLM 기반 로봇 제어를 위한 대화형 코드 실행 인터페이스로, Primitive Composition과 Selective Observation을 통해 토큰 소비를 최소화하고 제어 효율성을 극대화합니다.
- Primitive Composition: 로봇의 모션, 인식, VLA(Vision-Language-Action) 정책 등의 Primitive를 Python 코드로 조합하여, VLM의 반복적인 호출 없이 복잡한 작업을 수행하는 메커니즘입니다.
- Selective Observation: 로봇 시스템이 자동으로 모든 정보를 반환하는 대신, 에이전트가 명시적으로 요청한 이미지나 상태 정보만을 VLM 컨텍스트로 전달하여 불필요한 입력 토큰 증가를 억제하는 기법입니다.
- RPent: 기존의 로봇 스택 및 Primitive 구현체로, 본 논문에서는 이를 베이스라인으로 활용하여 제안 방법론인 PyRUA-Lean의 성능을 비교 분석합니다.
## 2. Motivation & Problem Statement (연구 배경 및 문제 정의) 본 연구는 VLM 기반 로봇 에이전트가 작업을 수행할 때 발생하는 과도한 Inference 비용과 불필요한 토큰 오버헤드 문제를 해결하는 데 목적이 있습니다. 기존의 Tool-calling 방식은 개별 Primitive 실행마다 반복적인 VLM 호출과 시각적 정보의 강제적 반환을 요구하며, 이는 작업 성공률에 비해 불필요하게 높은 컴퓨팅 비용을 야기합니다 [Figure 2]. 특히 장시간 지속되는 로봇 작업에서 이러한 비효율성은 스케일업(Scale-up)에 큰 장애물로 작용하며, 더 정교한 Primitive 조합과 선택적 데이터 활용이 가능한 새로운 인터페이스의 필요성이 대두되었습니다.
## 3. Method & Key Results (제안 방법론 및 핵심 결과) 본 논문은 에이전트가 로봇 Primitive를 Python 코드로 직접 구성하고 조건부 실행 및 로컬 재시도(Retry)를 수행할 수 있게 하는 PyRUA-Lean 프레임워크를 제안합니다 [Figure 2]. 이 프레임워크는 에이전트가 생성한 코드를 통해 실행 환경 내에서 중간 결과를 처리하고, 사용자가 명시적으로 호출한 출력만 VLM 컨텍스트에 포함시킵니다. 700개의 시뮬레이션 작업 환경에서 검증한 결과, PyRUA-Lean은 동일한 LLM 호출 예산 내에서 전체 작업 성공률을 기존 63.1%에서 71.7%로 약 14% 향상시키는 성과를 거두었습니다 [Table 2]. 특히 공동으로 해결된 작업 사례에서 PyRUA-Lean은 베이스라인 대비 49% 감소된 LLM 호출과 65% 감소된 입력 토큰(Input Tokens) 사용량을 기록하며 압도적인 효율성을 입증했습니다 [Figure 1]. 이러한 효율성 증가는 복잡한 작업 흐름에서도 일관되게 나타나며, 특히 LIBERO-PRO와 같은 장기 작업에서 그 가치가 더욱 극명하게 드러납니다 [Table 2].
## 4. Conclusion & Impact (결론 및 시사점) 본 논문은 대화형 코드 실행이 로봇 에이전트의 제어 성능과 비용 효율성을 동시에 개선할 수 있음을 성공적으로 증명했습니다. PyRUA-Lean은 복잡한 로봇 작업을 프로그래밍적으로 추상화하여 모델의 Inference 부하를 획기적으로 낮추었으며, 이는 로봇 공학 및 대형 모델 에이전트 설계 분야에 중요한 시사점을 제공합니다. 향후 연구에서는 실제 물리적 로봇 환경에서의 지연 시간(Latency) 관리 및 더 다양한 에이전트 아키텍처로의 확장성에 대한 추가적인 분석이 기대됩니다.
Part 2: 중요 Figure 정보

Figure 1 — PyRUA-Lean 성능 비교 지표
Figure 2 — PyRUA-Lean 프레임워크 개념도

Figure 4 — 코드 기반 복구 사례
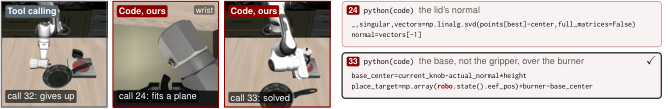
Figure 4 — 코드 에이전트 복구 예시
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] Fast-dDrive: Efficient Block-Diffusion VLM for Autonomous Driving
- [논문리뷰] OpenGCUA: Toward a Fully Open Stack for Generalist Computer Use
- [논문리뷰] MJev-Spatial: System One Spatial Intelligence via Native Attention Matching
- [논문리뷰] VideoJev: System One Model for Video Understanding and Interaction
- [논문리뷰] SWE-Game: Can Coding Agents Build the Games We Want?
Review 의 다른글
- 이전글 [논문리뷰] EgoTools: Towards Tool-Centric Reasoning in Real-World Egocentric Videos
- 현재글 : [논문리뷰] Fewer Tokens, Better Action: GPT-6 Astra Robot Agents with 14% Higher Success Rate but 65% Fewer Tokens
- 다음글 [논문리뷰] FlexRouter: Learning Complementary Model Sets for Flexible LLM Routing
댓글