[논문리뷰] CosmoH2G: A Hand-to-Gripper Transfer Dataset and Baseline Method for Object Manipulation with Complex Spatial Movements
링크: 논문 PDF로 바로 열기
저자: Hongxiang Zhao, Mutian Xu, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- CosmoH2G: 인간의 손 움직임을 로봇 그리퍼 동작으로 효과적으로 전이하기 위해 제안된 데이터 기반 프레임워크입니다.
- H2G Transfer (Hand-to-Gripper Transfer): 인간의 손으로 시연된 동작(Hand Motion)을 로봇 그리퍼가 실행할 수 있는 동작(Gripper Action)으로 변환하는 과정입니다.
- UMI (Universal Manipulation Interface): 데이터 수집을 위해 사용된 휴대용 그리퍼로, 복잡한 인간의 손 움직임을 원활하게 모방할 수 있도록 설계된 인터페이스입니다.
- 6-DoF Pose: 3개의 위치(position) 및 3개의 방향(orientation) 자유도를 포함하는 객체 또는 그리퍼의 자세를 나타내는 표준 표현 방식입니다.
- Denoising Transformer: Stage I 및 Stage II에서 그리퍼 pose sequence를 생성하는 데 사용되는 Transformer 기반 diffusion model로, 잡음이 있는 입력에서 깨끗한 데이터를 복원하는 데 활용됩니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 연구는 인간 시연(Human Demonstration)으로부터 로봇 학습(Robot Learning)이 비용 효율적이지만, 기존 방법론들이 복잡한 공간 움직임(Spatial Movement)을 다루는 데 실패한다는 핵심 문제를 해결하고자 합니다. 기존 방법들은 주로 간단하고 평면적인 작업에 한정되어 있으며, 회전(Rotation)이나 뒤집기(Flipping)와 같은 복잡한 3D 움직임(3D Movement)을 처리하지 못합니다 [Figure 1]. rule-based retargeting은 인간 손과 로봇 그리퍼 간의 형태학적 불일치(Morphological Disparity)로 인해 실패하며 [Figure 4], trajectory-conditioned 방법은 fine-grained hand-pose dynamics를 인코딩하지 못하고 복잡한 환경에서 occlusion으로 인해 신뢰성 있는 trajectory를 추출하기 어렵다는 한계가 있습니다 [Figure 3]. 이러한 문제들을 극복하기 위해, 본 연구는 복잡한 공간 조작을 위한 데이터 기반의 H2G Transfer 방법론과 이를 뒷받침할 수 있는 고품질의 paired data를 제안합니다.
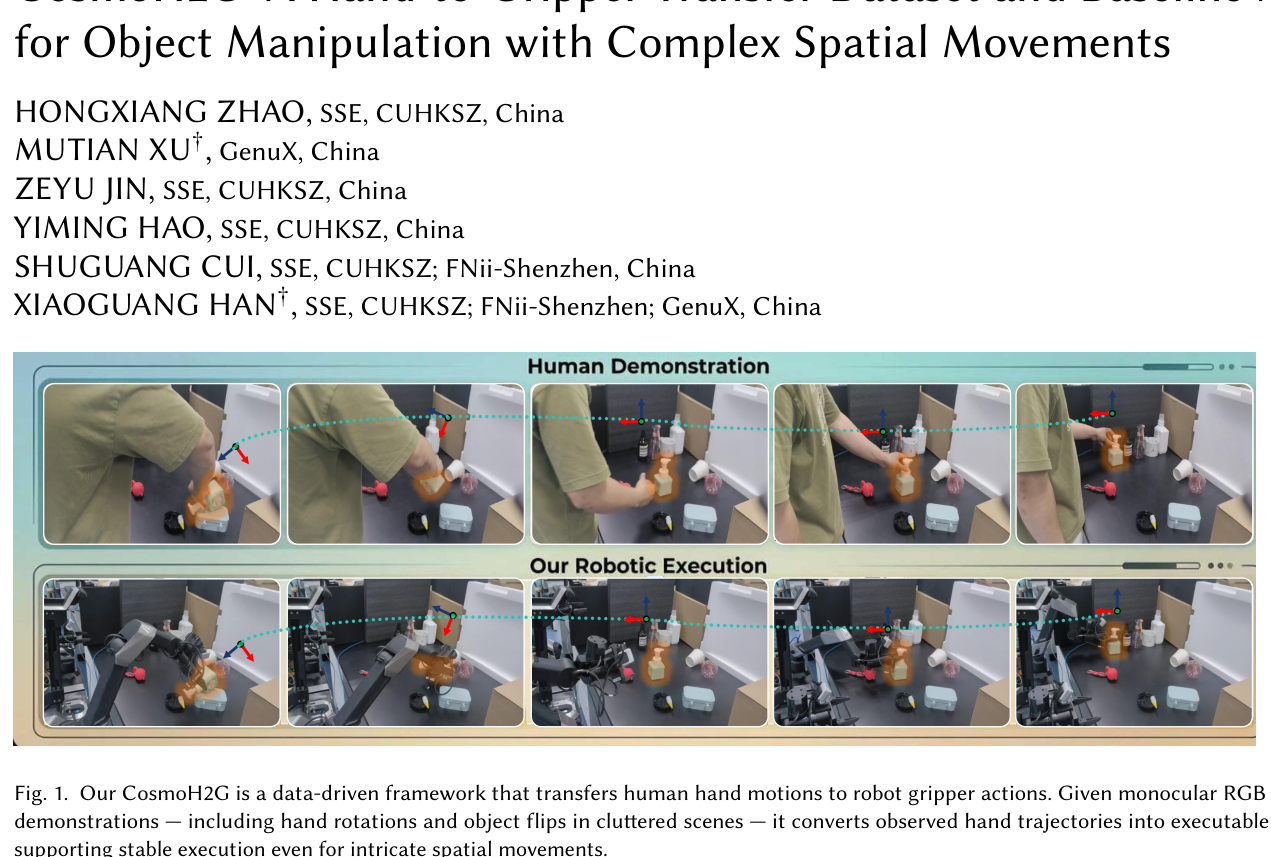
Figure 1 — 전반적인 CosmoH2G 프레임워크를 보여주는 핵심 개념도
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 연구는 인간의 손 동작을 로봇 그리퍼 동작으로 전이하는 데이터 기반 프레임워크인 CosmoH2G를 제안합니다. CosmoH2G는 복잡한 공간 조작을 강조하는 대규모 hand-gripper paired dataset을 구축하며, UMI를 활용하여 6,189 에피소드, 1,254개의 고유한 객체에 대한 시연 데이터를 수집했습니다 [Table 1]. 이 데이터는 기존 벤치마크보다 훨씬 높은 spatial complexity를 보입니다 [Figure 2]. 제안된 프레임워크는 two-stage 구조로 [Figure 6]: Stage I에서는 denoising Transformer를 사용하여 시작 및 종료 프레임에 대한 sparse gripper keyframe (6-DoF pose)을 예측하여 매핑 목표를 단순화합니다. Stage II에서는 또 다른 denoising Transformer를 사용하여 이러한 keyframe에 기반한 전체 연속적인 gripper orientation sequence를 생성하며, translation은 hand manipulation sequence에서 파생되고 grasping heuristic 및 kinematic consistency를 기반으로 후처리(post-optimization)됩니다.
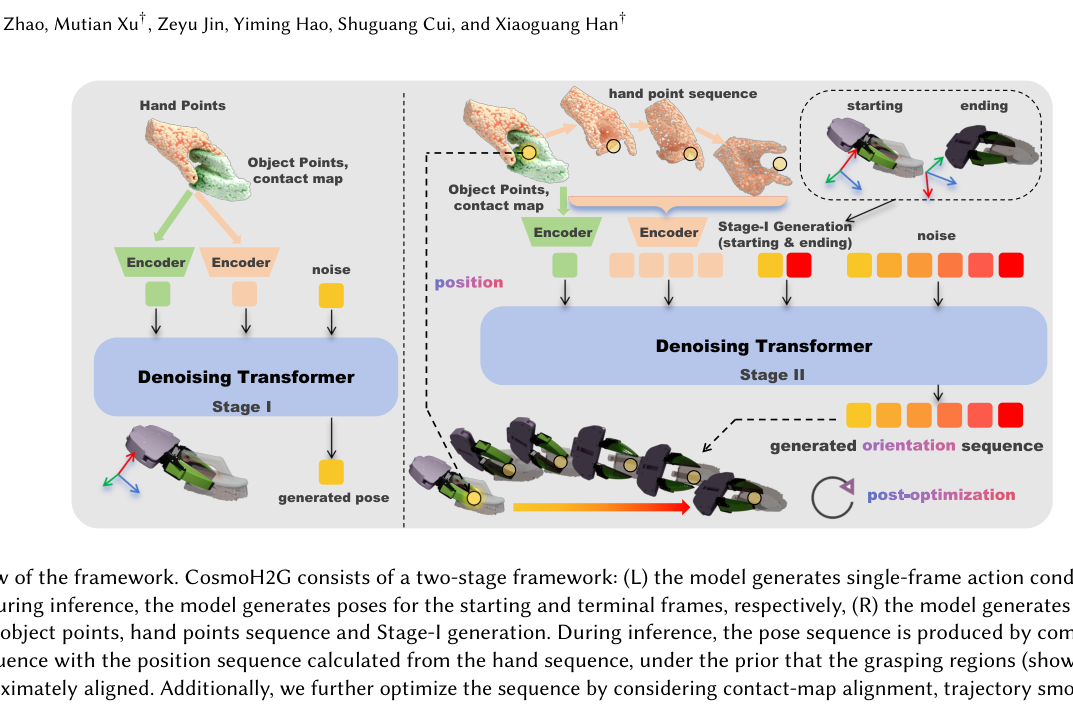
Figure 6 — 제안하는 Two-stage 방법론의 상세한 아키텍처 다이어그램
실험 결과, CosmoH2G는 시뮬레이션 및 실제 로봇 환경 모두에서 기존 baselines를 상당히 능가하는 성능을 보였습니다 [Table 2, Figure 7]. 시뮬레이션에서 CosmoH2G는 GOA 7.53°, SR 83.87%, TS 0.9672, TOPA **10.27°**를 달성했으며, 이는 가장 좋은 learning-based baseline인 Track2Act (GOA 10.67°, TOPA 12.48°) 대비 GOA 및 TOPA에서 약 2.5배 개선된 수치입니다. 실제 로봇 실험에서도 GOA 7.53°, SR 70.43%, TS 0.9413, TOPA **19.34°**로 우수한 성능을 유지했습니다. ablation study를 통해 two-stage framework와 contact map, ending action과 같은 모델 조건의 필요성이 입증되었습니다 [Table 3, Table 4].
4. Conclusion & Impact (결론 및 시사점)
CosmoH2G는 복잡한 공간 움직임을 포함하는 객체 조작에서 인간의 손 동작을 로봇 그리퍼로 정밀하고 안정적으로 전이하는 데이터 기반 해결책을 성공적으로 제시합니다. 본 연구에서 제안된 확장 가능한 UMI 기반 데이터 수집 파이프라인과 two-stage learning framework는 기존 방법론의 한계를 극복하고 H2G Transfer의 복잡성을 효과적으로 관리하는 데 핵심적인 기여를 합니다. 이 연구는 데이터 기반 cross-embodiment learning 및 복잡한 로봇 조작 분야의 미래 연구를 위한 중요한 토대를 마련하며, 향후 closed-loop feedback 및 collision avoidance 통합과 같은 방향으로 확장될 가능성을 제시합니다.
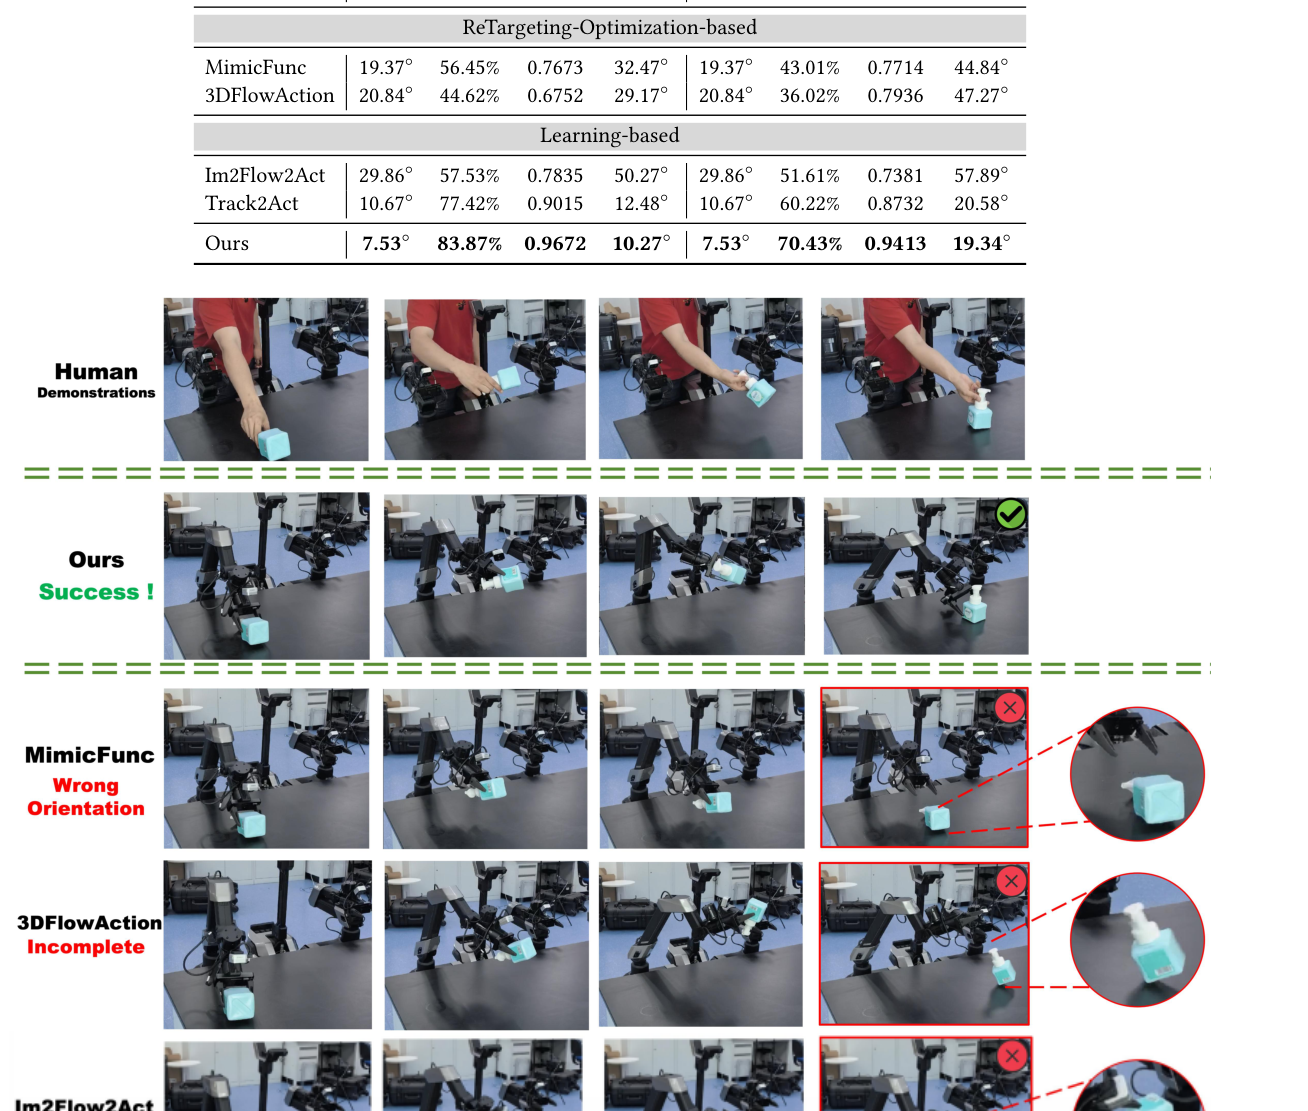
Table 2 — 시뮬레이션 및 실제 로봇 환경에서 제안 방법론과 baselines의 정량적 성능 비교 테이블
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] Show-Harness: Just a VLM Agent Can Play Robots
- [논문리뷰] Act with Intent: Distilling Behavior Intent for Vision-Language-Action Models
- [논문리뷰] TacForcing: Streaming Action Generation with Execution-Time Tactile Feedback
- [논문리뷰] World-to-Wrist: Task-Conditioned Future Wrist Modeling for Fine-Grained Robot Manipulation
- [논문리뷰] Generalizable VLA Finetuning via Representation Anchoring and Language-Action Alignment
Review 의 다른글
- 이전글 [논문리뷰] CoVeR: Coverage-Based Token Pruning for Multi-View 3D Reasoning in VLMs
- 현재글 : [논문리뷰] CosmoH2G: A Hand-to-Gripper Transfer Dataset and Baseline Method for Object Manipulation with Complex Spatial Movements
- 다음글 [논문리뷰] Counter-Swarm Doctrine: Containing Coordinated Agent Intrusions
댓글