[논문리뷰] SceneMosaic: Efficient and Diverse Simulation-Ready Scene Generation via Hybrid Agentic Layout Evolution
링크: 논문 PDF로 바로 열기
메타데이터
저자: Xingjian Ran, Xiaoye Mo, Sihao Liu, et al.
## 1. Key Terms & Definitions (핵심 용어 및 정의)
- Agentic Layout Evolution: VLM(Vision-Language Model) 기반의 에이전트가 Critic-Actor 루프를 통해 초기 3D 씬 레이아웃을 점진적으로 수정하고 물리적 유효성을 높이는 최적화 과정입니다.
- Local Unit Decomposition: 복잡한 3D 씬을 독립적으로 진화 가능한 하위 단위(local units)로 분해하여, 개별 단위의 변형을 조합(Cartesian product)함으로써 효율적으로 다양한 씬 변형을 생성하는 기법입니다.
- Orthographic 2D Abstraction: 복잡한 3D 시점 대신 투영된 2D 평면에서 조작을 수행하여 3D 공간 추론의 복잡도를 낮추고 로컬 일관성을 확보하는 공간 추상화 기법입니다.
- Simulation-Ready: 생성된 3D 씬이 물리 시뮬레이션 환경에서 즉시 사용 가능하도록 충돌(collision)이나 오배치(out-of-bounds)가 없는 물리적 타당성을 갖춘 상태를 의미합니다.
## 2. Motivation & Problem Statement (연구 배경 및 문제 정의) 본 논문은 기존 3D 씬 생성 방식의 고질적인 효율성-충실도 트레이드오프와 낮은 다양성 문제를 해결하고자 합니다. 기존 Agentic text-to-3D 파이프라인은 높은 충실도를 보이지만 반복적인 피드백 루프로 인해 생성 속도가 매우 느리며, Parametric image-to-3D 모델은 효율적이지만 물리적으로 부정확한 레이아웃을 생성하는 한계가 있습니다 [Figure 1]. 더욱이 두 방식 모두 실세계의 역동성을 반영할 수 있는 다양한 씬 변형(layout variants)을 생성하는 데 어려움을 겪고 있습니다. 따라서 저자들은 두 패러다임의 장점을 결합하여 물리적으로 유효하면서도 효율적으로 생성 가능한 하이브리드 프레임워크를 제안합니다.
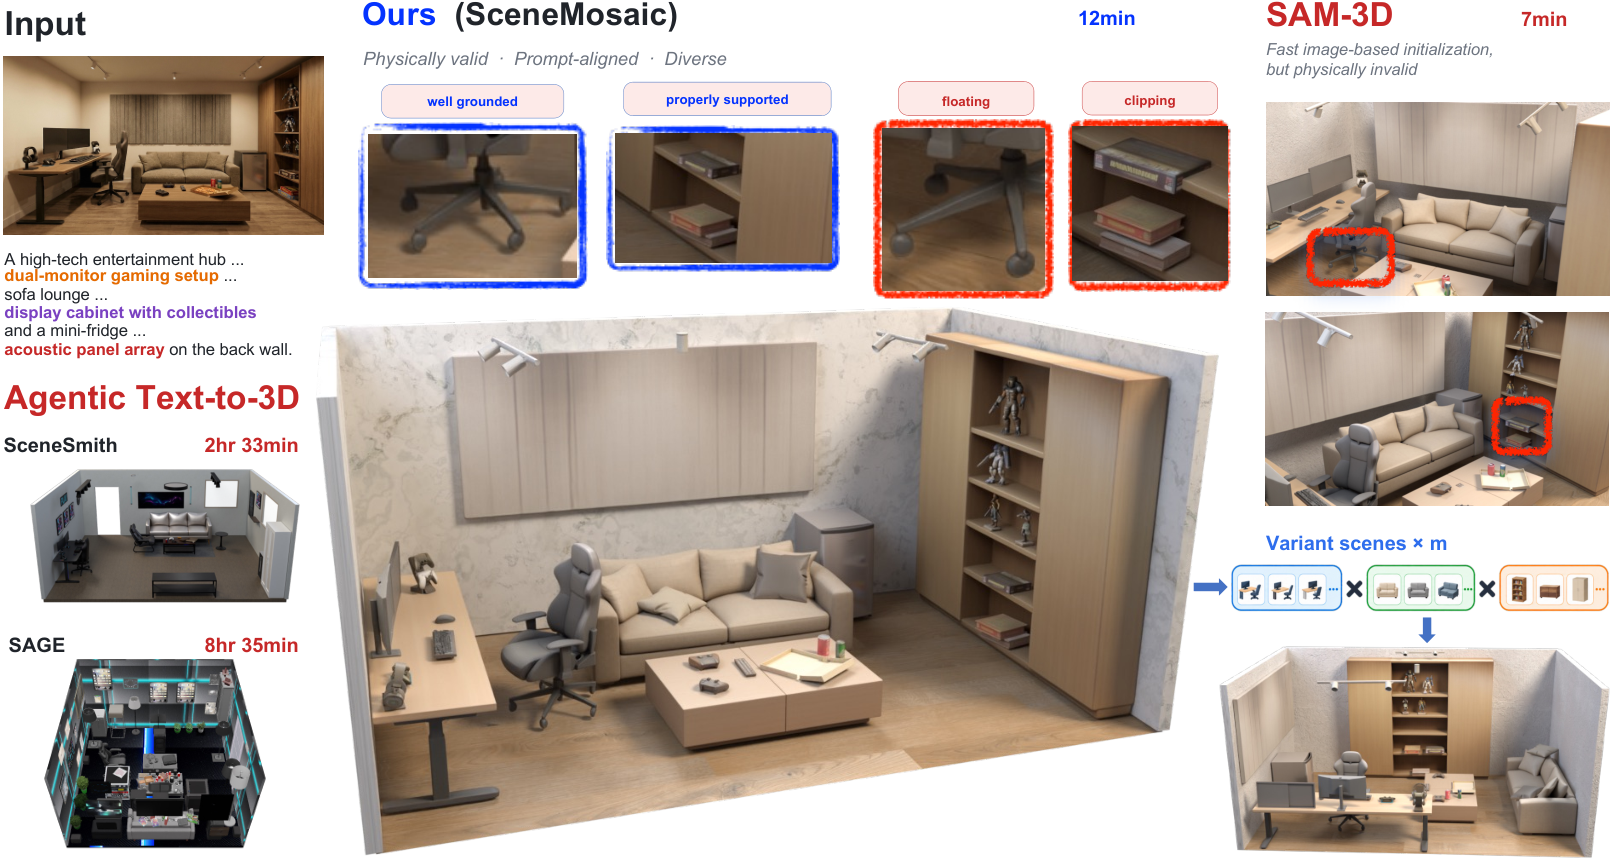
Figure 1 — SceneMosaic의 개요
## 3. Method & Key Results (제안 방법론 및 핵심 결과) 본 논문은 SceneMosaic을 제안하며, 이는 이미지 기반의 강력한 레이아웃 사전 지식(prior)으로 3D 씬을 빠르게 초기화한 뒤, Agentic layout evolution을 통해 최적화합니다 [Figure 2]. 제안 방법론은 씬을 독립적인 로컬 단위로 분해한 후 각 단위를 병렬적으로 진화시키며, 이를 통해 Cartesian combination으로 다양한 씬 변형을 생성합니다 [Figure 2]. 주요 실험 결과, SceneEval-100 벤치마크에서 기존 최고 성능의 Agentic baseline과 대등한 수준의 의미적 레이아웃 품질을 확보하면서도 생성 속도를 24배 이상 가속화하였습니다 [Table 1]. 또한, 물리적 타당성 지표에서 collision rate와 out-of-bounds rate를 거의 0% 수준으로 감소시켜 정성적 평가와 사용자 연구 모두에서 최고 점수를 기록하였습니다 [Table 1], [Table 2].
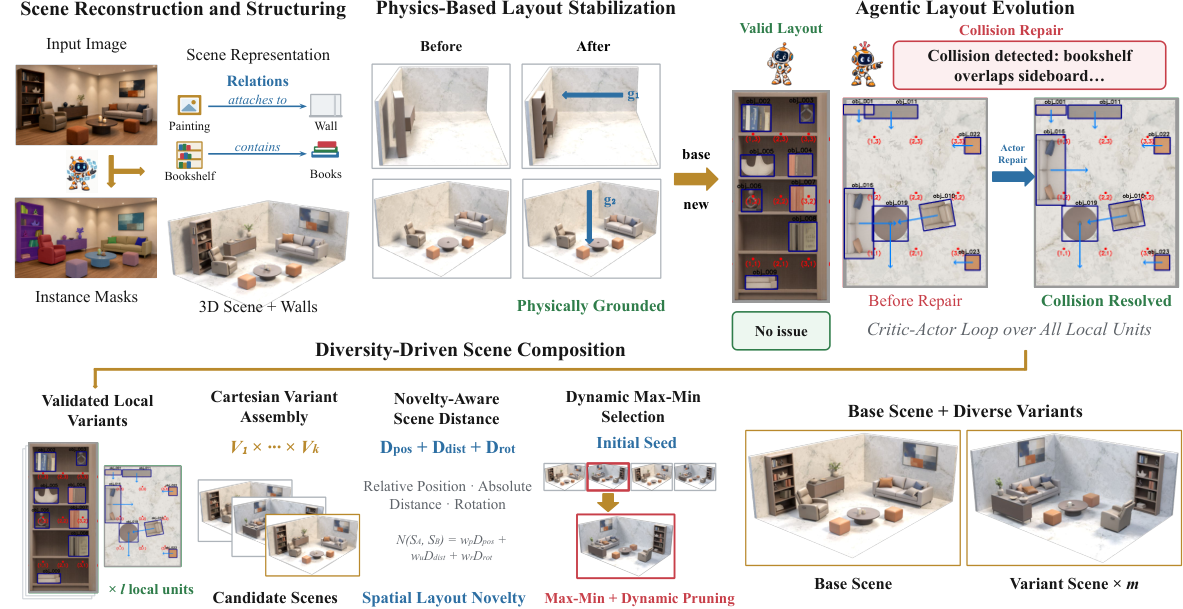
Figure 2 — 제안 모델의 전체 아키텍처
## 4. Conclusion & Impact (결론 및 시사점) 본 연구는 고효율성과 고품질의 물리적 유효성을 동시에 달성하는 하이브리드 3D 씬 생성 프레임워크를 정립하였습니다. 특히 로컬 단위 분해를 통해 대규모 시뮬레이션에 필요한 다양한 씬 변형을 저비용으로 생성할 수 있게 함으로써, Embodied AI 및 대화형 엔터테인먼트 분야의 시뮬레이션 스케일링 문제를 해결할 수 있는 중요한 기반을 마련했습니다. 이 연구는 향후 복잡한 물리적 환경 내에서 로봇 학습 및 평가 환경을 대규모로 구축하는 데 핵심적인 기여를 할 것으로 기대됩니다.
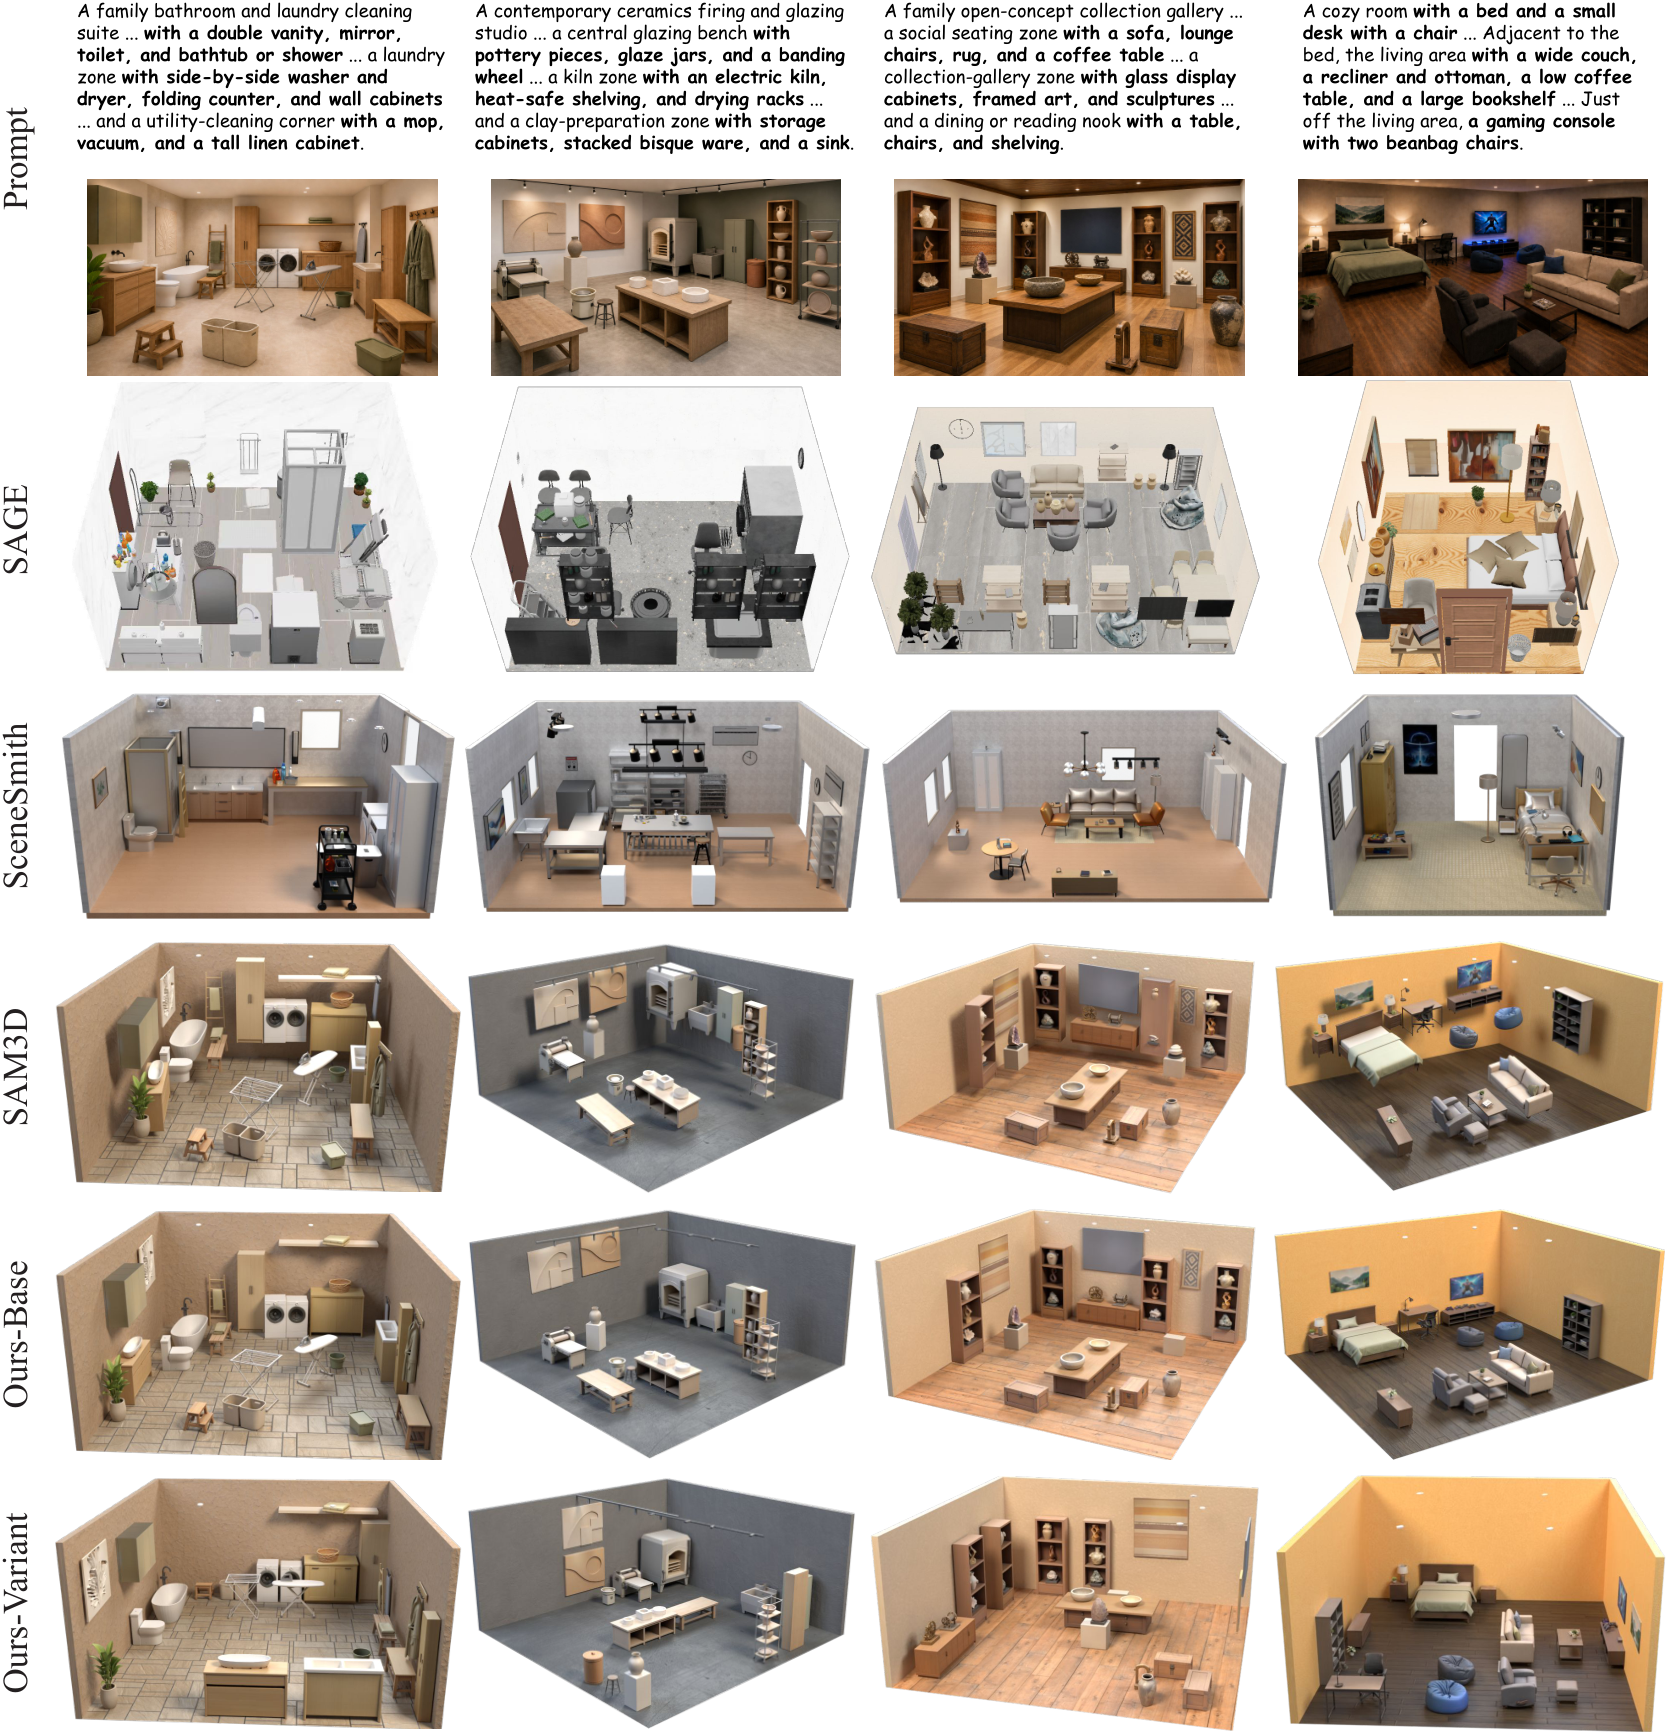
Figure 3 — 정성적 비교 결과
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] Recursive Code World Models: Building Complex Worlds through Recursive Scene Programs
- [논문리뷰] WorldClaw: Agentic 3D Open-World Generation at Scale
- [논문리뷰] CGGS: Consistency-Augmented Geometric Gaussian Splatting for Ego-centric 3D Scene Generation
- [논문리뷰] SynCity 3000: Bootstrapping Scene-Scale 3D Diffusion
- [논문리뷰] PixWorld: Unifying 3D Scene Generation and Reconstruction in Pixel Space
Review 의 다른글
- 이전글 [논문리뷰] SQS: Bayesian DNN Compression through Sparse Quantized Sub-distributions
- 현재글 : [논문리뷰] SceneMosaic: Efficient and Diverse Simulation-Ready Scene Generation via Hybrid Agentic Layout Evolution
- 다음글 [논문리뷰] Steering Geometry: Validating Human Value Geometry in LLM Steering Space
댓글