[논문리뷰] World Observer: Joint Actor-Observer Generation for Persistent World Modeling
링크: 논문 PDF로 바로 열기
메타데이터
저자: Hyunwook Choi, Dahyun Chung, Hyunsung Kim, Siyoon Jin, Jinhyeok Choi, Junyoung Seo, Seungryong Kim
1. Key Terms & Definitions (핵심 용어 및 정의)
- World Observer: Actor의 시야 밖에 있는 영역을 독립적으로 관측하고 진화시키기 위해 파노라마 형태의 Observer를 함께 생성하는 모델 프레임워크입니다.
- Actor-Observer Decoupling: 에이전트의 시야를 담당하는 Actor와 환경 전체의 변화를 추적하는 Observer를 분리하여, 시야 밖의 객체 상태를 유지하는 방법론입니다.
- Observer Sink: 파노라마의 기하학적 왜곡을 보완하기 위해 고해상도 perspective reference를 공유 Attention 메커니즘을 통해 제공하여 정밀한 Appearance를 복원하는 기법입니다.
- OOV (Out-of-View) Metrics: 시야 밖에서 객체가 올바르게 진화했는지 평가하기 위해 도입된 3D 기반 지표(OOV-F, OOV-Dgt, OOV-Dself)입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 기존의 Actor-centric video world model들이 겪는 '시야 밖 상태 유지 불능' 문제를 해결하는 것을 목표로 합니다. 대부분의 기존 연구들은 에이전트의 현재 관측 범위에 의존하여 세계를 모델링하므로, 객체가 시야 밖으로 나갔다가 다시 돌아올 때 frame-locked, lost, frozen, impostor 상태가 되는 등 일관성 없는 결과를 생성합니다 [Figure 2]. 이러한 현상은 장기적인 시퀀스 모델링이나 로봇의 Embodied navigation 등에서 심각한 상태 드리프트와 시간적 불일치를 초래합니다. 따라서 단순히 과거 기억에 의존하는 것이 아니라, 시야 밖의 영역을 지속적으로 가시화하고 능동적으로 상태를 업데이트하는 새로운 구조가 필수적입니다.
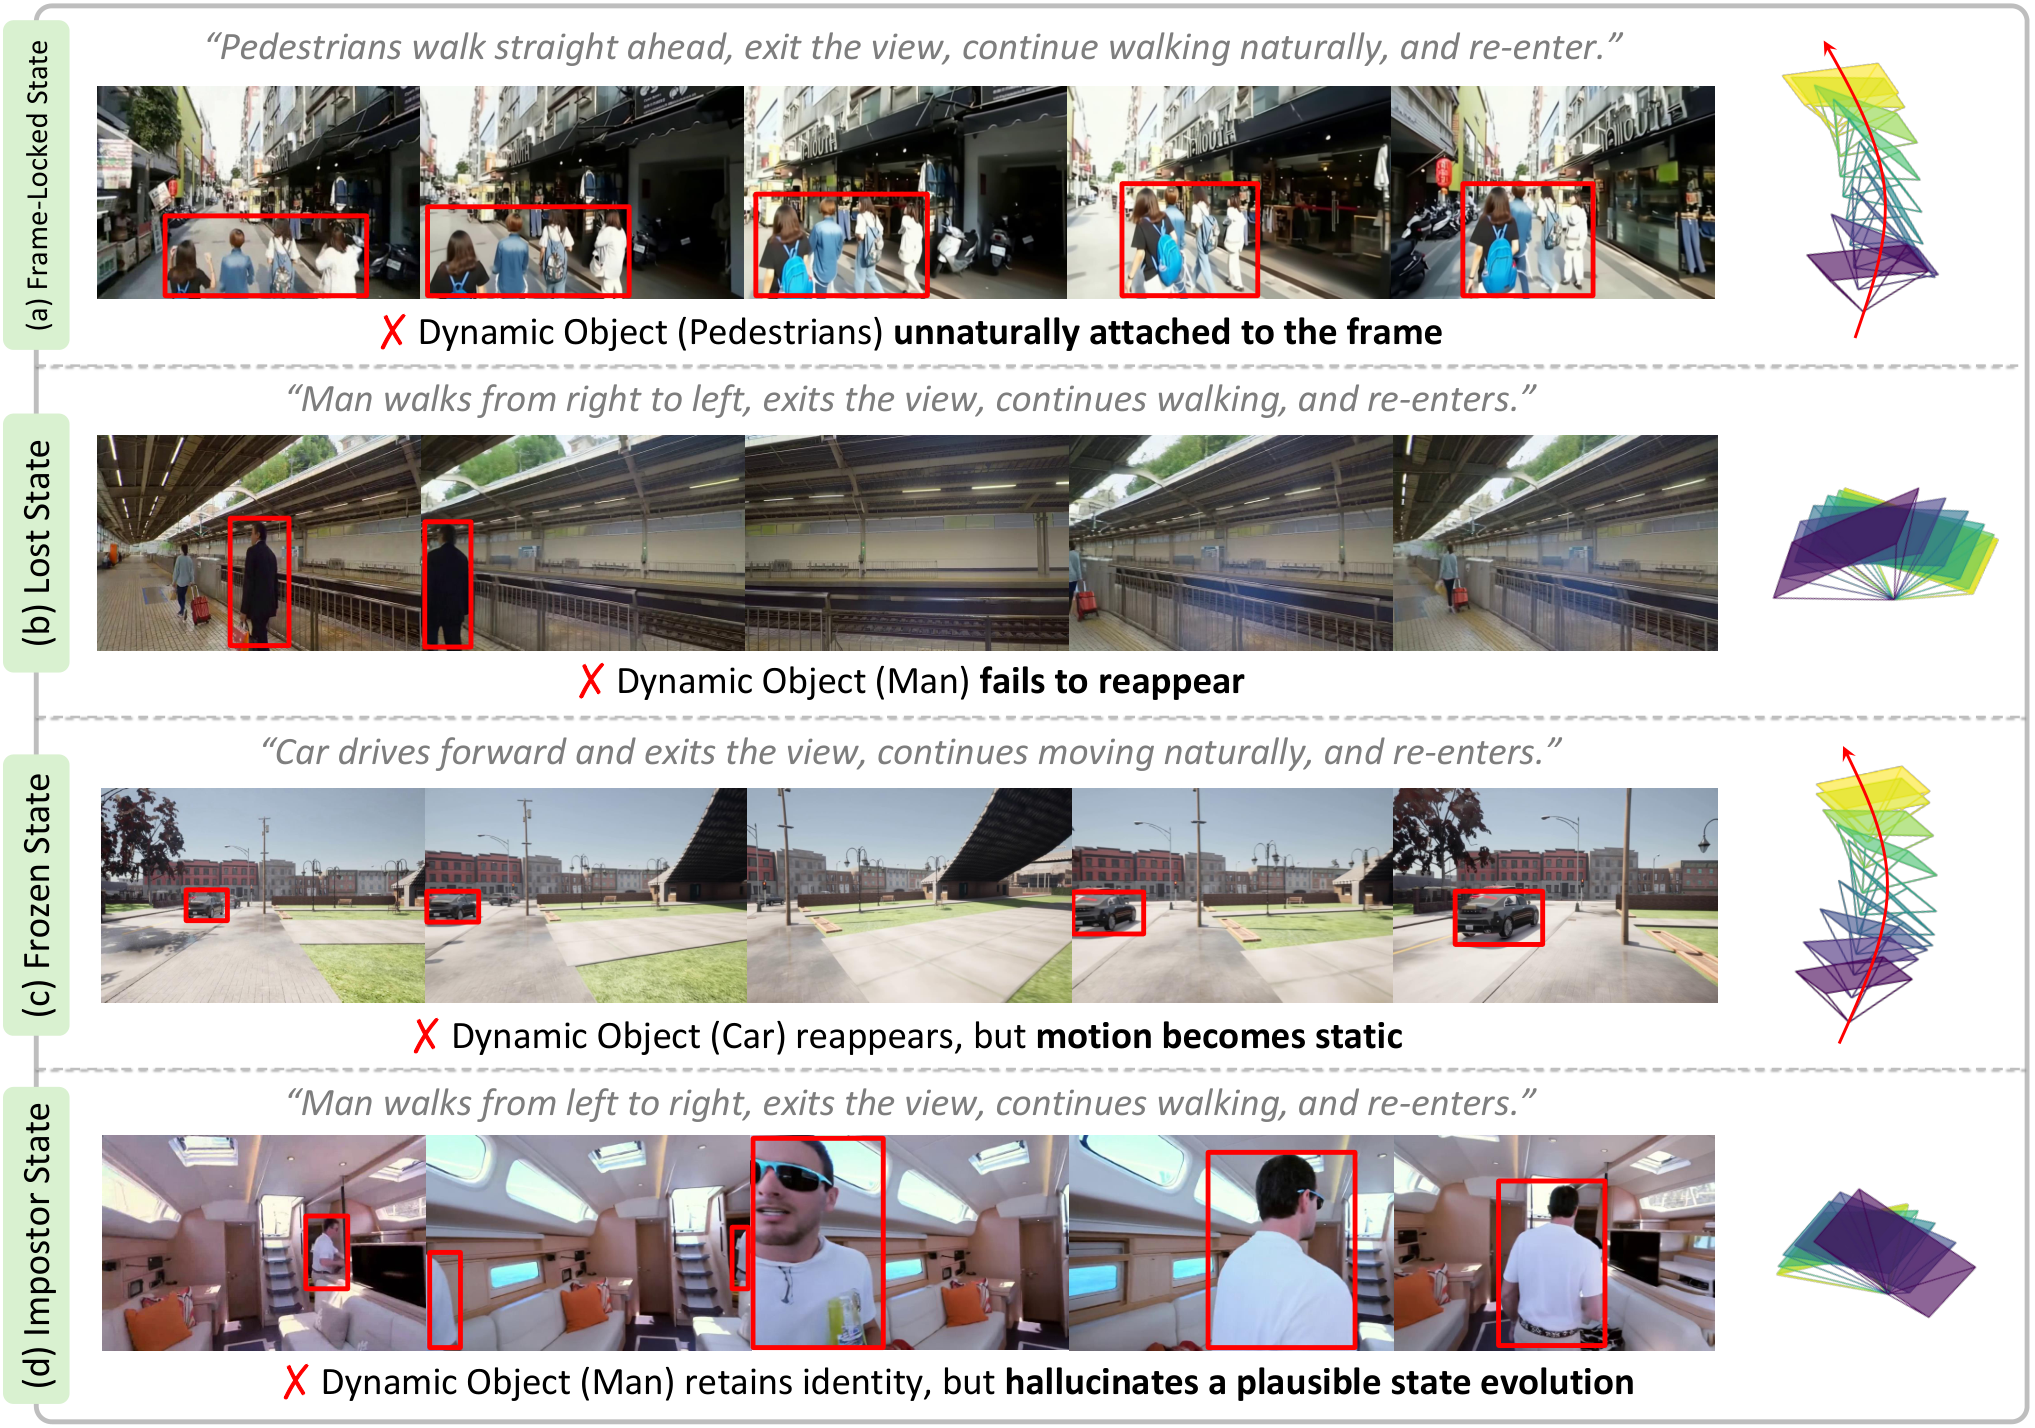
Figure 2 — 기존 모델의 4가지 실패 모드
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 연구는 Actor의 perspective view와 다수의 panoramic observer를 공유된 latent space에서 jointly 생성하는 World Observer 프레임워크를 제안합니다 [Figure 4]. 이 구조는 파노라마를 통해 주변 영역의 기하학적 정보를 유지하고, 시야 밖의 객체 역시 지속적으로 변화하게 함으로써 다시 돌아왔을 때의 일관성을 확보합니다. 특히 Observer Sink를 통해 초기 파노라마로부터 고해상도 perspective 참조를 추출하여 재진입 시의 시각적 디테일을 보장합니다 [Figure 4]. 실증 결과, World Observer는 기존 모델 대비 OOV dynamics 지표에서 압도적인 우위를 보였으며, 특히 OOV-F 및 OOV-Dgt에서 유의미한 성능 향상을 달성했습니다 [Table 1]. 또한, 제안된 multi-observer 설정은 복잡한 다중 객체 시나리오에서 더욱 견고한 추적 성능을 보여주었습니다 [Figure 6].
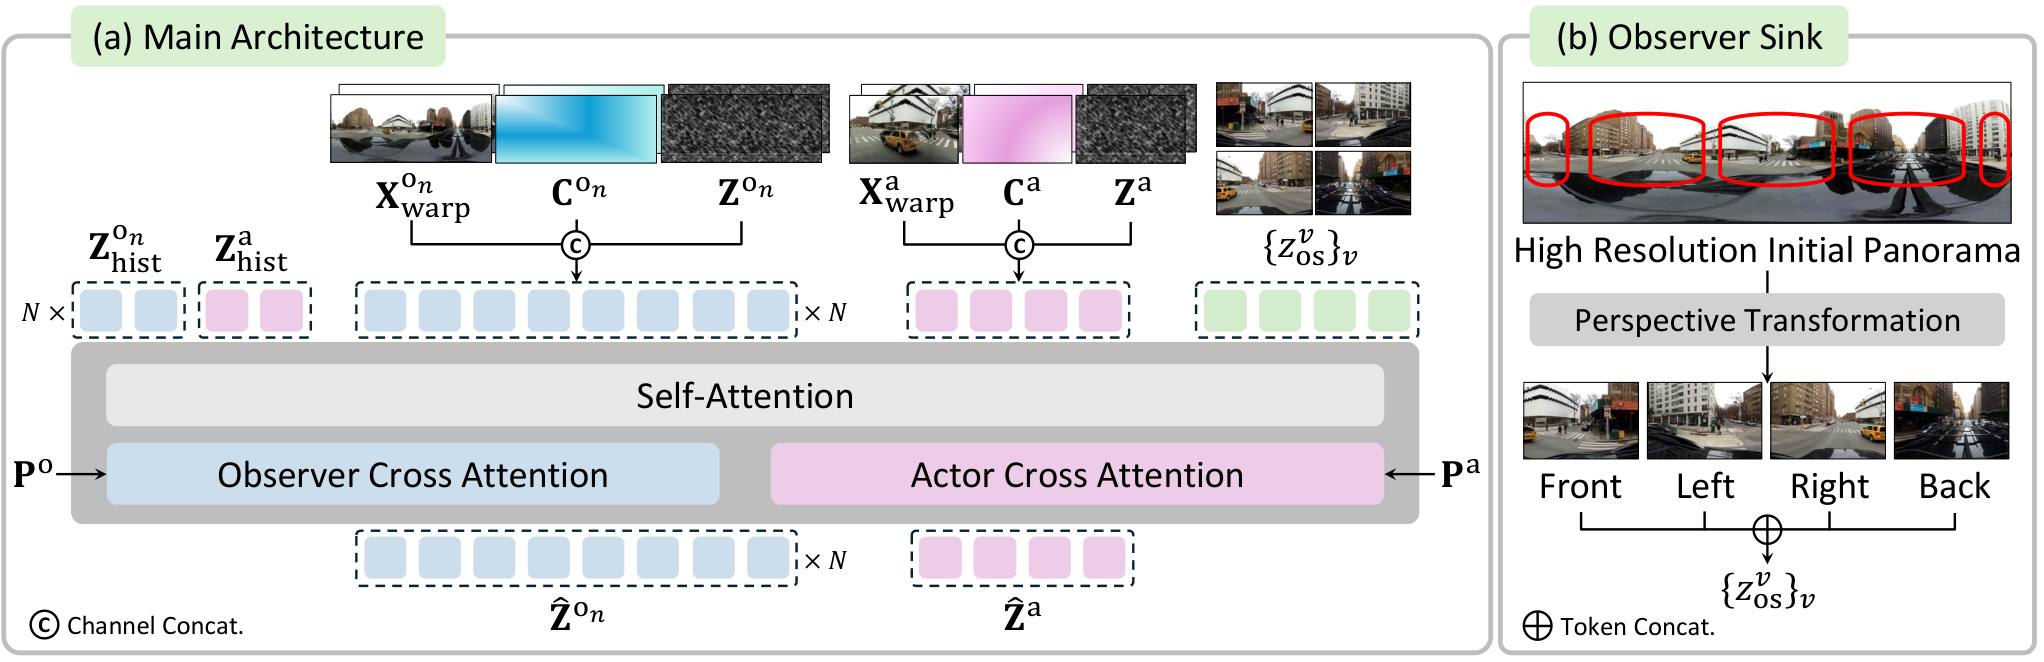
Figure 4 — World Observer 전체 아키텍처
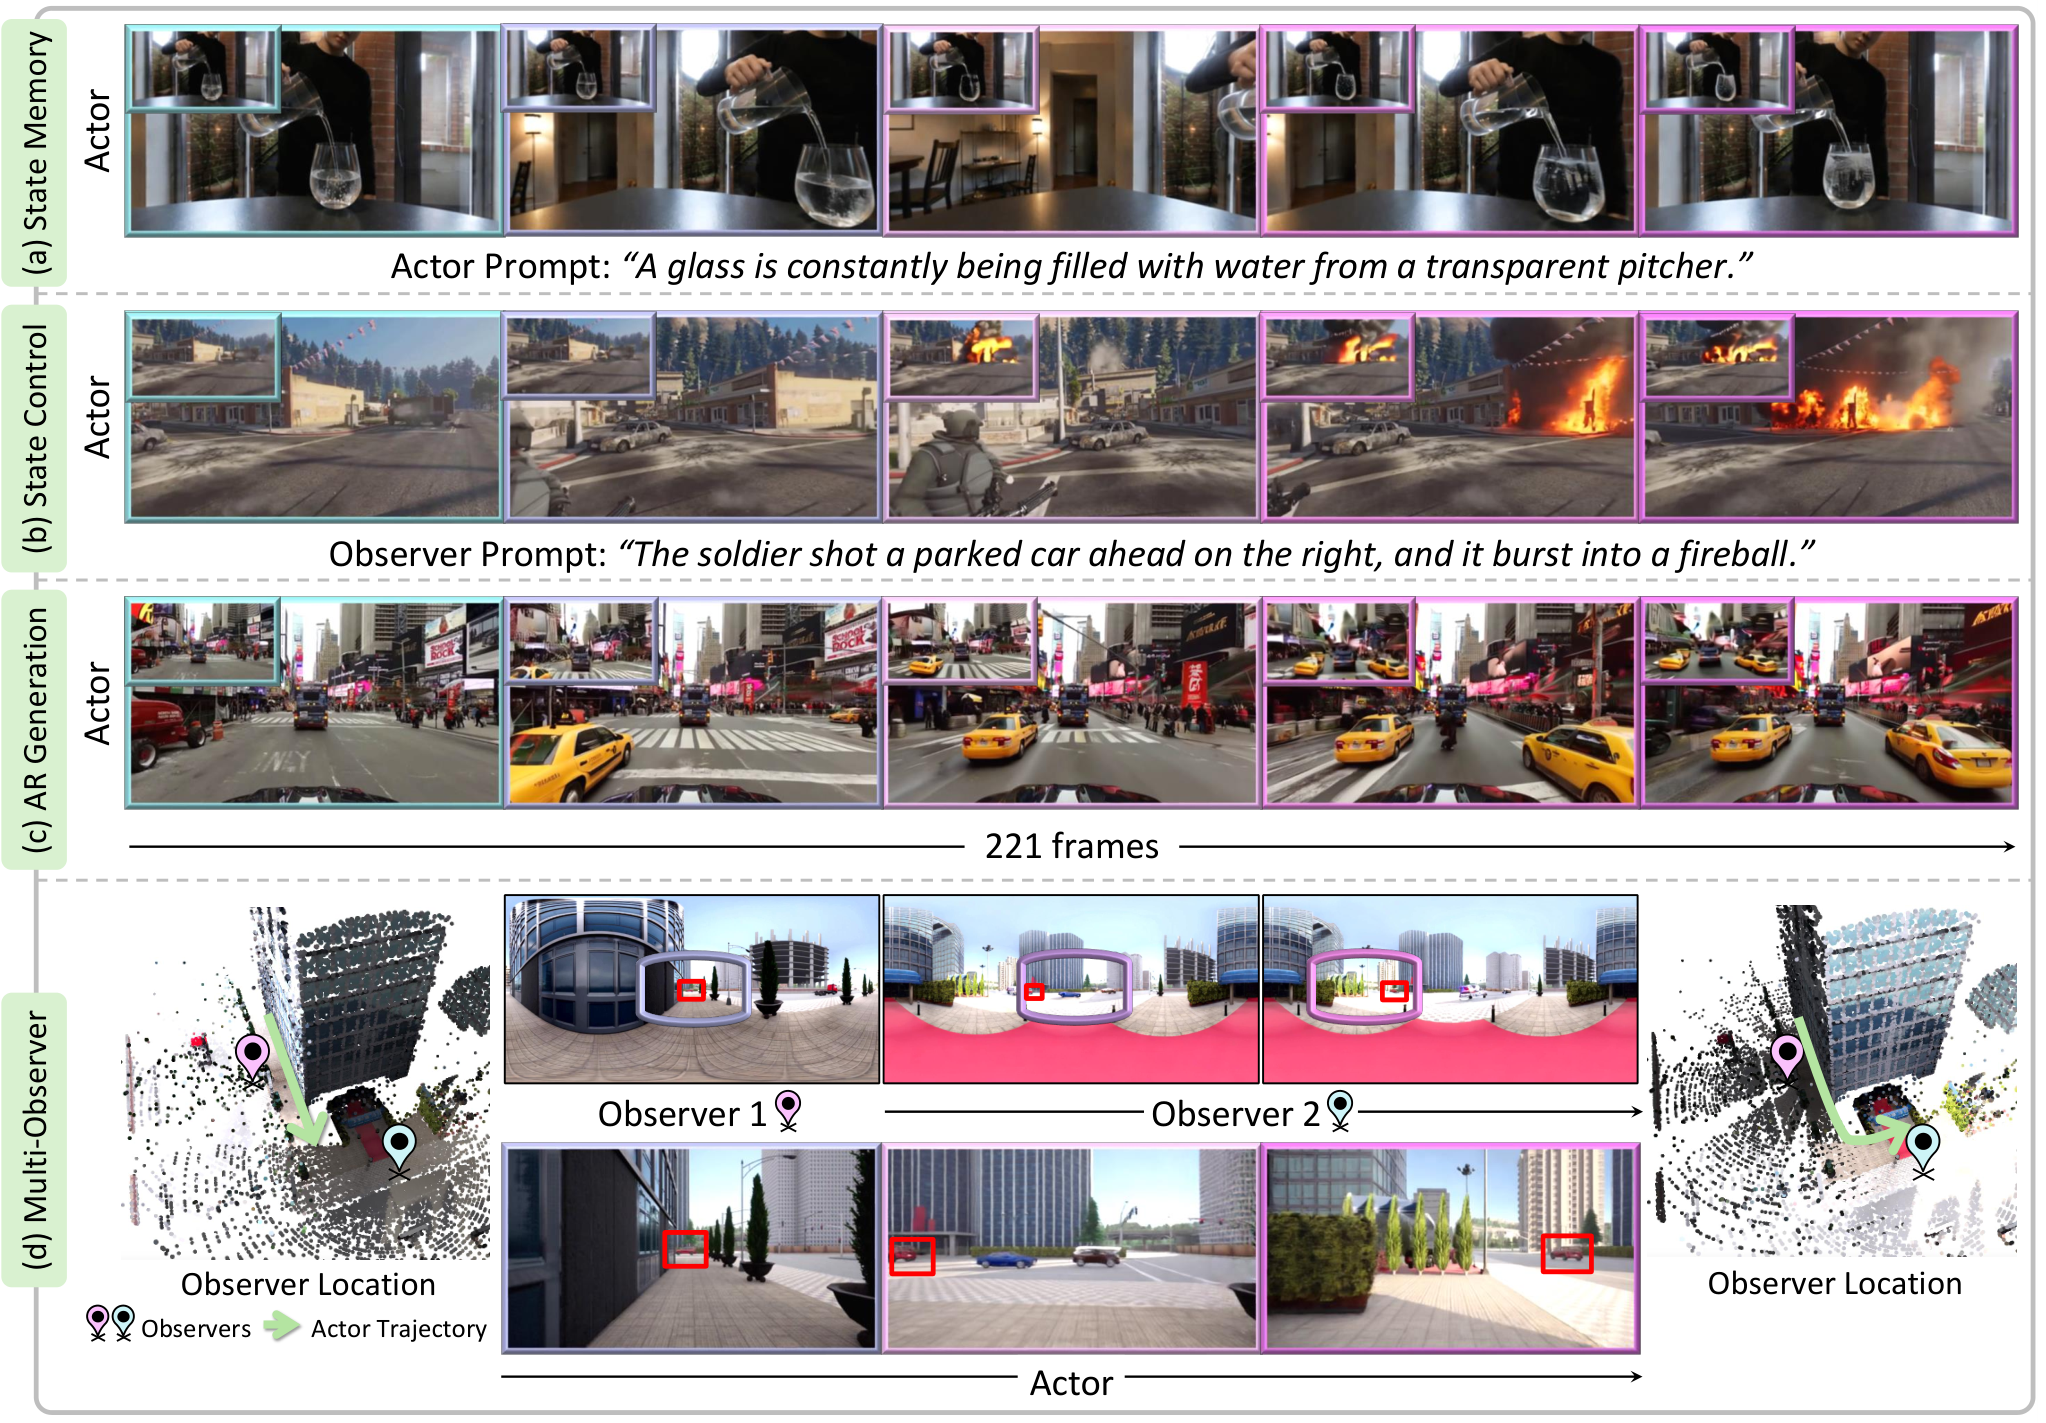
Figure 6 — World Observer의 정성적 결과
4. Conclusion & Impact (결론 및 시사점)
본 논문은 Actor와 Observer의 분리를 통해 시야 밖의 영역까지 포괄하는 'Persistent World Modeling'의 새로운 표준을 제시했습니다. 제안된 방법론은 단순히 시각적 일관성을 넘어, 3D 기하학적 일관성을 확보하여 가상 환경과 실제 물리 세계 간의 격차를 획기적으로 줄였습니다. 이 연구는 고도화된 자율 주행, 가상 현실(VR), 그리고 정교한 물리 시뮬레이션 환경 구축에 큰 기여를 할 것으로 기대됩니다. 향후에는 더욱 다양한 환경 조건에서의 확장성과 실시간 추론 최적화가 학계와 산업계의 주요 과제가 될 것입니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] PAWBench: How Far Are We from Probabilistically Aligned World Modeling?
- [논문리뷰] Masked Visual Actions for Unified World Modeling
- [논문리뷰] Current World Models Lack a Persistent State Core
- [논문리뷰] WildWorld: A Large-Scale Dataset for Dynamic World Modeling with Actions and Explicit State toward Generative ARPG
- [논문리뷰] DreamWorld: Unified World Modeling in Video Generation
Review 의 다른글
- 이전글 [논문리뷰] Where-OPD: Spatially Guided On-Policy Self-Distillation of MLLMs with Synthetic Scenes
- 현재글 : [논문리뷰] World Observer: Joint Actor-Observer Generation for Persistent World Modeling
- 다음글 [논문리뷰] 4DCodeBench: Benchmarking Agents on Inverse Graphics of Dynamic Scenes
댓글