[논문리뷰] Multi-Agent Egocentric World Model with Fine-Grained Embodied Interaction
링크: 논문 PDF로 바로 열기
저자: Dahyun Chung, Siyoon Jin, Hyunwook Choi, Honggyu An, Junyoung Seo, Hyunsung Kim, Seung Wook Kim, Seungryong Kim
1. Key Terms & Definitions (핵심 용어 및 정의)
- ME-World: 다중 에이전트 환경에서 미세한 행동(fine-grained actions)을 공유하고, 일관된 환경 상태를 유지하며 동기화된 ego stream을 생성하는 멀티 에이전트 egocentric world model입니다.
- Shared Action Conditioning: 특정 에이전트의 자기 행동뿐만 아니라, 다른 에이전트의 관찰된 움직임까지 반영하여 모든 에이전트 간 행동 일관성을 유지하는 조건화 기법입니다.
- Shared Environment Memory: 과거 에이전트들의 관찰 데이터를 warp하여 target view에 맞는 기하학적 증거를 제공하고, 공통된 장면 참조를 통해 시공간적 일관성을 강화하는 기억 장치입니다.
- Shared-World Consistency Metrics: 다중 에이전트 생성 결과가 환경의 일관성(
Senv), 상태 변화의 반영(Supdate), 그리고 객체 정체성(Sid)을 얼마나 효과적으로 보존하는지 측정하는 평가 프로토콜입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 연구는 다중 에이전트가 상호작용하는 환경에서 각 에이전트의 관점이 일관된 하나의 세계를 반영하지 못하는 문제를 해결합니다. 기존의 egocentric world model들은 주로 단일 에이전트에 집중하거나, 멀티 에이전트 환경이라 하더라도 단순한 동작 제어에만 의존하여 인간의 복잡한 신체 상호작용을 충분히 다루지 못합니다 [Figure 2]. 이러한 환경에서 에이전트 간의 관점은 분리되어 있으나, 이들이 공유하는 환경과 상호작용으로 인한 변화는 모든 관점에서 동기화되어야 합니다. 그렇지 않을 경우 Figure 2와 같이 관점 간의 불일치, 환경 구조의 충돌, 상호작용 결과의 Divergence가 발생하게 됩니다.
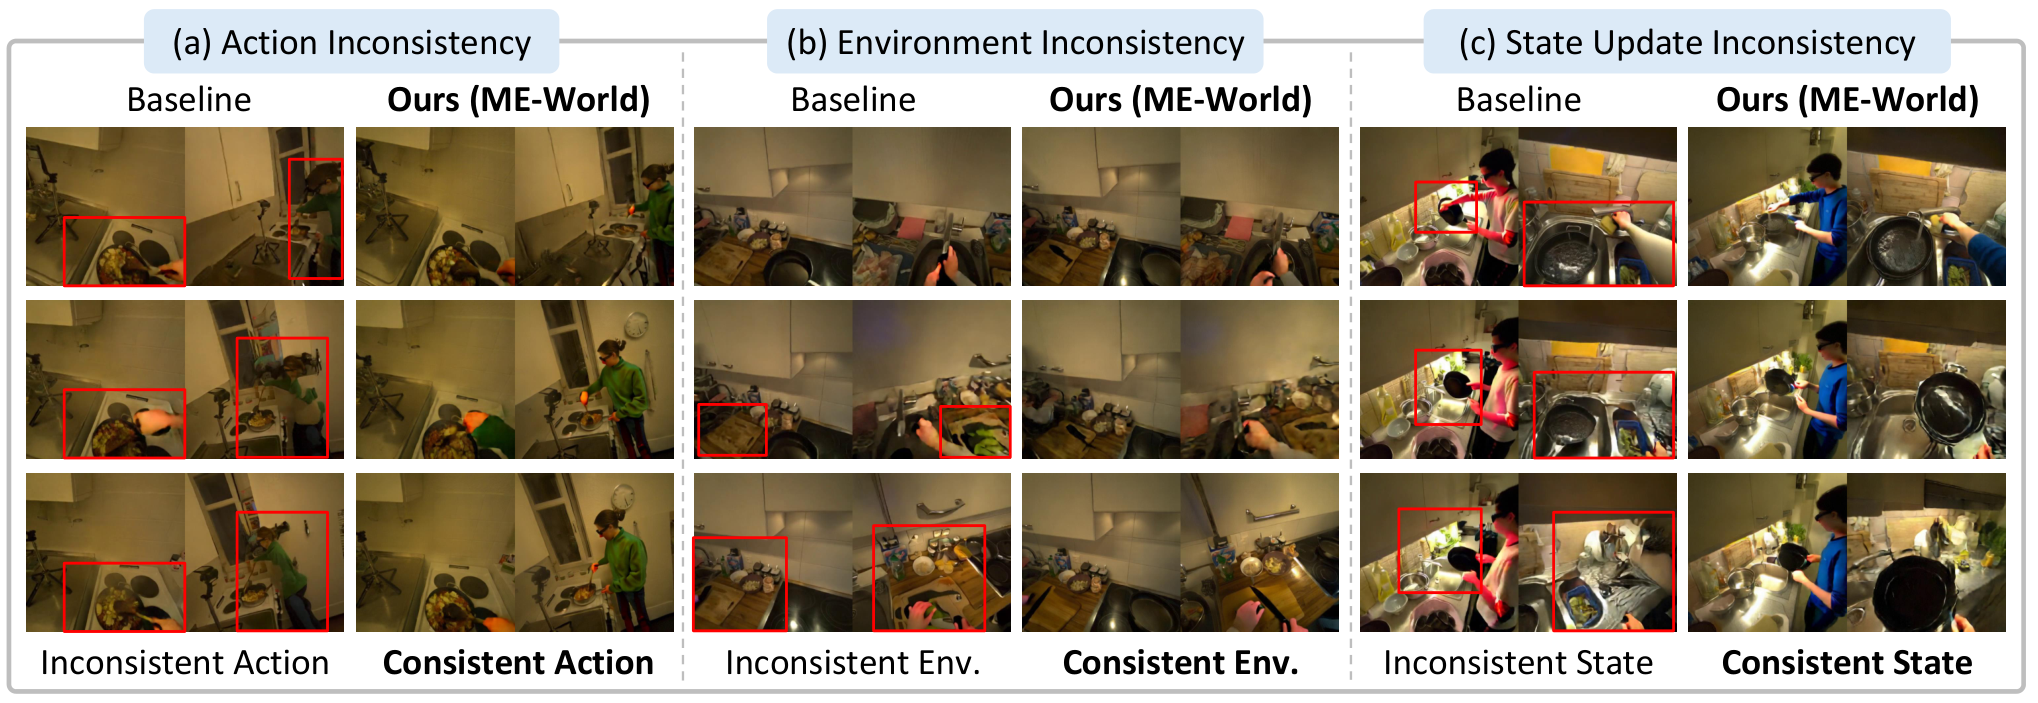
Figure 2 — 멀티 에이전트 모델의 당면 과제
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 여러 에이전트의 ego stream을 하나의 공유된 세계에 대한 결합 관측치로 간주하여 처리하는 ME-World 프레임워크를 제안합니다 [Figure 3]. 저자들은 Joint Multi-Agent Generation을 통해 모든 스트림을 단일 diffusion transformer(DiT) 내에서 공동으로 denoising함으로써 정보 교환을 활성화합니다. 또한 Shared Action Conditioning을 통해 각 에이전트의 움직임과 상대 에이전트의 동작을 결합한 3D pose 및 ray 정보를 조건으로 주입하여 동작 일관성을 달성합니다. 나아가 Shared Environment Memory를 도입하여 과거 관측 데이터를 target view로 warping하고 anchor tokens를 사용하여 정적인 장면 배경과 동적인 상태 변화를 공통적으로 grounding합니다.
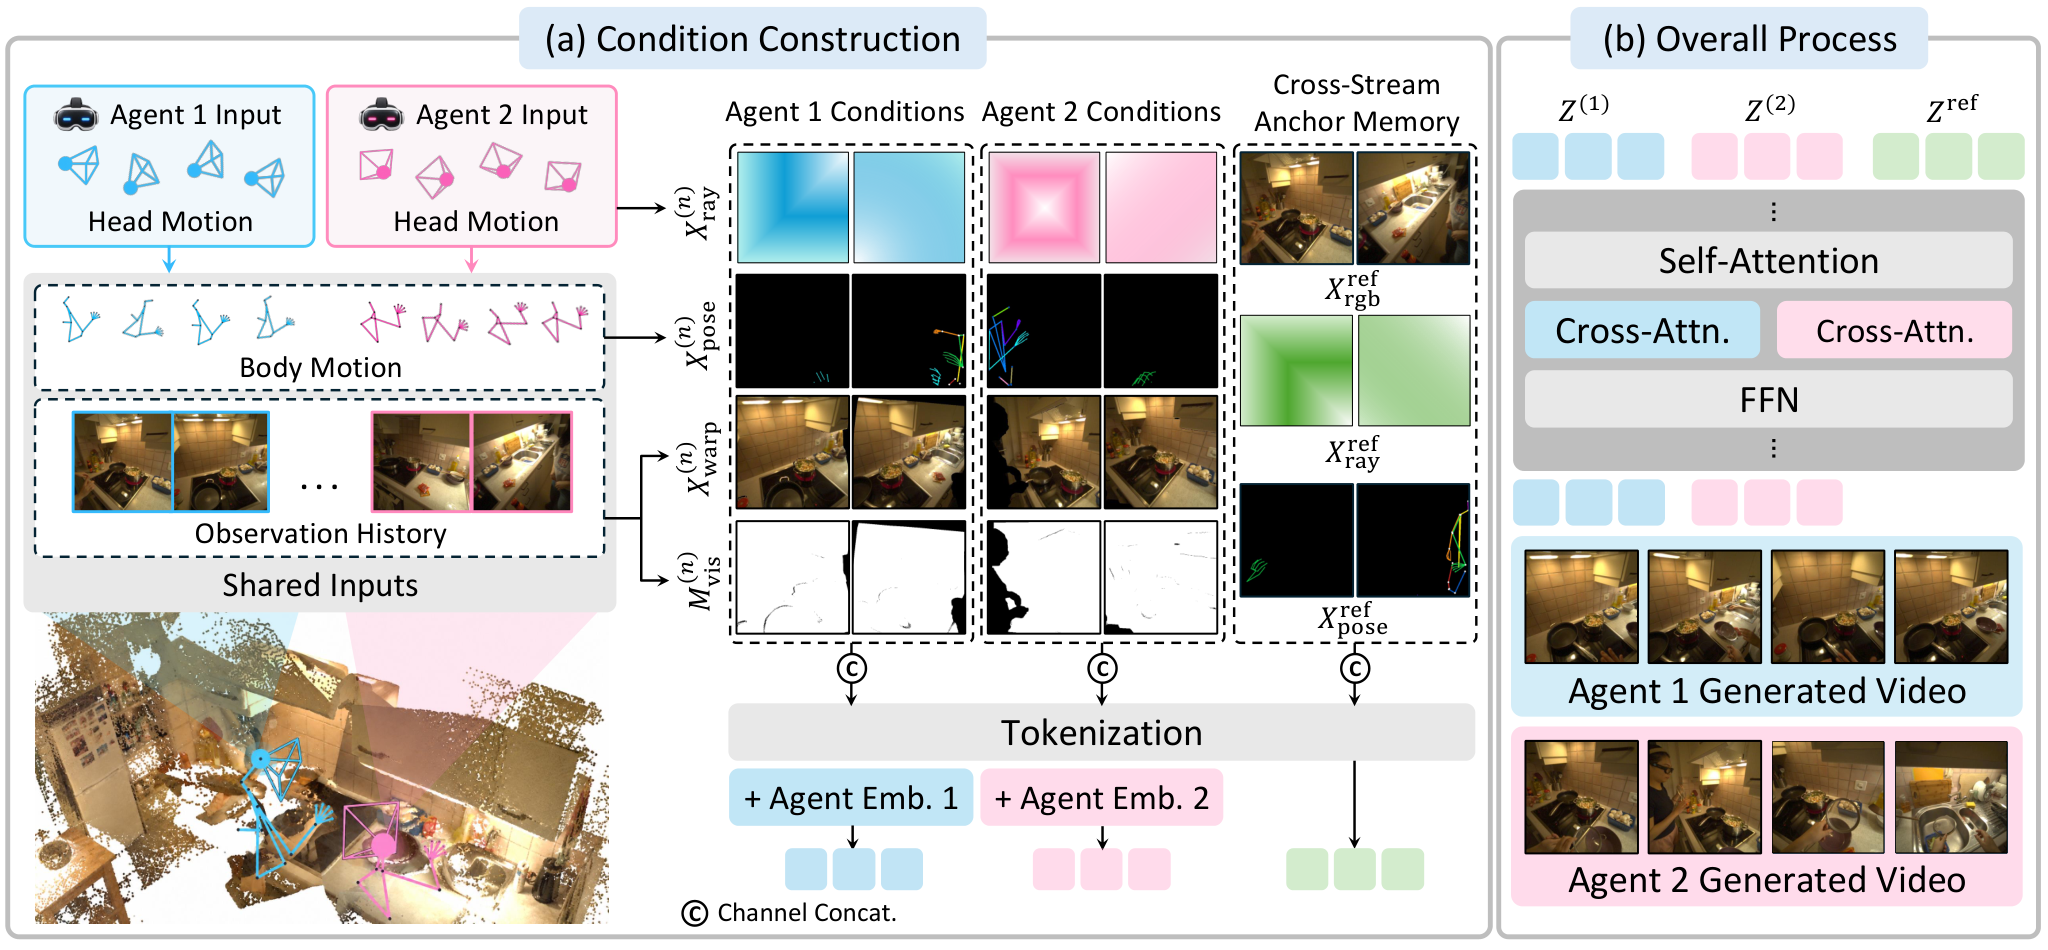
Figure 3 — ME-World 아키텍처
실험 결과, ME-World는 실제 및 합성 데이터셋 모두에서 기존 방법론 대비 월등한 성능을 보였습니다. 특히 Shared-World Consistency 지표인 Senv와 Supdate에서 기존 멀티 에이전트 모델들보다 높은 점수를 기록했습니다. 구체적으로 ME-World는 카메라 제어 오차를 유의미하게 낮추고(Trans. Err. 0.042, Rot. Err. 2.256 등), 시각적 품질(SSIM 0.656, LPIPS 0.289) 및 행동 정렬(Full-Body-PCK 0.881) 측면에서 SOTA 성능을 달성하였습니다 [Table 1, Table 2].
4. Conclusion & Impact (결론 및 시사점)
본 연구는 embodied AI 분야에서 다중 에이전트 간 상호작용이 일관되게 반영된 월드 모델링의 중요성을 입증하였습니다. 제안된 ME-World는 환경 공유 기억과 결합된 행동 조건화를 통해 가상 환경 및 로봇 협동 시뮬레이션에서 물리적·시각적 일관성을 확보하는 새로운 기준을 제시합니다. 이러한 접근은 향후 멀티 에이전트 기반 VR 환경 구축이나 다중 로봇 시스템의 실시간 환경 예측 및 협업 알고리즘 발전에 중요한 토대가 될 것으로 기대됩니다.
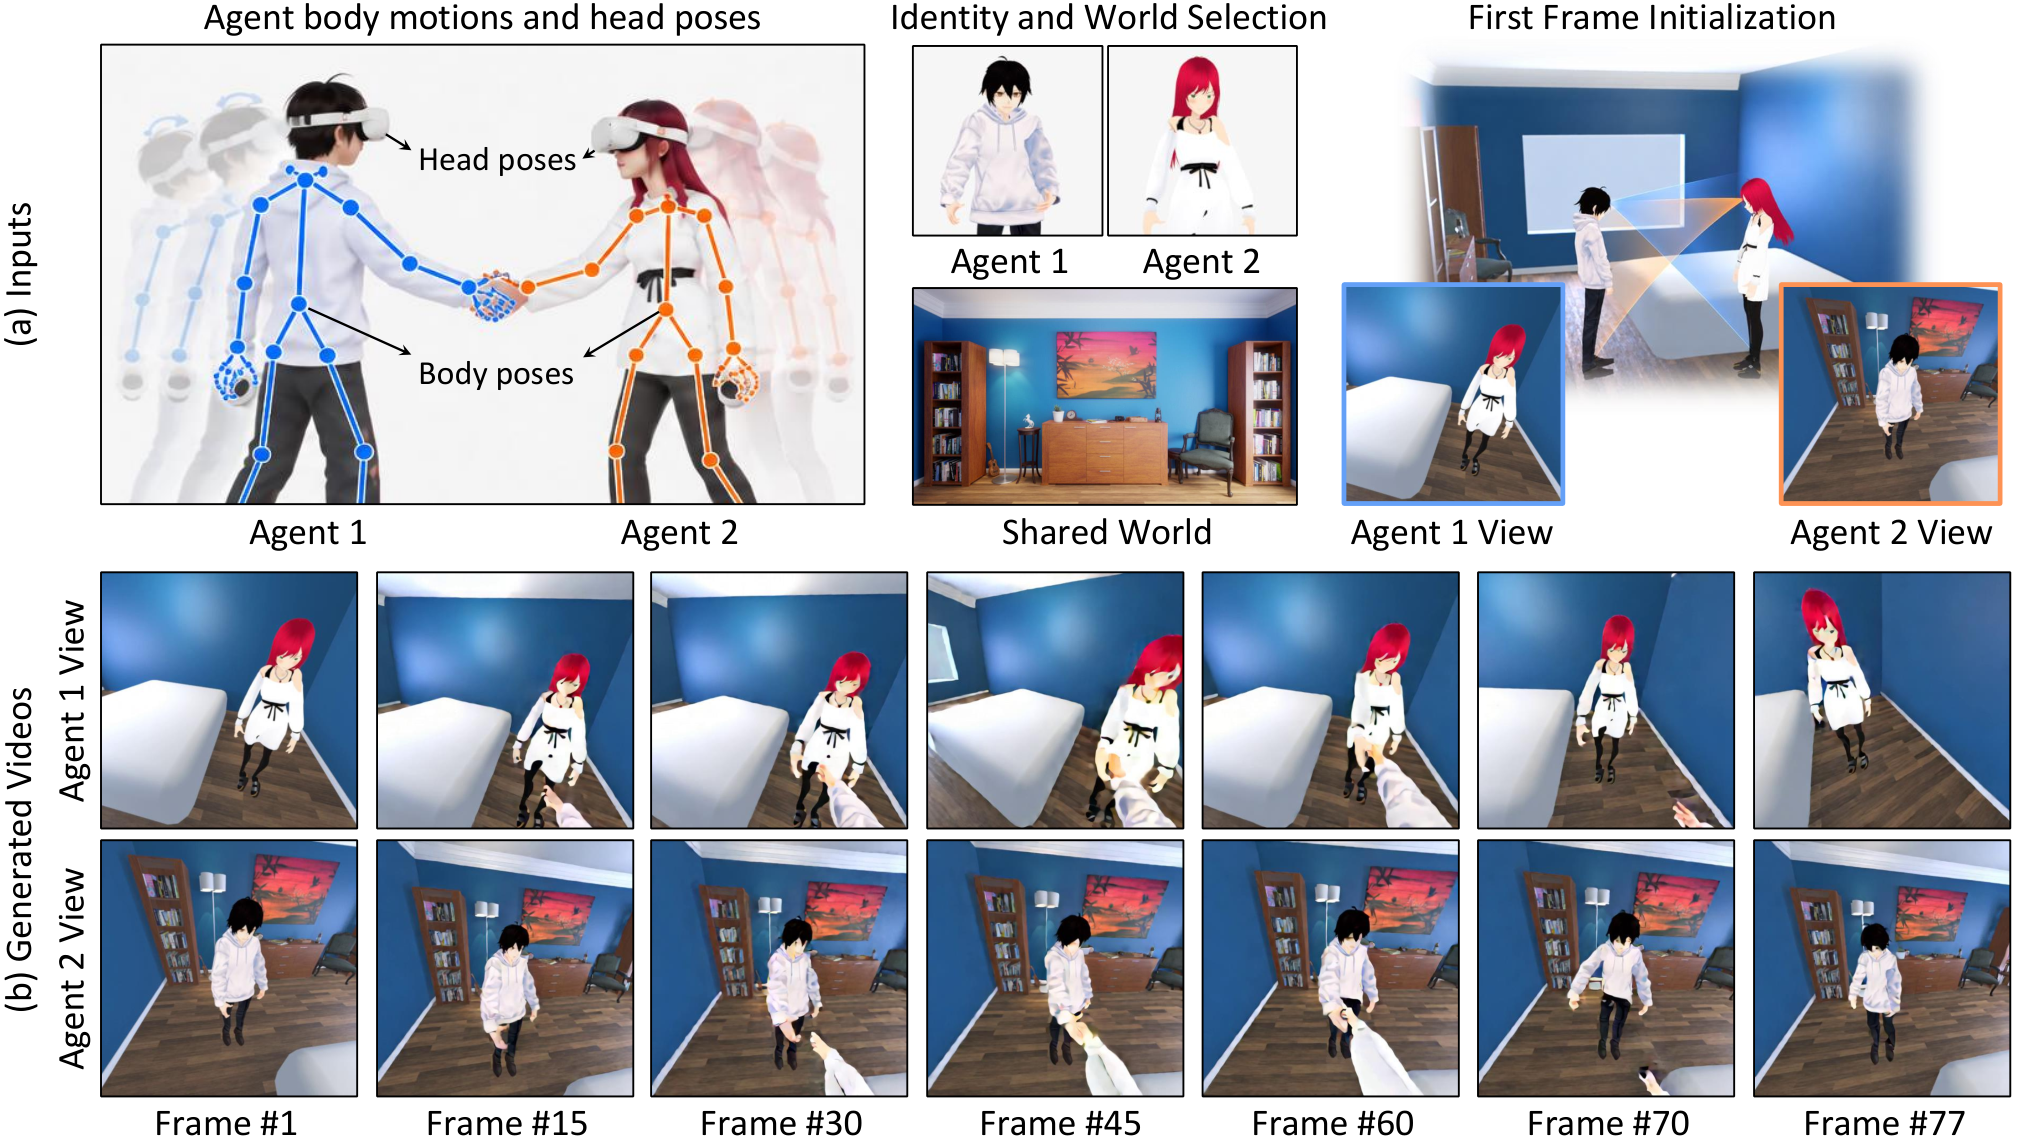
Figure 1 — ME-World의 전체 개념
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] Towards Agentic Robots: Model, Data, Environment, and Harness
- [논문리뷰] World Models' Last Exam in Physics
- [논문리뷰] From Generation to Simulation: How Far Are World Models from Being True Simulators?
- [논문리뷰] Streaming Multi-Agent Autoregressive Diffusion Model with World State Registers
- [논문리뷰] Imagined Rollouts are Kinematic, Not Dynamic: A Diagnosis of Long-Horizon World-Model Failure
Review 의 다른글
- 이전글 [논문리뷰] MiMo-V2.6: Scaling Reinforcement Learning Towards Self-Improvement
- 현재글 : [논문리뷰] Multi-Agent Egocentric World Model with Fine-Grained Embodied Interaction
- 다음글 [논문리뷰] OmniCapBench: A Deep-Structured Evaluation Framework for Fine-Grained Audio-Visual Captioning
댓글