[논문리뷰] RobotWorld: Benchmarking Multimodal Agents for Robot Use Across Diverse Tasks and Embodiments
링크: 논문 PDF로 바로 열기
메타데이터
저자: Zhiqin Yang, Chenxin Li, Xiaomeng Hu, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- Robot Use: 로봇 인터페이스를 통해 명령과 관측 데이터를 물리적인 태스크 실행으로 변환하는 능력을 지칭합니다.
- RobotWorld: 다양한 로봇 환경(조작, 이동, 비행 등)에서 멀티모달 에이전트의 물리적 태스크 수행 능력을 평가하기 위한 시뮬레이션 벤치마크 프레임워크입니다.
- Interaction Loop: 에이전트가 환경으로부터 관측(Observations)을 받고, 필요한 경우 연산(Analysis)을 수행한 뒤, 로봇 명령을 내려 결과를 피드백받는 순환 과정입니다.
- Direct Actions / Code Control: 에이전트가 로봇을 제어하는 두 가지 방식입니다. 전자는 모델이 직접 명령 값을 출력하는 방식이며, 후자는 에이전트가 실행 가능한 프로그램을 생성하여 피드백 루프 내에서 제어하는 방식입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 일반적인 멀티모달 에이전트의 디지털 작업 능력이 실제 물리적 환경에서 어느 정도까지 전이될 수 있는지 검증하고자 합니다 [Figure 2]. 기존 연구들은 주로 특정 작업 환경에서의 성능만을 평가하여, 복합적인 물리적 요구 사항을 충족해야 하는 상황에서의 에이전트 역량을 체계적으로 측정하지 못한다는 한계가 있습니다. 특히 에이전트가 관측, 추론, 제어 루프를 어떻게 통합하는지, 그리고 어떤 실패 패턴이 발생하는지에 대한 통합적인 데이터가 부족합니다. 따라서 저자들은 로봇 제어의 복잡성을 포괄하는 84개의 태스크로 구성된 벤치마크를 통해, 현재 모델들의 역량과 실질적인 기술적 격차를 측정하는 것을 목적으로 합니다.
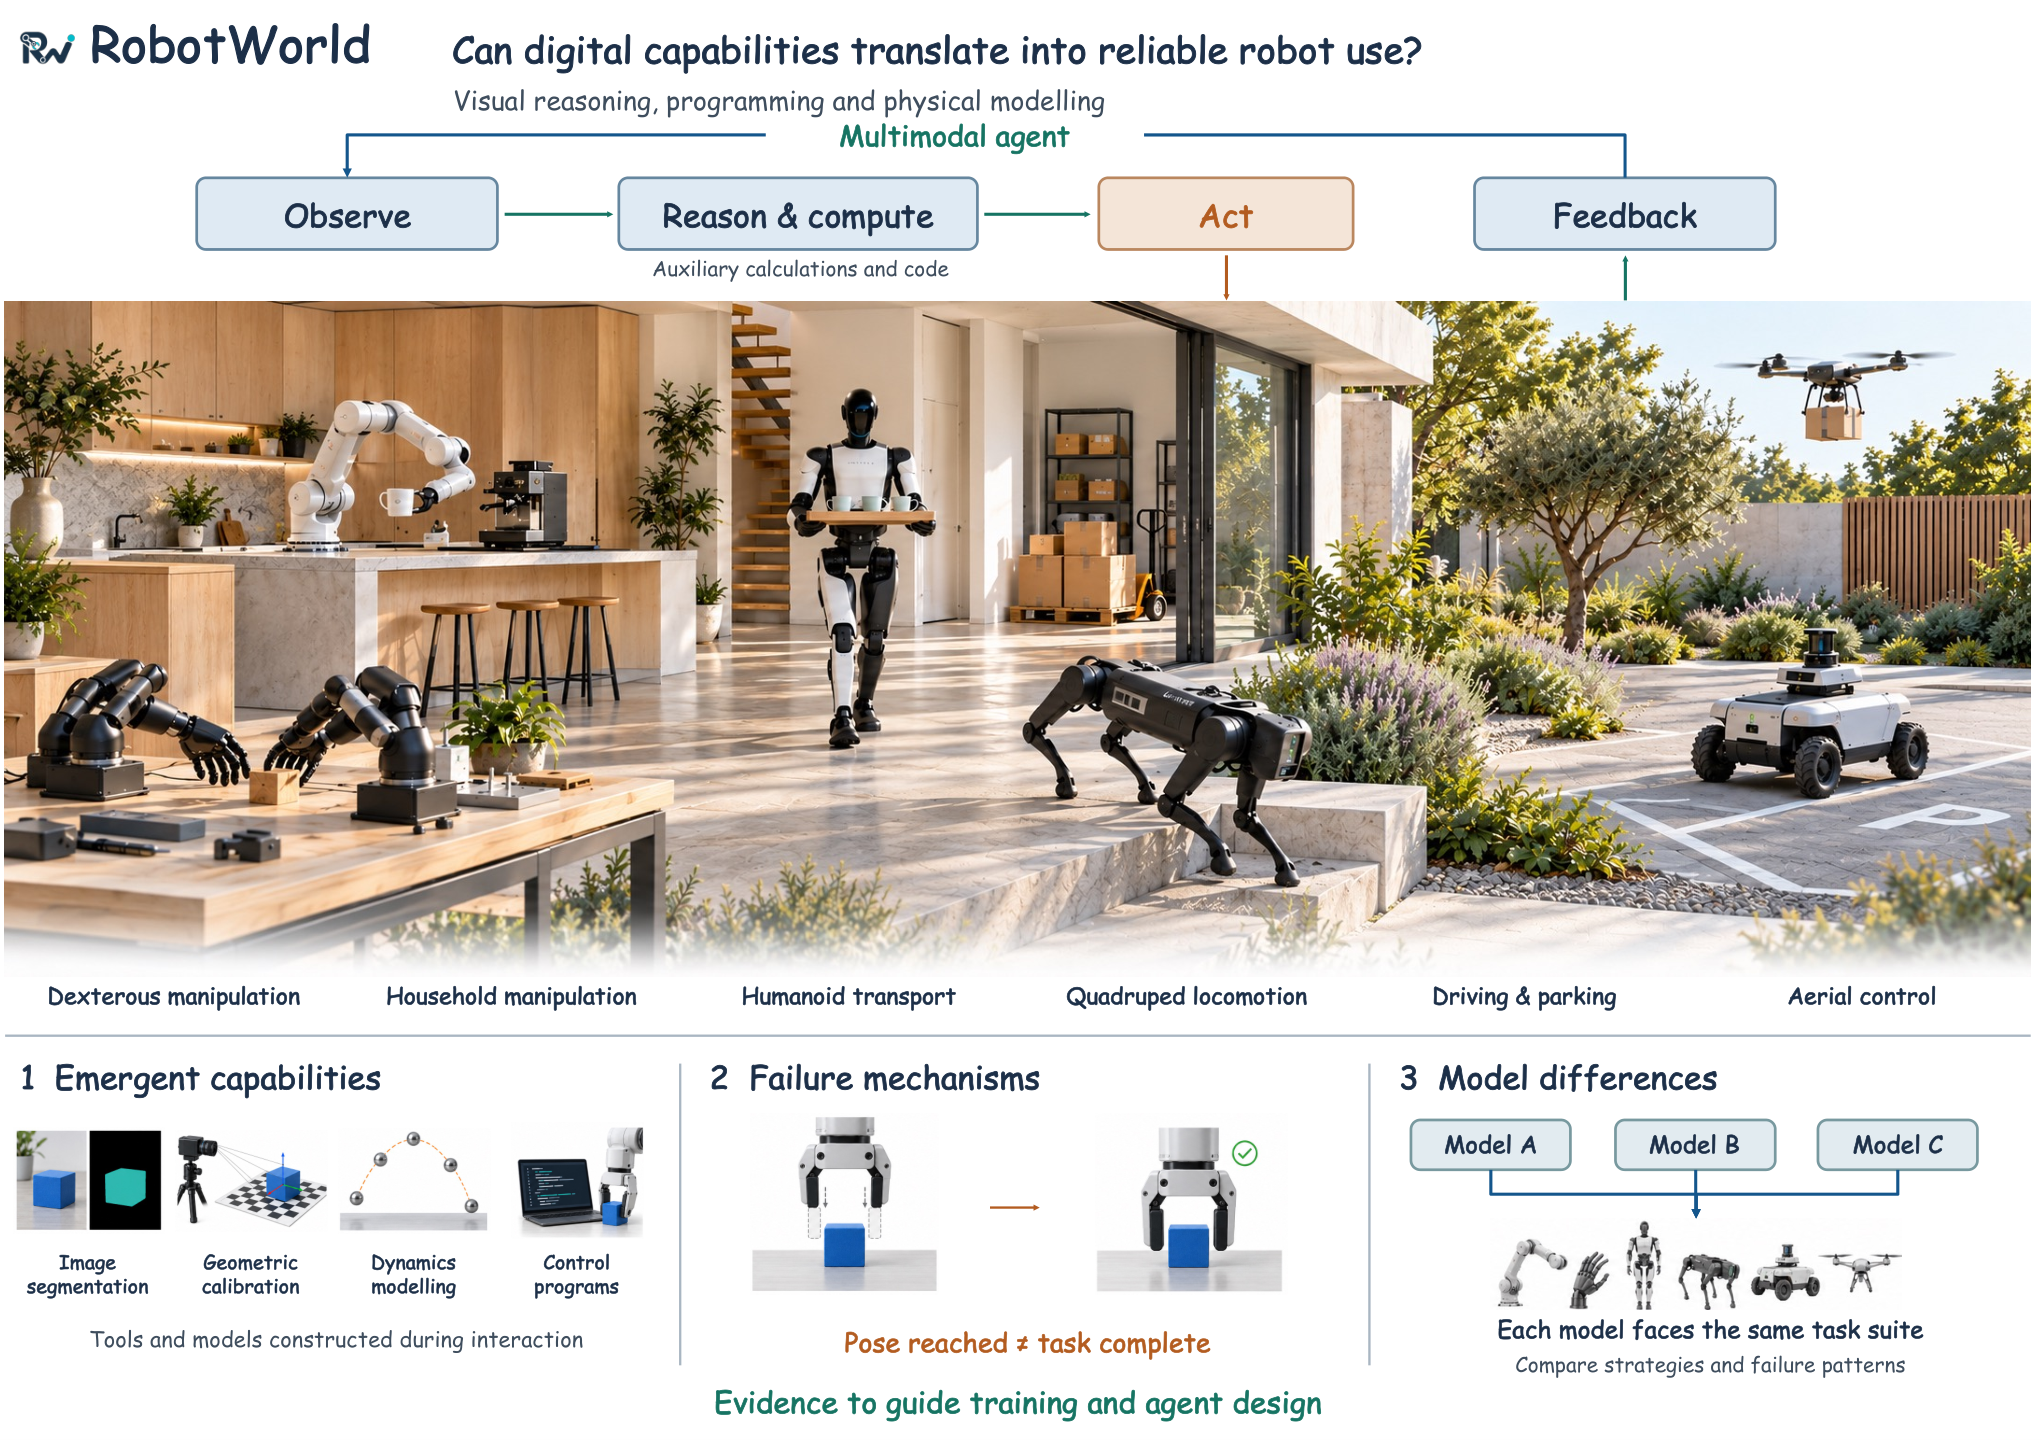
Figure 2 — RobotWorld 프레임워크 개요
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 다양한 환경과 로봇 형태를 아우르는 공통적인 RobotWorld 인터페이스를 제안하여, 에이전트가 태스크 지시사항과 피드백을 기반으로 동작하도록 구성합니다 [Figure 3]. 실험 결과, 최신 멀티모달 에이전트들은 이미지 세그멘테이션, 카메라 캘리브레이션, 동역학 계산 등 복잡한 워크플로우를 생성할 수 있는 능력을 보여주었습니다. 그러나 이러한 기능들이 성공적인 태스크 완수로 직결되지는 않는데, 객체 상태를 유지하지 못하거나, 효율적이지 않은 동작을 수정하지 못하는 등의 실패가 발견되었습니다 [Figure 1]. 정량적 비교에서 Astra 모델은 공간적(spatial) 및 접촉 제어 태스크에서 우수한 성능을 보인 반면, Opus 5.5는 연속적인 균형(continuous-balance) 및 시간 제약(timed-interaction)이 있는 태스크에서 더 높은 성공률을 기록했습니다. 이러한 결과는 모델마다 제어 전략과 토큰 효율성(Token Consumption) 측면에서 유의미한 차이가 있음을 시사합니다.
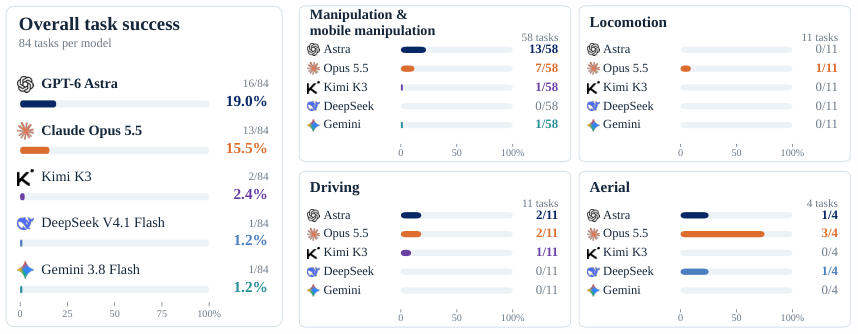
Figure 1 — RobotWorld 리더보드 및 태스크별 성공률
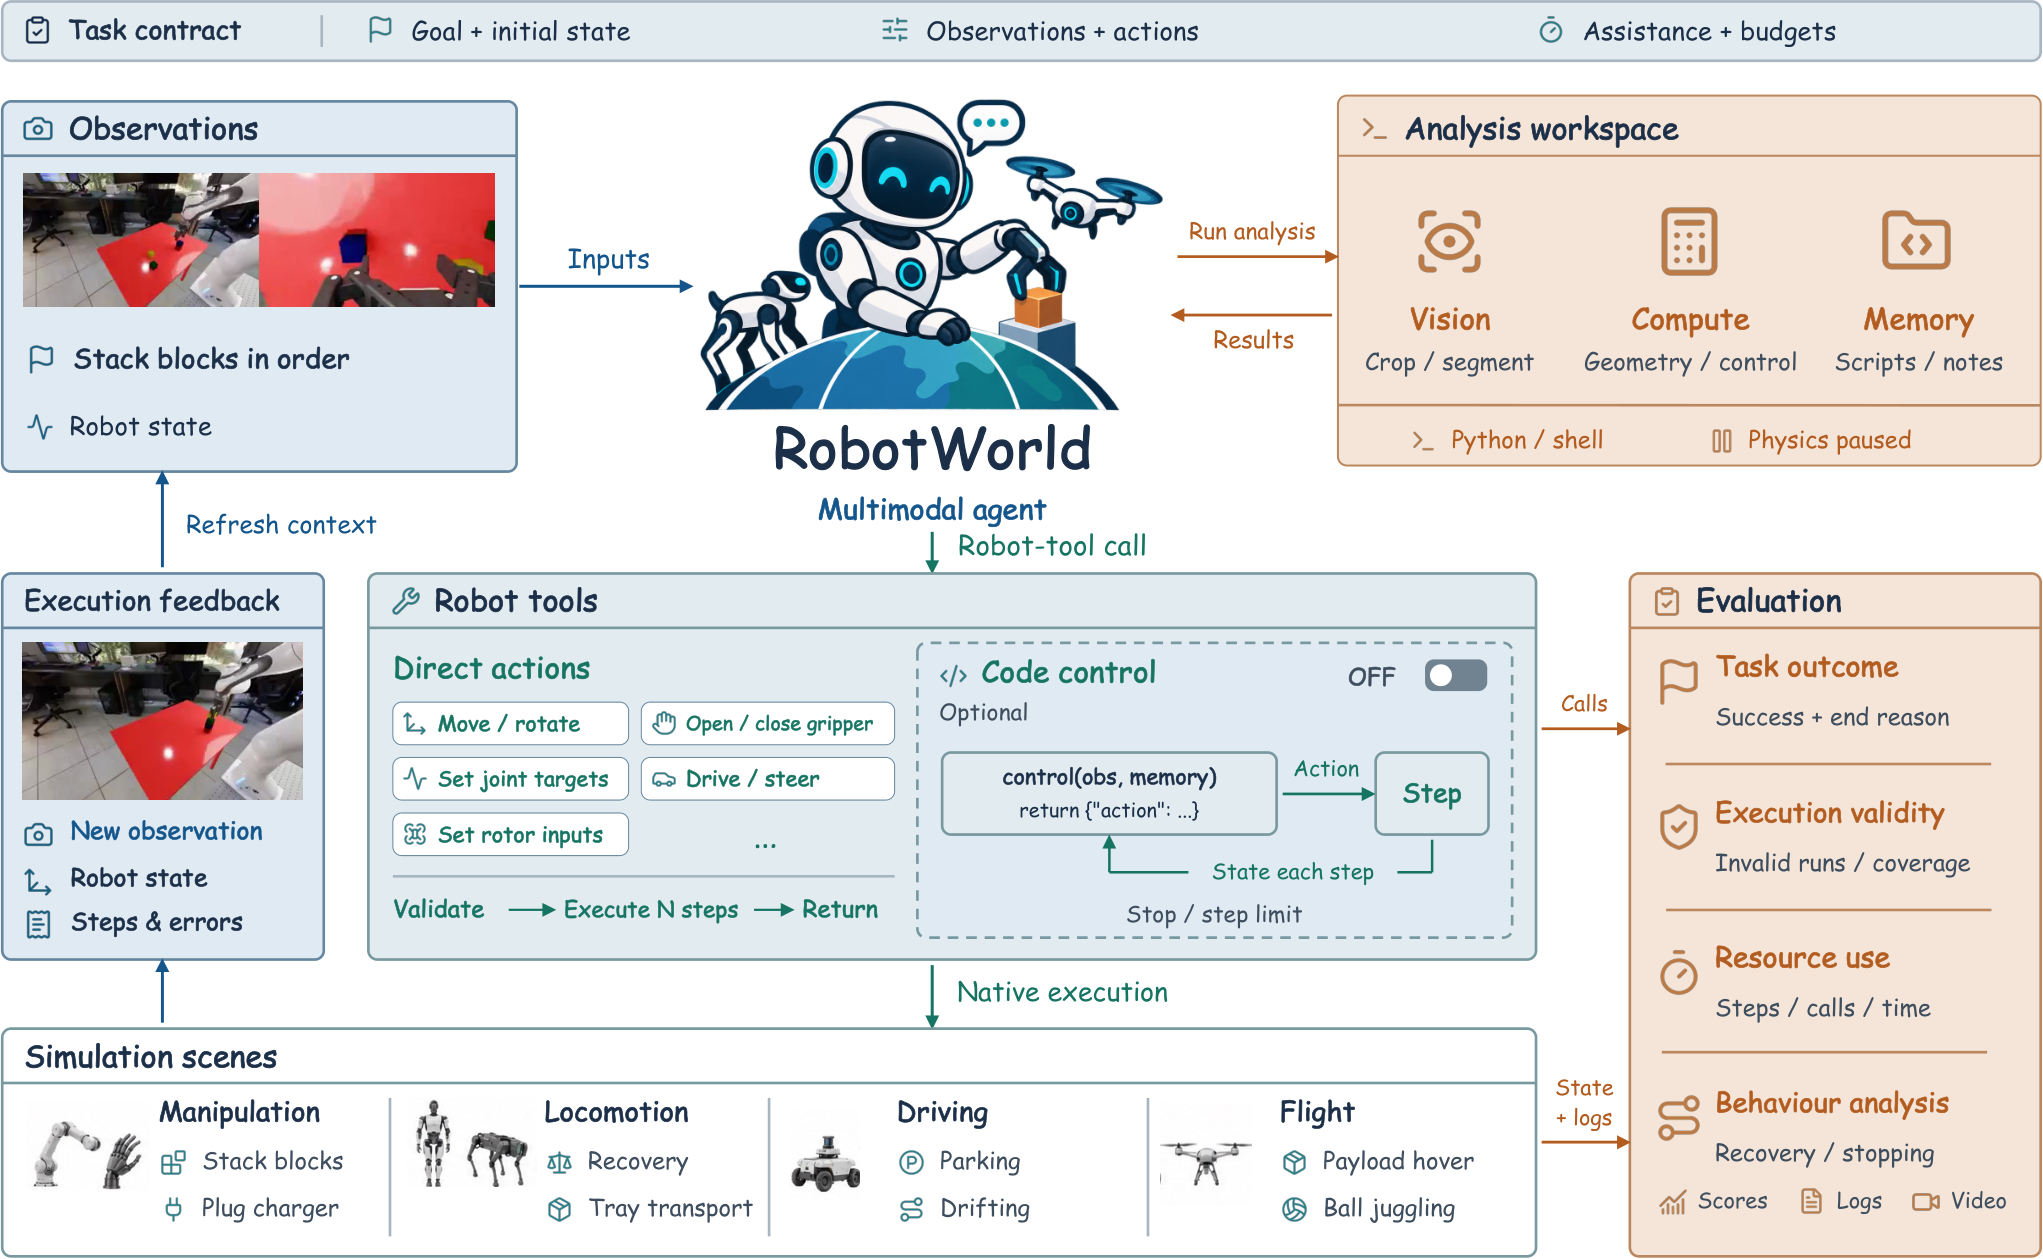
Figure 3 — RobotWorld 전체 아키텍처
4. Conclusion & Impact (결론 및 시사점)
본 논문은 멀티모달 에이전트의 물리적 세계에서의 역량을 정량적으로 평가할 수 있는 표준화된 기준을 확립하였습니다. 연구 결과는 단순한 성공/실패 여부를 넘어, 에이전트가 추론과 제어를 통합하는 방식에 대한 근본적인 인사이트를 제공합니다. 이러한 분석은 향후 에이전트 디자인과 훈련 방향을 설정하는 데 있어 '실행 실패에 대한 복구(recovery)'와 '정확한 완료 평가(completion assessment)'가 우선순위임을 시사합니다. 본 벤치마크는 학계와 산업계가 보다 신뢰성 있는 Embodied AI 시스템을 개발하는 데 핵심적인 가이드라인이 될 것입니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] WorldAuditBench: Interactive 3D World Auditing with Multimodal Agents
- [논문리뷰] EngiWorld: What Can Frontier Agents Deliver in Professional Engineering Environments?
- [논문리뷰] EmbodiedMemory-Bench: Benchmarking Embodied Memory for Long-Horizon Embodied Tasks
- [논문리뷰] VABench: Measuring Embodied Spatial Intelligence through Visual Demonstrations, Active Perception, and Metric Control
- [논문리뷰] Paint What You See: Benchmarking Dexterous Visual Tool Use in Multimodal Agents
Review 의 다른글
- 이전글 [논문리뷰] RoboQuest: Generalist Physical Agents that Search, Inspect and Test
- 현재글 : [논문리뷰] RobotWorld: Benchmarking Multimodal Agents for Robot Use Across Diverse Tasks and Embodiments
- 다음글 [논문리뷰] RunningTab: Direct Workspace Interaction with Environment-Side Tabs
댓글