[논문리뷰] RoboQuest: Generalist Physical Agents that Search, Inspect and Test
링크: 논문 PDF로 바로 열기
저자: Liu Renhang, Navonil Majumder, Tej Deep Pala, Soujanya Poria
1. Key Terms & Definitions (핵심 용어 및 정의)
- Goal-Directed Embodied Exploration: 로봇이 물리적 상호작용을 통해 과업 수행에 필요한 정보를 스스로 탐색하고 수집하여 최종적인 물리적 목표를 달성하는 능력을 지칭합니다.
- Frontier Multimodal Agents: 대규모 시각-언어 모델을 기반으로 다양한 로봇 제어 및 계획을 수행할 수 있는 최첨단 범용 AI 모델(예: GPT-6 Astra, Claude Opus 5.5 등)을 의미합니다.
- Visuomotor Interface: 로봇이 센서 데이터(카메라 이미지, proprioception 등)를 입력받아 행동(Action)을 출력하는 표준화된 통신 인터페이스입니다.
- VLA (Vision-Language-Action) Model: 시각적 입력과 언어 지시사항을 통합하여 로봇의 제어 명령을 직접 예측하도록 학습된 모델 구조입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 연구는 기존의 로봇 조작 벤치마크들이 과업 수행에 필요한 모든 정보가 초기에 제공되는 환경에만 집중되어 있어, 불확실한 환경에서의 능동적인 정보 탐색 능력을 평가하지 못한다는 한계를 해결하고자 합니다. 실제 환경에서 로봇은 무엇을 조사해야 할지, 어떻게 정보를 얻을지, 언제 탐색을 멈출지를 스스로 결정해야 하지만, 현재의 범용 에이전트들은 이러한 오픈 엔디드 탐색 과정에서 조기에 탐색을 중단하거나 불완전한 상태에서 결정을 내리는 문제를 보입니다. 이에 저자들은 탐색, 검사, 테스트라는 3가지 형태의 불확실성을 포함하는 10가지 모바일 조작 과업으로 구성된 RoboQuest 벤치마크를 제안합니다 [Figure 1].
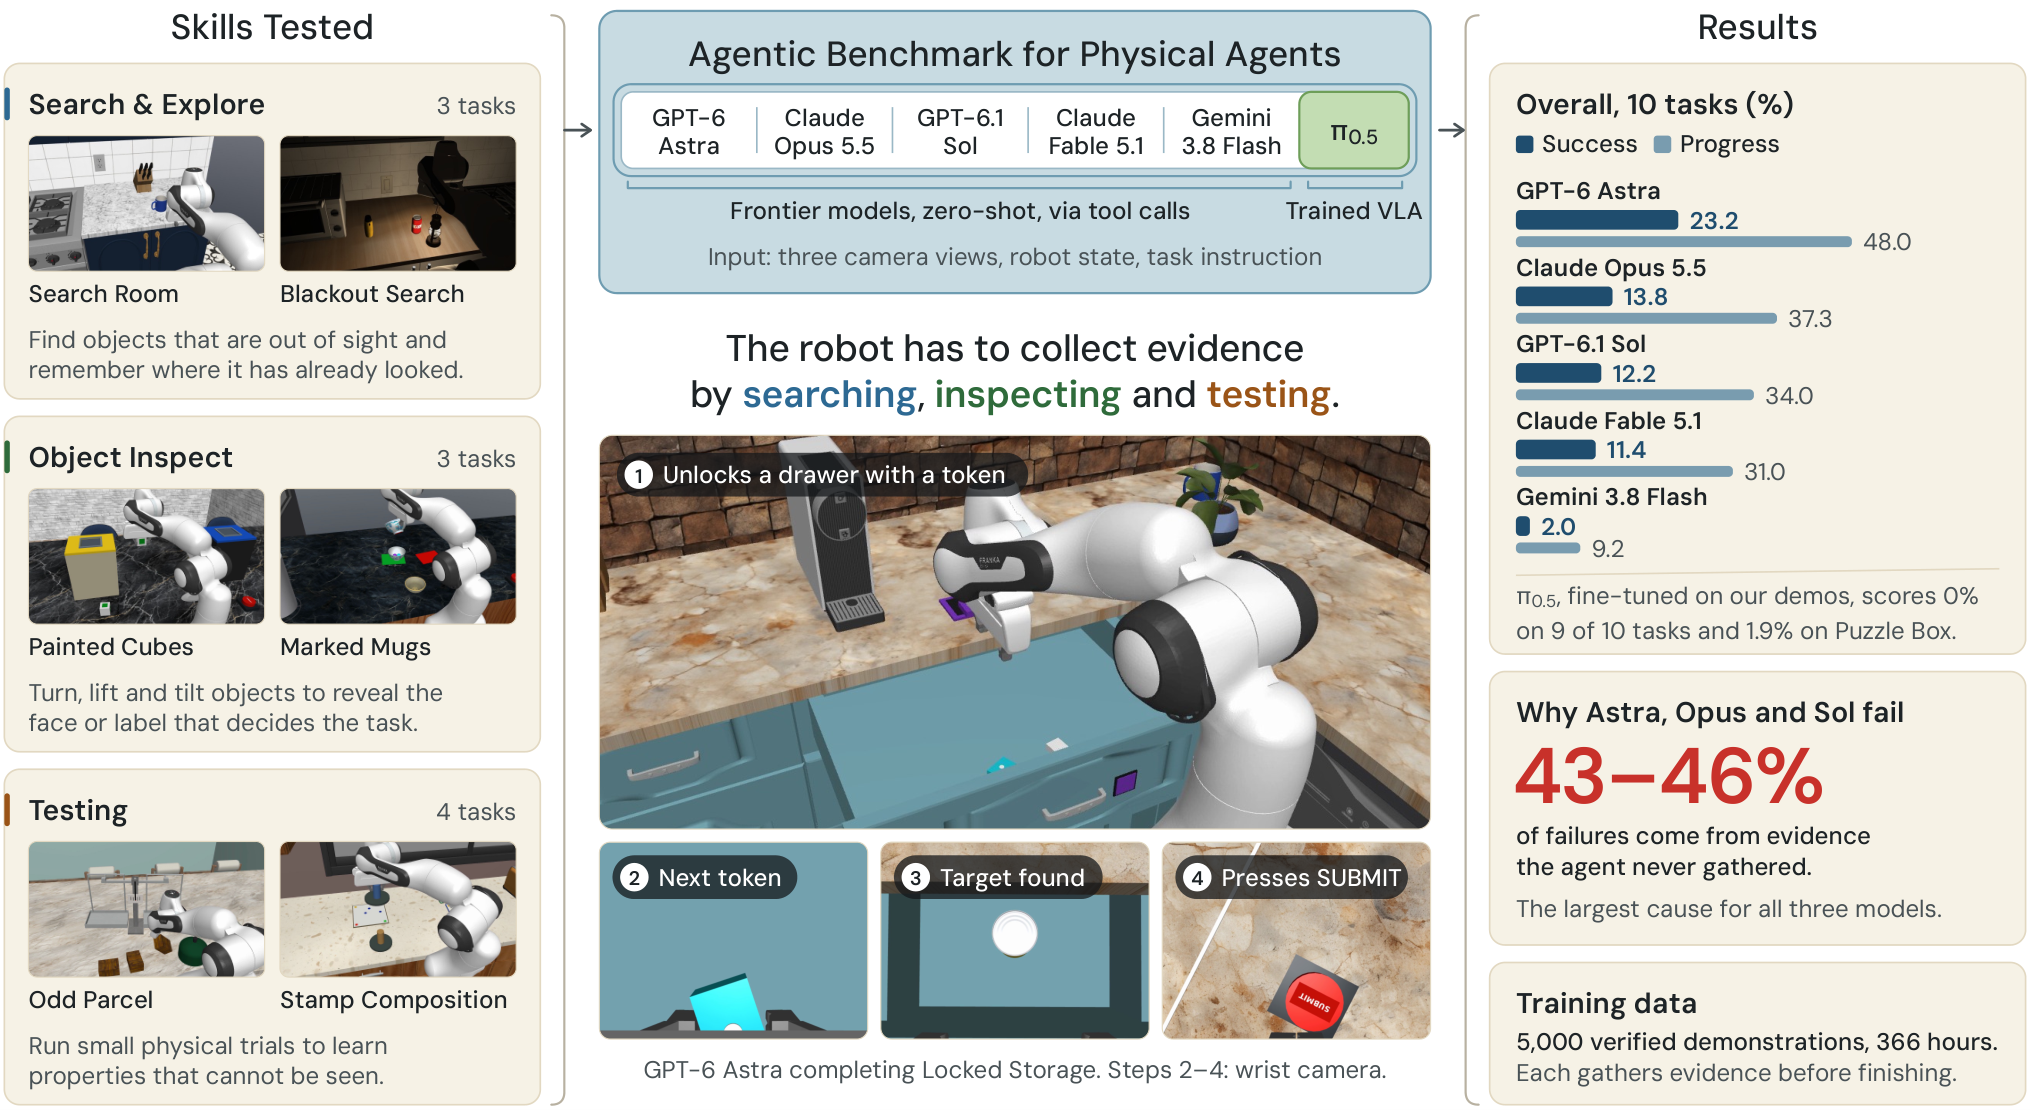
Figure 1 — RoboQuest의 핵심 특징
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 로봇이 환경과의 물리적 상호작용을 통해 결핍된 정보를 획득하고, 이를 바탕으로 후속 행동을 계획하며 최종적인 목표 달성 여부를 스스로 판단하도록 하는 RoboQuest 프레임워크를 제안합니다. 이 벤치마크는 Search & Explore, Object Inspect, Testing의 세 가지 과업 군으로 나뉘며, 에이전트는 시각적 정보가 부족한 상태에서 환경을 물리적으로 조작하며 단서를 찾아야 합니다 [Figure 2]. 실험 결과, 가장 성능이 우수한 GPT-6 Astra조차 전체 과업에서 23.2%의 성공률(Success Rate, SR)을 기록하는 데 그쳤으며, 학습 기반의 π0.5 정책은 거의 성공하지 못하는 등 범용 조작 능력과 효과적인 탐색 능력 사이의 큰 간극이 관찰되었습니다. 또한 isolated skill test 결과, 에이전트들은 정보를 이미 알고 있을 경우 대부분의 조작을 수행할 수 있어, 실제 실패의 주요 원인이 조작 제어(Execution)가 아닌 정보 탐색 및 의사결정의 부재에 있음을 정량적으로 확인하였습니다.
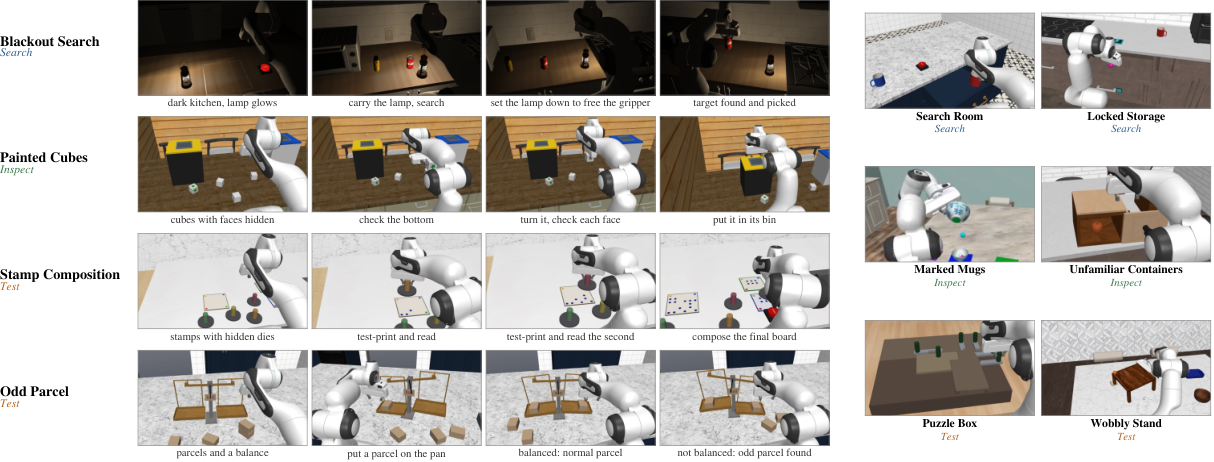
Figure 2 — RoboQuest의 과업 예시
4. Conclusion & Impact (결론 및 시사점)
본 연구는 고도의 조작 능력을 갖춘 범용 로봇 에이전트라 할지라도 불확실성 하에서의 능동적 탐색과 정보 통합에는 여전히 취약함을 입증하였습니다. RoboQuest는 향후 연구자들이 에이전트의 단순한 운동 제어 능력을 넘어, 과업 지향적이고 능동적인 추론 및 탐색 능력을 체계적으로 평가하고 개선할 수 있는 중요한 지표를 제공합니다. 이러한 결과는 AI가 실제 물리적 세상에서 자율적으로 복잡한 문제를 해결하기 위해 필요한 핵심 연구 방향이 '데이터 기반의 행동 학습'에서 '인지적 탐색 및 의사결정 프레임워크'로 확장되어야 함을 시사합니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] VABench: Measuring Embodied Spatial Intelligence through Visual Demonstrations, Active Perception, and Metric Control
- [논문리뷰] Attention-DP3: Spatially Object-aware 3D Diffusion Policy via Geometry-aligned Attentional Conditioning
- [논문리뷰] RoboSPA: Can VLA Models Go Beyond Simple Scenes and Short-Horizon Tasks?
- [논문리뷰] DreamX-Phi 1.0: Action-Conditioned Video World Model for Robotic Manipulation
- [논문리뷰] RynnWorld-4D: 4D Embodied World Models for Robotic Manipulation
Review 의 다른글
- 이전글 [논문리뷰] Recursive Game Creator: An Agentic Product-Level Experience-Oriented Game Harness
- 현재글 : [논문리뷰] RoboQuest: Generalist Physical Agents that Search, Inspect and Test
- 다음글 [논문리뷰] RobotWorld: Benchmarking Multimodal Agents for Robot Use Across Diverse Tasks and Embodiments
댓글