[논문리뷰] The Trinity:Capability-Driven Recursive Self-Improvement for Multimodal Agents
링크: 논문 PDF로 바로 열기
저자: Weidong Tang, Ruiheng Wang, Jingxuan Zhang, Hexin Wang, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- Multimodal Agentic Tasks: 지각(perception), 이해(understanding), 추론(reasoning), 생성(generation)과 더불어 기억(memory), 계획(planning), 적응(adaptation)을 포함하는 장기적인 관찰-행동(observation–action) 시퀀스를 아우르는 상호작용적 게임, GUI 조작 및 embodied interaction task를 의미한다.
- Agent Harness: 고정된 모델 fθf_{\theta}를 Perception, Memory, Inference, Planning, Orchestration, Loop의 여섯 가지 control-flow protocol을 통해 조정하는 구성(configuration) ϕ\phi이다.
- The Trinity Framework: 환경 생성(environment generation)과 Agent Harness 진화(evolution)를 Creator, Explorer, Evolver 세 가지 역할을 통해 결합하는 Recursive Self-Improvement 프레임워크이다.
- Capability Tree: Evolver가 Task Tree를 재구성하여 shared capability requirements를 기반으로 task들을 계층적으로 그룹화한 tree 구조이다.
- Capability-Driven Real2Sim2Real: Capability Tree의 동일 노드에 속하는 이질적인(heterogeneous) task들의 공통 요구사항을 추상화하여, Creator가 capability 학습을 위한 간소화되고 검증 가능한 시뮬레이션 world를 생성하고, 원본 task를 통해 transfer 능력을 측정하는 방법론이다.
- Harness Tree: Explorer가 Capability Tree를 따라 selective inheritance와 local refinement를 통해 재사용 가능한 capability module들을 점진적으로 진화시켜 형성하는 tree 구조로, 검증된 업데이트가 고정된 topology 내에서 반복적으로 축적된다.
- Capability-Aware Harness Router: task의 public information을 활용하여 Capability Tree로부터 호환되는 module configuration을 선택하는 메커니즘이다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 연구는 Multimodal Agent의 capability 향상을 위한 Recursive Self-Improvement 과정에서 발생하는 두 가지 주요 병목 현상을 해결하고자 한다. 첫째, 대규모의 이질적이며 검증 가능한 환경을 수동으로 구축하는 것은 매우 비용이 많이 들고, 이는 자동화된 world generation의 필요성을 야기한다. 둘째, Harness의 수동적인 iteration으로는 증가하는 task의 다양성과 복잡성을 따라잡기 어렵다는 한계가 있다. 기존 Harness RSI 연구는 주로 text-modality task에 초점을 맞추고 task-specific evolution 방식을 채택하여, 이질적인 task들 전반에 걸쳐 Harness가 과적합되거나 일반화 성능이 저하되는 문제를 겪었다. 또한, 단일 global Harness는 embodied task에서 성능-효율성 trade-off와 같은 상충하는 task 요구사항을 수용하기 어렵다. 본 논문은 서로 다른 modality와 표면적 형태를 가진 task들이 동일한 underlying capability requirements를 공유할 수 있다는 핵심 Insight에 기반하여, task-driven 방식에서 capability-driven Self-Improvement로의 전환을 제안하며, 이는 여러 specialized Harness의 학습 및 최적화를 유도한다.
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 environment generation과 Harness evolution을 결합하는 Recursive Self-Improvement 프레임워크인 The Trinity를 제안한다 [Figure 2]. 이 프레임워크는 Creator, Explorer, Evolver의 세 가지 핵심 역할을 통해 작동한다. Evolver는 검증된 실행 궤적(execution trajectories)을 활용하여 task의 capability requirements를 식별하고, 이들을 공유하는 task들을 그룹화하여 기존 Task Tree를 계층적 Capability Tree로 재구성한다. Capability-Driven Real2Sim2Real 방법론을 통해 Creator는 Capability Tree의 각 노드에 대해, 해당 노드의 task들이 공유하는 공통 요구사항을 단순화된 검증 가능한 시뮬레이션 환경으로 추상화하고, 원본 task에서의 평가를 통해 capability transfer를 측정한다. Explorer는 Capability Tree를 따라 selective inheritance와 local refinement를 통해 재사용 가능한 capability module들을 점진적으로 진화시키며, 이를 통해 고정된 topology의 Harness Tree를 구축한다.
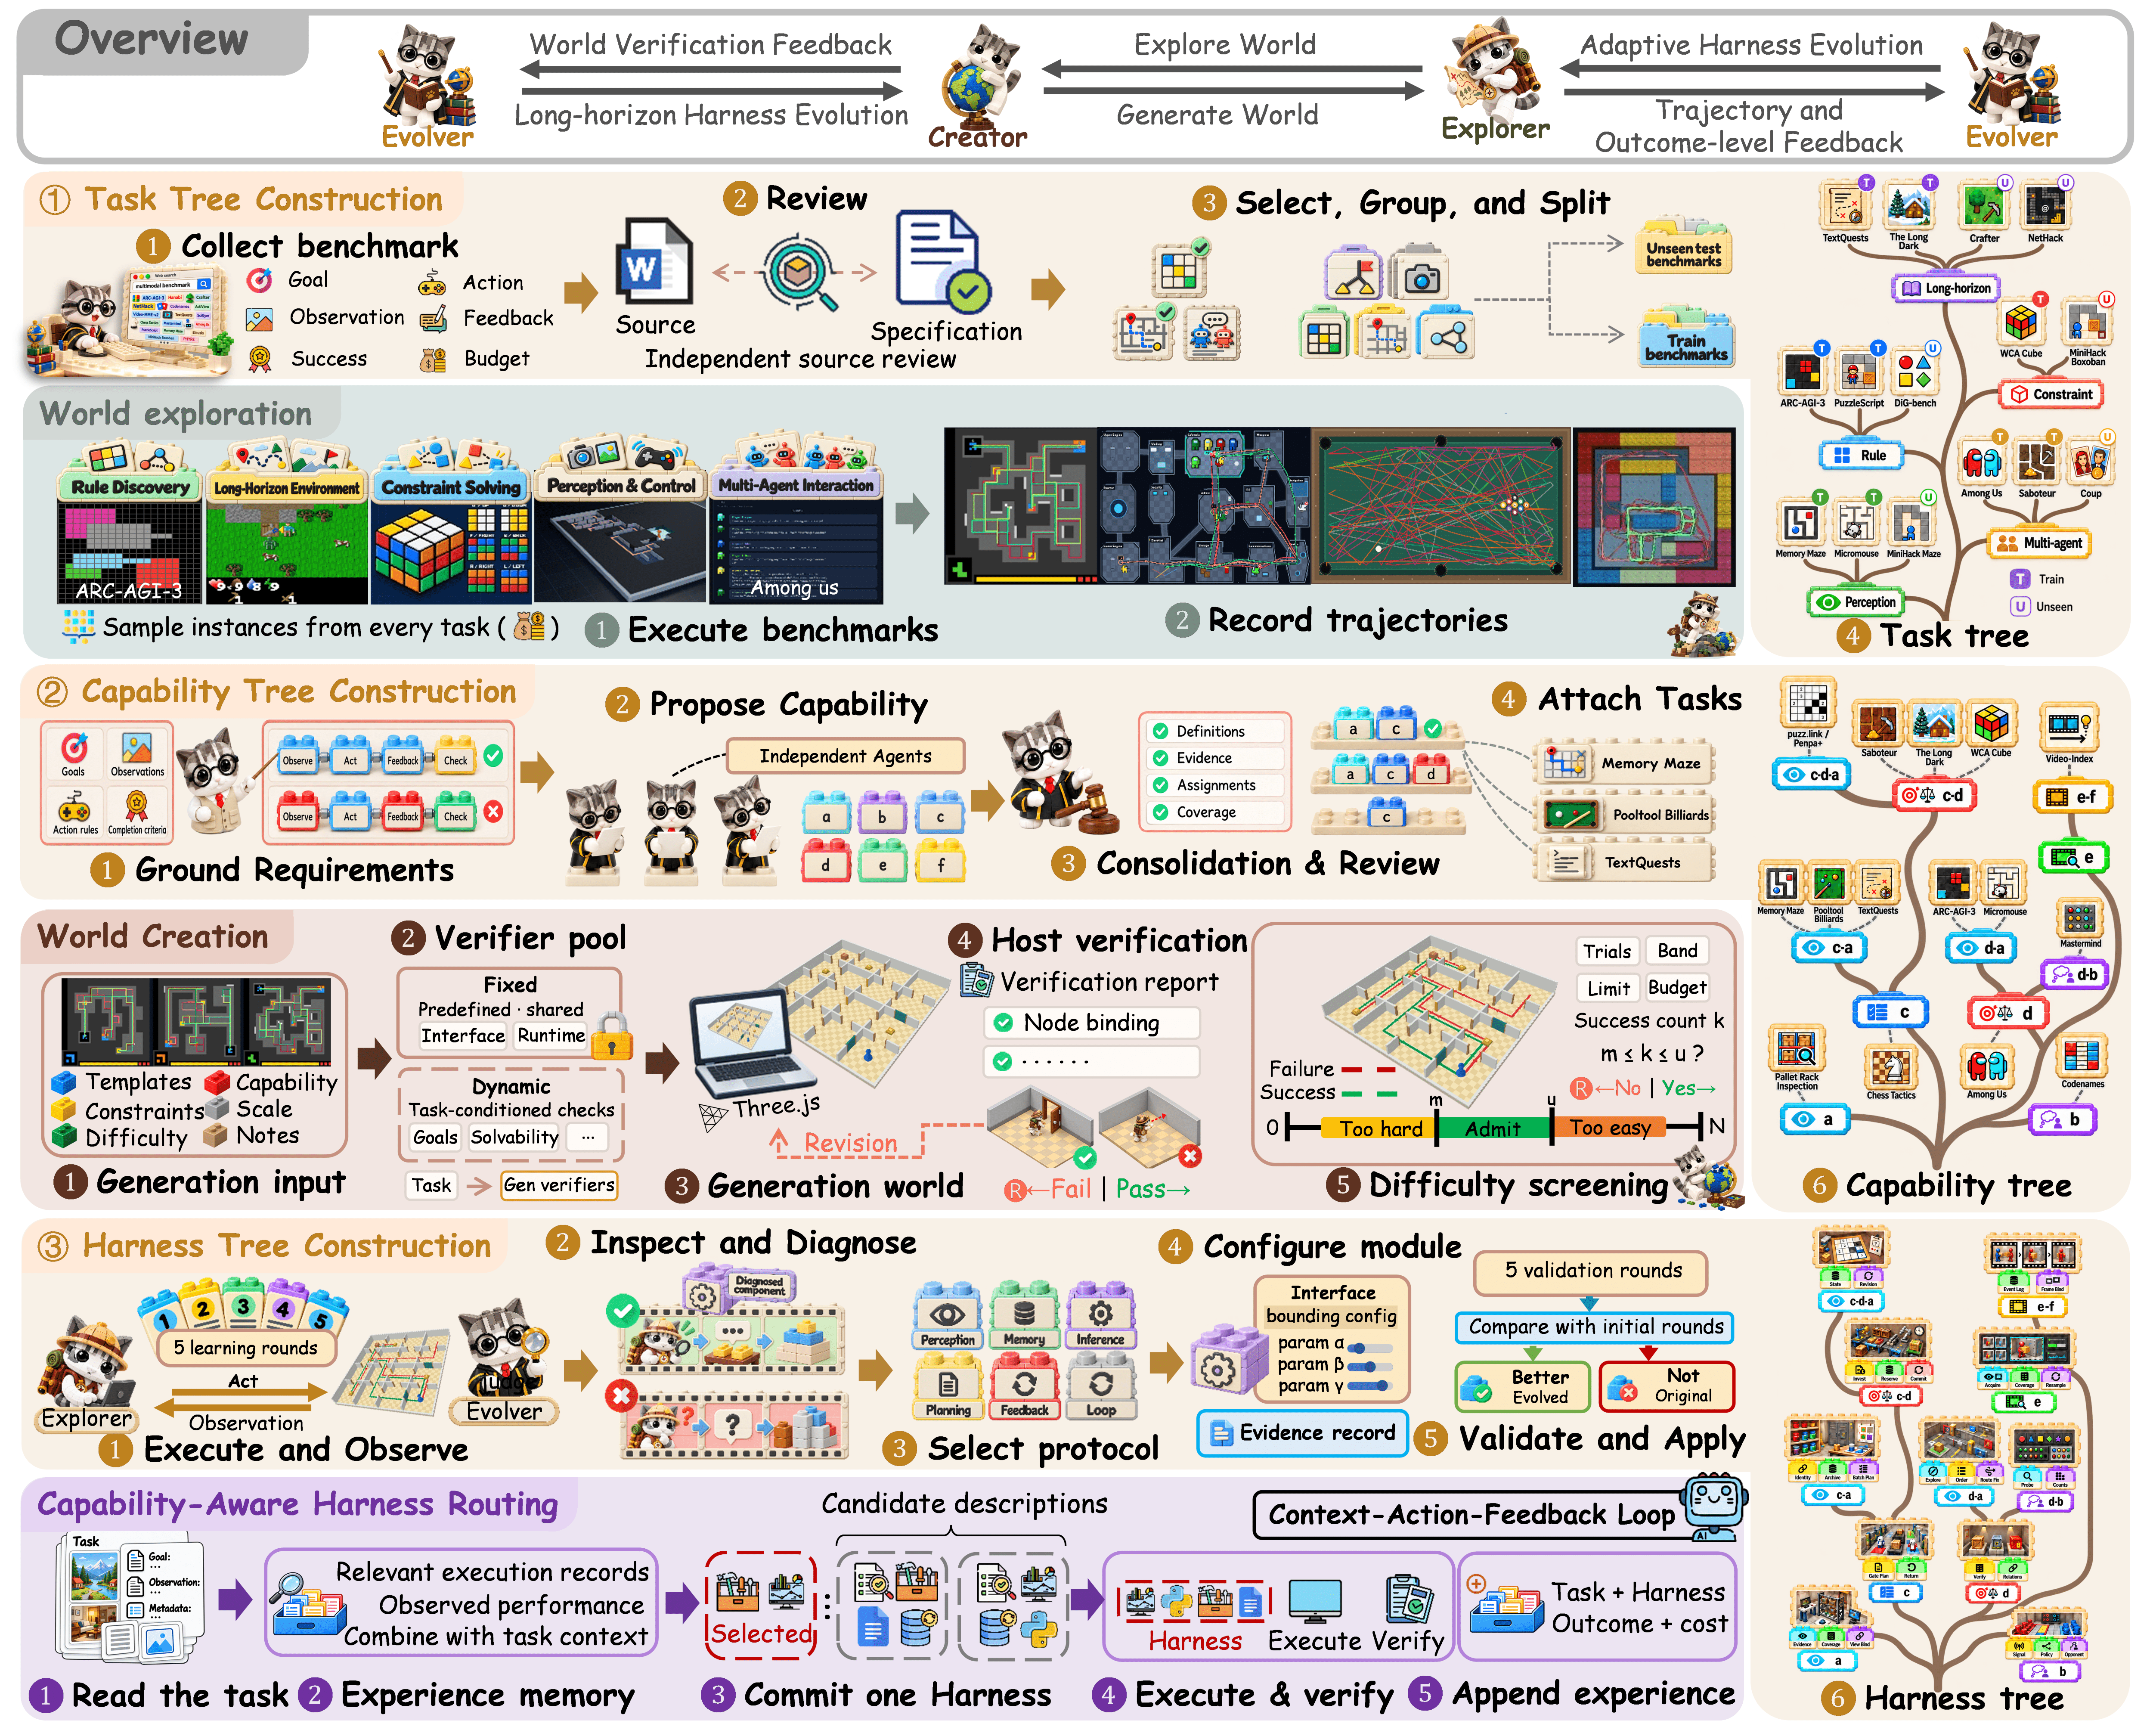
Figure 2 — The Trinity 프레임워크 파이프라인
실험 결과, 제안된 Capability-driven organization은 task-driven specialization 방식보다 우수한 성능을 보였다. 특히, Capability Tree (Sim) 방식은 Module Only 평가에서 가장 높은 Train 56.95점과 Unseen 47.26점의 성능을 달성했으며, inference cost는 가장 낮은 514.42M/549.07M을 기록했다. [cite: 1, Table 3] Recursive Self-Improvement (RSI) 과정은 Iteration 0 (Base)부터 Iteration 4까지 지속적인 성능 향상을 보였다 [Figure 6]. Train 벤치마크에서는 39.1점에서 73.2점으로, Unseen 벤치마크에서는 42.1점에서 64.1점으로 평균 성능이 향상되었다. 또한, Capability-Aware Harness Router는 capability priors를 활용하여 적합한 Harness를 선택하며, 이는 Oracle 방식에 근접한 Train 71.27점과 Unseen 60.96점의 성능을 달성했다. [cite: 1, Table 4] 마지막으로, 두 가지 real-world embodied task인 SOON과 CaP-X에서도 H^(4) Harness는 시뮬레이션 및 실제 로봇 환경에서 각각 80% 및 60%의 성공률을 달성하며 상당한 transfer capability를 입증했다. [cite: 1, Table 6, Figure 8]
4. Conclusion & Impact (결론 및 시사점)
본 논문은 Capability-Driven Recursive Self-Improvement를 제안하며, Creator, Explorer, Evolver로 구성된 The Trinity 프레임워크가 world generation과 Harness evolution을 효과적으로 결합함을 보여주었다. 이 프레임워크는 이질적인 task들을 shared capability requirements를 중심으로 조직하고, 간소화되고 검증 가능한 world를 생성하여 재사용 가능한 module들의 진화를 유도한다. 실험을 통해 capability–module correlations과 controlled interventions이 module design 및 composition을 위한 capability requirements의 중요성을 경험적으로 지지함을 확인했다. Capability-Aware Routing은 학습된 capability들을 다양한 task에 효과적으로 적용할 수 있게 하며, 이는 28개의 training benchmark와 18개의 unseen benchmark 전반에 걸쳐 향상된 통합 성능과 cross-task generalization 능력을 입증했다. 특히, SOON 및 CaP-X와 같은 real-world embodied setting에서의 성공적인 deployment는 physical environment로의 capability transfer 가능성을 보여주며, 이는 일반화 가능한 Agent Improvement를 위한 새로운 패러다임을 제시한다.
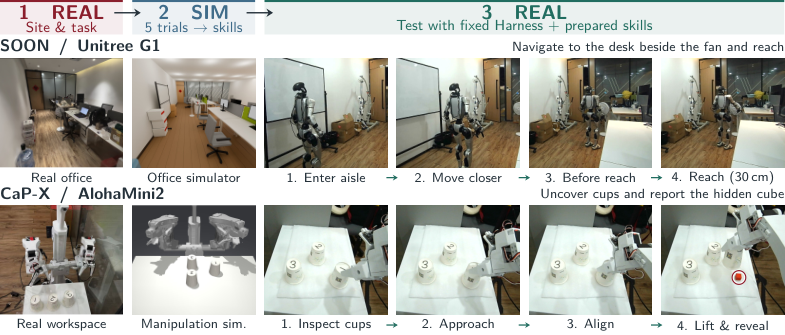
Figure 8 — Embodied Transfer 결과
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] VibeVideoBench: Evaluating Multimodal Agents on Code-Driven Video Generation
- [논문리뷰] RSI Arena: Towards Recursive Self-Improvement with Human Feedback
- [논문리뷰] Trustworthy Recursive Self-Improvement in the Era of Large Models: Foundation, Risks, Evaluation and Open Challenges
- [논문리뷰] Skill^{infty}: Recursive Self-Improvement for Agent Skill Optimization
- [논문리뷰] Dual Exam: Controlled Evaluation of Multimodal Agents and World Models
Review 의 다른글
- 이전글 [논문리뷰] The Lexical Imprint of Pre-training Data
- 현재글 : [논문리뷰] The Trinity:Capability-Driven Recursive Self-Improvement for Multimodal Agents
- 다음글 [논문리뷰] ThinkWorld: World Imagination Reinforces Chain-of-Dynamics Reasoning
댓글