[논문리뷰] Geometric and Semantic Coupling for Interaction Understanding in 3D Scenes
링크: 논문 PDF로 바로 열기
저자: Hanyang Kong, Xingyi Yang
1. Key Terms & Definitions (핵심 용어 및 정의)
- Movable Parts: 3D 장면 내에서 움직일 수 있는 표면으로, 예를 들어 문 패널과 같이 상호작용 가능한 객체의 구성 요소를 지칭합니다.
- Handles: Movable Parts에 부착된 상호작용 가능한 영역으로, 반드시 전통적인 기계적 손잡이 형태를 가지지 않으며, 부품을 조작할 수 있는 국부적인 영역을 의미합니다.
- Geometric Motion Decoding: 예측된 Part Geometry 및 Handle 위치를 활용하여 Part의 Motion Parameter(Axis 및 Origin)를 결정하는 Training-free 프로세스입니다.
- Part-Handle Coupling: Movable Parts와 Handles 간의 기하학적(Geometric) 및 의미론적(Semantic) 증거를 상호 교환하여 3D 상호작용 이해를 개선하려는 제안된 전략입니다.
- AP50AO (Motion-gated Average Precision): Movable Part 예측의 성능 지표로, IoU(Intersection over Union)가 0.5보다 크고, Axis 오류가 15° 미만이며, Origin Displacement가 0.25m 미만(회전의 경우)인 경우에만 성공으로 간주됩니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 정적(Static) 3D 장면 관측을 통해 Movable Parts, 이들의 Motion, 그리고 조작 가능한 영역(Handles)을 공동으로 파악하는 3D 상호작용 이해(Interaction Understanding)의 핵심 문제를 다룹니다. 이 과제는 두 가지 주요 모호성으로 인해 난이도가 높습니다. 첫째, Scale and Context 문제로, 넓은 면적을 차지하는 문과 같이 큰 Part와 몇 개의 점으로만 관측되는 작은 Handle을 정확히 구분하고 연결하기 어렵습니다. 특히 Handle이 주변 Part 영역에 흡수될 수 있습니다. 둘째, Motion Geometry 문제로, 잘 분할된 닫힌 문이라 할지라도 어느 한쪽 또는 다른 쪽에 힌지(Hinge)가 있을 수 있는 것처럼, Part의 표면만으로는 정확한 Motion Geometry를 결정하기 어렵습니다. 기존 연구들은 이러한 문제를 다양한 장면 표현 방식을 통해 해결하려 했으나 한계를 보였습니다. 예를 들어, USDNet은 Handle의 위치를 힌지 선택에 명시적으로 사용하지 않으며, Functional Scene Graphs는 Metric Motion Axis나 Origin을 지정하지 않고 Semantic한 관계만을 제공합니다. 또한, Object-reconstruction methods는 고정된 스캔 예측 설정과는 다른 재구성 가정을 필요로 합니다. 이러한 Baseline의 한계는 Movable Parts와 Handles 사이의 물리적 관계를 통해 모호성을 해결하는 새로운 접근 방식의 필요성을 제기합니다.
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 Movable Parts, Motion, Handles를 포함하는 상호작용 구조를 Recover하기 위해 Segment–Snap이라는 Method를 제안합니다 [Figure 1]. 이 Method는 Part와 Handle 간의 명시적인 기하학적 및 의미론적 증거를 교환합니다. Segment–Snap은 동일한 RGB Point Cloud를 입력으로 받는 세 가지 독립적으로 훈련된 Predictor를 사용합니다: Movable Part 마스크와 회전/병진 클래스를 예측하는 Part Predictor, Handle Instance를 감지하는 Dense Handle Predictor, 그리고 자체 Part Feature를 사용하여 보완적인 Handle 후보를 제안하는 Joint Part-Handle Predictor입니다.
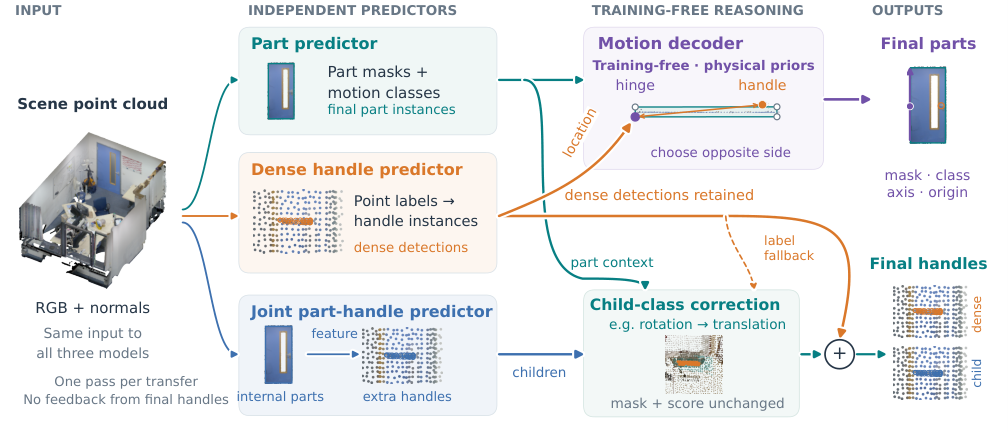
Figure 1 — 제안 방법론의 전체 아키텍처 및 정보 흐름
제안하는 방법론의 핵심은 두 가지 양방향 정보 Transfer입니다. 첫째, Handle Locations Guide Part Motion입니다. Dense Handle Predictor에서 얻은 Handle 위치는 Training-free Geometric Decoder로 전달됩니다. 이 Decoder는 Part Predictor에서 얻은 Part Surface Geometry를 피팅하고, Upright-door Prior와 같은 물리적 Prior를 적용하여 후보 Hinge Line을 구성합니다. 그 후, 근처 Handle을 사용하여 반대편 Attachment Side를 선택함으로써 회전 Part의 Hinge Axis 및 Origin을 결정합니다. 병진 Part의 경우, 피팅된 표면의 Thin Direction이 Motion Axis가 됩니다. 둘째, Part Features and Motion Classes Guide Handle Prediction입니다. Joint Part-Handle Predictor가 추가 Handle 후보를 생성하면, 이들의 초기 Motion Class는 그 Part의 Motion Class를 상속받습니다. 이후, 독립적인 Part Predictor의 Confident Containing Part가 이 Label을 수정할 수 있으며, Dense Handle Label이 Fallback으로 사용됩니다. 이 정보 Transfer는 단일 Pass로 이루어지며 Acyclic하여 Iterative Feedback은 없습니다.
주요 실험 결과는 Articulate3D Validation 데이터셋에서 제안 방법론의 우수성을 입증합니다.
- Handle Guided Hinge Selection은 Movable Parts의 Motion-gated AP (AP50AO)를 13.74%에서 40.98%로 크게 향상시켰으며, 이는 27.25 percentage points (pp)의 증가에 해당합니다. 특히, Rotational Part에서 Motion AP가 1.88%에서 56.37%로 증가하여 Handle 위치가 Hinge Ambiguity를 효과적으로 해소함을 보여줍니다.
- Complementary Handle Proposals를 추가함으로써 Handle AP는 24.63%에서 29.65%로 5.01 pp 향상되었습니다.
- Contextual Label Correction은 Part Context만을 사용하여 Child Handle Class를 수정할 때 Handle AP를 0.98 pp 증가시켰고, Dense Handle Fallback을 포함한 Full Rule 적용 시 1.34 pp 증가한 30.99%에 도달했습니다. 이 Label 개선은 주로 Translation Handle에서 +2.71 pp로 나타났습니다.
- Articulate3D Challenge Test Set에서 제안 시스템 (Team TnG)은 Movable-part Motion 부문에서 48.28% AP50AO, Handle Detection 부문에서 34.46% AP50를 기록하며 최고 점수를 달성했습니다.
4. Conclusion & Impact (결론 및 시사점)
본 논문은 정적 3D 장면에서 상호작용 이해를 위한 Movable Parts, Motion, Handles의 공동 설명을 Recover하는 Segment–Snap Method를 제시했습니다. 핵심적으로, 예측된 Handles는 Training-free Hinge Selection을 안내하고, Part-associated Proposals는 Handle Coverage를 확장하며, Part Context는 Handle Motion Labels을 정제합니다. Fixed-input 비교, 반복적인 훈련, 그리고 시각화를 통해 이러한 Directed Information Transfers의 가치를 명확히 입증하였습니다 [Figure 2, 3]. 이 연구는 3D 상호작용 이해에 있어 Geometric and Semantic Coupling이 효과적인 전략임을 시사하며, 향후 Upright Planar Mechanisms을 넘어선 더 나은 Instance Coverage와 Motion Model 개발이 필요함을 강조합니다.
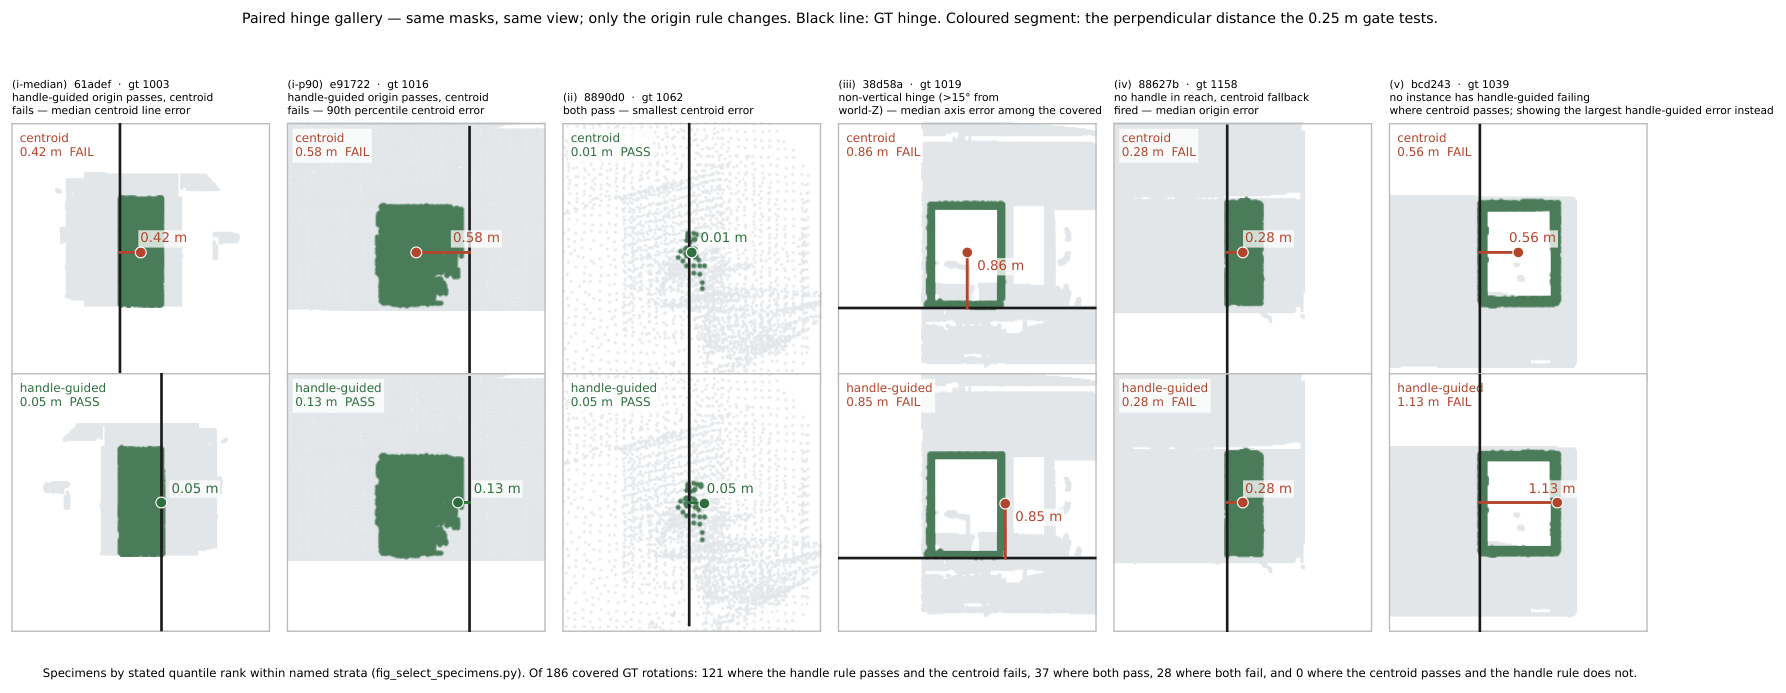
Figure 2 — 핸들-가이드 힌지 선택 정성 결과
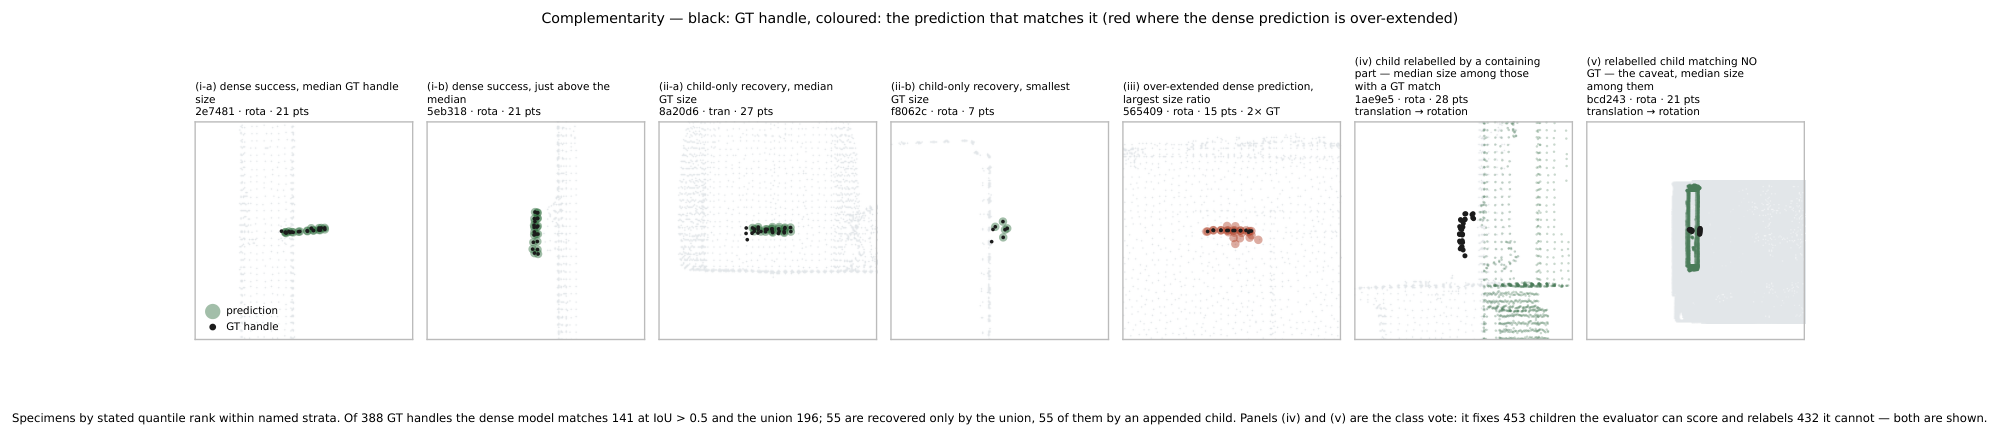
Figure 3 — 핸들 보완성 및 레이블 업데이트
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] LLMs4All: A Review on Large Language Models for Research and Applications in Academic Disciplines
- [논문리뷰] ZooWork-ShopRanker: An Open, Preference-Aligned E-Commerce Reranker
- [논문리뷰] VLA-Precision: Asymmetric Co-Bootstrapping for Efficient Real-World Online RL of Vision-Language-Action Models
- [논문리뷰] TrackEverything: Long Horizon Dense Tracking via De-Duplicating 3D Scene Representations
- [논문리뷰] Tactile-JEPA: Topology-Aware Self-Supervised Representation Learning for Distributed Tactile Sensors
Review 의 다른글
- 이전글 [논문리뷰] GAE: Learning a Geometry-Native Latent Space for 3D-Consistent World Generation
- 현재글 : [논문리뷰] Geometric and Semantic Coupling for Interaction Understanding in 3D Scenes
- 다음글 [논문리뷰] ImIR: Image-Instruction Tuning for All-in-One Image Restoration
댓글