[논문리뷰] Beyond the Remembered World: Predictive 4D Belief for Persistent Navigation in Evolving Worlds
링크: 논문 PDF로 바로 열기
메타데이터
저자: Mingjian Gao, Zhaocheng Li, Haoyang Huang, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- Evolving-World Navigation: 에이전트가 탐색하는 동안 타겟 객체가 다른 곳으로 이동하거나 상태가 변화할 수 있는 환경에서의 내비게이션 문제를 의미합니다.
- Predictive 4D Belief: 객체의 위치를 시간 흐름에 따른 확률 분포로 표현하는 프레임워크로, 과거의 관측 이력을 바탕으로 현재 및 도착 시점의 상태를 예측합니다.
- Event-driven Filter: 새로운 RGB-D 관측 데이터가 들어올 때마다 상태 추정치(Belief)를 실시간으로 갱신하는 필터링 기법입니다.
- EvoWorld-Bench: 인간의 활동 궤적을 기반으로 설계된 54개 장면, 803,680개 과제로 구성된 대규모 내비게이션 평가 벤치마크입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 기존의 고정된 환경 내비게이션 연구가 간과해 온 '동적 변화' 문제를 해결하고자 합니다. 기존 방식은 과거의 관측을 토대로 지도를 작성하지만, 실제 환경에서는 에이전트가 이동하는 동안에도 타겟 객체가 이동할 수 있어 과거의 정보가 무효화되는 문제가 발생합니다 [Figure 1]. 단순히 과거를 기억하는 것만으로는 충분하지 않으며, 특정 시점(예: 에이전트가 목적지에 도착하는 시간)의 객체 위치를 예측하고 불확실성을 관리하는 능력이 필수적입니다. 저자들은 이러한 한계를 극복하기 위해 객체 이동 가능성을 포함한 4D 관점의 상태 예측과 실시간 Belief 갱신 프레임워크를 제안합니다.
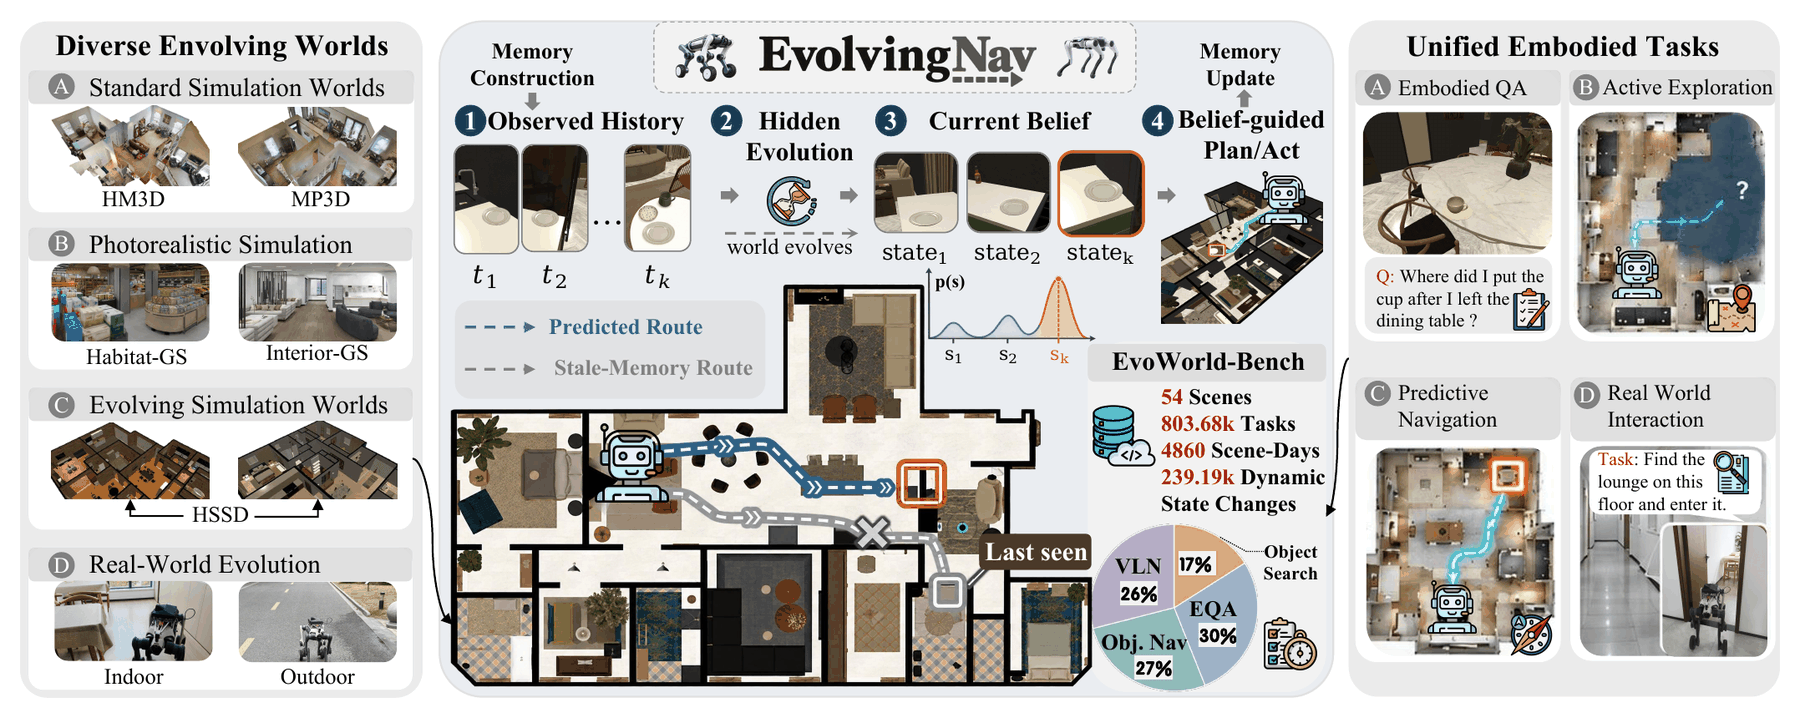
Figure 1 — EvolvingNav 전체 아키텍처
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문이 제안하는 EvolvingNav는 4D 메모리 구조를 통해 시공간적인 객체 이력을 기록하고, 이를 바탕으로 타겟의 현재 위치 확률을 추정하는 Predictive 4D Belief 기법을 핵심으로 합니다 [Figure 2]. 제안 모델은 관측되지 않은 상태(Unknown)에 대한 확률 질량을 유지하면서, 마지막 관측된 위치(Persistence)와 다른 가능한 위치(Relocation) 간의 확률 분포를 계산합니다. 또한, Visibility-qualified 업데이트를 통해 에이전트의 시야 내에서 타겟이 발견되지 않았을 경우, 해당 영역의 확률을 체계적으로 하향 조정합니다. EvoWorld-Bench를 통한 실험 결과, EvolvingNav는 기존 베이스라인 대비 초기 검사(Initial Inspection) 성공률과 전체 탐색 효율성에서 유의미한 성능 향상을 보였습니다. 특히, 목표 대상이 이동하는 동적 시나리오에서 EvolvingNav는 경로 최적화와 불필요한 이동 감소를 통해 높은 성공률을 기록했습니다 [Figure 3].
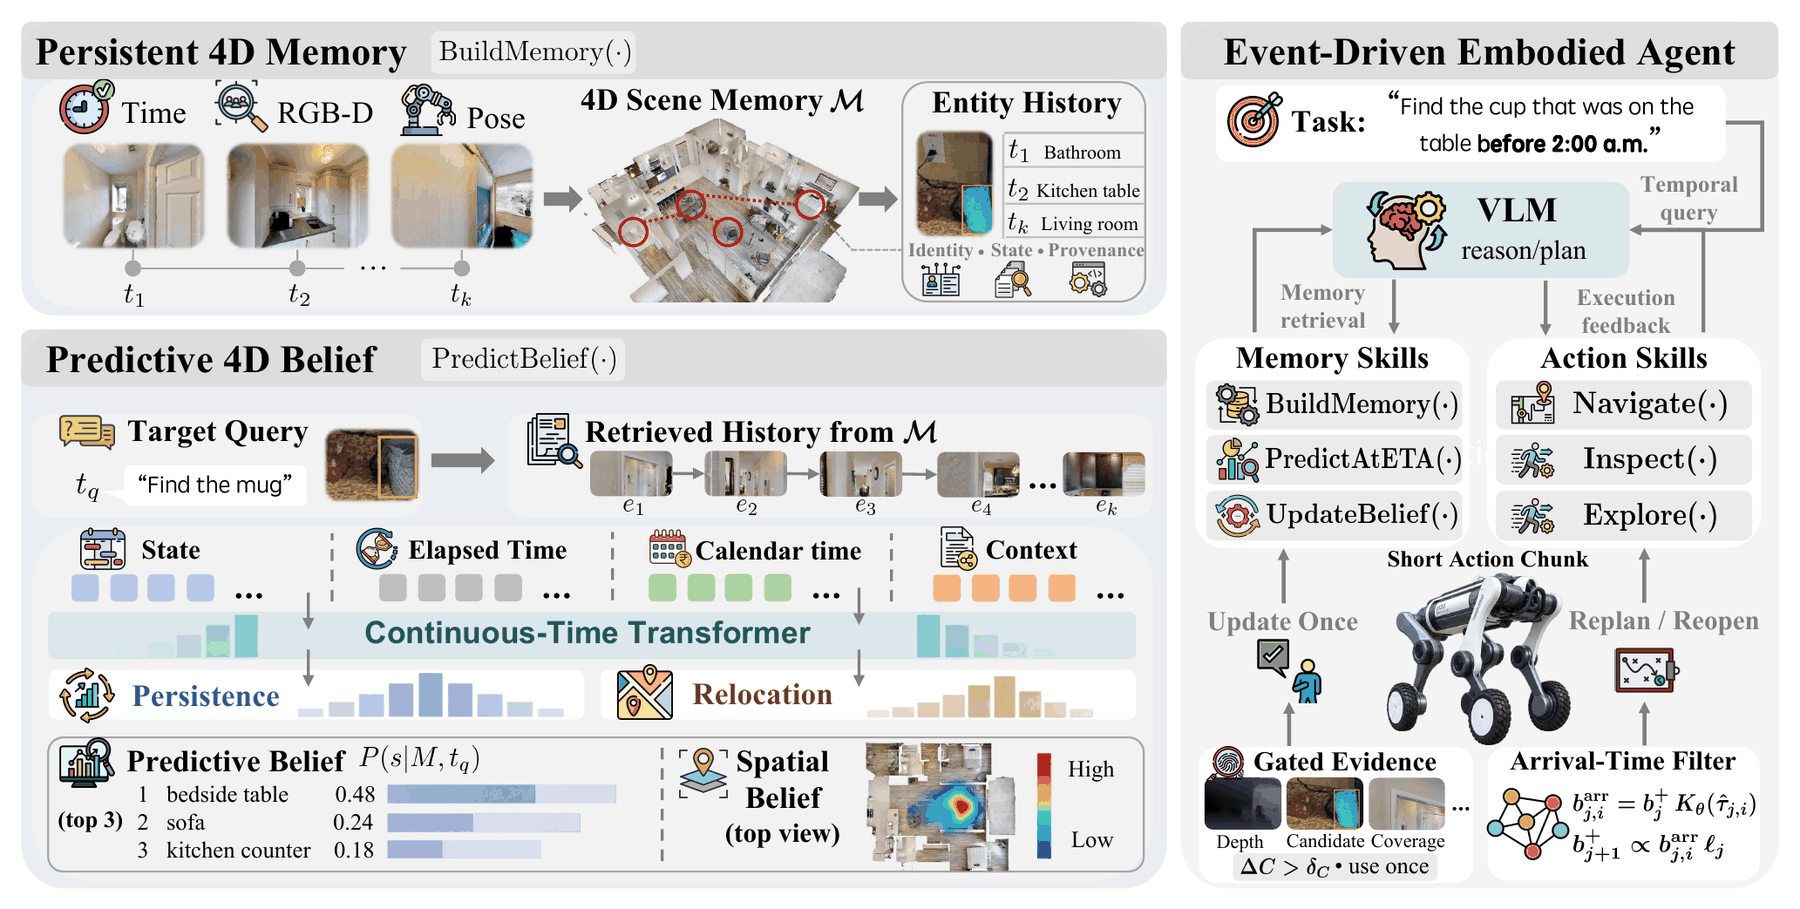
Figure 2 — 4D Belief 기반 방법론 상세
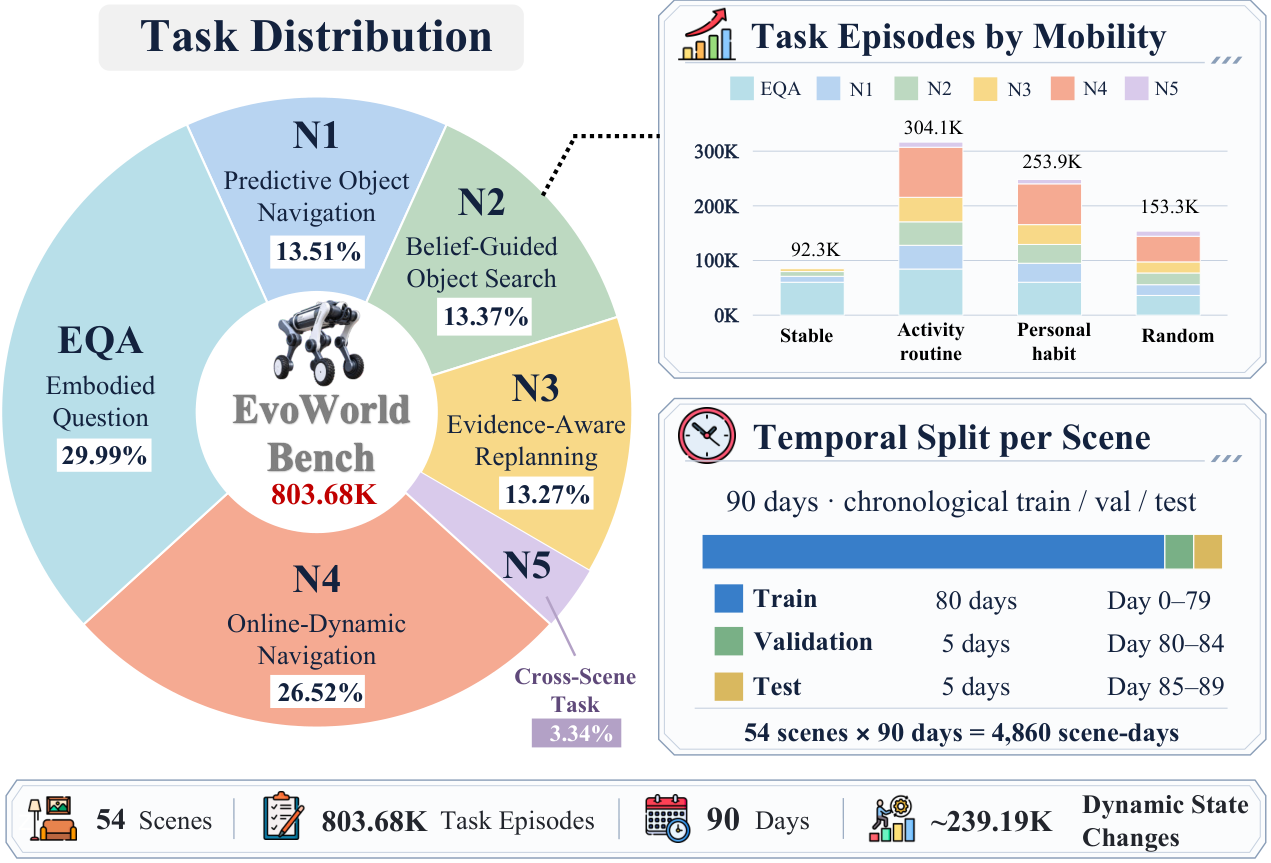
Figure 3 — EvoWorld-Bench 평가 프로토콜
4. Conclusion & Impact (결론 및 시사점)
본 연구는 고정된 지도를 넘어 시간의 흐름에 따라 변화하는 환경에서의 내비게이션을 위한 실질적인 해법을 제시하였습니다. 제안된 EvolvingNav와 EvoWorld-Bench는 Embodied AI가 실제 인간 거주 환경과 같이 가변적인 공간에서 더 높은 수준의 자율성을 발휘하도록 돕습니다. 향후 연구에서는 더욱 장기적이고 복잡한 인간의 생활 패턴을 예측 모델에 통합하여 내비게이션 지능을 한층 더 고도화할 것으로 기대됩니다. 이는 가정용 로봇이나 자율 주행 에이전트의 실생활 적용 가능성을 높이는 데 핵심적인 기여를 할 것입니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] EmbodiedSkills: A Unified Framework for Orchestrating, Training, and Deploying VLA Agents
- [논문리뷰] PEAM: Parametric Embodied Agent Memory through Contrastive Internalization of Experience in Minecraft
- [논문리뷰] LLMs4All: A Review on Large Language Models for Research and Applications in Academic Disciplines
- [논문리뷰] WorldCast: Exploring Intelligent Visual Generation in World State Prediction
- [논문리뷰] Waypoint-OPD: Transferring RL-Induced Policy Shifts via Gated On-Policy Distillation
Review 의 다른글
- 이전글 [논문리뷰] Agent Error Dataset: Scaling 50,000 Error--Diagnosis Pairs for Failure Analysis and Error-Aware Post-Training
- 현재글 : [논문리뷰] Beyond the Remembered World: Predictive 4D Belief for Persistent Navigation in Evolving Worlds
- 다음글 [논문리뷰] BiasReducer: Adaptive Bias Mitigation for Reward Models
댓글