[논문리뷰] Pumpire: Unified Benchmark for Metric Distance Estimation
링크: 논문 PDF로 바로 열기
메타데이터
저자: Siyu Chen, Zehan Wang, Jiayang Xu, Yihan Wu, Jialei Wang, Junming Chen, Ziang Zhang, Yutong Ying, Zhou Zhao
1. Key Terms & Definitions (핵심 용어 및 정의)
- Metric Point-pair Distance Estimation: 3D 공간 내 임의의 두 지점 사이의 실제 물리적 거리를 추정하는 핵심 능력입니다.
- pumpire-6k: 100개의 실환경 장면과 6,400개의 프레임으로 구성된 데이터셋으로, 물리적으로 측정된 포인트 간 거리 데이터가 포함되어 있습니다.
- Estimation Models: RGB 입력만을 사용하여 직접적으로 3D 장면의 기하학적 구조(geometry)를 복원하는 모델입니다.
- Completion Models: sparse depth priors를 입력으로 활용하여 기하학적 복원 정확도를 개선하는 모델입니다.
- Cross-View Consistency: 비디오 시퀀스 내에서 예측된 거리 값들이 프레임 간 얼마나 일관되게 유지되는지를 나타내는 지표입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 기존 3D foundation models의 평가 방식이 물리적 스케일 복원이라는 근본적인 능력을 충분히 반영하지 못한다는 문제를 해결하기 위해 Pumpire를 제안합니다. 기존의 depth 및 camera intrinsics 평가나 Chamfer Distance와 같은 point-cloud 지표는 실제 포인트 간 거리 추정 능력을 직접적으로 측정하는 데 한계가 있습니다. 또한, 기존 연구들은 image-level 및 video-level 모델을 통합하여 비교할 수 있는 표준화된 프레임워크가 부족합니다 [Figure 1]. 이러한 파편화된 평가 방식은 실제 로봇 조작이나 자율 주행 등 정확한 거리 측정이 필수적인 응용 분야에서 모델의 신뢰성을 판단하기 어렵게 만듭니다.
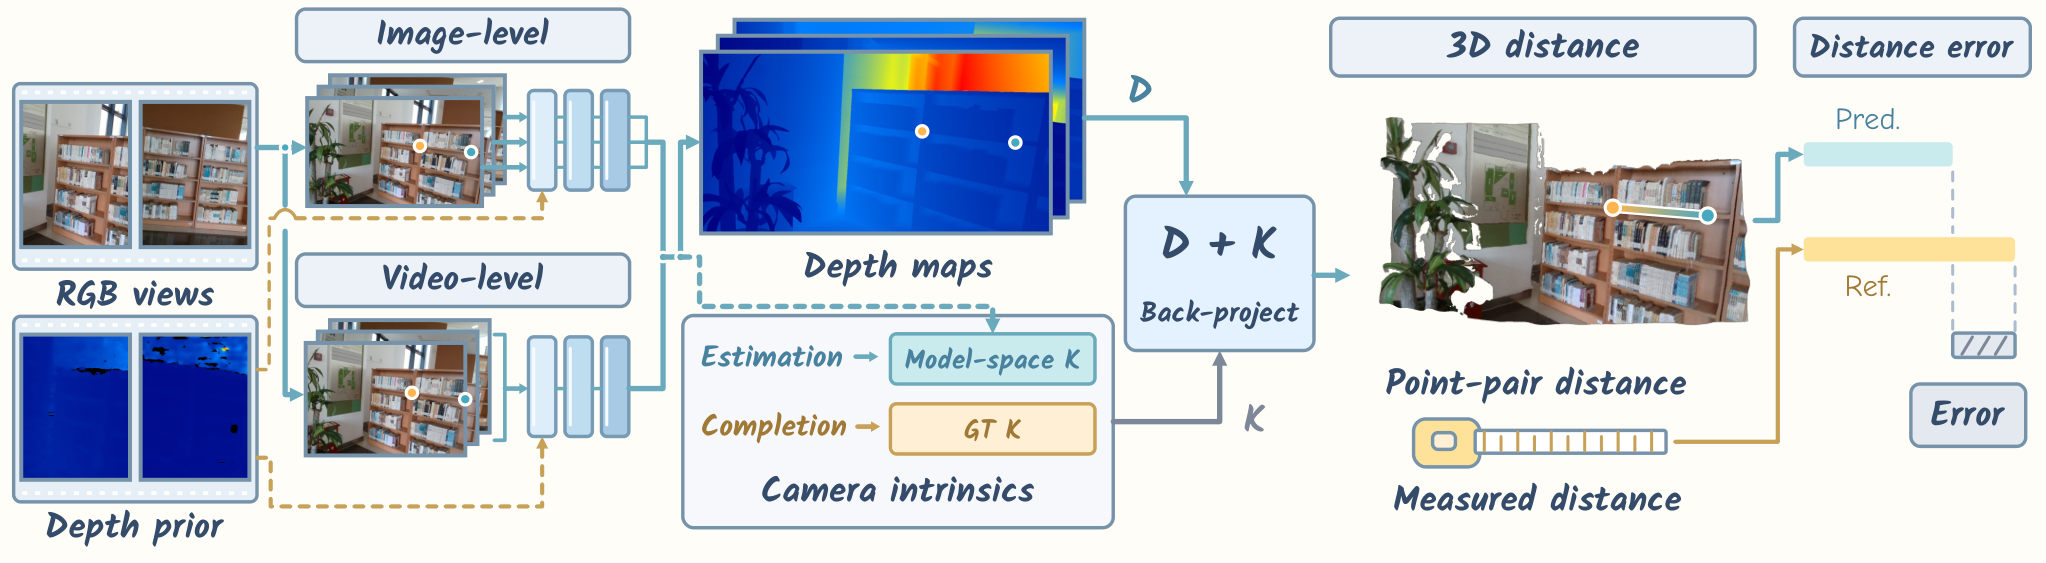
Figure 1 — Pumpire 평가 프로토콜 개요
3. Method & Key Results (제안 방법론 및 핵심 결과)
저자들은 100개의 실환경 장면에서 물리적으로 측정된 포인트 쌍 거리와 프레임별 pixel 좌표를 활용한 pumpire-6k를 구축하여 3D foundation models의 거리를 직접 평가합니다. 제안하는 프로토콜은 모델이 예측한 depth를 back-projection하여 물리적 거리를 계산하고, AE(Absolute Error), RE(Relative Error), LE(Logarithmic Error), δτ(Threshold Accuracy) 등의 지표로 성능을 정량화합니다 [Figure 1]. 29개의 baseline 모델을 평가한 결과, image-level estimation 모델 중에서는 Metric3D v2가 normal 환경에서 우수한 성능을 보였으나 challenging 환경에서는 Depth Pro와 MoGe-3가 더 높은 견고성을 나타냈습니다 [Table 3, Table 4]. 비디오 레벨에서는 Depth Anything 3가 일관되게 상위권 성능을 기록했습니다. 실험 결과, depth-conditioned completion 모델(예: CAPA-VGGT)이 단순히 estimation 모델만 사용할 때보다 거리 정확도와 cross-view consistency 모두에서 뛰어난 성능을 보임을 확인했습니다 [Table 6].
4. Conclusion & Impact (결론 및 시사점)
본 논문은 metric point-pair distance estimation을 위한 최초의 통합 벤치마크인 Pumpire를 통해 3D foundation models의 물리적 거리 인지 능력을 정밀하게 분석합니다. 연구 결과, depth-intrinsics 간의 결합(coupling)이 거리 추정의 핵심이며, completion 모델과 estimation 모델은 서로 다른 견고성 패턴을 보인다는 점을 입증했습니다. 이 연구는 향후 3D 모델의 실제 환경 도입을 위한 평가 기준을 제시하고, 더 정확하고 일관된 3D 기하학적 인지 모델 개발을 위한 중요한 가이드라인을 제공할 것으로 기대됩니다.
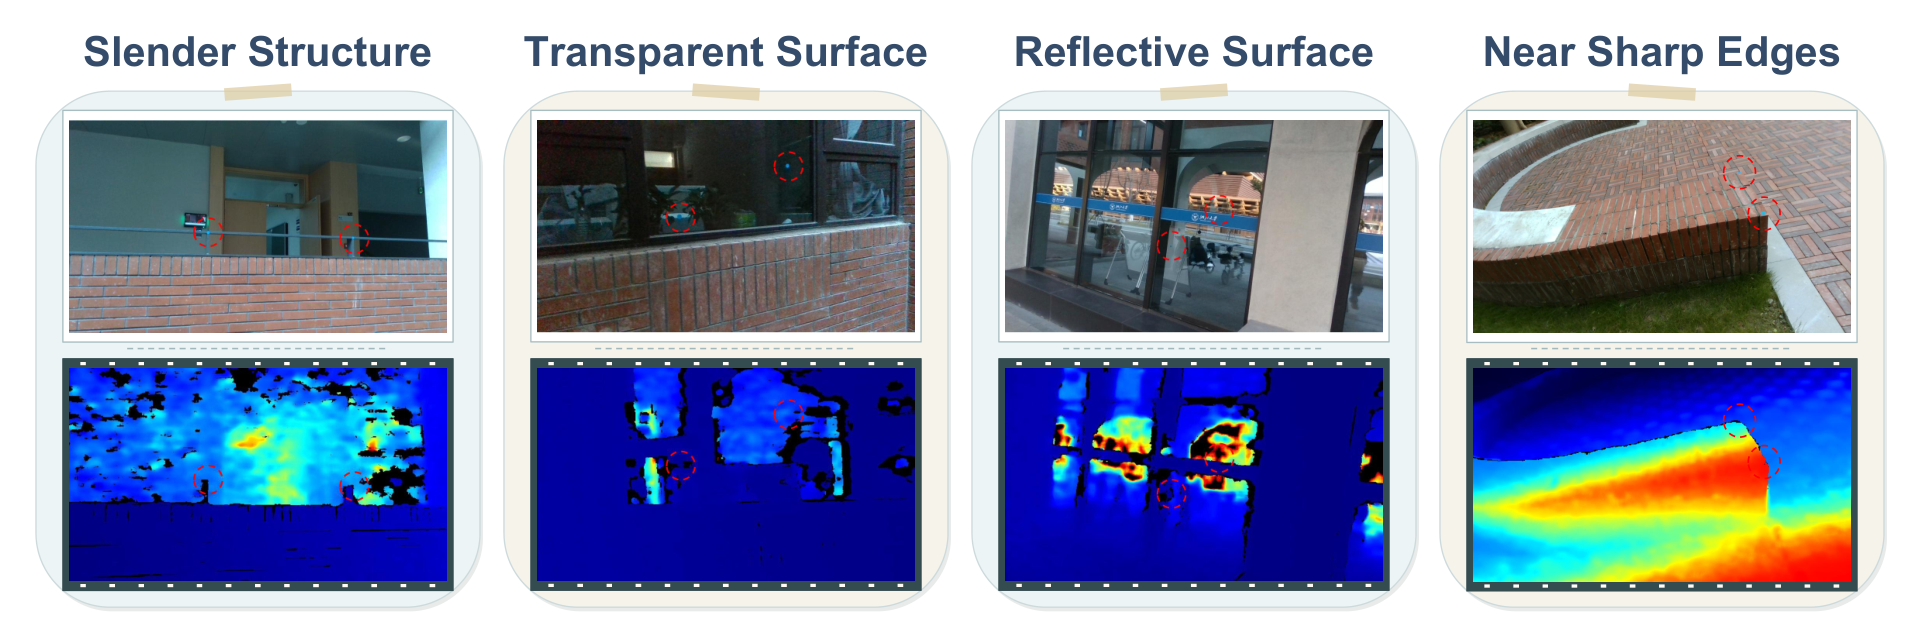
Figure 3 — 센서 데이터가 불확실한 도전적 장면
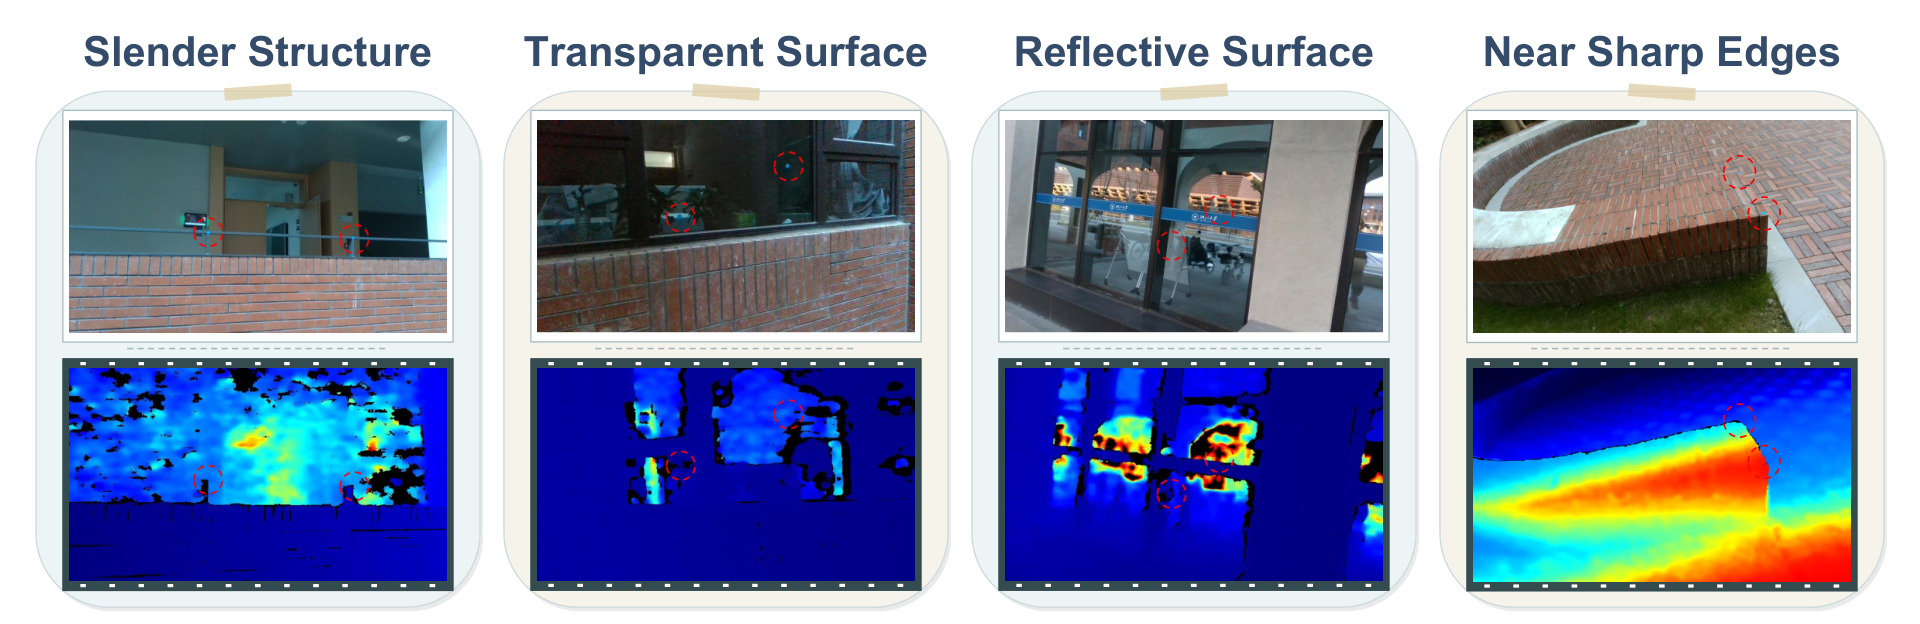
Figure 5 — 모델 성능 및 일관성 분석 결과
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] Orbia: Do Generated Videos Form a Consistent 3D World?
- [논문리뷰] OmniCompass: A Holistic Benchmark for Omni-Modal Video Grounding and Understanding
- [논문리뷰] FDE-Gym: The Last Mile of AI Delivery
- [논문리뷰] RuleTrek: Benchmarking Agentic Rule Reasoning in Complex Scenarios
- [논문리뷰] LabInstruct: Benchmarking Situated Instructional Video Generation for Lab Procedures
Review 의 다른글
- 이전글 [논문리뷰] Post-Training Frontier Text-to-Image Models by Composing Preference and Rubric Rewards
- 현재글 : [논문리뷰] Pumpire: Unified Benchmark for Metric Distance Estimation
- 다음글 [논문리뷰] REMORY: Learning Residual Memory for Context Compaction
댓글