[논문리뷰] LaLa-World: Scaling Latent World Models with Natural Language Actions
링크: 논문 PDF로 바로 열기
Part 1: 요약 본문
메타데이터
저자: Junha Song, Geonmo Gu, Jeongeun Park, Heejeong Nam, Lucas Maes, Byeongho Heo, Dongyoon Han, Sangdoo Yun
1. Key Terms & Definitions (핵심 용어 및 정의)
- Latent World Models (LWMs): 픽셀 단위의 이미지 재구성이 아닌, Latent Space 내에서 visual representation의 변화를 예측하여 환경의 역학을 학습하는 모델 프레임워크입니다.
- Language-conditioned Interface: 다양한 도메인의 수치적(numerical) action과 visual change를 자연어(natural language)로 통일하여, 서로 다른 환경 데이터를 하나의 예측기로 학습 가능하게 하는 인터페이스입니다.
- MPC Planning: Model Predictive Control의 약자로, 모델이 상상(imagination)을 통해 미래 상태를 예측하고, 목표 상태와 가장 유사한 action sequence를 선택하여 최적화하는 계획 방식입니다.
- LaLa-Policy: LaLa-World를 fine-tuning하여 미래 visual representation 예측과 동시에 로봇의 구체적인 action을 직접 출력하도록 설계된 모델입니다.
- JEPA (Joint-Embedding Predictive Architecture): 입력 데이터를 직접 생성하지 않고 고차원 Latent Space에서 예측을 수행함으로써 연산 효율성을 극대화하는 학습 아키텍처입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 기존 LWM들이 도메인별로 파편화된 수치적 Action 공간에 갇혀 있어 범용적인 학습이 어렵다는 문제를 해결합니다. 기존 LWM 기반 연구들은 특정 시뮬레이션이나 로봇 데이터셋에 종속된 Action 정의를 사용하며, 대규모 이미지 및 비디오 데이터는 Action Annotation 부재로 인해 효과적으로 활용하지 못하는 한계가 있습니다. 이러한 파편화는 서로 다른 환경 간의 역학을 공유하는 것을 방해하며, 결과적으로 모델의 확장성을 저해합니다. 저자들은 이러한 제약을 극복하기 위해 자연어를 공통 인터페이스로 도입하여 이질적인 데이터를 통합 학습하고자 합니다 [Figure 1].
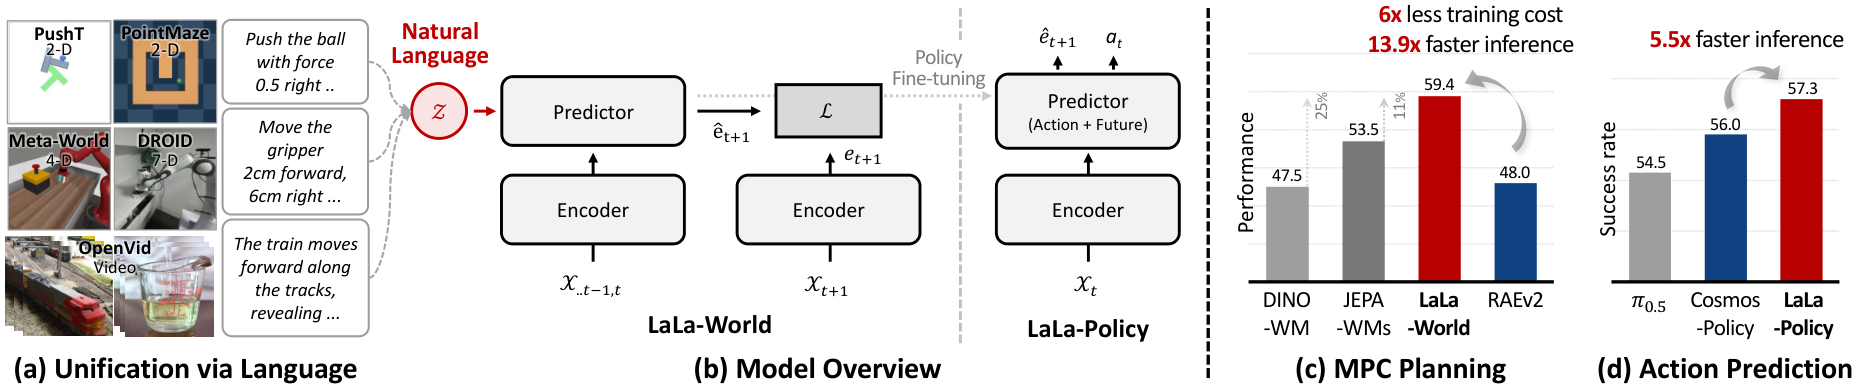
Figure 1 — LaLa-World 전체 아키텍처 및 개요
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 수치적 Action과 Visual change를 모두 자연어로 변환하여 하나의 모델이 학습하게 하는 LaLa-World를 제안합니다. 이 모델은 Qwen3.5-0.8B를 predictor backbone으로 활용하여 언어 조건과 visual latent를 함께 해석하고 미래 상태를 예측합니다 [Figure 1]. 실험 결과, LaLa-World는 개별 도메인별로 학습된 기존 LWM들 대비 우수한 평균 MPC Planning 성능을 달성하였습니다 [Table 1]. 또한, RAEv2 기반 생성형 모델(Generative World Model)과 비교했을 때, 6배 적은 학습 비용과 13.9배 더 빠른 Planning 속도를 기록하며 높은 효율성을 입증했습니다 [Figure 2]. 나아가, 이를 fine-tuning한 LaLa-Policy는 LIBERO 및 RoboCasa 벤치마크에서 기존 Cosmos Policy와 경쟁력 있는 성능을 보이면서도 추론 속도는 최대 5.5배 향상되었습니다 [Figure 1].
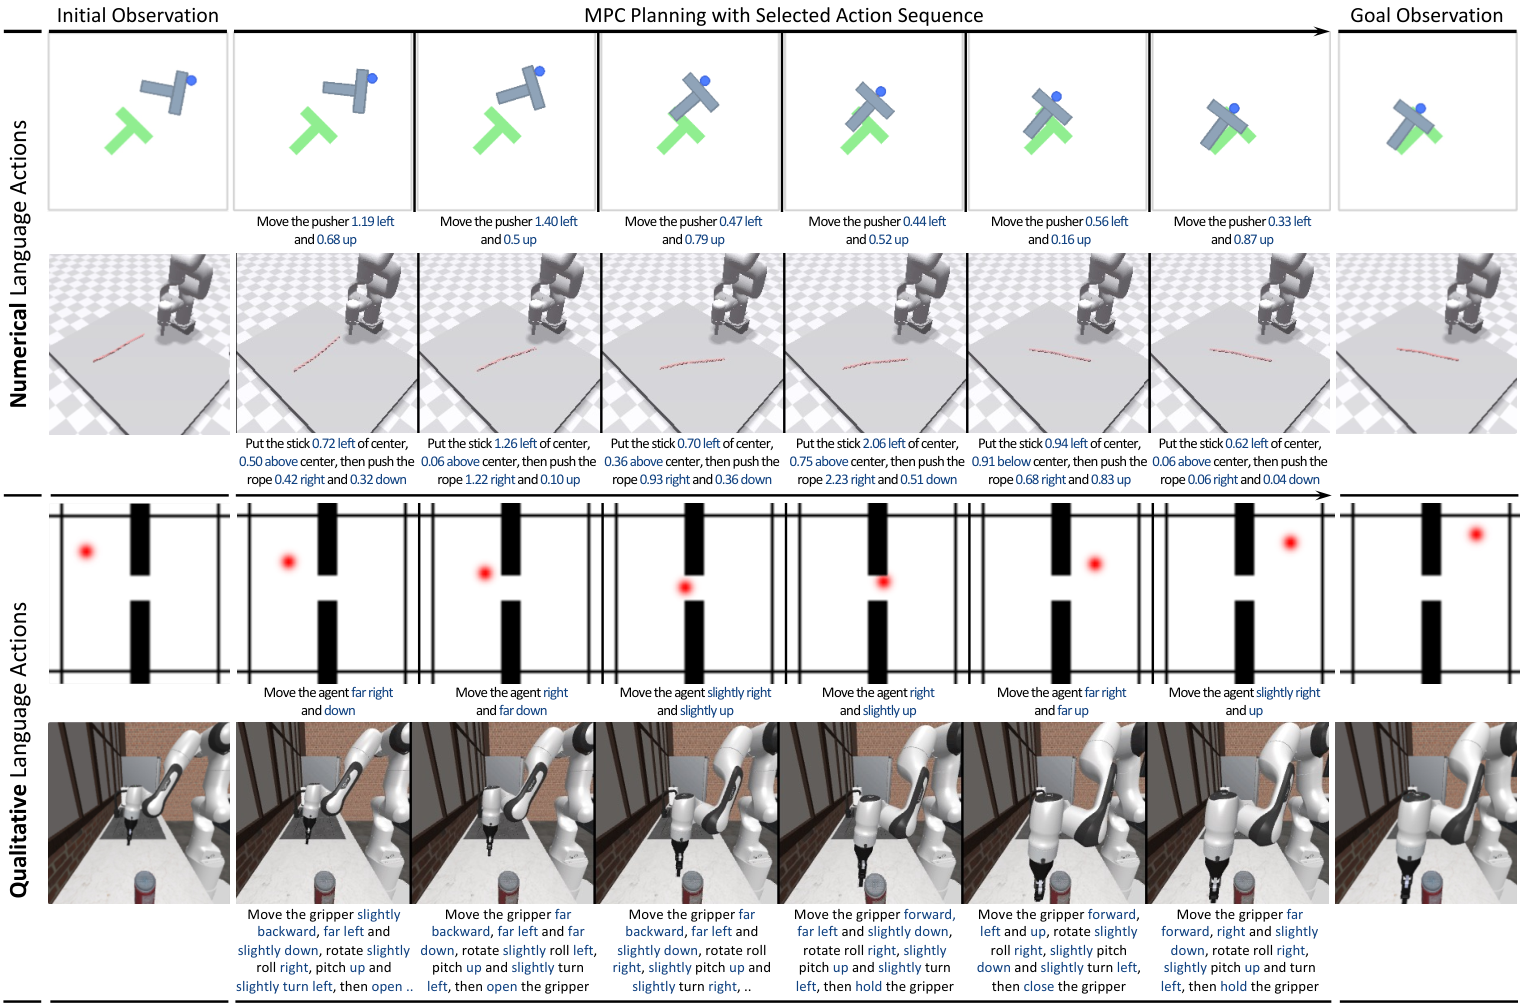
Figure 2 — 자연어 기반 MPC Planning 과정
4. Conclusion & Impact (결론 및 시사점)
본 논문은 자연어를 활용한 통합 인터페이스가 Latent World Models의 확장성과 효율성을 크게 증대시킬 수 있음을 증명합니다. LaLa-World와 LaLa-Policy는 복잡한 생성형 모델 없이도 Planning 및 정책 학습에서 실용적인 우위를 가질 수 있음을 보여주었으며, 이는 향후 범용 로봇 학습 분야에 중요한 시사점을 던집니다. 이 연구는 대규모 데이터와 다양한 도메인을 아우르는 효율적인 지능형 에이전트 구축을 위한 새로운 연구 방향을 제시합니다.
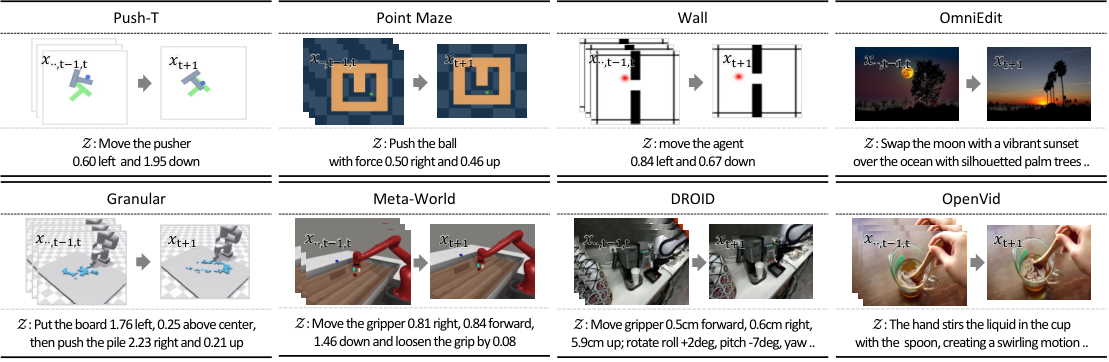
Figure 3 — 언어 조건부 데이터 예시
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] ThinkJEPA: Empowering Latent World Models with Large Vision-Language Reasoning Model
- [논문리뷰] World Model Interpretability: From Decoding Representations to Understanding Latent Worlds
- [논문리뷰] Measuring Language Transfer in Robot Policies: Adding Greek to a Cosmos3 Vision-Language-Action Policy
- [논문리뷰] Decision-Metric Alignment in Latent World Models: Diagnostics and Action-Conditioned Objectives for MPC Planning
- [논문리뷰] One Future, Every Robot: Label-Efficient Collective-State Prediction with Decentralized JEPA
Review 의 다른글
- 이전글 [논문리뷰] Is Complex Agentic Memory Always Needed? Naive RAG Is Stronger Than We Thought
- 현재글 : [논문리뷰] LaLa-World: Scaling Latent World Models with Natural Language Actions
- 다음글 [논문리뷰] Making MLLM Latents Matter: Factor-Aware Predictive Learning for Cinematic Video Generation
댓글