[논문리뷰] Intrinsic Goals for Autonomous Agents: Hierarchical Exploration Captures Future Volitional Action in Drosophila
링크: 논문 PDF로 바로 열기
메타데이터
저자: Declan Kutscher, Reece Keller, Alyn Kirsch, Felix Pei, Aran Nayebi
1. Key Terms & Definitions (핵심 용어 및 정의)
- Intrinsic Drive Methods (IDM): 외부 보상 없이 에이전트가 환경을 탐색하고 학습하도록 유도하는 자율적 목표 설정 알고리즘 (Curiosity, Entropy, Competency 기반으로 분류).
- Behavioral Syllables: 동물의 움직임을 구성하는 반복적이고 정형화된 행동 단위로, 본 논문에서는 7가지 모터 프리미티브로 구현됨.
- DIAYN (Diversity is All You Need): 잠재 스킬 변수($Z$)와 상태($S$) 간의 상호정보량을 최대화하여 다양한 행동 스킬을 비지도 학습하는 Hierarchical Competency 알고리즘.
- NeuroMechFly: Drosophila의 biomechanical 모델로, 시각, 후각, 고유감각(proprioception)을 포함한 물리적 환경을 시뮬레이션하는 디지털 트윈.
- Prospective Coding: 미래의 특정 행동(예: 회전 방향)을 그 발생 이전의 신경 활동이나 상태 정보를 통해 예측할 수 있는 능력.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 연구는 생명체가 외부 보상 없이 자율적으로 행동을 구조화하는 내재적 동기(intrinsic motivation)의 계산 메커니즘을 규명하고자 한다. 기존의 인공 에이전트는 특정 작업에 최적화된 보상 함수에 의존하므로, 동물과 같이 보상 없이도 유연하게 행동하는 자율성을 달성하는 데 한계가 있다 [Figure 1]. 저자들은 Drosophila의 뇌 활동 기록에서 관찰된 미래 행동에 대한 예측적 신경 표현(prospective neural signal)이 어떻게 자율적 탐색 과정에서 자연스럽게 발현되는지 확인하고자 한다. 이를 위해 biomechanically realistic한 에이전트를 구성하고 다양한 intrinsic objective들이 실제 생물학적 행동 및 신경 동역학을 얼마나 잘 모사하는지 검증한다.
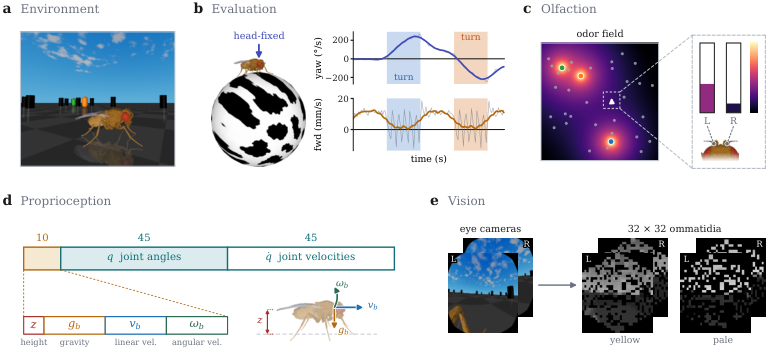
Figure 1 — 에이전트 환경 및 시뮬레이션 개요
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 7개의 behavioral syllables로 구성된 계층적 정책(Hierarchical Policy)을 가진 에이전트를 도입하고, 총 20개의 서로 다른 IDM을 적용하여 학습 결과를 비교한다 [Figure 2]. 주요 실험 결과, DIAYN 알고리즘이 Drosophila의 신경학적/행동적 데이터와 가장 높은 상관관계를 보였다. DIAYN을 적용한 에이전트는 생물학적 파리에서 나타나는 미래 회전 방향에 대한 예측적 신호(prospective coding)를 15초 이상 앞서 성공적으로 재현하였다 [Figure 3]. 또한, 실험 결과 DIAYN 에이전트의 잠재 상태 활동은 forward/angular velocity에 대한 interhemispheric 인코딩 규칙과 일치하며, 개별 파리 간의 행동 다양성까지 정량적으로 포착하였다 [Figure 4]. 이는 단순한 행동 예측력을 넘어, 모집단 수준의 상태 공간 커버리지 극대화라는 계산적 목표가 생물학적 자율성을 설명하는 핵심 기제일 수 있음을 시사한다.
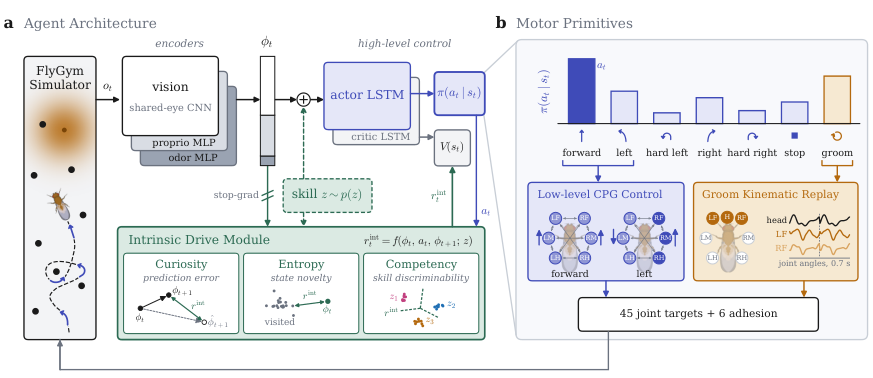
Figure 2 — 계층적 에이전트 아키텍처
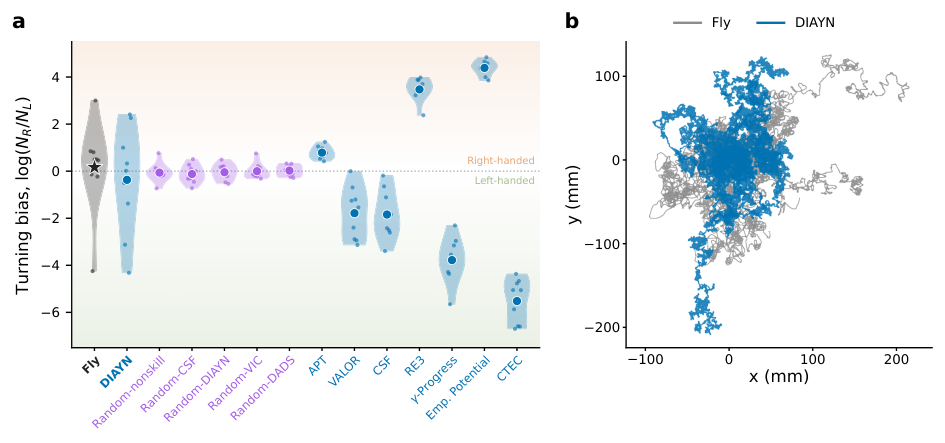
Figure 3 — 미래 행동 예측 능력 디코딩 결과
4. Conclusion & Impact (결론 및 시사점)
본 연구는 hierarchical, intrinsically motivated 에이전트가 생물학적 자율성을 역공학(reverse-engineering)하는 강력한 프레임워크임을 입증하였다. 특히, 특정 작업에 국한되지 않는 자율적인 학습 방식이 동물과 유사한 수준의 행동 전략과 미래 예측적 신경 표현을 생성할 수 있음을 확인하였다. 이 결과는 NeuroAI 분야에서 고도로 복잡한 동물의 행동을 computational objective로 이해하고, 이를 바탕으로 진정한 자율성을 갖춘 인공 지능 시스템을 설계하는 데 중요한 기틀을 제공한다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] HiPLEX: Hierarchical Policy Factorization for Full Duplex Speech Language Models
- [논문리뷰] CUA-SWE: When Computer-Use Agents Meet Visual Software Engineering
- [논문리뷰] EngiWorld: What Can Frontier Agents Deliver in Professional Engineering Environments?
- [논문리뷰] Repo-To-Skill: Distilling GitHub Repositories Into AI4AI Skills
- [논문리뷰] Scaling Large Reasoning Models beyond Human Supervision: A Path toward Superintelligence
Review 의 다른글
- 이전글 [논문리뷰] InteractiveWorld: A Verifiable Human-Centric Environment for Building Better Interactive MLLM Assistants
- 현재글 : [논문리뷰] Intrinsic Goals for Autonomous Agents: Hierarchical Exploration Captures Future Volitional Action in Drosophila
- 다음글 [논문리뷰] Joint or Per-Option? Compact Encoders for Closed-Set Decisions from 17 Million to 1 Billion Parameters
댓글