[논문리뷰] Steering Black-Box Large Language Model Agents with Pitfall Anticipation World Model
링크: 논문 PDF로 바로 열기
저자: Jiongxiao Wang, Han Ding, Youzhi Luo, Yawei Wang, Yun Zhou, Linbo Liu, Panpan Xu, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- PAWM (Pitfall Anticipation World Model): 환경의 미래 상태를 시뮬레이션하여 잠재적인 장애(Pitfall)를 예측하고, 이를 방지하기 위한 가이던스를 블랙박스 에이전트에 제공하는 세계 모델.
- Black-Box LLM Agent: API를 통해서만 접근 가능하여 내부 가중치 업데이트가 불가능한 대규모 언어 모델 기반 에이전트.
- GRPO (Group Relative Policy Optimization): 에이전트의 여러 샘플링 경로(Group)에 대한 보상 상대치를 사용하여 최적화를 수행하는 강화학습 알고리즘.
- Pitfall: 에이전트가 환경에서 과제를 수행하는 도중 실패, 정체, 혹은 잘못된 경로로 진입하게 되는 임계 지점.
- Steering: 에이전트 외부 모듈이 프롬프트 등을 통해 고정된 모델의 추론 결과를 유도하거나 수정하는 과정.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 연구는 고성능 블랙박스 LLM 에이전트가 긴 호흡의 과제를 수행할 때 환경에 대한 내재적 지식 부족으로 인해 겪는 낮은 신뢰성 문제를 해결하고자 합니다. 기존의 방식은 주로 전체적인 플래닝을 보조하거나, 모든 단계마다 불필요한 시뮬레이션을 수행하여 비용이 많이 들거나 오히려 에이전트의 능력을 저해하는 문제가 있습니다. 저자들은 에이전트가 이미 충분한 일반 추론 능력을 갖추고 있으므로, 환경의 다단계 역학(Dynamics) 정보를 사전에 파악하여 결정적인 순간에만 개입하는 것이 중요하다고 판단했습니다. 이를 위해 [Figure 1]에서 보여주듯 잠재적 실패 가능성이 높은 'Pitfall' 시점에 집중하는 효율적인 개입 방식을 탐색합니다.
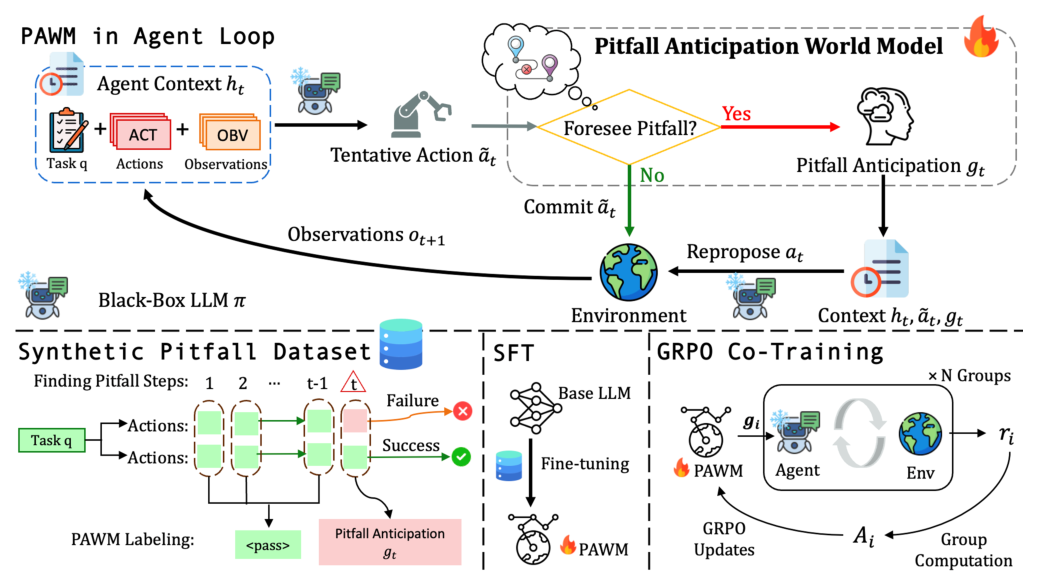
Figure 1 — PAWM의 전체적인 에이전트 루프 및 데이터 흐름을 설명하는 핵심 아키텍처 다이어그램
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 Pitfall을 예측하고 선택적으로 개입하는 PAWM을 제안하며, 이는 SFT(Supervised Fine-Tuning)와 GRPO를 활용한 2단계 학습을 거칩니다. 1단계에서는 합성 데이터셋을 사용하여 환경의 Pitfall을 인지하고 방지하는 가이던스를 생성하도록 모델을 학습시키며, 2단계에서는 블랙박스 모델과의 상호작용을 강화학습으로 최적화합니다. 특히 PAWM은 잠재적 실패가 예상되지 않을 경우 <pass> 토큰을 출력하여 에이전트의 불필요한 경로 수정을 방지하는 Gating 메커니즘을 적용합니다. [Table 4]에 따르면, PAWM은 ScienceWorld에서 78.9%의 Acc를 기록하여 비보조 모델(54.6%) 대비 24.3% 향상된 성능을 보였으며, WebArena-Lite에서도 80.4%의 Acc를 달성하여 우수한 성능을 입증했습니다. 이는 다른 steering 방법론들보다도 일관되게 높은 성능을 유지하며, 특히 Pass@3 지표에서 환경 지식 습득의 효율성을 증명합니다.
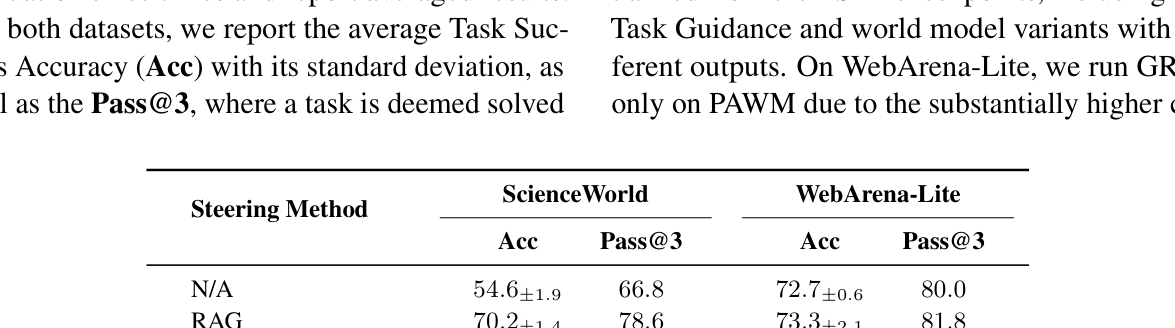
Table 4 — 주요 성능 지표인 Acc와 Pass@3를 통해 다른 baseline과 성능을 비교한 핵심 테이블
4. Conclusion & Impact (결론 및 시사점)
본 논문은 블랙박스 LLM 에이전트의 신뢰성을 높이기 위해 실패 예측 기반의 세계 모델 가이던스가 매우 효과적임을 입증했습니다. 제안된 PAWM은 환경 역학을 사전에 예측하여 결정적 결함 방지에 집중함으로써, 비용 효율성과 성능 향상이라는 두 가지 목표를 달성했습니다. 본 연구는 상업용 API 모델을 활용한 에이전트 구축 및 최적화 분야에서 환경 기반 Steering의 새로운 기준을 제시하며, 실질적인 로봇 또는 웹 에이전트 자동화의 신뢰성을 대폭 향상할 수 있는 기술적 기반을 제공합니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] Agent-Editing World Model: Rethinking World Modeling for LLM Agents
- [논문리뷰] RetireOPD: Self-Retiring On-Policy Distillation for Agentic Reinforcement Learning
- [논문리뷰] Agent-G^2: Gaussian Guidance for Agentic Reinforcement Learning
- [논문리뷰] Progressive Agent Skill Generation via Reinforcement Learning
- [논문리뷰] MemHarness: Memory Is Reconstructed, Not Replayed
Review 의 다른글
- 이전글 [논문리뷰] Spatial Audio Generation and Editing with Executable Plans and Self-Distilling Transfusion
- 현재글 : [논문리뷰] Steering Black-Box Large Language Model Agents with Pitfall Anticipation World Model
- 다음글 [논문리뷰] StreamVibe: Proactive Video Agents for Evolving User Intent
댓글