[논문리뷰] DeformSmith: Physics Harness-Guided Hierarchical Generation of Deformable Assets for Robot Manipulation
링크: 논문 PDF로 바로 열기
메타데이터
저자: Can Li, Jie Gu, Zishun Deng, Jingmin Chen, Lei Sun
1. Key Terms & Definitions (핵심 용어 및 정의)
- Hierarchical Agentic Construction: 3D Geometry, 물리 모델, 재질 속성, 로봇 상호작용 순으로 단계별로 자산을 생성하고 검증하는 프레임워크의 구조적 접근 방식을 의미합니다.
- Physics-Grounded Harness: 생성 과정 전반에 걸쳐 simulation 기반의 평가와 수정(revision)을 수행하며, 일관성을 유지하고 물리적 타당성을 보장하는 핵심 제어 기법입니다.
- Material Point Method (MPM): 입자 기반의 물리 시뮬레이션 기법으로, 변형 가능한 물체의 동적 거동과 물리적 상태를 계산하는 데 사용됩니다.
- Manipulation Feedback: 로봇의 pick-and-place 실험에서 얻은 실제 상호작용 데이터를 통해 생성된 자산의 결함(grasping, transport 등)을 진단하고 개선하는 피드백 루프를 의미합니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 텍스트나 단일 이미지로부터 로봇 조작에 적합한 물리적으로 신뢰할 수 있는 Deformable Assets를 자동 생성하는 문제를 해결합니다. 기존의 정적 이미지 기반 생성 기법들은 물리적 거동에 필요한 재질 파라미터나 상호작용 속성을 직접적으로 규명하지 못하며, 이는 실제 로봇 조작 시 실패로 이어지는 경우가 많습니다. 특히 변형 가능한 물체는 Geometry, 재질, 물리적 반응이 복잡하게 얽혀 있어 단순히 외형을 재구성하는 것만으로는 충분하지 않습니다. 따라서 본 연구는 simulation feedback을 생성 루프에 통합하여 물리적 타당성을 검증하고 Refinement를 유도하는 구조적인 접근 방식을 제안합니다 [Figure 1].
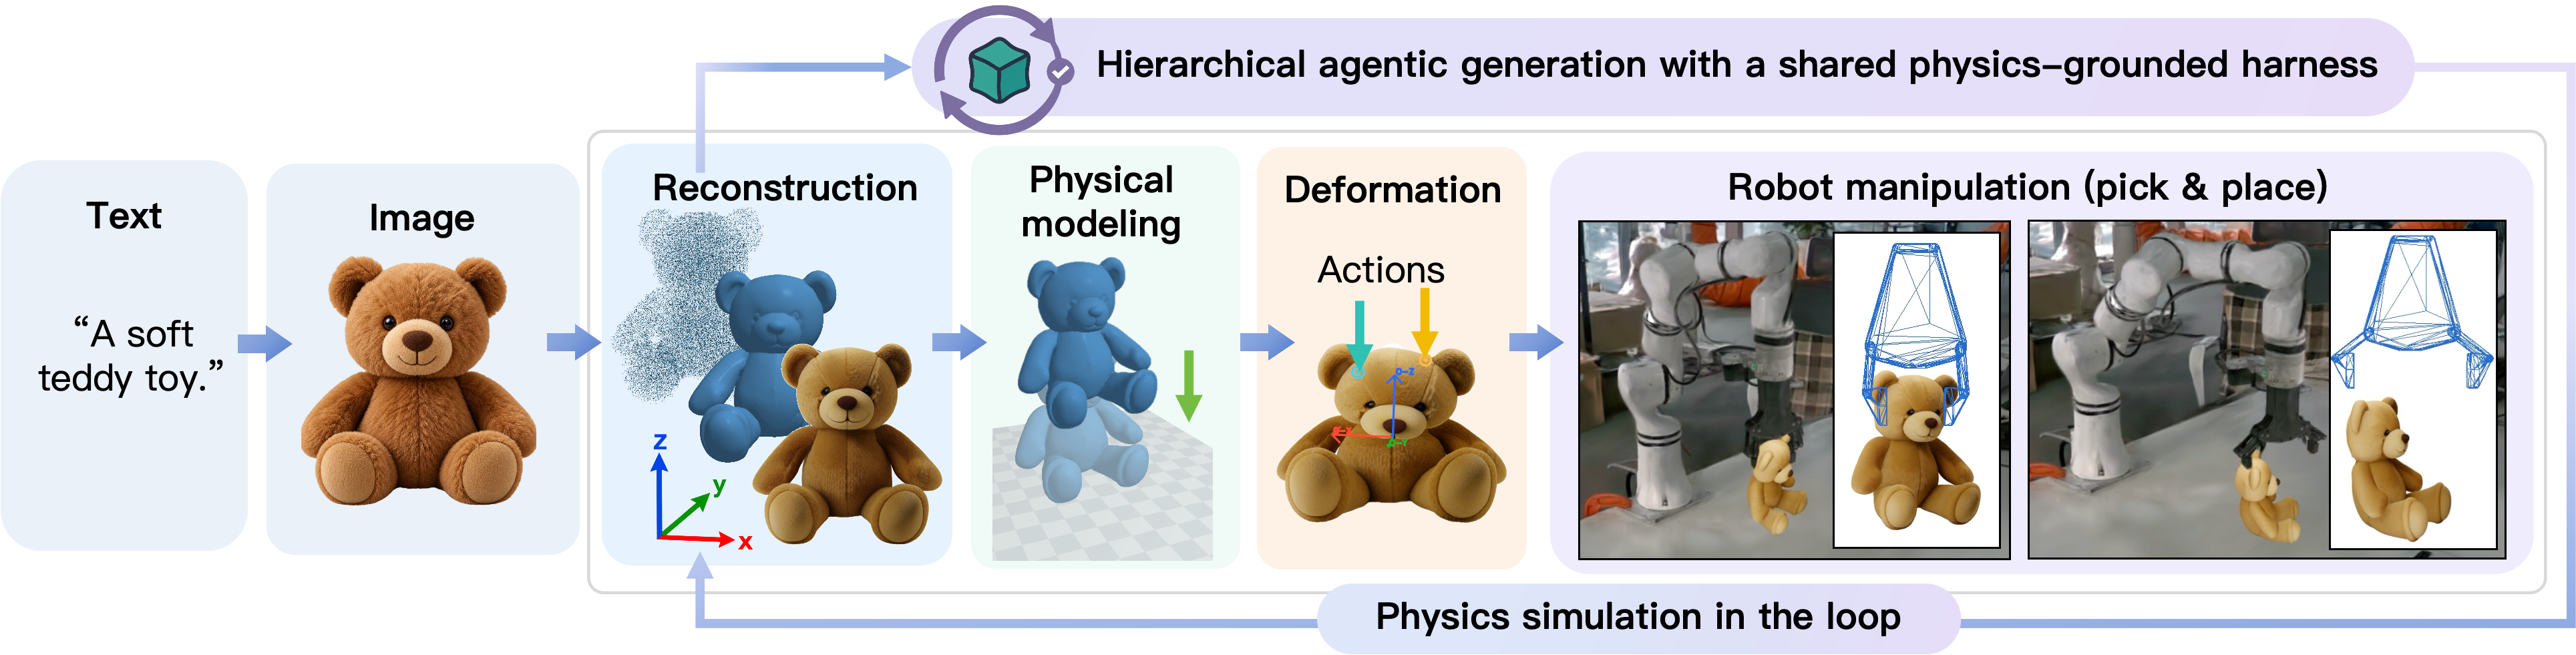
Figure 1 — DeformSmith 개요
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 Hierarchical Agentic Construction을 통해 Geometry부터 로봇 상호작용까지 점진적으로 자산을 생성하는 DeformSmith 프레임워크를 제안합니다 [Figure 2]. 각 레이어(L0-L3)는 이전 단계의 출력을 기반으로 하며, 공통의 Physics-Grounded Harness를 통해 simulation probes와 로봇 상호작용 데이터를 생성하여 자산을 반복적으로 검증하고 수정합니다. L0에서는 3D Geometry와 Gaussian appearance를 재구성하고, L1-L2에서는 물리적 질량 및 material 속성을 최적화하며, L3에서는 실제 로봇 pick-and-place 실험을 통해 Grasping 및 Transport 성능을 검증합니다.
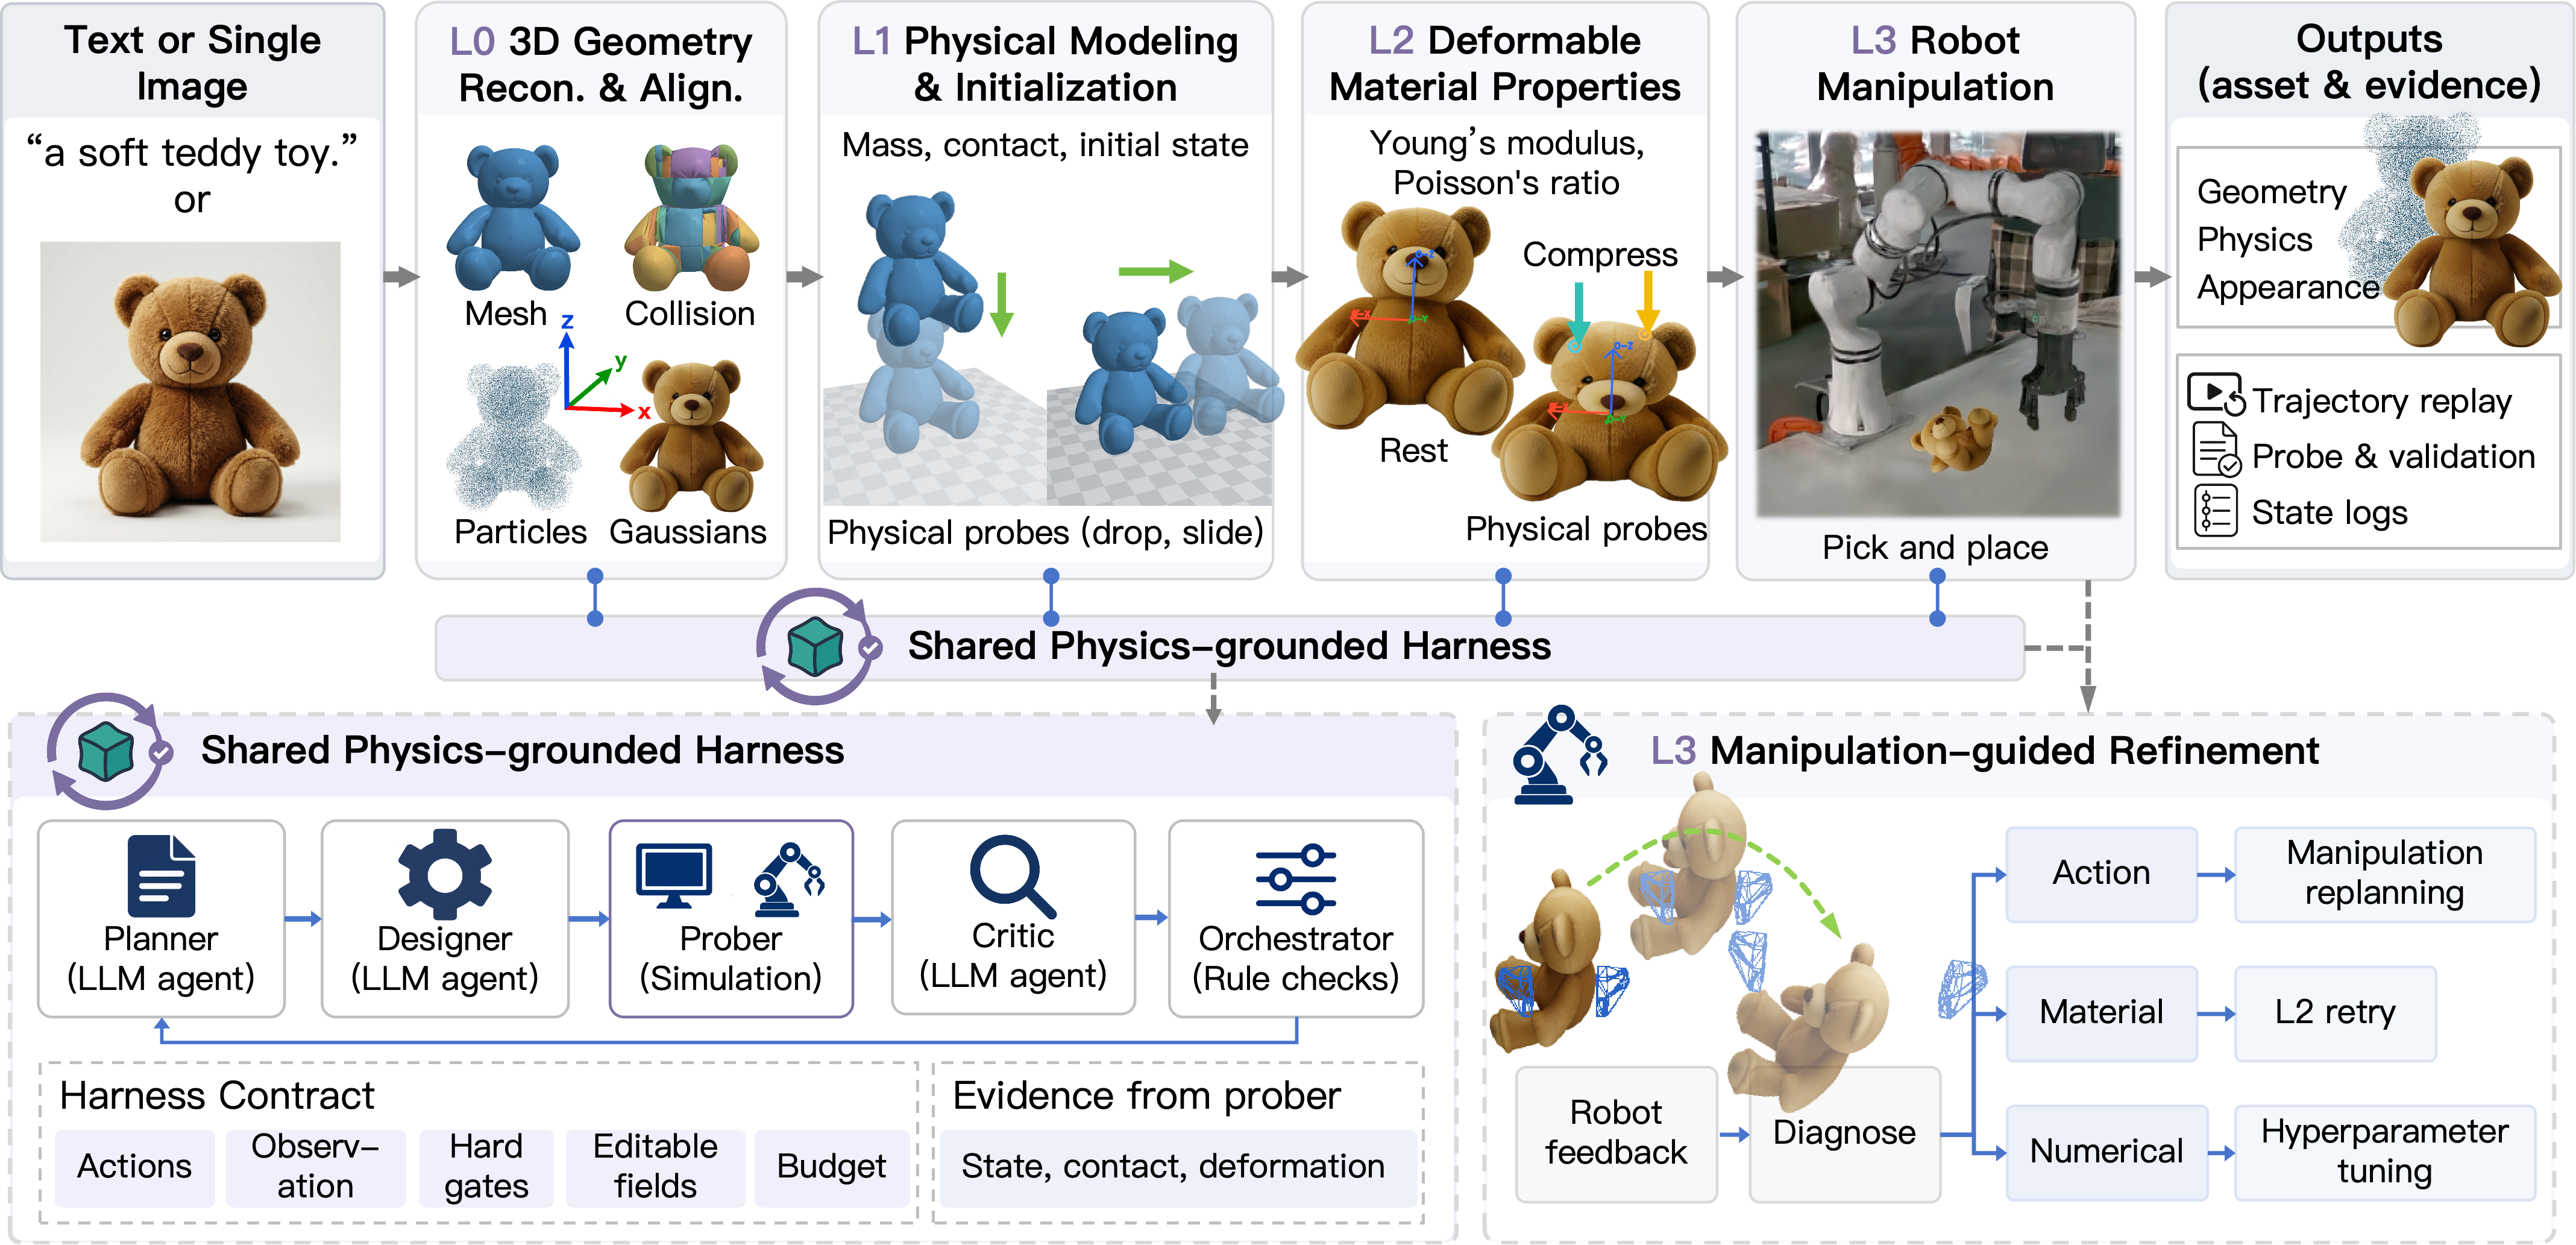
Figure 2 — DeformSmith 파이프라인
실험 결과, DeformSmith는 PhysGen3D, PhysGM, PhysX-Omni 등 최신 Baseline들과 비교했을 때, Physical Realism(0.70)과 Photo-realism(0.58) 지표에서 현저히 우수한 성능을 보였습니다 [Table I]. 또한, 블라인드 인간 평가에서 Physical Plausibility(68%-75%) 및 Visual Quality(88%-96%) 면에서 압도적인 선호도를 기록했습니다 [Table II]. Ablation Study를 통해, 제안된 Hierarchical structure와 Simulation-based feedback 루프가 독립적으로 존재할 때보다 자산의 물리적 pass rate와 Task success rate를 크게 향상시킴을 입증했습니다 [Table III]. 특히, 로봇 조작 피드백을 적용했을 때 Joint success rate가 27%에서 57%로 크게 상승하여, 조작 기반의 Refinement가 필수적임을 확인했습니다 [Figure 4].
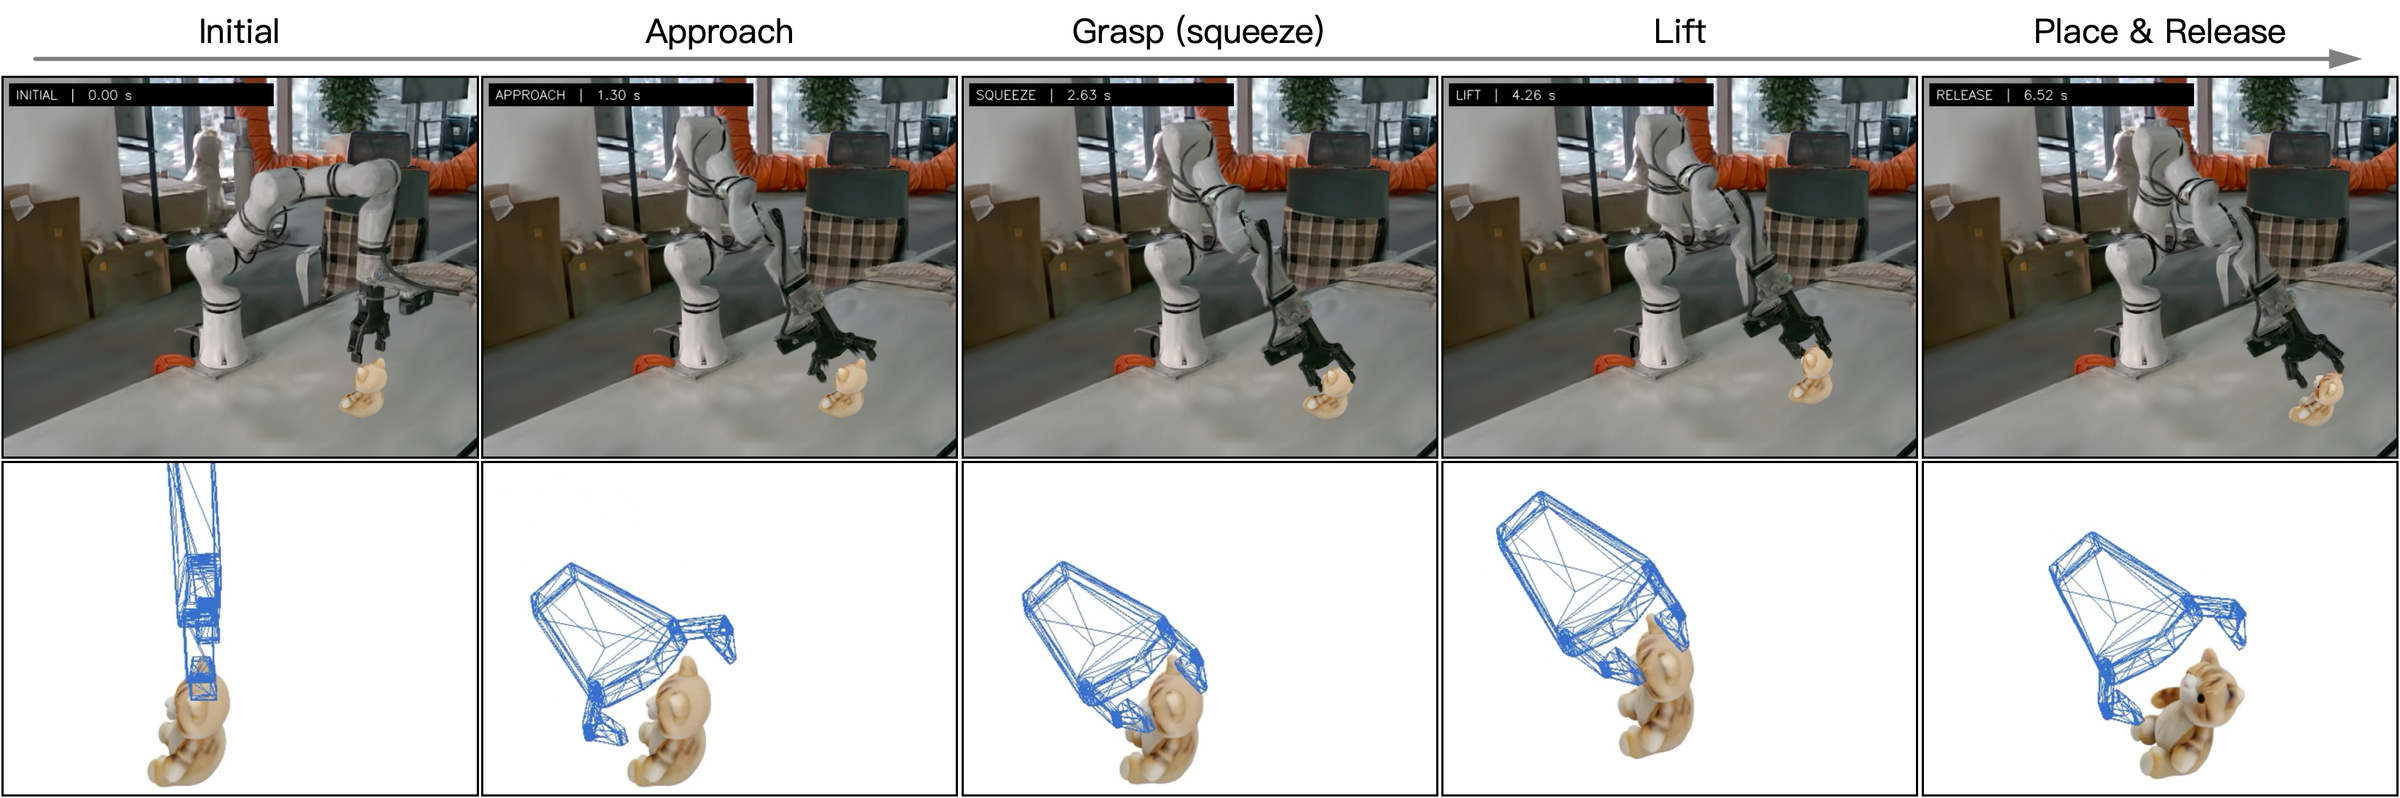
Figure 4 — 로봇 상호작용 시뮬레이션
4. Conclusion & Impact (결론 및 시사점)
본 연구는 텍스트나 이미지로부터 조작 가능한 수준의 높은 물리적 타당성을 갖춘 자산을 생성하는 새로운 Hierarchical 프레임워크를 정립했습니다. DeformSmith는 Simulation-based 피드백 루프를 생성 과정에 성공적으로 통합함으로써 기존 생성 모델의 한계인 물리적 일관성 문제를 해결했습니다. 이러한 연구는 향후 Embodied AI 및 Robotics 분야에서 시뮬레이션 환경 구축의 효율성을 획기적으로 높이고, 데이터 기반의 로봇 학습을 위한 대규모 정밀 데이터셋 구축에 중요한 기여를 할 것으로 기대됩니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] VLA-Precision: Asymmetric Co-Bootstrapping for Efficient Real-World Online RL of Vision-Language-Action Models
- [논문리뷰] InternW0-Δ: A World Action Model Bridging Predictive Dynamics and Actions with 20K+ Hours of Open Data
- [논문리뷰] Learning Foresight without Explicit Trajectories for 3D Diffusion Policies
- [논문리뷰] VABench: Measuring Embodied Spatial Intelligence through Visual Demonstrations, Active Perception, and Metric Control
- [논문리뷰] Show-Harness: Just a VLM Agent Can Play Robots
Review 의 다른글
- 이전글 [논문리뷰] CodeMidas: Scaling Agentic Coding RL Environments from Code Itself
- 현재글 : [논문리뷰] DeformSmith: Physics Harness-Guided Hierarchical Generation of Deformable Assets for Robot Manipulation
- 다음글 [논문리뷰] Designer-RSI: Evolving Procedural Memory from User Traffic for Agentic Graphic Design
댓글