[논문리뷰] GAVEL: Graph World Models for Verified and Efficient Long-Horizon LLM Task Planning
링크: 논문 PDF로 바로 열기
메타데이터
저자: Ruiyang Wang, Hao-Lun Hsu, Swarajh Mehta, Jiwoo Kim, Zhihao Dou, Miroslav Pajic
1. Key Terms & Definitions (핵심 용어 및 정의)
- Graph World Model: 로봇이 환경 내의 객체 관계, 작업 선행 조건 및 효과, 그리고 미관측 객체 위치에 대한 확률적 신념(Belief)을 명시적으로 표현하는 그래프 기반 모델입니다.
- Task Understanding: 자연어 명령(Instruction)을 로봇이 이해할 수 있는 객체 집합, 관계, 그리고 목표(Goal) 상태로 변환하는 모듈입니다.
- Belief-Aware Task Ordering: 부분 관측 가능(Partial Observability) 환경에서 미관측 객체의 위치 분포를 기반으로, 예상 탐색 및 이동 비용을 최소화하는 작업 수행 순서를 온라인으로 재최적화하는 기법입니다.
- Model-Derived Repair: 그래프 세계 모델이 감지한 계획 오류(Precondition Violation 등)를 LLM의 도움 없이 명시적인 규칙에 따라 즉시 수정하는 프로세스입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
LLM은 로봇의 long-horizon 작업 계획을 수립하는 데 유연한 인터페이스를 제공하지만, 생성된 계획이 embodied 제약 조건을 위반하거나 부분 관측 환경에서 추론이 미흡하다는 문제점이 있습니다 [Figure 1]. 기존의 propose-and-check 기반 기법들은 사소한 오류조차 LLM을 재호출하여 해결하려 시도하므로 계산 비용이 높고 불필요한 오류를 추가할 위험이 있습니다. 또한, 기존 방법들은 미관측 객체에 대한 확률적 분포를 활용하지 못하고 정적인 작업 순서를 고수하는 한계가 있습니다. 본 논문은 계획의 실행 가능성을 검증하고, 모델 기반의 즉각적인 수정(Repair)을 통해 LLM 호출을 최소화하며, 실시간 업데이트되는 환경 신념을 바탕으로 작업 효율을 극대화하는 프레임워크인 GAVEL을 제안합니다.
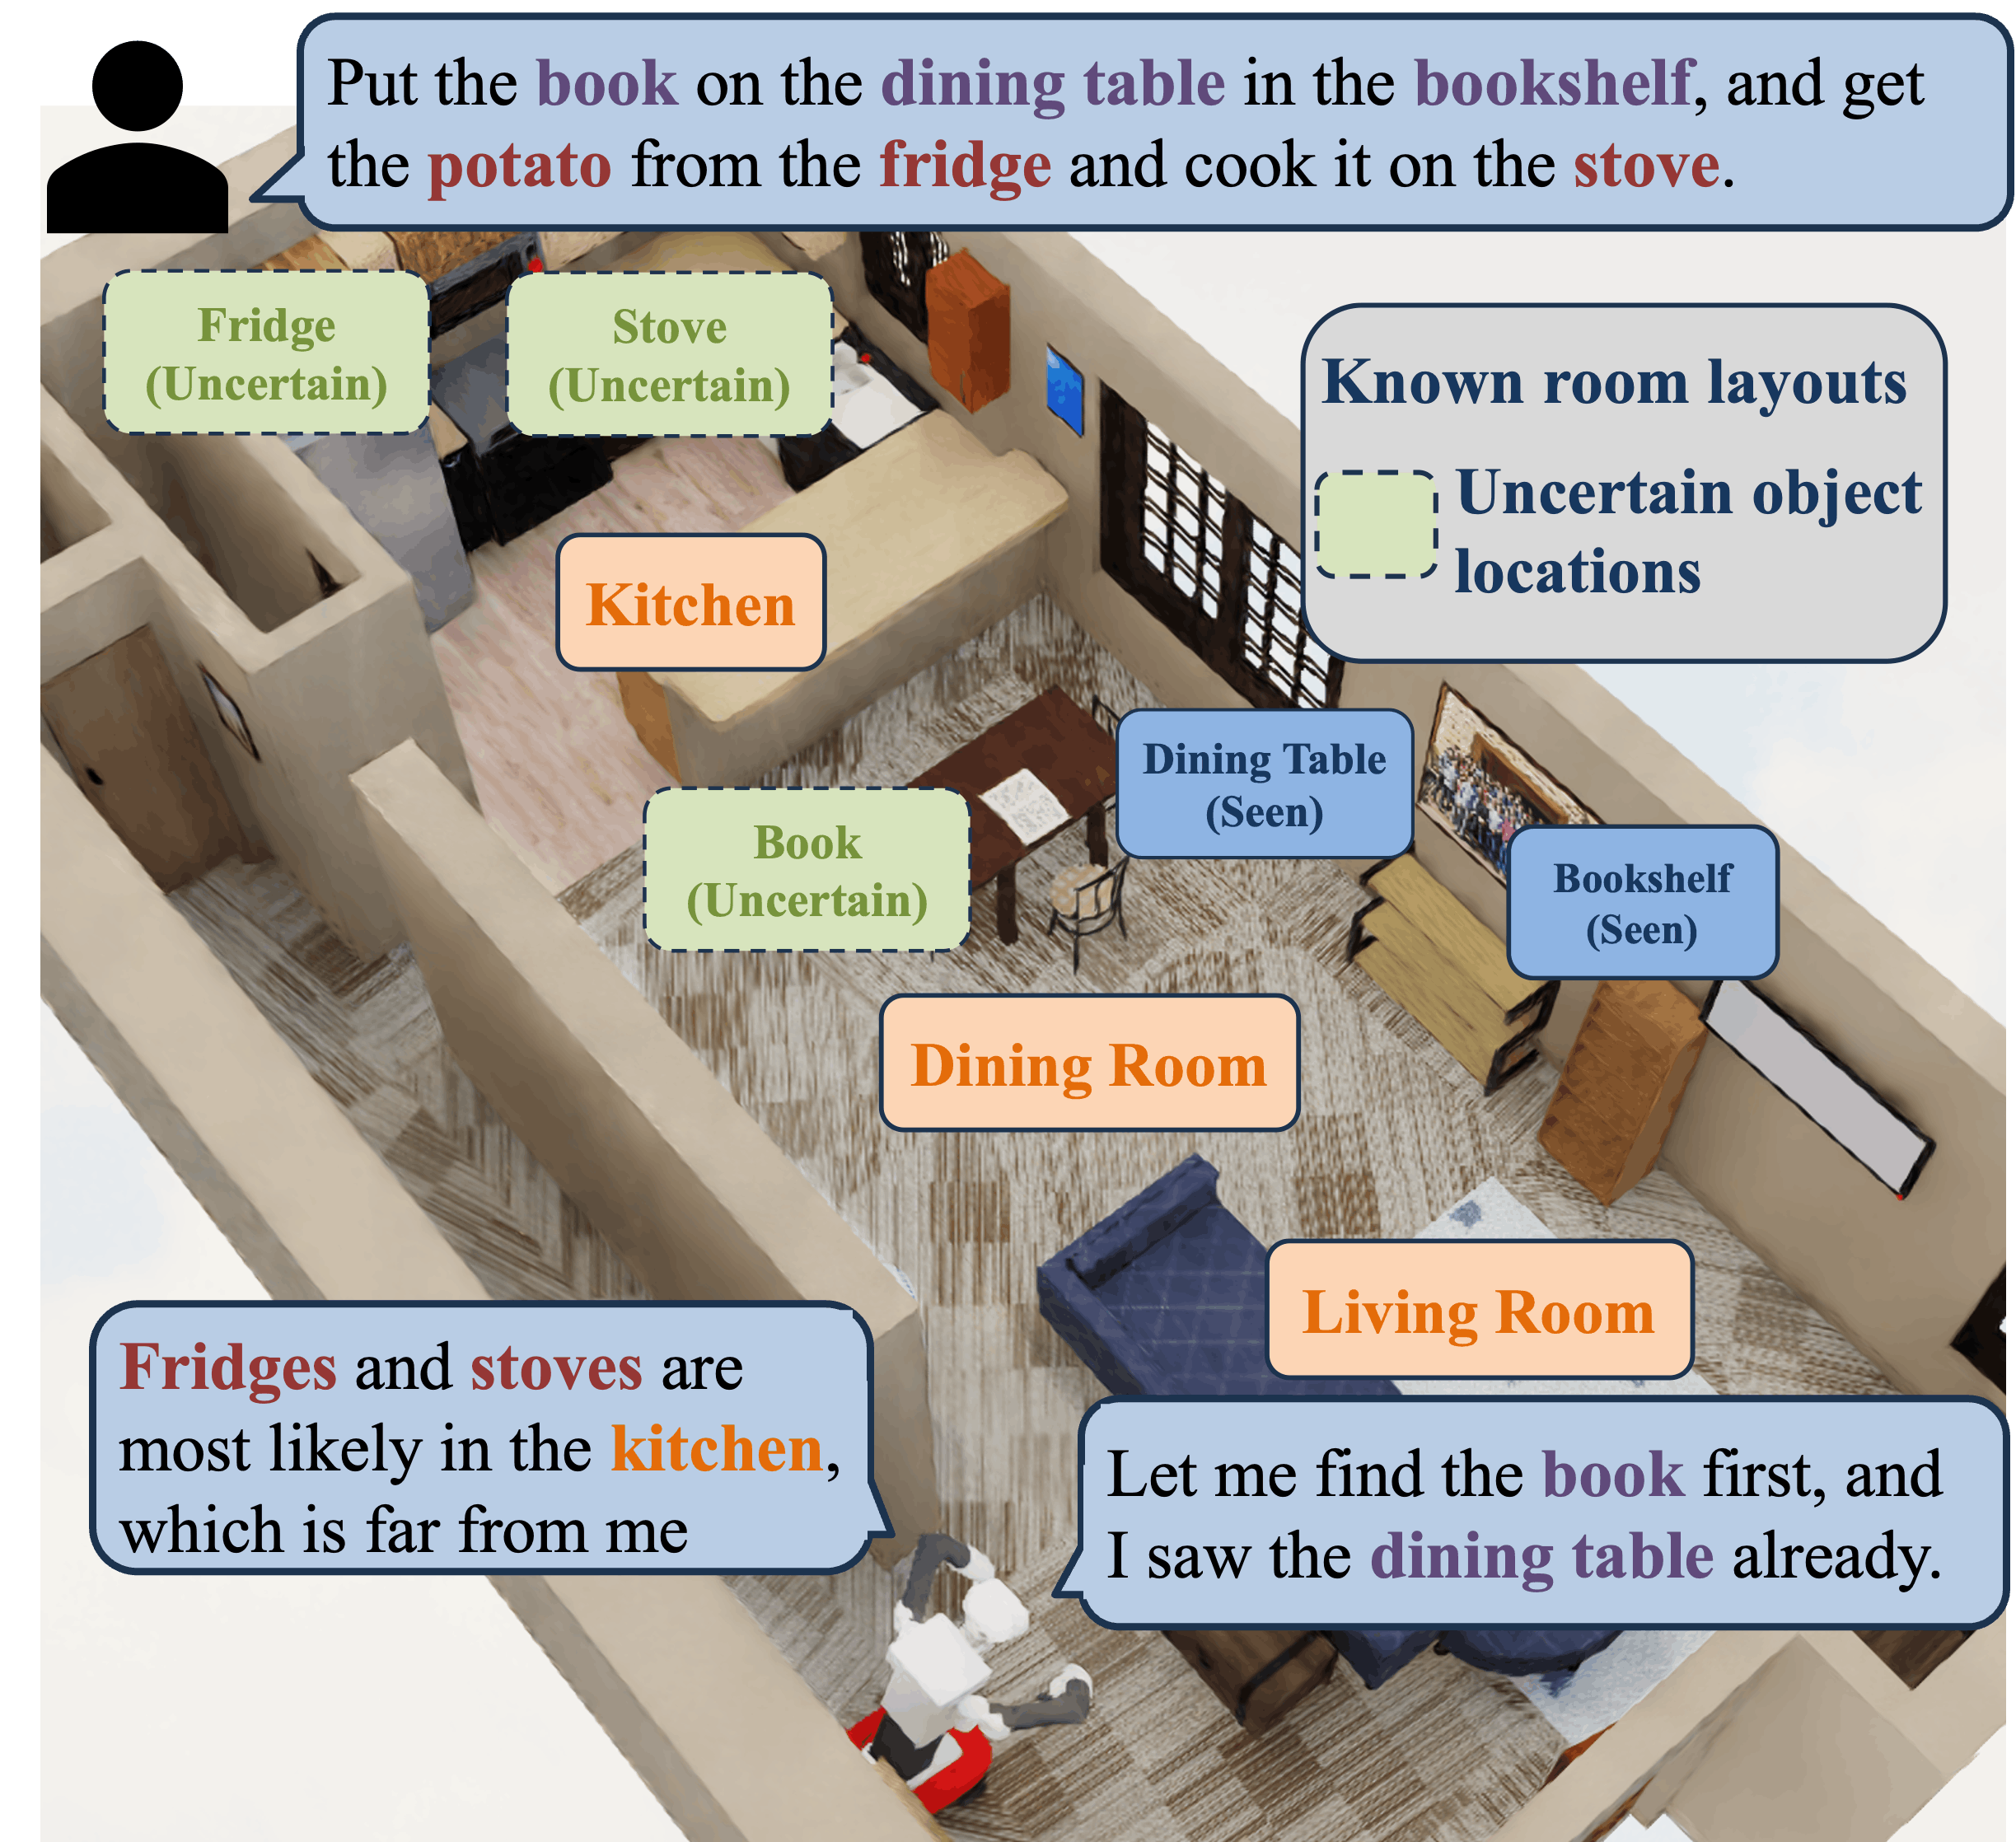
Figure 1 — GAVEL의 계획 검증 및 재구성 예시
3. Method & Key Results (제안 방법론 및 핵심 결과)
GAVEL은 그래프 세계 모델을 활용하여 LLM이 생성한 계획을 시뮬레이션하고, 의미적(Semantic) 추론이 필요한 오류만 LLM에 되돌리고 나머지는 그래프 연산으로 직접 수정합니다 [Figure 2]. 본 방법론은 미관측 객체 위치에 대한 완전한 분포를 유지하며, 작업 완료 후 새로운 관측이 들어올 때마다 이를 업데이트하고 남은 작업의 순서를 재최적화하여 기대 탐색 비용을 줄입니다. 실험 결과, Qwen3-8B 모델 기준 단일 작업 성공률을 기존 41.2%에서 91.8%로 대폭 향상했습니다 [Table I]. 또한, 다중 작업(Multi-task) 환경에서도 기존 기법 대비 성공률을 19.9%에서 92.6%로 높였으며, 정적인 순서 계획 대비 이동 거리를 약 5.4% 감소시키는 성과를 거두었습니다 [Table II]. 이러한 결과는 명시적인 그래프 세계 모델을 사용하는 것이 LLM의 내재적 능력과 상호 보완적으로 작용하여 계획의 신뢰성과 효율성을 크게 개선함을 시사합니다.
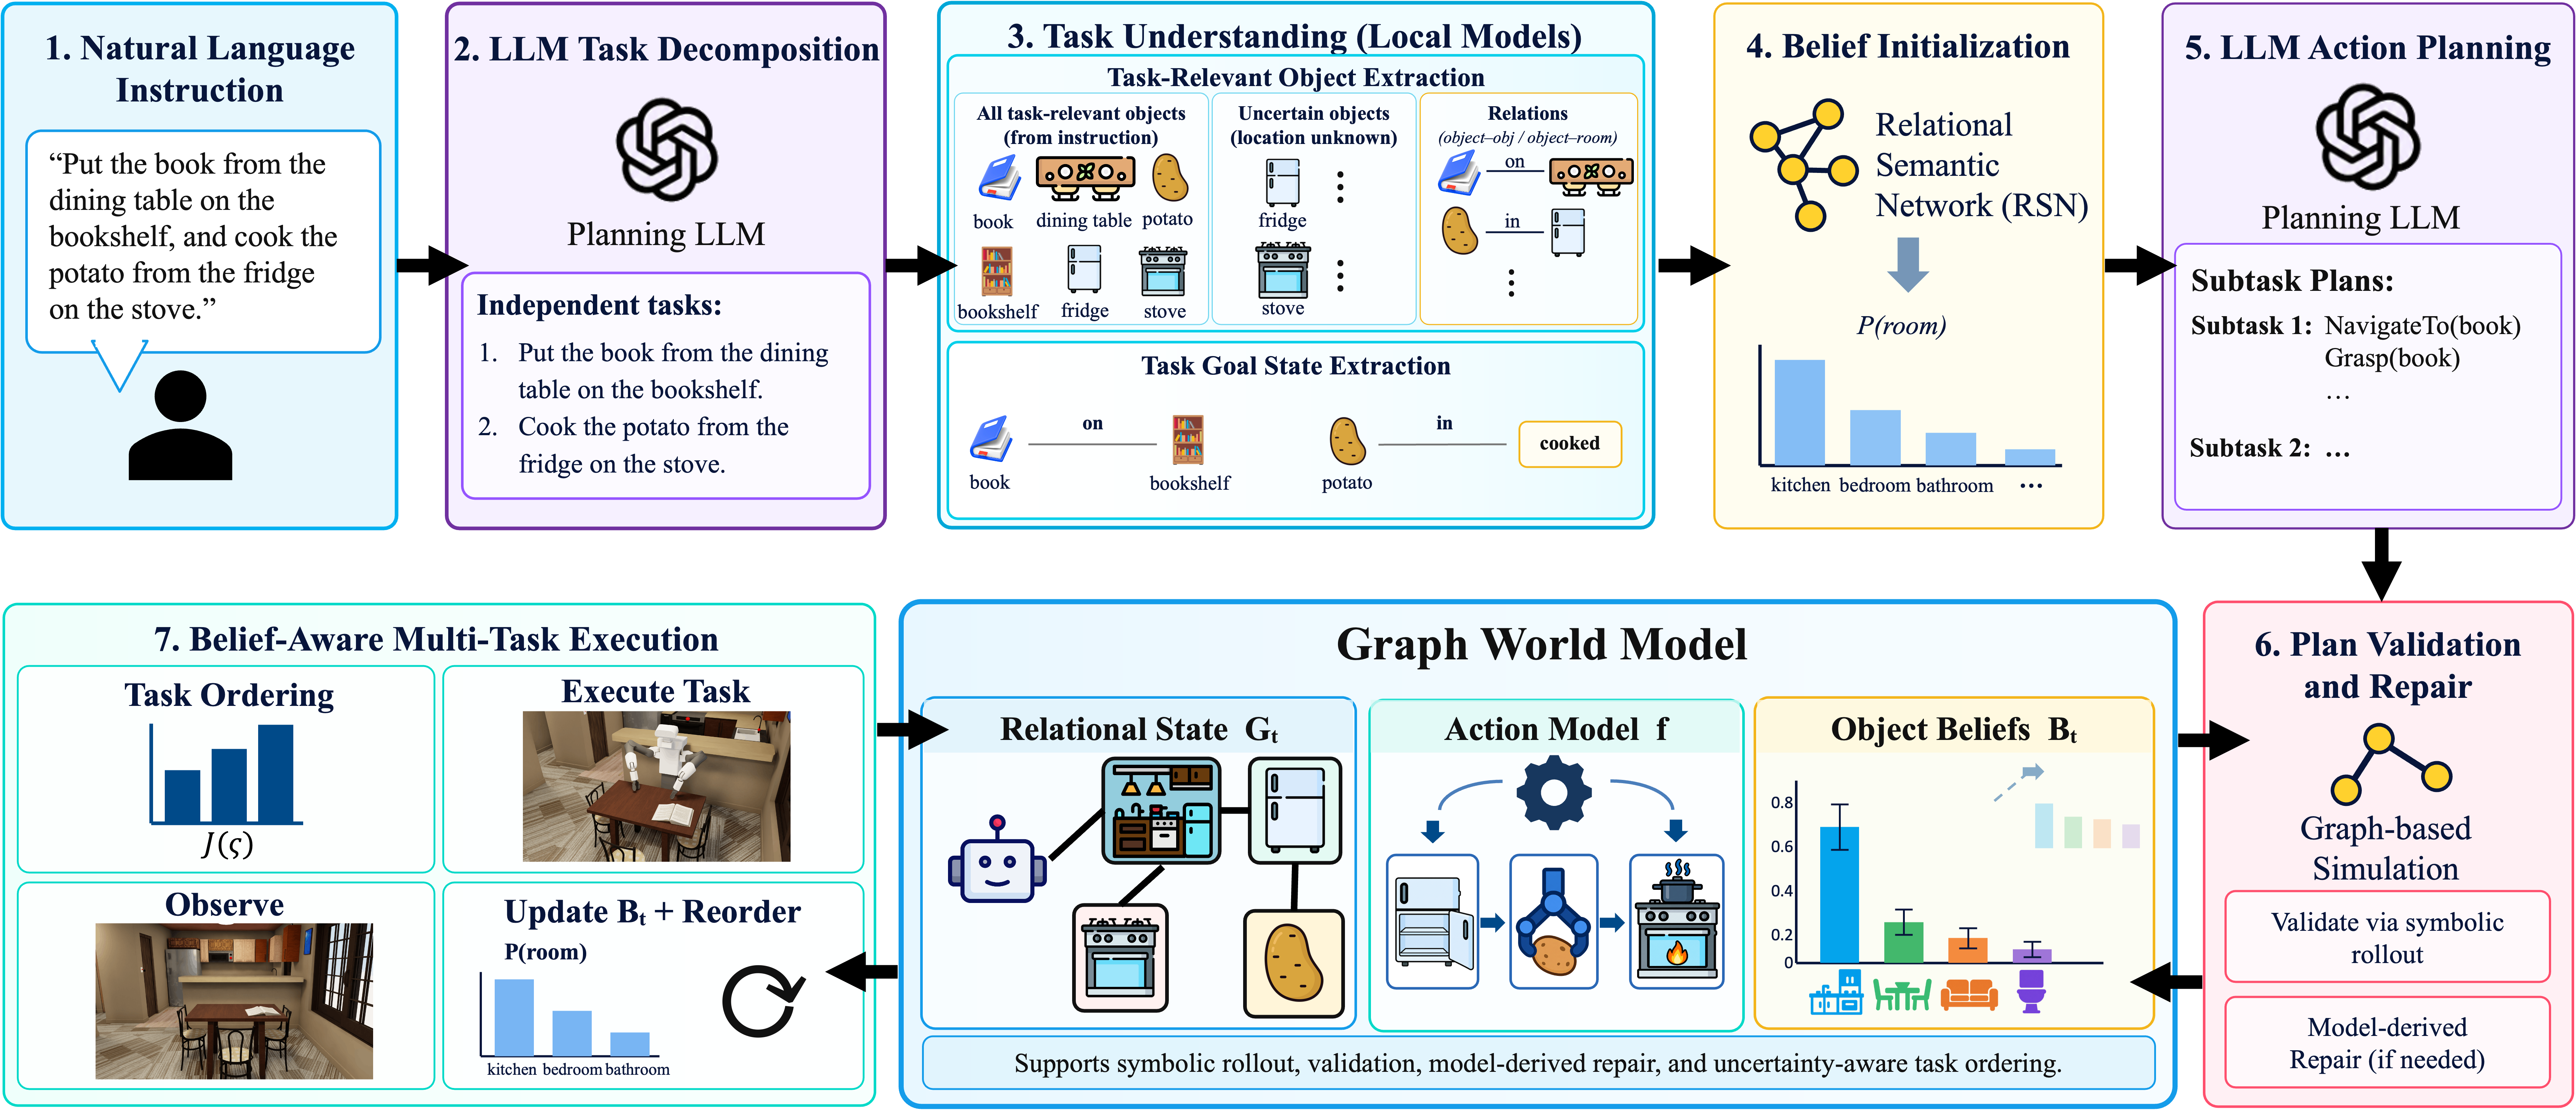
Figure 2 — GAVEL 시스템 전체 파이프라인
4. Conclusion & Impact (결론 및 시사점)
본 논문은 GAVEL 프레임워크를 통해 LLM 기반 로봇 계획의 불확실성과 비효율성 문제를 성공적으로 해결하였습니다. 그래프 세계 모델을 단순한 검증기가 아닌, 상태 전이와 불확실성 추론을 지원하는 능동적 모델로 활용함으로써 로봇은 복잡한 long-horizon 작업에서 훨씬 높은 신뢰성을 확보하게 되었습니다. 이 연구는 산업계 및 학계에서 compact 모델을 활용한 효율적인 embodied 에이전트 구축에 중요한 기여를 하며, 특히 부분 관측 가능 환경에서의 실시간 작업 재구성 전략은 향후 서비스 로봇 제어 시스템의 핵심 구성 요소가 될 것으로 기대됩니다.
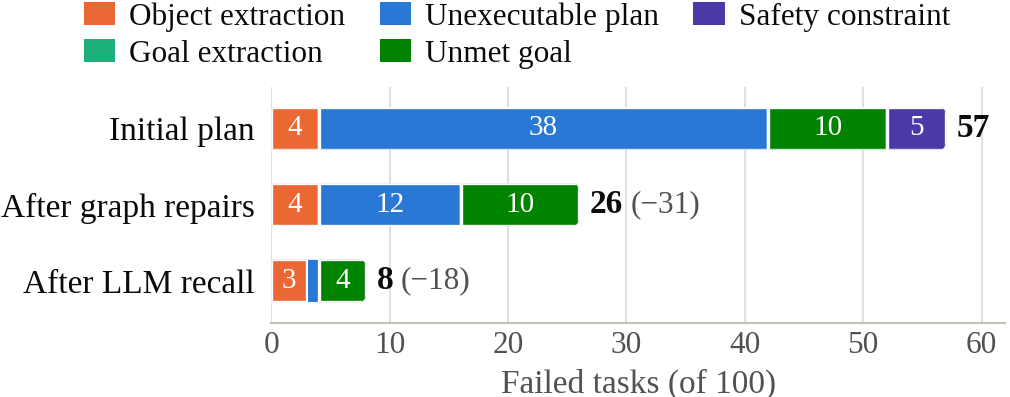
Figure 3 — Qwen3-8B 모델의 오류 수정 흐름
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] VibeLifeBench: Can Your Life Agent Be Proactive and Persistent in a Living World?
- [논문리뷰] Mental World Modeling
- [논문리뷰] LEO-RobotAgent: A General-purpose Robotic Agent for Language-driven Embodied Operator
- [논문리뷰] MiMo-Embodied: X-Embodied Foundation Model Technical Report
- [논문리뷰] Robix: A Unified Model for Robot Interaction, Reasoning and Planning
Review 의 다른글
- 이전글 [논문리뷰] From Pretraining to Proficiency: Real-World Subtask RL for Long-Horizon Manipulation with Minimal Human Intervention
- 현재글 : [논문리뷰] GAVEL: Graph World Models for Verified and Efficient Long-Horizon LLM Task Planning
- 다음글 [논문리뷰] Geometry of Values: Task Vector Composition for Ethical Preference Alignment in Language Models
댓글