[논문리뷰] Embedding Physics Priors in Robot Learning: A Survey
링크: 논문 PDF로 바로 열기
저자: Mattia Piccinini, Lucas Schulze, Alice Plebe, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- Physics Priors: 로봇의 물리적 법칙, 제약 조건, 시스템 특성 등 학습 알고리즘에 통합될 수 있는 사전 지식.
- Physics-Embedded Learning: 학습 알고리즘에 Physics Priors를 통합하여 데이터 효율성, 일반화, 해석 가능성 및 물리적 일관성을 향상시키는 접근 방식.
- Physics-Guided Inputs, Data, and Representations: 학습 모델의 Input, 데이터 또는 Representation을 물리적 지식을 활용하여 변환, 강화, 선별 또는 보정하는 방법.
- Physics-Encoded Architectures: 모델 Architecture 내부에 물리적 원리 및 제약 조건을 명시적으로 Embedding하는 방법으로, 특정 구조, 계층, 토폴로지, Governing Equation 등을 활용한다.
- Physics-Informed Loss Functions: 물리적 법칙을 Training Objective의 Soft Constraint로 포함시켜 학습 모델의 물리적 일관성을 강화하는 방법. 일반적으로 Residual Loss 또는 Regularization Term으로 구현된다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
로봇 학습 분야에서는 순수 데이터 기반(Purely Data-Driven) 방법론들이 컴퓨터 비전(Computer Vision)이나 자연어 처리(Natural Language Processing) 분야에서 보여준 성공에도 불구하고, 데이터 부족, 복잡한 실제 환경 상호작용, 그리고 안정적인 Operation의 필요성이라는 근본적인 한계에 직면해 있다. 로봇 시스템은 Data Collection 비용이 높고, Degrees of Freedom (DoF)이 높은 시스템의 경우 복잡한 동역학을 가지며, 안전이 중요한 환경에서의 실시간 Operation이 요구된다. 이러한 문제들은 학습 알고리즘에 물리적 사전 지식(Physics Priors)을 Embedding하는 Physics-Embedded Learning에 대한 탐구를 촉진했다.
기존 연구들은 Physics Priors를 통해 제한된 데이터를 보완하고, 일반화(Generalization), 해석 가능성(Interpretability), 샘플 효율성(Sample Efficiency), 안전성(Safety) 및 물리적 일관성(Physical Consistency)을 향상시킬 수 있음을 보여주었다. 그러나 관련 문헌들은 용어, 방법론, 적용 Domain 측면에서 파편화되어 있어, 이러한 연구 결과들을 종합적으로 평가하기 어렵다는 문제가 제기된다. 이 Survey는 이러한 단편화를 해소하고, Physics Priors를 Robot Learning에 통합하는 다양한 접근 방식들을 통일된 Taxonomy를 통해 체계적으로 정리한다.
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 Physics Priors를 Robot Learning에 Embedding하는 세 가지 주요 접근 방식을 제시하고 체계적으로 분류한다 [Figure 1, Figure 3]. 이 Taxonomy는 Physics-Guided Inputs, Data, and Representations, Physics-Encoded Model Architectures, 그리고 Physics-Informed Loss Functions로 구성된다.
Physics-Encoded Architectures는 Survey된 방법론 중 가장 큰 비중(71%)을 차지하며, 로봇 동역학(Dynamics)을 모델링하고 제어하는 데 중점을 둔다. 이 접근 방식은 Lagrangian Mechanics 기반의 Deep Lagrangian Networks (DeLaN)와 Hamiltonian Mechanics 기반의 Hamiltonian Neural Networks (HNNs)를 포함한다. DeLaN은 관성 행렬(M(q))과 위치 에너지(V(q))를 신경망으로 매개변수화하고 Cholesky Factorization을 통해 물리적 일관성(양의 정부호성)을 보장한다. 이를 통해 DeLaN은 보수적(Conservative) 시스템의 에너지 보존(Energy Conservation)과 학습된 동적 모델의 장기 안정성을 향상시키며, 기존 MLPs 대비 높은 Sample Efficiency를 보인다. 예를 들어, Context-Aware DeLaN은 온라인 System Identification (SysID)에 활용되어 Simulation 데이터만으로 학습된 모델을 통해 Model Predictive Control (MPC)에서 Zero-Shot Adaptive Control 성능을 입증했다. HNNs 또한 해밀턴 방정식(Hamiltonian Equations)을 Loss Function에 포함하여 Energy-Conserving Dynamics를 학습하며, 저차원 시스템에서 Unconstrained Neural Network보다 장기적으로 에너지를 더 잘 보존한다.
Physics-Informed Loss Functions는 학습 모델의 Architecture를 변경하지 않고, 물리적 법칙을 Soft Constraint로 Loss Function에 통합한다. 이 방법은 데이터가 부족한 영역에서 일반화를 개선하고 물리적 일관성을 높이는 데 효과적이다. 특히, Physics-Informed Neural Networks (PINNs)는 PDE를 모델링하는 데 사용되며, 로봇 공학에서는 Soft Robot의 변형 예측에서 고가의 수치 해석(Numerical Solvers)을 대체하여 실시간 모델을 제공한다. 예를 들어, Quadrotor의 Thrust 및 Drag Parameter를 추정하는 데 PINN을 사용했을 때 제한된 비행 데이터만으로도 기존 Extended Kalman Filter (EKF) Baseline을 능가하는 성능을 보였다. DeLaN과 같은 에너지 기반 모델은 에너지 보존 및 Power Consistency를 촉진하는 Physics-Informed Loss를 추가하여 학습된다. 이러한 접근 방식은 Loss Residual이 낮더라도 추론 시 물리적 일관성을 보장하지는 않지만, 데이터와 물리적 Loss의 균형을 통해 Out-of-Distribution Generalization을 향상시킨다.
4. Conclusion & Impact (결론 및 시사점)
본 Survey는 Physics Priors를 로봇 학습에 Embedding하는 세 가지 상호 보완적인 패러다임(Physics-Guided, Physics-Encoded, Physics-Informed)을 분석한다. Physics-Encoded Architectures가 현재 가장 많은 연구를 차지하지만(71%), Physics-Guided(16%) 및 Physics-Informed(13%) 접근 방식 또한 2022년 이후 빠르게 성장하고 있다. 전반적으로 이 분야는 2023년에서 2025년 사이에 절반 이상의 연구가 발표될 정도로 빠르게 발전하고 있다.
Physics Priors는 데이터 기반 학습의 대안이 아니라, 로봇 고유의 Inductive Bias로서 이를 보완하는 역할을 한다. 적절히 Embedding될 경우, Physics Priors는 일반화, 물리적 일관성, 해석 가능성, 그리고 샘플 효율성을 향상시킬 수 있으며, 동시에 기계 학습 방법의 표현력을 유지할 수 있다. 그러나 어떤 Physics Priors를, 어디에, 그리고 얼마나 강력하게 적용할지에 대한 문제는 여전히 중요한 연구 과제로 남아있다. 또한, 표준화된 평가 프로토콜, 실제 환경 배포를 위한 안전 보장, 그리고 로봇 및 Task 전반에 걸쳐 Physics Priors를 Transfer하는 것 또한 중요한 도전 과제이다.
미래 연구는 Physics-Guided, Physics-Encoded, Physics-Informed 구성 요소를 방법론적으로 결합하는 통합 학습 프레임워크 개발에 초점을 맞춰야 할 것이다. Physics-Aware Foundation Model, Scalable Architecture, 그리고 상호 운용 가능한 소프트웨어 생태계는 고전적인 모델 기반 로봇 공학과 데이터 기반 학습을 연결하여 더욱 신뢰할 수 있고, 안전하며, 광범위하게 적용 가능한 자율 시스템을 구현할 수 있는 잠재력을 가지고 있다.
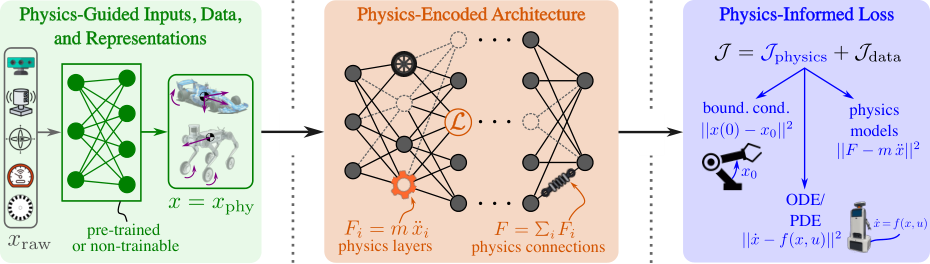
Figure 1 — Physics Priors 임베딩 레벨
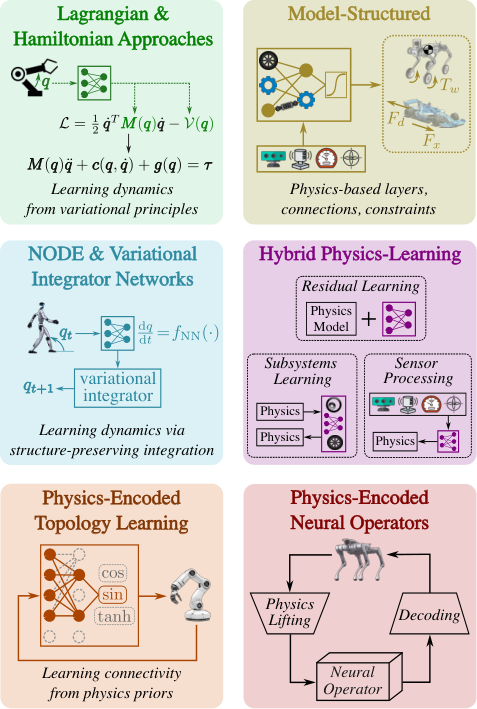
Figure 5 — Physics-Encoded Architecture 서브카테고리
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] Data Pyramid for Embodied Manipulation
- [논문리뷰] Robots Need More than VLA and World Models
- [논문리뷰] Robix: A Unified Model for Robot Interaction, Reasoning and Planning
- [논문리뷰] Tactile-JEPA: Topology-Aware Self-Supervised Representation Learning for Distributed Tactile Sensors
- [논문리뷰] Coding Agents for Generalized Task and Motion Planning Problems
Review 의 다른글
- 이전글 [논문리뷰] Circuit Hypernetworks for Quantum-Augmented Diffusion Language Models
- 현재글 : [논문리뷰] Embedding Physics Priors in Robot Learning: A Survey
- 다음글 [논문리뷰] Emergent Collusion in Long-Horizon LLM Agent Interaction
댓글