[논문리뷰] EmbodiedSmith: Scaling Embodied Data through Recursive Self-Improvement Flywheel in Simulation
링크: 논문 PDF로 바로 열기
메타데이터
저자: Yikai Qin, Yifei Deng, Mingjian Liang, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- RSI (Recursive Self-Improvement): 환경 생성과 작업(Task) 생성이 상호 피드백을 통해 반복적으로 정제되는 에이전트 기반의 루프 프레임워크를 의미합니다.
- Skill DAG (Directed Acyclic Graph): 작업을 원자적 단위의 스킬들로 분해하고, 이들 간의 의존성을 정의하여 실행 가능한 계획을 구조화한 표현 방식입니다.
- EmbodiedSmith: 시뮬레이션 환경에서 에셋, 장면(Scene), 작업을 통합적으로 생성하고 검증하여 로봇 학습용 데이터를 스케일링하는 프레임워크입니다.
- Harness: 작업 생성 워크플로우를 관리하고, 독립적인 검토와 시뮬레이션 엔진 간의 통신을 수행하는 중앙 스케줄러입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 로봇 Foundation Model의 학습을 위해 필요한 대규모 embodied 데이터를 효율적으로 확보하는 문제를 다룹니다. 기존 시뮬레이션 기반 데이터 생성 방식은 사전 정의된 에셋과 스킬에 의존하여 다양성이 부족하며, 장면 생성과 작업 생성이 분리되어 있어 복잡한 작업에서 성공률이 낮다는 한계가 있습니다. 또한, 모바일 매니퓰레이터나 인간형 로봇과 같은 다양한 Embodiment를 효과적으로 지원하지 못하는 기술적 공백이 존재합니다. [Figure 1]을 통해 제시된 것처럼, 연구자들은 RSI를 통해 물리적 타당성과 작업 성공률을 동시에 확보하고자 합니다.
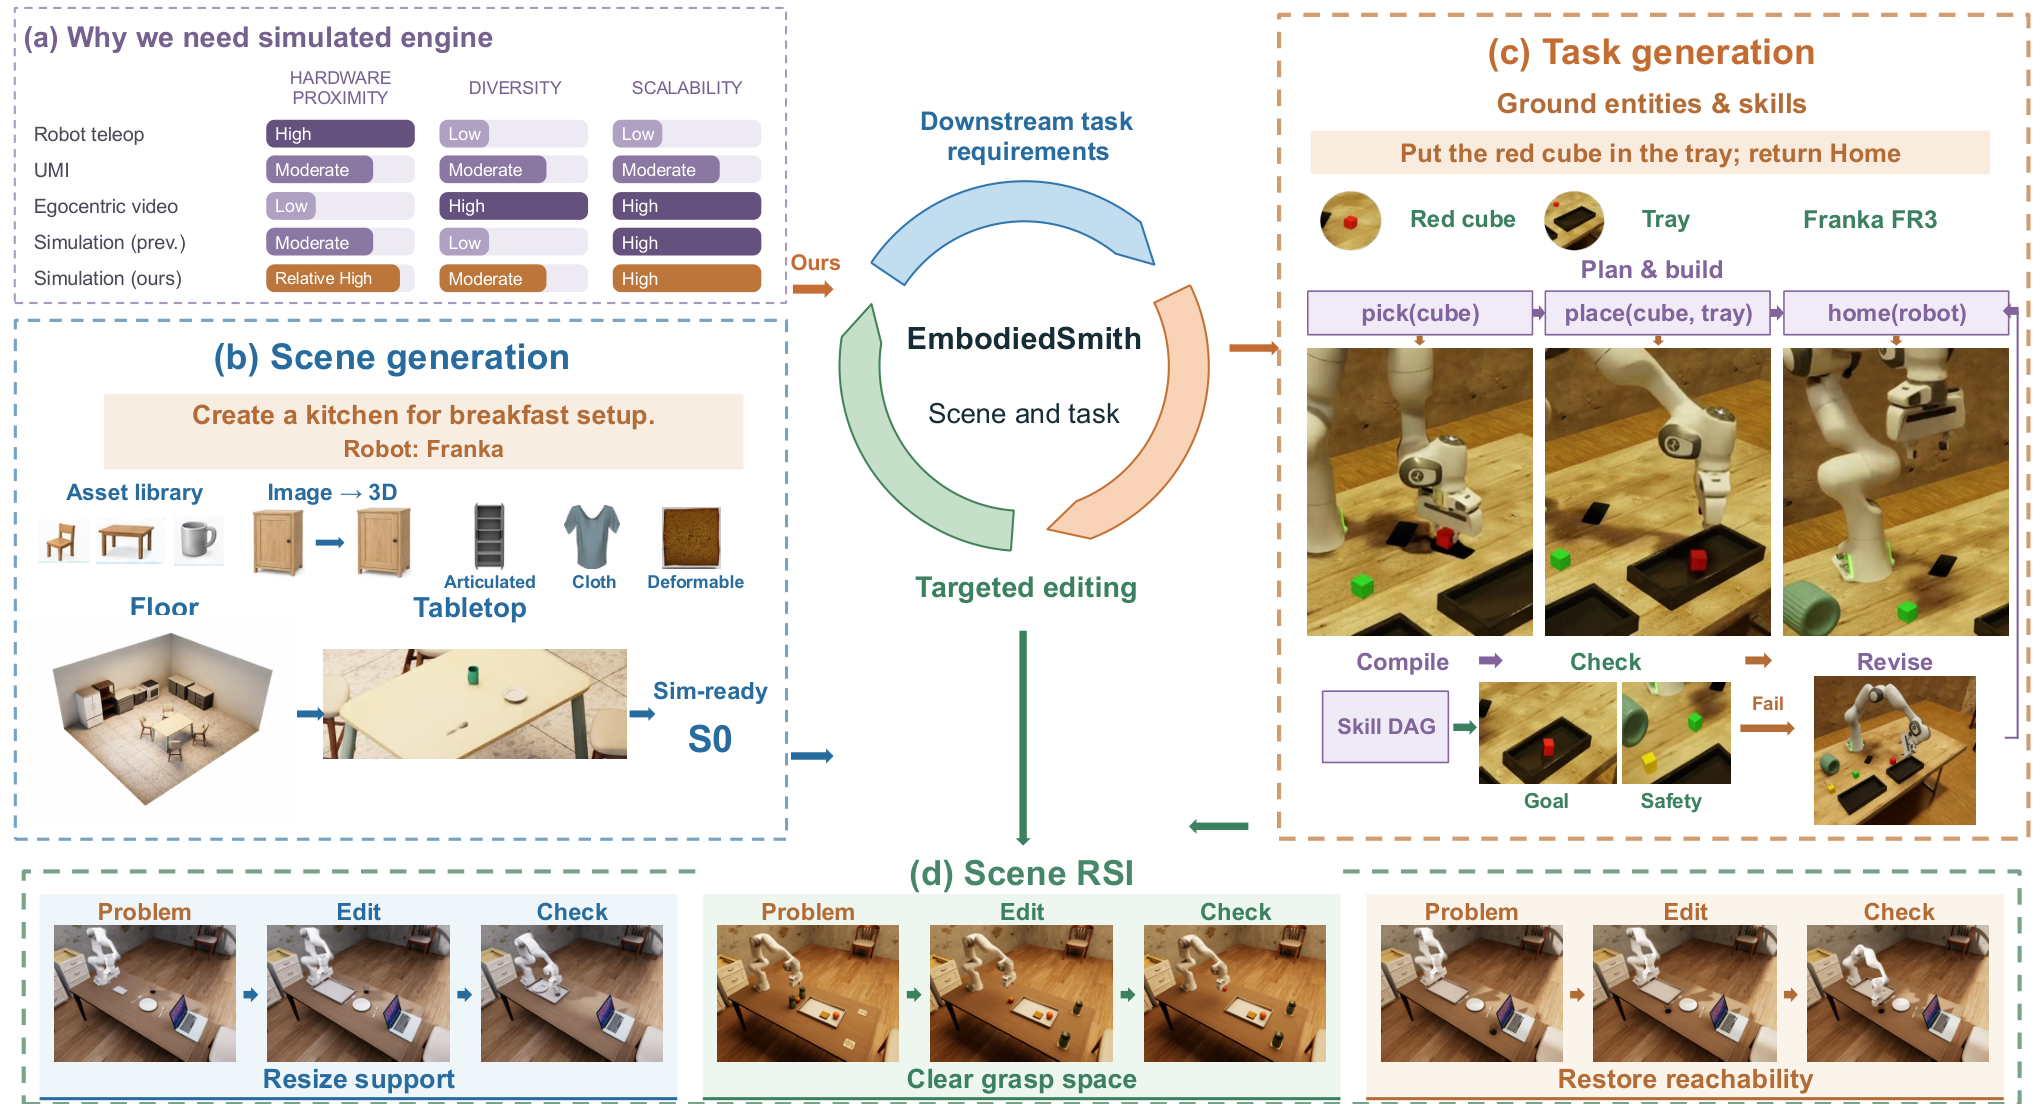
Figure 1 — EmbodiedSmith 전체 아키텍처
3. Method & Key Results (제안 방법론 및 핵심 결과)
저자들은 EmbodiedSmith라는 통합 프레임워크를 제안하여 환경 구성부터 로봇 데모 생성까지 전 과정을 자동화합니다 [Figure 1]. 방법론은 크게 세 단계로 구성되는데, 첫째는 기능적 영역(Functional Zone) 계획과 물리적 에셋을 최적화하는 환경 구축이며 [Figure 2], 둘째는 Skill DAG를 활용한 작업 계획 및 Harness 기반의 실행 검증 루프입니다 [Figure 3, Figure 4]. 마지막으로, 인간형 및 dexterous hand와 같은 복잡한 Embodiment를 위해 별도의 execution adapter를 활용하여 범용성을 높였습니다.
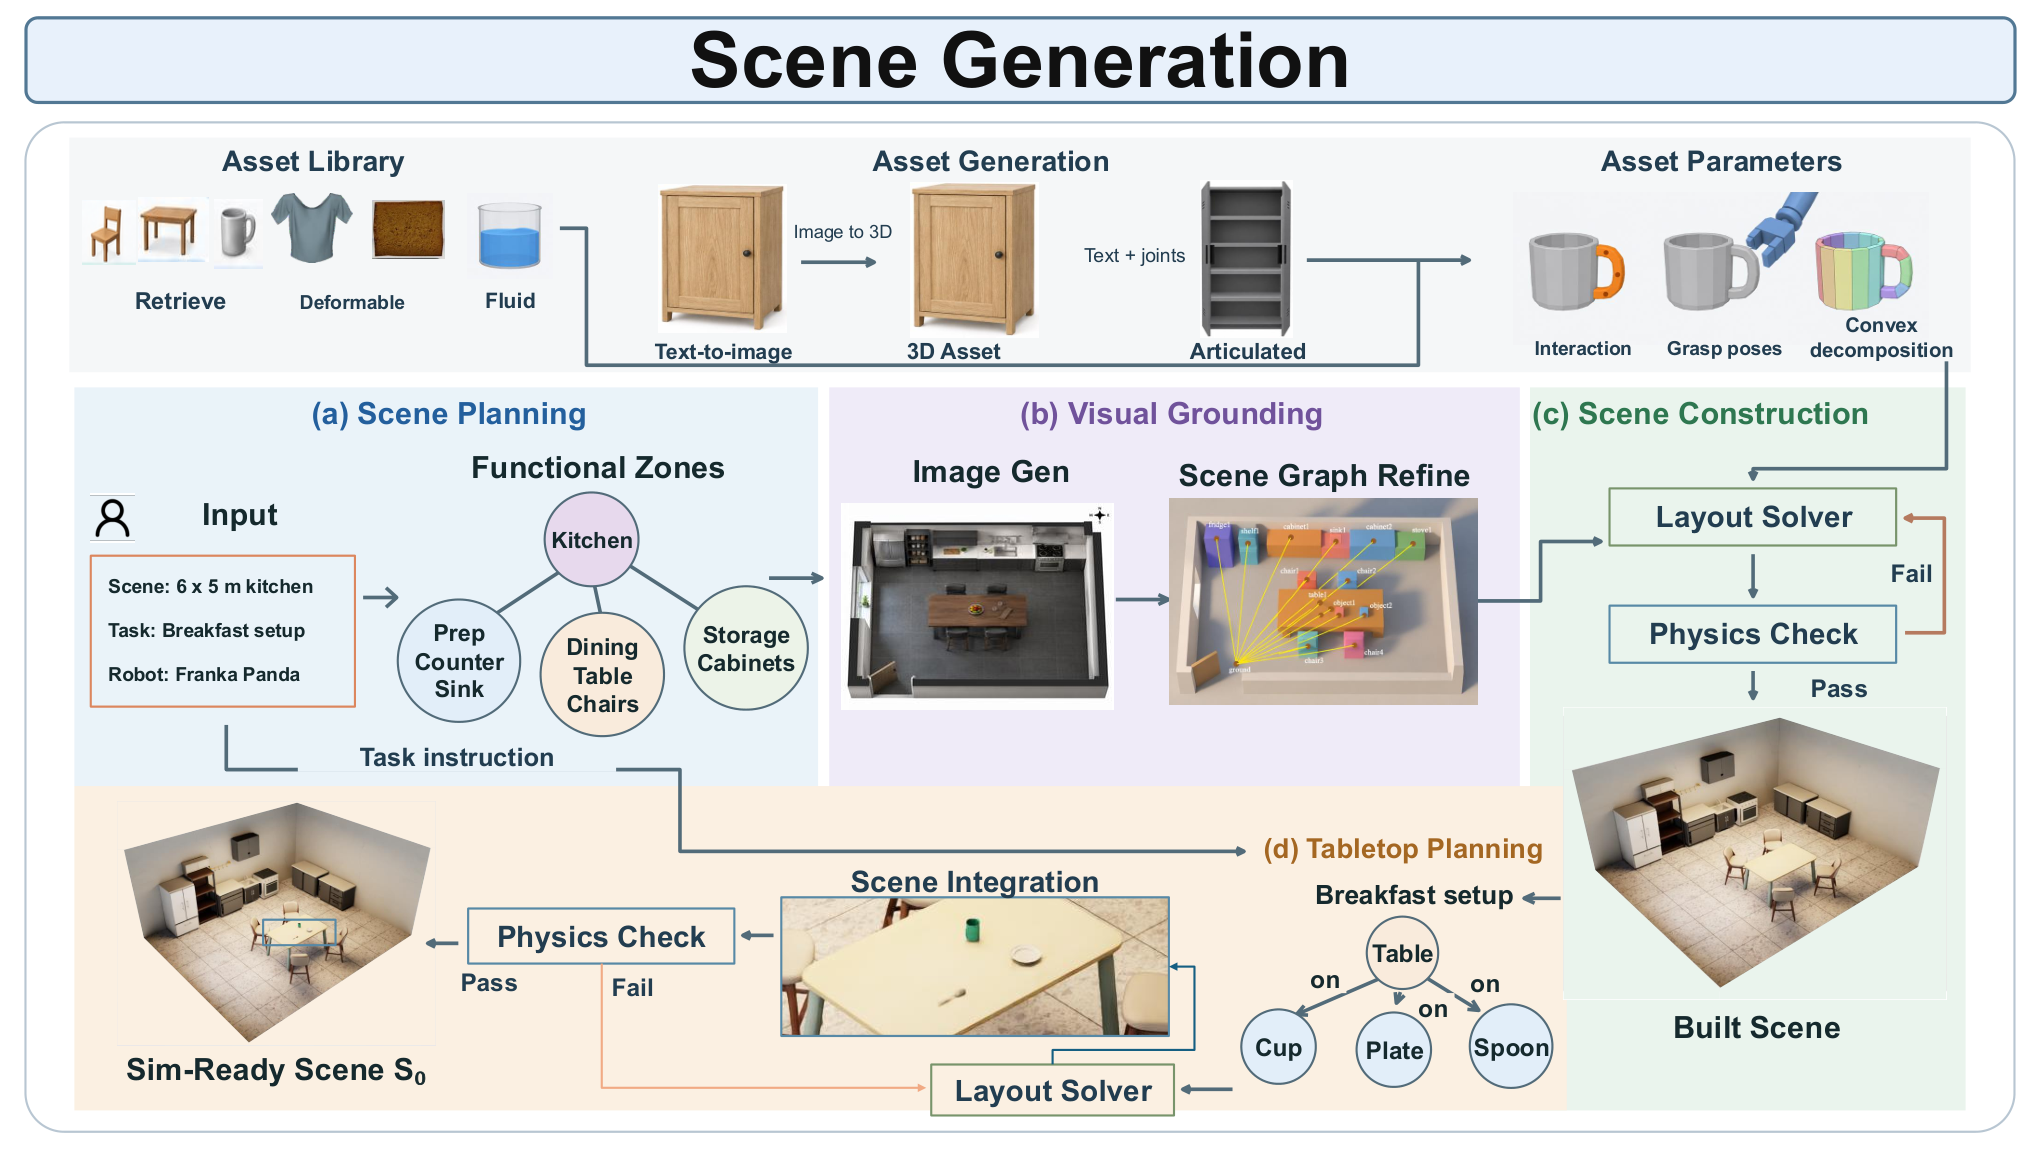
Figure 2 — 장면 생성 파이프라인
실험 결과, EmbodiedSmith는 기존 SOTA 방식들(예: SAGE, EmbodiedGen V2) 대비 월등한 성능을 보였습니다. 정성적 및 정량적 평가에서 Content/Function (CF) 점수는 7.13으로 최고 Baseline인 5.57 대비 28.0% 향상되었으며, Physical Plausibility (PP) 지표에서도 7.68을 기록하여 16.5%의 우위를 달성했습니다 [Table 1]. 또한, 다양한 작업 시나리오에서 평균 ASR (Average Success Rate) 67%를 기록하여 기존 방식(최대 21%) 대비 훨씬 높은 안정성을 입증했습니다 [Table 2].
4. Conclusion & Impact (결론 및 시사점)
본 연구는 RSI 루프를 시뮬레이션 기반 데이터 생성에 성공적으로 통합함으로써 로봇 학습 데이터의 확장성과 품질을 동시에 해결했습니다. EmbodiedSmith는 단순히 정적인 데이터 생성을 넘어, 물리적 타당성과 작업의 성공 가능성을 스스로 검증하는 지능형 파이프라인을 구축했다는 점에서 의의가 있습니다. 이는 로봇 Foundation Model의 일반화 성능을 높이는 데 기여하며, 향후 embodied AI 연구에서 데이터 생성 및 평가를 위한 표준 인프라로 활용될 가능성이 큽니다.
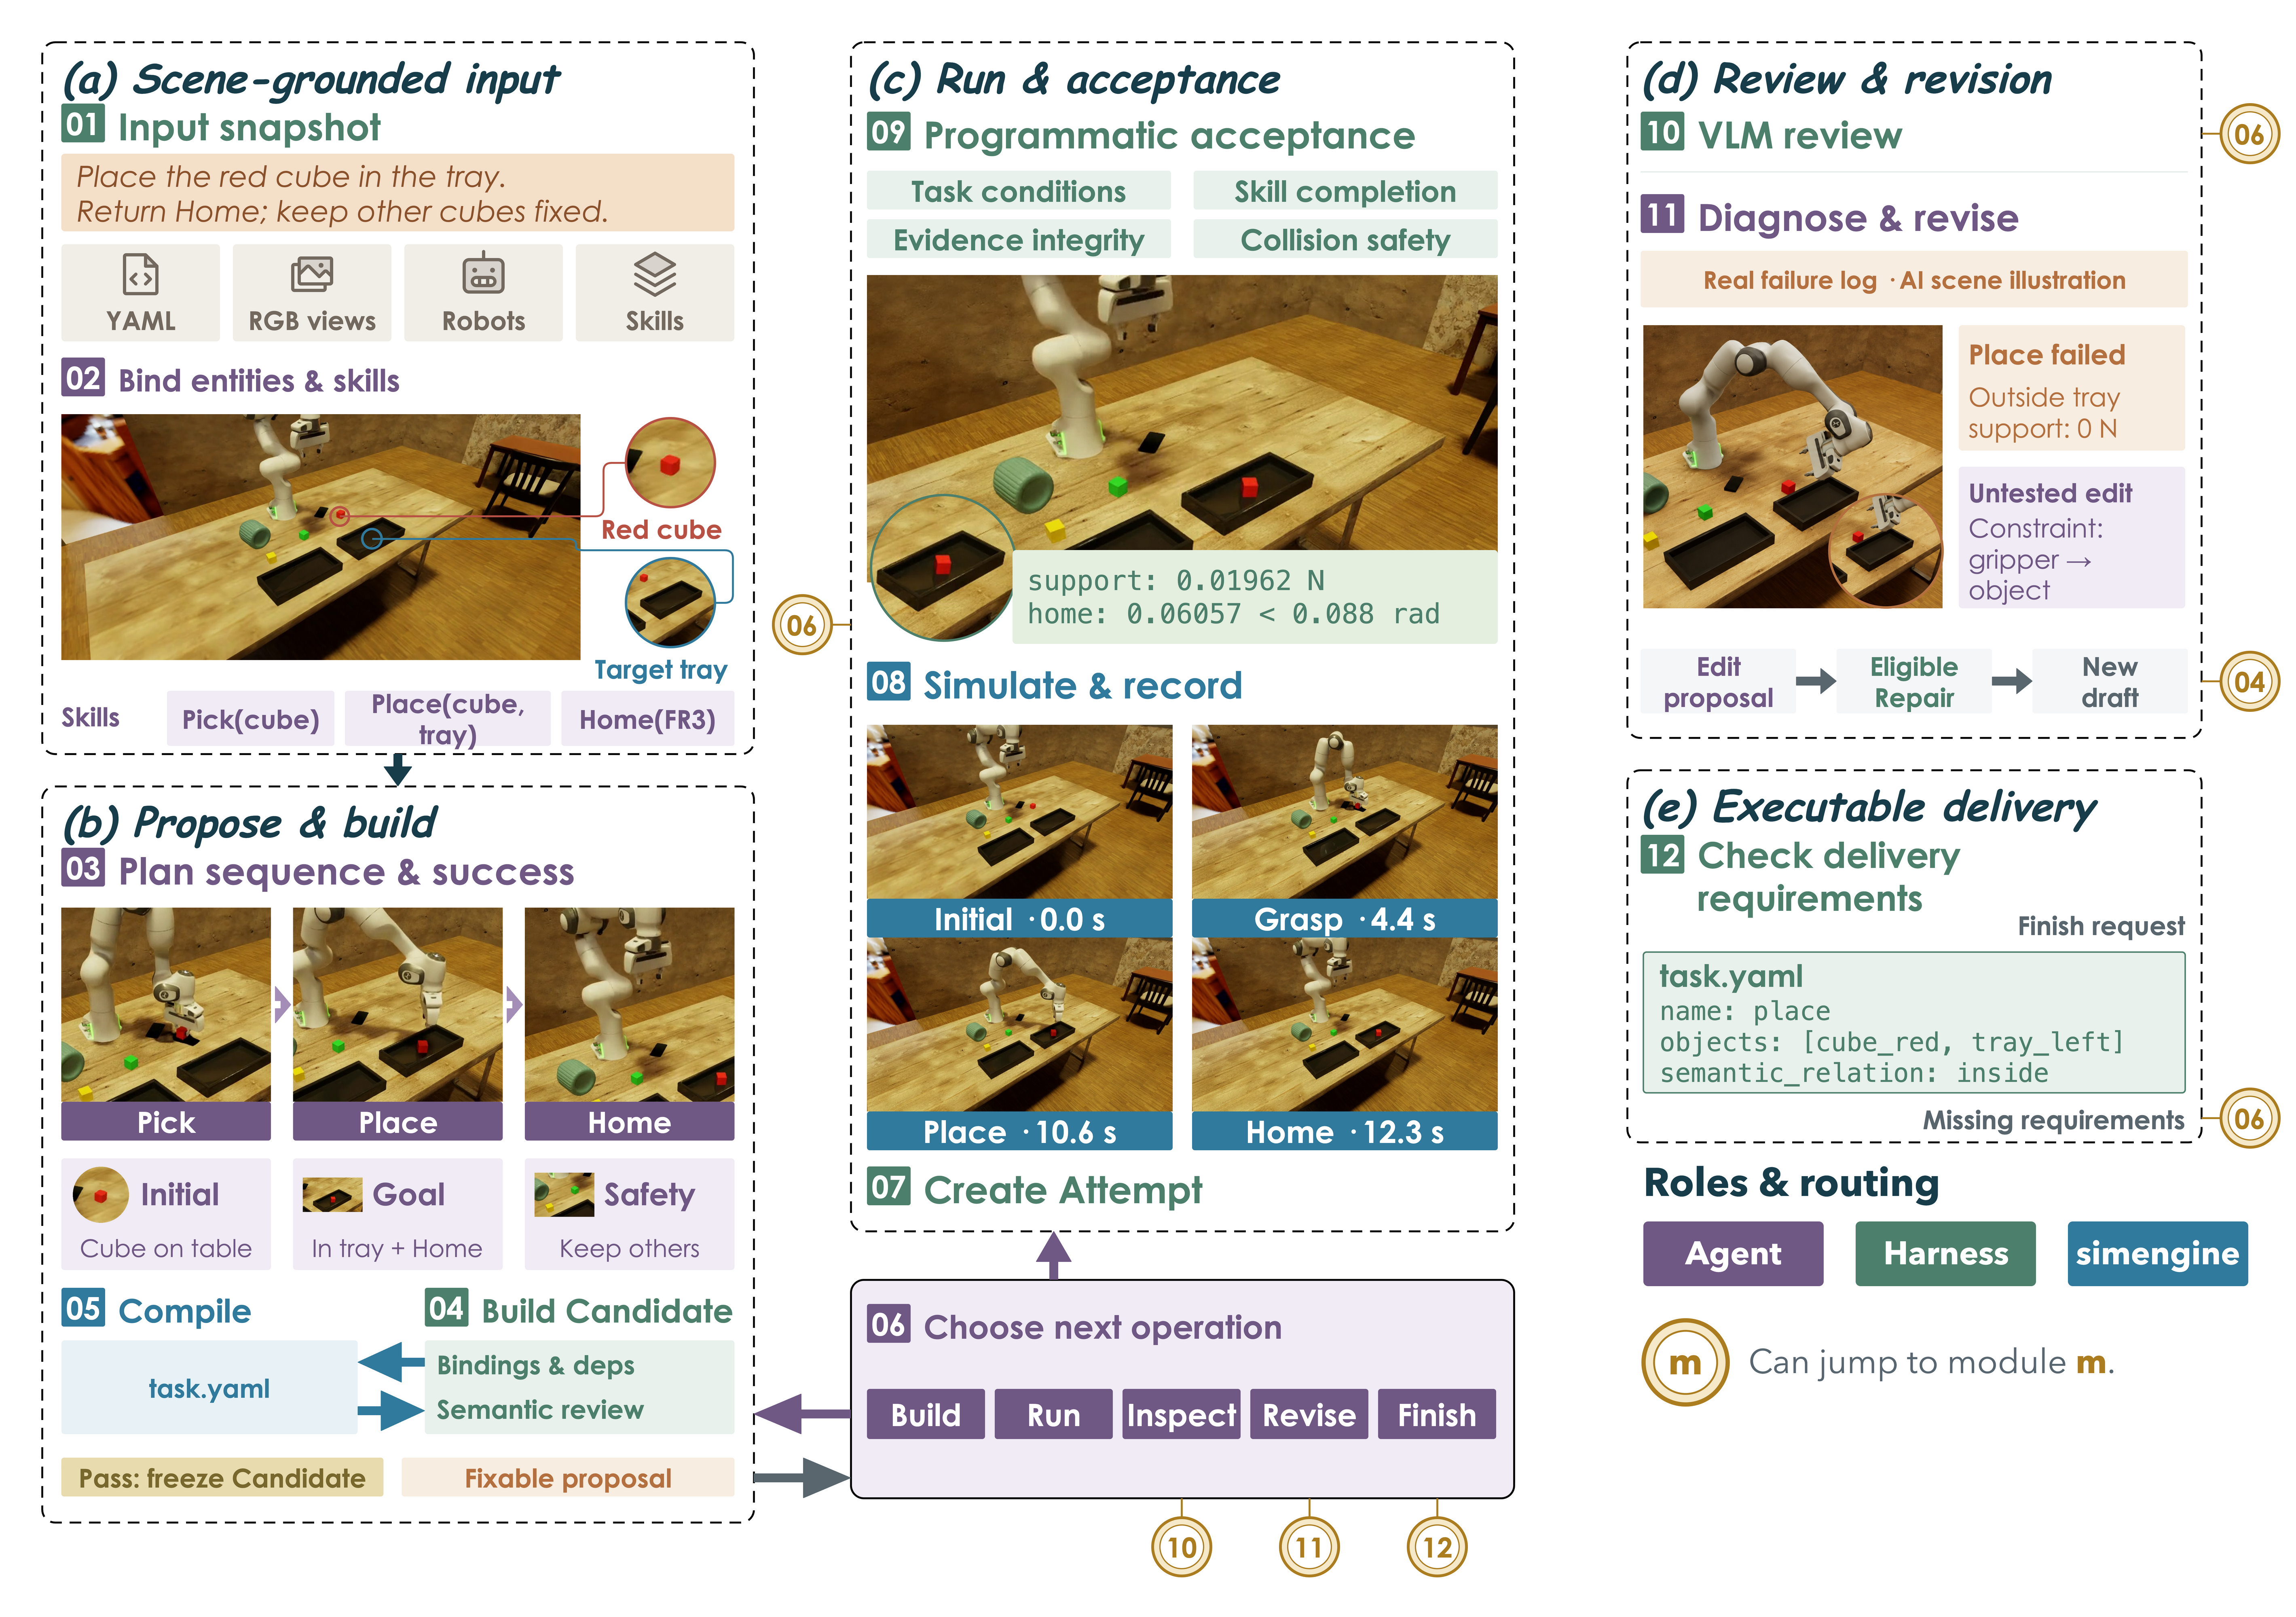
Figure 4 — 작업 생성 및 검증 툴
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] PhysEvo: Astra Can Act, Let It
- [논문리뷰] OceanGym: A Benchmark Environment for Underwater Embodied Agents
- [논문리뷰] Athanor: An Agent-Native System for Autonomous Post-Training Research
- [논문리뷰] Towards Agentic Robots: Model, Data, Environment, and Harness
- [논문리뷰] APT: Feedback-Driven Agentic Post-Training for Text-to-Image Generation
Review 의 다른글
- 이전글 [논문리뷰] EVISKILL: Grounding Skill Evolution in Replayable Evidence
- 현재글 : [논문리뷰] EmbodiedSmith: Scaling Embodied Data through Recursive Self-Improvement Flywheel in Simulation
- 다음글 [논문리뷰] From Evidence to Action: How Tool-Using Agents Fail
댓글