[논문리뷰] Taming VLAs under Robot Execution Errors: Self-Compensation and Stress Testing
링크: 논문 PDF로 바로 열기
메타데이터
저자: Sohyun Lee, Yoonjae Baek, Jaesang Won, Jinnyeong Kim, Kang Hyunwoo, Seung-Hwan Baek, Ivan Laptev, Suha Kwak
1. Key Terms & Definitions (핵심 용어 및 정의)
- VLA (Vision-Language-Action): 카메라 관측값과 언어 지침을 입력받아 로봇의 제어 명령을 직접 생성하는 통합 모델.
- Command-Execution Residual: VLA가 명령한 동작(Action)과 실제 로봇이 수행한 모션(Motion) 간의 차이로, 본 논문에서 정책 적응을 위한 자기 지도 신호로 사용됨.
- RoboStress: 로봇 역학 기반의 마찰, 백래시, 컴플라이언스, 중력 보상 오차 등을 모델링하여 다양한 배포 시나리오에서 VLA의 강건성을 테스트하는 시뮬레이션 벤치마크.
- Self-compensating VLA: 배포 환경에서 얻은 실시간 잔차를 바탕으로 LoRA 어댑터를 온라인으로 업데이트하여 로봇 실행 오차를 스스로 보상하도록 설계된 방법론.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 실제 로봇 배포 환경에서 발생하는 기계적 오차로 인해 VLA 모델이 명령한 동작과 실제 로봇의 움직임이 일치하지 않는 문제를 해결하고자 한다 [Figure 1]. 기존 연구들은 시뮬레이션 상의 합성된 소음(Synthetic Noise)이나 시각적 변화에 대한 강건성만을 주로 다루었으며, 로봇의 마모나 하중 변화 등 실제 환경에서 발생하는 동역학적 오차를 반영하지 못하는 한계가 있다. 저자들은 이러한 물리적 실행 오차가 로봇의 상태 및 최근 모션 이력에 의존한다는 점에 착안하여, 추가적인 보상(Reward)이나 레이블 없이 온라인으로 정책을 적응시키는 새로운 접근 방식을 제안한다.
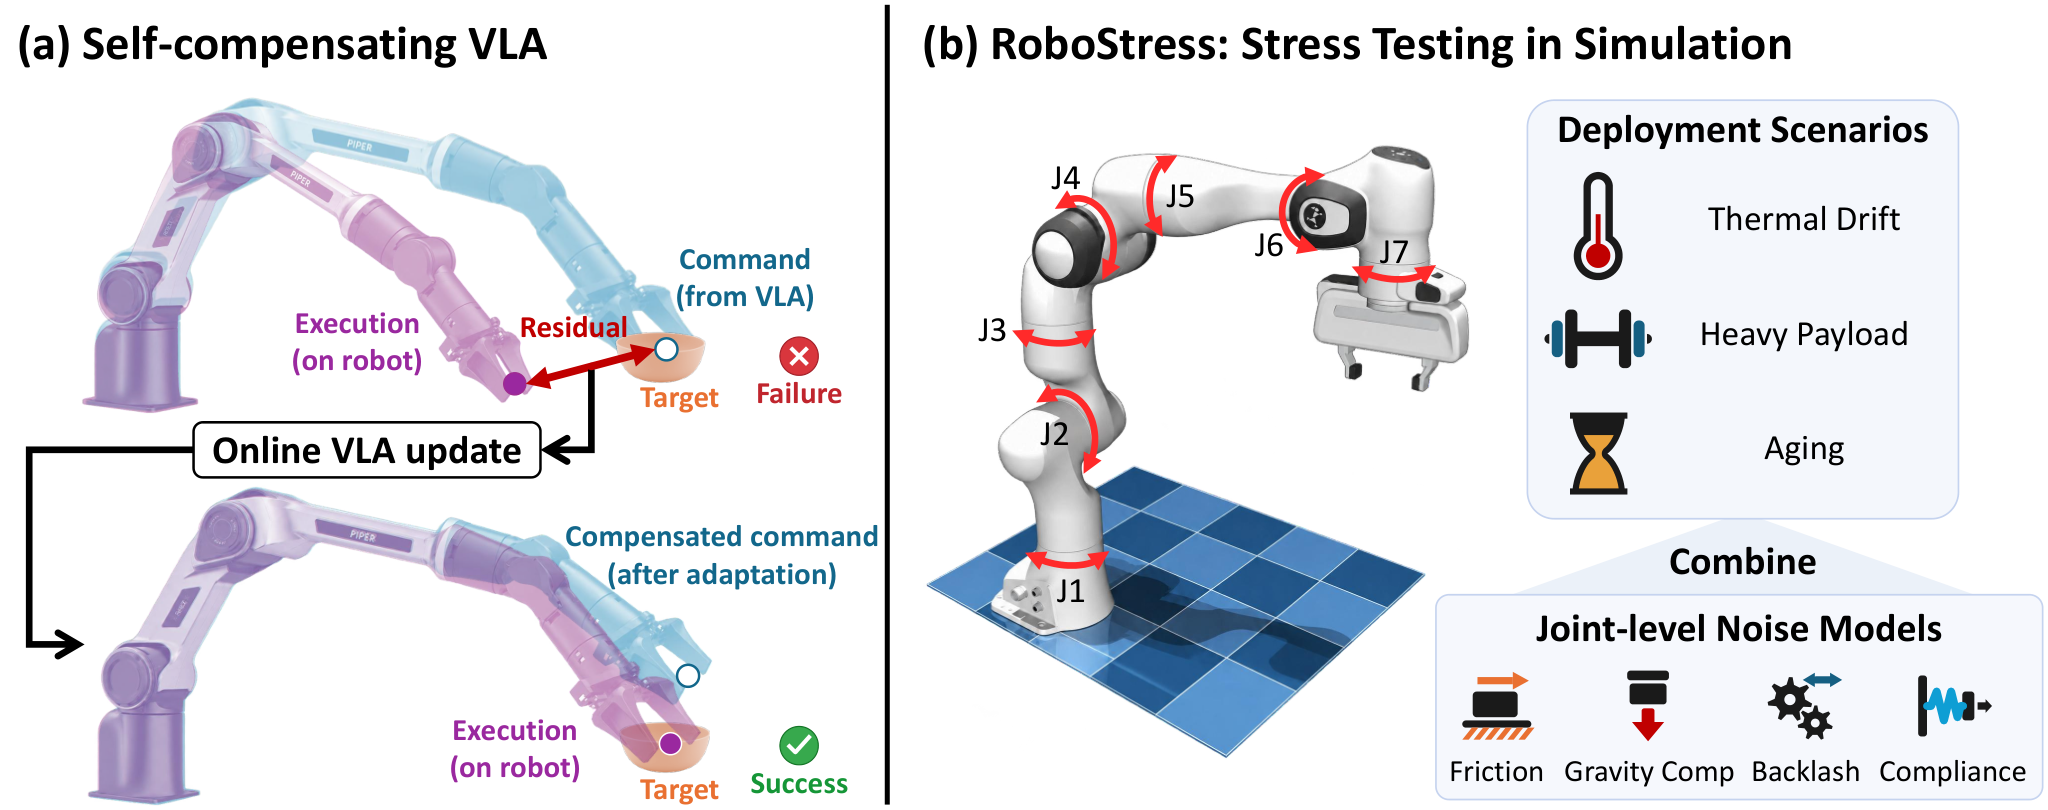
Figure 1 — 연구 개요 및 RoboStress
3. Method & Key Results (제안 방법론 및 핵심 결과)
저자들은 Self-compensating VLA를 제안하여 실시간으로 생성되는 오차 잔차를 통해 LoRA 파라미터를 온라인 업데이트함으로써 정책을 적응시킨다 [Figure 2]. 이 방법론은 명령된 동작과 실행된 동작의 잔차를 계산하고, 이를 새로운 Pseudo-target으로 삼아 Flow-matching 목적 함수를 통해 모델을 최적화한다. RoboStress 벤치마크를 통해 7가지 배포 시나리오에서 실험한 결과, 제안 모델은 베이스라인 정책 대비 높은 평균 태스크 성공률을 기록하였다 [Table 2]. 특히 실제 Piper 로봇 암(Arm)을 이용한 실험에서 평균 성공률을 기존 대비 30%p 이상 향상시켰으며, 학습 단계에서 보지 못한 새로운 객체에 대해서도 우수한 일반화 성능을 입증하였다 [Figure 6]. 이러한 성능 개선은 외부 제어 보정 기법(DOB)과 결합했을 때도 더욱 효과적인 결과를 보였다.
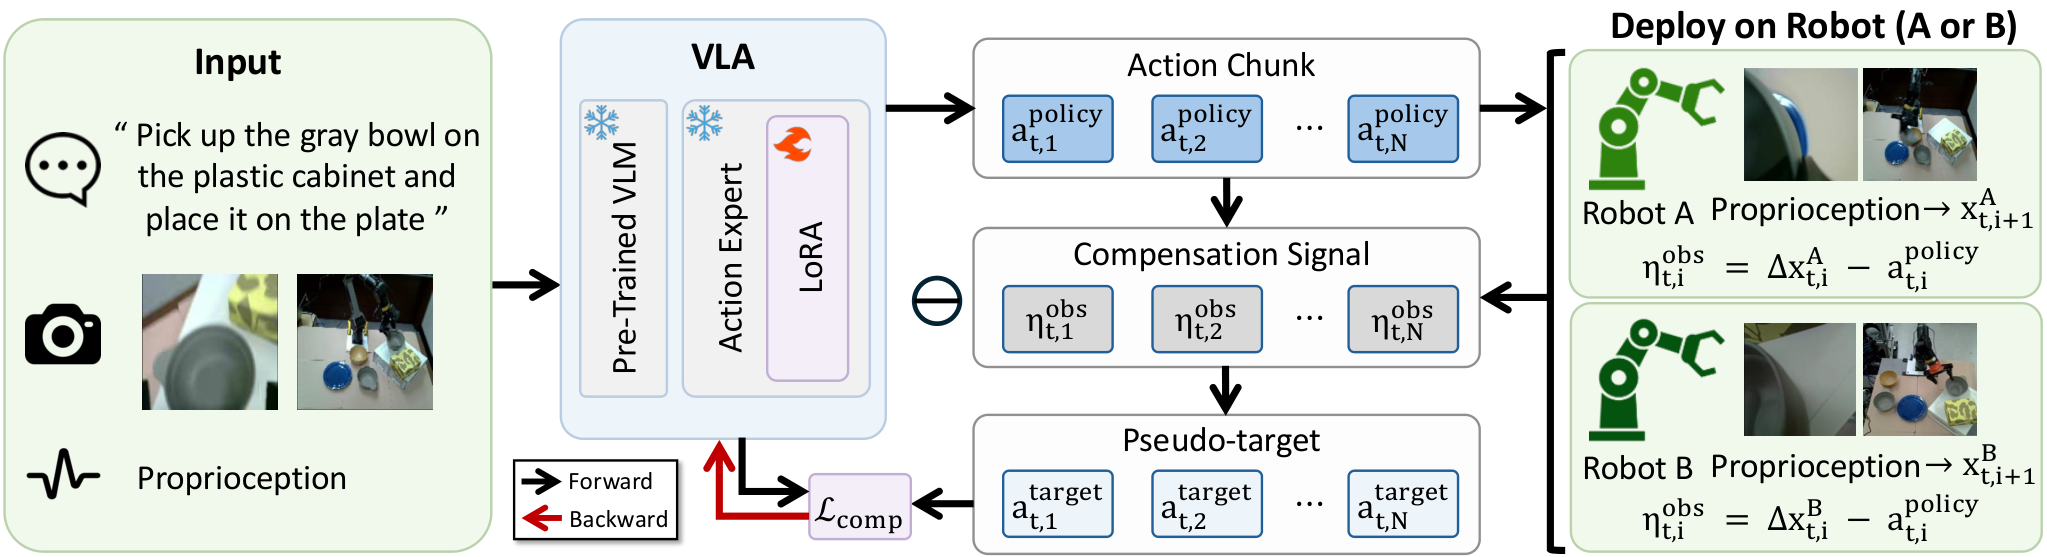
Figure 2 — Self-compensating VLA 아키텍처
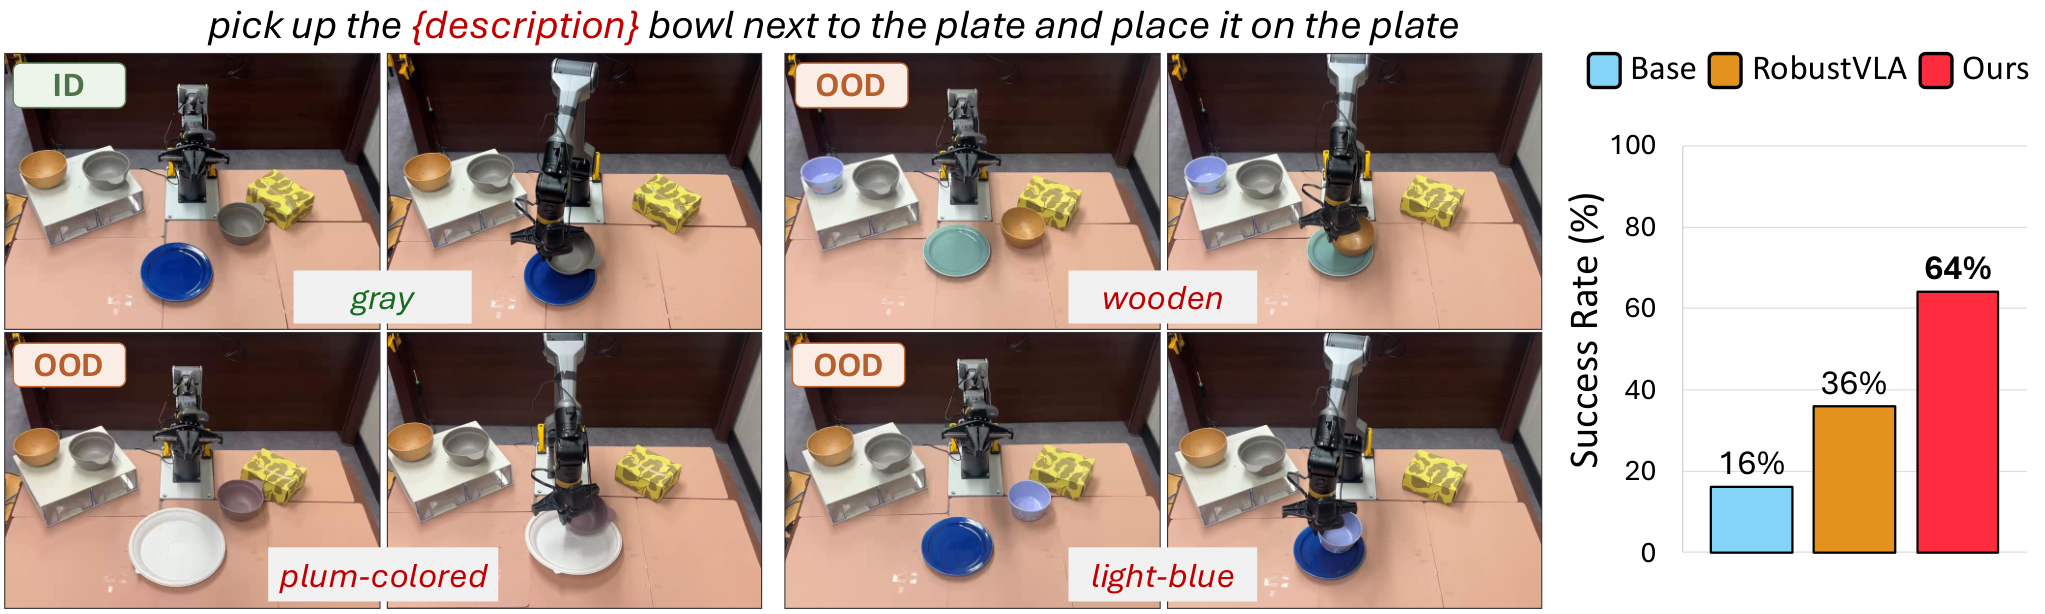
Figure 6 — 미학습 객체 일반화 성능
4. Conclusion & Impact (결론 및 시사점)
본 논문은 로봇 실행 오차라는 실질적인 난제를 극복하기 위해 자기 지도 기반의 정책 적응 기법과 체계적인 스트레스 테스트 벤치마크를 성공적으로 구축하였다. 제안된 Self-compensating VLA는 명시적인 다이내믹스 모델이나 외부 보상 신호 없이도 실제 로봇의 하드웨어 특성에 맞춰 정책을 보정할 수 있음을 보여주었다. 이는 향후 VLA 모델이 실제 산업 현장이나 일상 환경에서 물리적 오차를 능동적으로 해결하며 안정적으로 배포될 수 있는 핵심적인 토대를 마련한 것으로 평가된다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] World-to-Wrist: Task-Conditioned Future Wrist Modeling for Fine-Grained Robot Manipulation
- [논문리뷰] TwinBrainVLA: Unleashing the Potential of Generalist VLMs for Embodied Tasks via Asymmetric Mixture-of-Transformers
- [논문리뷰] Memory as Weights: Internalizing Long-Term History for Streaming Videos
- [논문리뷰] Glance Forcing: Making Bidirectional Diffusion Autoregressive at a Glance
- [논문리뷰] SALD: Self-Referenced Advantage Learning for Diffusion Models
Review 의 다른글
- 이전글 [논문리뷰] TRACE: Rollout-Guided Quantization-Aware Training for FP4 Reinforcement Learning of MoE Language Models
- 현재글 : [논문리뷰] Taming VLAs under Robot Execution Errors: Self-Compensation and Stress Testing
- 다음글 [논문리뷰] Towards In-Parameter Memory Augmentation for Large Language Models
댓글