[논문리뷰] Long-WAM: Scaling the Context of World-Action Models
링크: 논문 PDF로 바로 열기
메타데이터
저자: Wei Huang, Bohan Zhang, Chenzhi Liu, Isabella Liu, Shuai Yang, Weian Mao, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- WAM (World-Action Model): 비디오 생성의 예측 능력을 로봇 제어(Action)와 결합하여, 시각적 과거를 기반으로 미래를 예측하고 그에 따른 최적의 행동을 결정하는 프레임워크입니다.
- IDM (Inverse Dynamics Modeling): 행동 모델이 관찰된 과거(History)와 예측된 미래 잠재 벡터(Future Latent)를 모두 활용하여 Action을 추론하는 방식으로, 비디오-액션 코-디노이징(Co-Denoising) 대비 효율적인 방식입니다 [Figure 2].
- Asynchronous Execution: 로봇이 물리적으로 움직이는 동안 모델 추론을 병렬적으로 수행하여 대기 시간을 최소화하고, 연속적인 Action Chunk를 생성하는 배포 인프라 기법입니다 [Figure 3].
- Streaming VAE: 관찰된 시각적 데이터(Observation)를 실시간으로 인코딩하여 Inference Trigger 시점에 즉각 활용 가능하도록 만드는 구조로, Full-window 인코딩보다 지연 시간을 크게 단축합니다 [Figure 3].
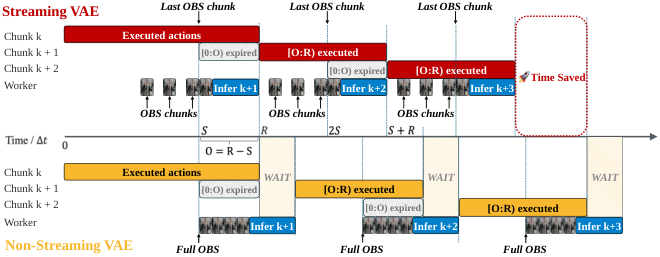
Figure 3 — 비동기 실행 및 VAE 구조
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 로봇 제어에서 시각적 과거(Visual History)가 유용한 자원임에도 불구하고, 이를 처리하는 과정이 오히려 제어 지연(Latency)을 유발하는 문제를 해결하고자 합니다. 기존 연구들은 단순히 과거 데이터를 액세스하는 데 그치거나 Bidirectional 비디오 생성 모델을 차용하여 인과적(Causal) 추론 성능이 떨어지는 한계를 보였습니다. 저자들은 "더 긴 문맥(Context)이 실시간 제약 조건 하에서 어떻게 성능 향상으로 이어질 수 있는가?"라는 핵심 질문을 던지며, 예측적 사전 학습(Predictive Pretraining) 방식이 문맥 활용의 질을 결정짓는 핵심 요소임을 밝힙니다. 결과적으로, 긴 문맥의 가치를 극대화하면서도 실시간 로봇 제어가 가능한 시스템 설계가 필수적입니다 [Figure 1].
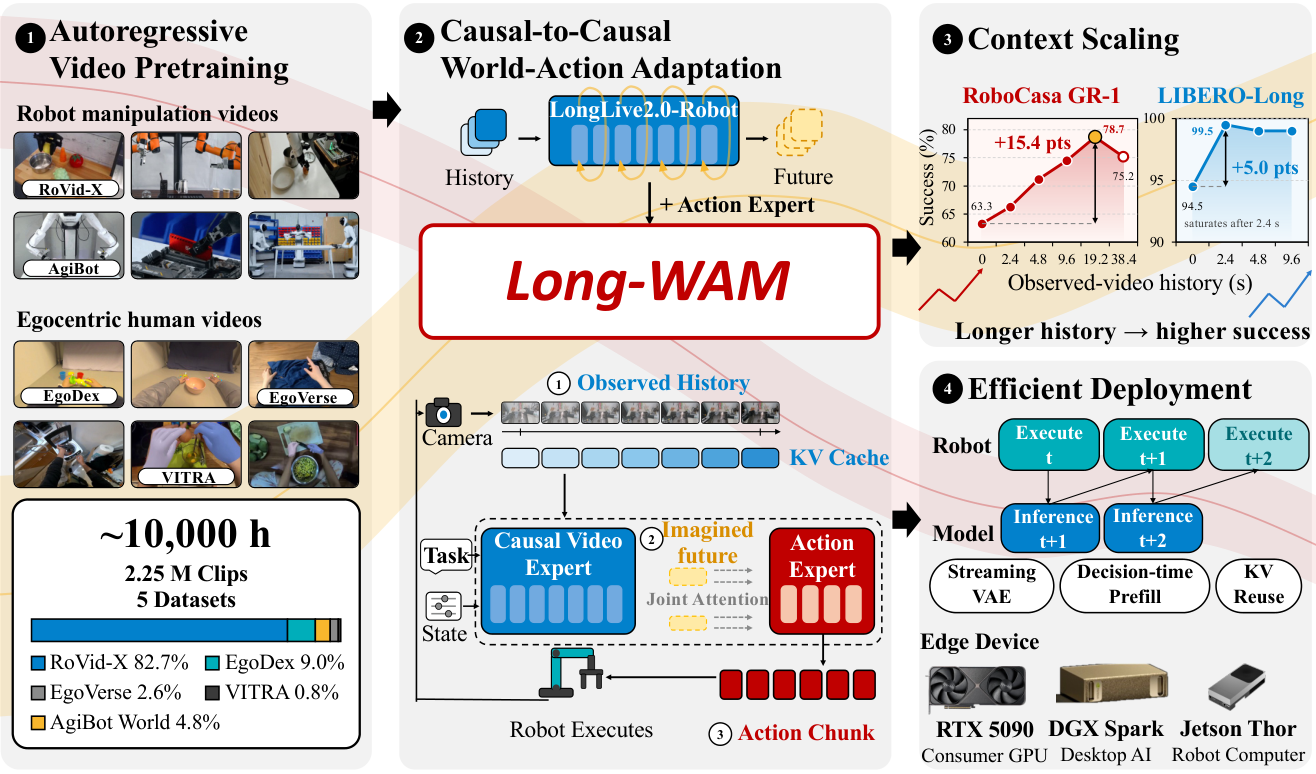
Figure 1 — Long-WAM의 전체 아키텍처
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 대규모 로봇 및 egocentric 비디오 데이터를 Autoregressive(AR) 방식으로 먼저 사전 학습하여 인과적 비디오 예측 능력을 확보하고, 이를 Action Adaptation 단계에서 유지하는 Long-WAM 프레임워크를 제안합니다. 이 방법론은 단순히 과거를 보는 것이 아니라, 사전 학습된 Causal 구조를 통해 미래를 예측(Future Latent)한 후, 이를 기반으로 행동을 결정하는 IDM 방식을 채택합니다 [Figure 2]. 또한 Asynchronous Execution과 Streaming VAE, 그리고 NVFP4 양자화 기법을 도입하여 하드웨어 효율성을 극대화했습니다 [Figure 4]. 실험 결과, RoboCasa GR-1 벤치마크에서 문맥을 0초에서 19.2초로 확장했을 때 성공률이 63.3%에서 78.7%로 대폭 상승했습니다. 특히 LIBERO-Long 벤치마크에서는 99.5%의 최고 성공률을 기록했으며, RTX 5090 기준 107.4ms의 추론 속도로 실시간 제어 성능을 증명했습니다 [Table 2].
4. Conclusion & Impact (결론 및 시사점)
본 연구는 로봇 제어 모델에서 문맥의 길이는 그 자체로 가치가 있는 것이 아니라, 예측 중심의 사전 학습 방식과 최적화된 실시간 인프라와 결합될 때 비로소 성능이 극대화된다는 점을 증명합니다. Long-WAM은 단순한 제어를 넘어 에이전트의 장기적 계획(Long-horizon planning)을 보조하는 실행자(Executor)로서의 가능성도 제시했습니다. 이 연구는 산업 현장의 실시간 로봇 배포를 위해 성능과 효율성이라는 두 마리 토끼를 잡을 수 있는 체계적인 방법론을 제공하며, 향후 로봇 조작(Manipulation) 분야의 대규모 모델링 방향성을 제시했다는 점에서 중요한 학술적·산업적 의의를 갖습니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] TokenRouter: Efficient Serving System for Token-Level LLM Routing
- [논문리뷰] DeltaWAM: Delta World Action Models for Bimanual Manipulation
- [논문리뷰] Modality-Autoregressive World-Action Models
- [논문리뷰] SimWAM: A Simple World Action Model for End-to-End Autonomous Driving
- [논문리뷰] BadWAM: When World-Action Models Dream Right but Act Wrong
Review 의 다른글
- 이전글 [논문리뷰] Learning Multimodal Embeddings with Evidence-Aligned Readout
- 현재글 : [논문리뷰] Long-WAM: Scaling the Context of World-Action Models
- 다음글 [논문리뷰] MIMESIS: Learning User Simulators as Training Environments for Interactive Agents
댓글