[논문리뷰] MorphAct: Robot Policies Morphing with the Worlds They Act In
링크: 논문 PDF로 바로 열기
저자: Ziyan Liu, Jiting Liu, Weihong Zhong, Wenda Yu, Yeqiu Chen, Jason Li, Xiaojiang Peng, Shuyuan Hu, Kai Wang, Bo Zhao, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
본 논문은 로봇 정책의 효율적인 적응을 위해 다음 핵심 용어들을 중요하게 다룬다.
- VLA (Vision-Language-Action) Models: Pretrained multimodal representation과 action prediction을 결합하여 로봇 제어에 활용하는 모델이다.
- Contextual Parameterization: 정적인(fixed) 파라미터 대신, 변화하는 상호작용 Context에 따라 로봇 정책의 파라미터를 동적으로 조정하는 프레임워크를 의미한다.
- Low-Rank Adaptation (LoRA): 기존 모델의 pretrained weight를 freeze한 상태에서 소규모의 low-rank weight update를 학습하여 파라미터 효율적인 fine-tuning을 가능하게 하는 기법이다. MorphAct는 이 개념을 활용하여 context-dependent update를 생성한다.
- Parameter Conflicts: 다양한 operation 또는 task가 서로 상충되는 파라미터 조정을 선호할 때 발생하는 현상으로, 공유되고 고정된 파라미터를 사용할 경우 개별 operation이 충분히 적응하지 못하게 된다.
- Atomic Tasks: RoboCasa365와 같은 환경에서 사용되는, 진단 분석을 위한 granular하고 단일 스텝의 조작(manipulation) task들을 지칭한다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 물리적 세계에서 로봇 학습을 다양한 환경 및 상호작용으로 확장하는 데 있어 Parameter Conflicts가 핵심적인 도전 과제임을 지적한다. 기존의 로봇 정책들은 shared, static parameter configuration을 사용하여 다양한 interaction context를 처리하며, 이는 여러 operation들이 서로 상충하는 파라미터 조정을 요구할 때 한계에 직면한다. 구체적으로, 단일 조작(manipulation) task 내에서도 객체 접근, 접촉, 운반, 정밀 배치 등 서로 다른 perceptual 및 control 요구사항이 존재한다. 이러한 이질적인 요구사항을 고정된 파라미터가 모두 수용하려 할 때, joint optimization에서 간섭(interference)이 발생하여 개별 operation의 적응이 불충분해지는 문제가 발생한다. 저자들은 RoboCasa365의 65개 Atomic Tasks에 대한 operation-level diagnostic을 통해 이 문제를 심층적으로 분석했다. 그 결과, vision-language 및 action module 모두에서 상충되는 update direction이 발견되었으며, 특정 source task를 개선하는 update는 항상 다른 task들의 loss를 증가시키는 것으로 나타났다 [Figure 2, cite: 1]. 이는 shared parameter space 내에서 local adaptation trade-off가 존재함을 명확히 보여주며, 현재의 고정된 파라미터 방식으로는 다양한 조작(manipulation) 요구를 효과적으로 수용하기 어렵다는 점을 시사한다.
3. Method & Key Results (제안 방법론 및 핵심 결과)
저자들은 기존 VLA 모델의 Parameter Conflicts 문제를 해결하기 위해 MorphAct라는 Contextual Parameterization 프레임워크를 제안한다. MorphAct는 로봇 정책 파라미터를 현재의 interaction context에 맞춰 동적으로 조정하며, 이는 두 개의 coupled generator를 통해 구현된다 [Figure 3, cite: 1]. 이 generator들은 vision-language (VLM) 및 action module에 대해 context-dependent low-rank update를 생성한다 [Figure 3, cite: 1]. 특히, action-side parameter generation은 adapted VLM representation에 Condition되어, perception과 action adaptation 간의 compute dependency를 따른다 [Figure 3, cite: 1]. 두 generator는 별도의 operation label이나 expert-adapter target 없이 native action objective를 통해 jointly trained된다. Low-rank factor는 이러한 contextual update를 효율적으로 구현하며, update는 replanning 시점에 한 번 생성된 후 action chunk 예측 전반에 걸쳐 재사용되어 Inference Cost를 amortize한다.
실험 결과, MorphAct는 세 가지 VLA backbone (X-VLA, π0, π0.5)을 사용하여 LIBERO 및 Meta-World 벤치마크에서 뛰어난 성능 향상을 달성했다. LIBERO 벤치마크에서는 X-VLA의 평균 성공률을 93.05%에서 97.20%로 4.15 percentage points 개선했으며, π0는 94.15%에서 96.65%로 2.50 percentage points, π0.5는 96.85%에서 98.60%로 1.75 percentage points 향상시켰다 [Table 1, cite: 1]. 특히 Long-horizon task에서 가장 큰 폭의 성능 향상을 보였다. Meta-World MT50 벤치마크에서는 X-VLA의 평균 성공률을 55.54%에서 63.11%로 7.57 percentage points, π0는 50.75%에서 67.05%로 16.30 percentage points, π0.5는 48.70%에서 64.42%로 15.72 percentage points 개선했다 [Table 2, cite: 1]. 특히 π0는 Very Hard task에서 20.00%에서 58.00%로 크게 향상되었다. 실세계(real-world) 조작(manipulation) task에서는 π0.5 대비 8.00%에서 14.00%의 성공률 향상을 보였으며, "Sort Hardware" task에서는 8.00%에서 22.00%로, "Cabinet Storage"에서는 84.00%에서 96.00%로 개선되었다 [Figure 4, cite: 1]. Ablation study는 Context-level adaptation, both module (VLM 및 action) adaptation, 그리고 adapted feature를 통한 coupling의 중요성을 입증했다 [Table 3, cite: 1]. 예를 들어, action generator에 pre-adaptation feature를 Condition하는 Unadapted variant 대비, MorphAct의 adapted VLM output을 활용하는 coupling 방식은 평균 성공률을 86.00%에서 97.20%로 11.20 percentage points 증가시켰다.
4. Conclusion & Impact (결론 및 시사점)
본 연구는 MorphAct를 통해 로봇 정책이 상호작용 context에 따라 동적으로 morphing하는 새로운 Contextual Parameterization 프레임워크를 성공적으로 제안했다. VLM 및 action module에 대한 context-dependent low-rank update를 생성하고, adapted representation을 통해 generator들을 coupling하며, native action objective로 jointly training함으로써 기존의 Parameter Conflicts 문제를 효과적으로 해결했다.
이 연구는 학계에 Contextual Parameterization의 중요성과 VLA Models의 적응 능력을 확장할 수 있는 새로운 방법론을 제시한다. 특히, atomic-task diagnostic을 통해 파라미터 충돌의 존재를 명확히 규명하고, 이를 해결하는 실용적인 접근 방식을 제공함으로써 generalist robot policy 연구에 기여한다. 산업계 관점에서는 MorphAct가 LIBERO, Meta-World와 같은 simulation 벤치마크뿐만 아니라 실제 로봇 조작(manipulation) task에서도 8.00–14.00 percentage points의 상당한 성능 향상을 입증했다는 점에서 큰 시사점을 갖는다. 이는 복잡하고 다양한 실세계 환경에서 로봇 시스템의 견고성과 적응성을 높이는 데 직접적으로 활용될 수 있으며, Inference Cost를 합리적인 수준으로 유지하면서도 성능을 극대화할 수 있는 잠재력을 보여준다.
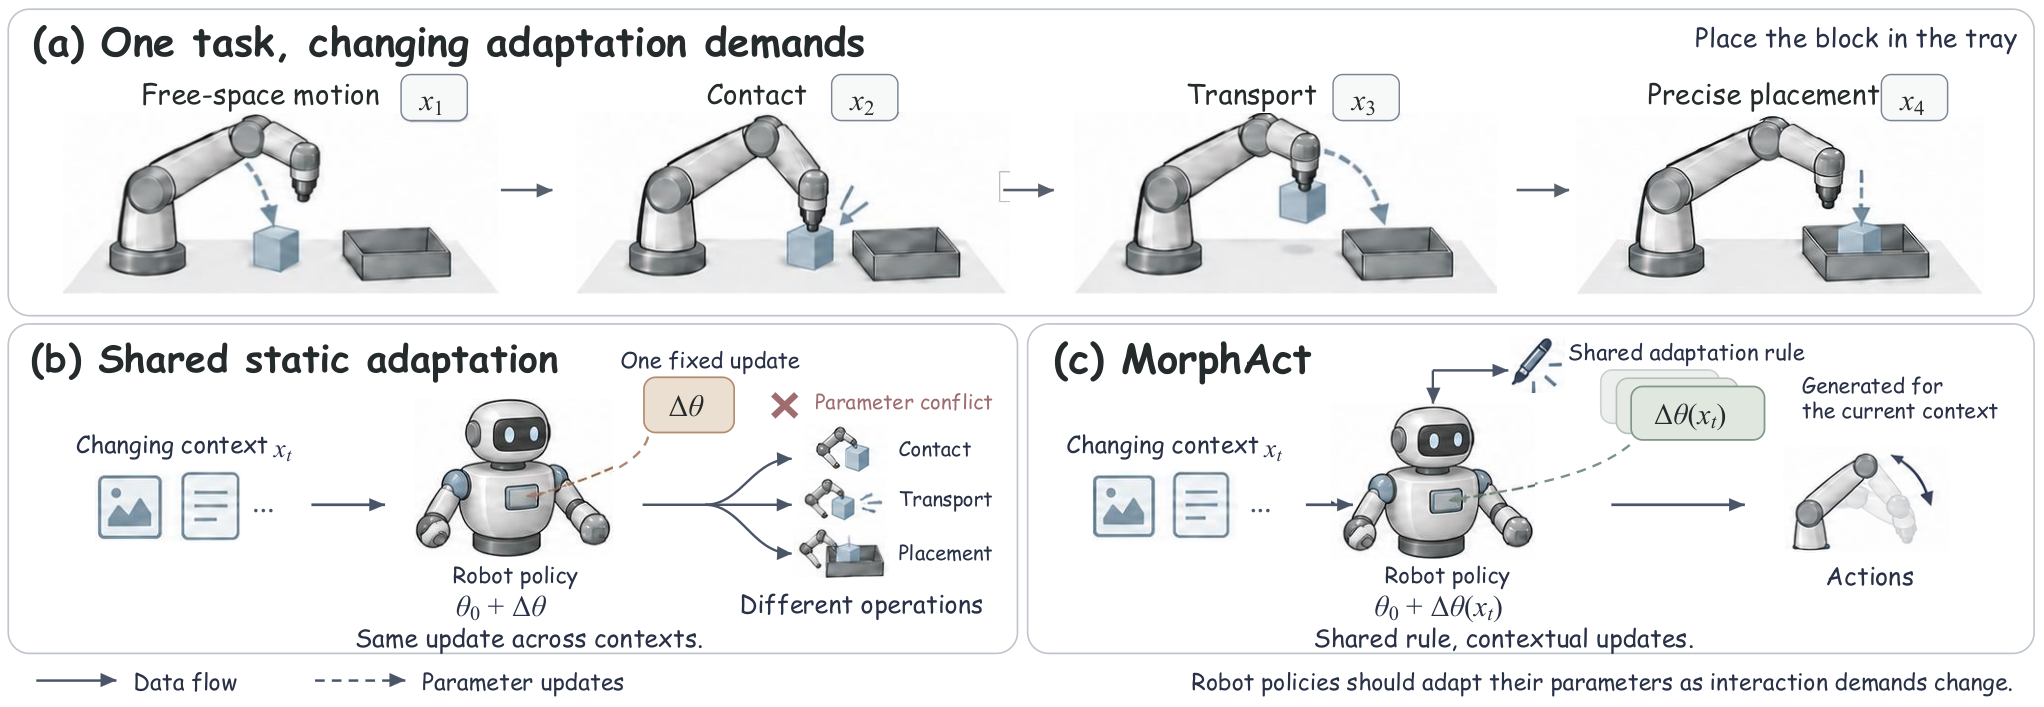
Figure 1 — 로봇 정책의 컨텍스트 기반 변화
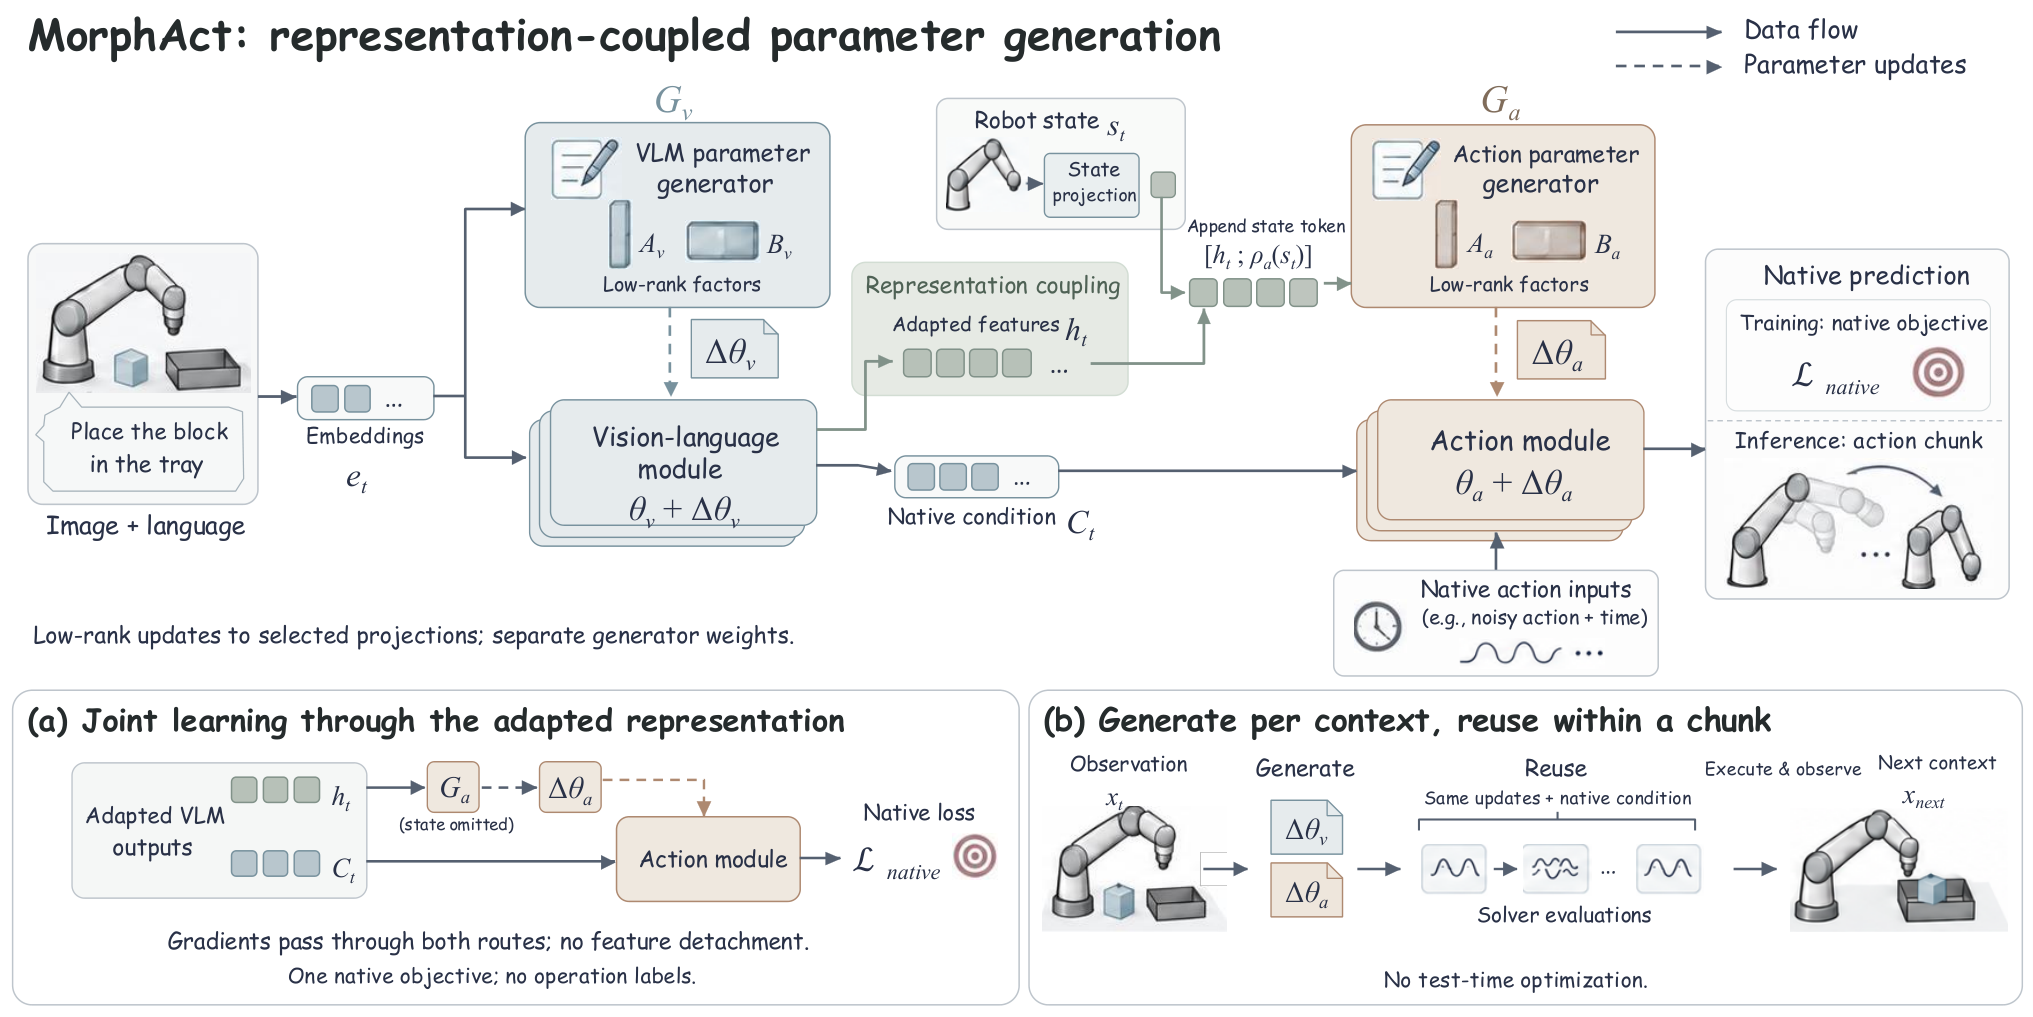
Figure 3 — 표현 결합 파라미터 생성
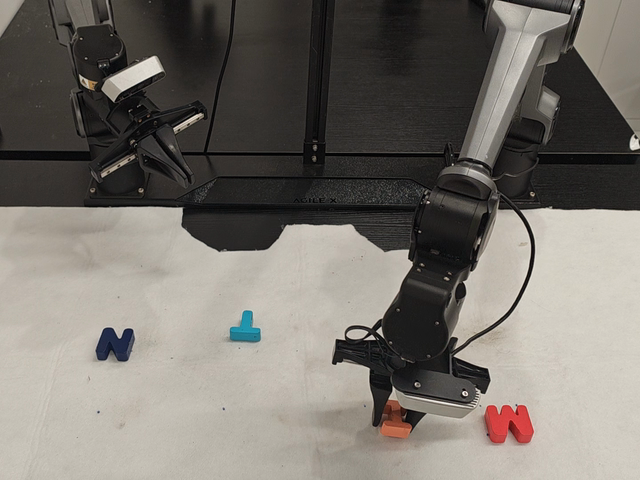
Figure 4 — 실세계 로봇 조작 결과
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] Task adaptation of Vision-Language-Action model: 1st Place Solution for the 2025 BEHAVIOR Challenge
- [논문리뷰] VLA-Δ: Learning Physical State Transition for Vision-Language-Action Models
- [논문리뷰] CoDA: Co-Evolution of Data Engines and Action Policies
- [논문리뷰] Towards Agentic Robots: Model, Data, Environment, and Harness
- [논문리뷰] HumanoidToolBench: Benchmarking Humanoid Tool Use from Selection to Mobile Execution
Review 의 다른글
- 이전글 [논문리뷰] MTEdit: Packed Trajectories Beat Rollouts for Multi-Turn Image Editing
- 현재글 : [논문리뷰] MorphAct: Robot Policies Morphing with the Worlds They Act In
- 다음글 [논문리뷰] OPMD: On-Policy Mechanism Distillation Beyond Output Supervision
댓글