[논문리뷰] HandsOn: A Large-Scale Simulation Benchmark for Generalizable Dexterous Manipulation
링크: 논문 PDF로 바로 열기
저자: Tianwei Luo, Yiming He, Hongjin Wu, et al.
## 1. Key Terms & Definitions (핵심 용어 및 정의)
- HandsOn: 복합적인 dexterous manipulation 연구를 위해 설계된 대규모 시뮬레이션 플랫폼이자 벤치마크입니다.
- Core-50: 정책 학습 및 평가를 위해 18,000개의 데모를 제공하는 50개 과제로 구성된 메인 벤치마크 데이터셋입니다.
- Transfer-16: 새로운 자산 관계, 기술 구성, 변형 가능한(deformable) 객체 조작을 테스트하기 위한 16개의 평가 전용 작업 세트입니다.
- move_eef: GPT-6와 같은 VLM 기반 모델이 로봇의 palm pose와 개별 finger joint targets를 직접 제어하기 위해 사용하는 인터페이스입니다.
- Task-macro success: 각 작업별 성공률을 계산한 후 전체 작업 집합에 대해 산술 평균을 낸 벤치마크의 주요 성능 지표입니다.
## 2. Motivation & Problem Statement (연구 배경 및 문제 정의) 본 연구는 dexterous manipulation 분야의 일반화 성능을 정밀하게 평가하기 위한 대규모 벤치마크의 부재 문제를 해결합니다. 기존 벤치마크는 인간 데모 데이터셋의 규모가 작고, 평가를 위해 별도로 예약된 작업 세트가 부족하다는 한계를 가집니다. 특히, 접촉(contact)이 빈번한 작업 환경에서 로봇이 어떻게 접촉을 유지하고 작업을 완료하는지에 대한 심층적인 진단 도구가 부족합니다. 이를 해결하기 위해 저자들은 18,000개의 데모를 포함하는 대규모 시뮬레이션 환경을 구축하여 다양한 로봇 및 객체 조건에서 조작 능력을 검증하고자 합니다. [Figure 1]은 전체적인 데이터 플랫폼 구성과 주요 작업 세트의 통계적 요약을 보여줍니다.
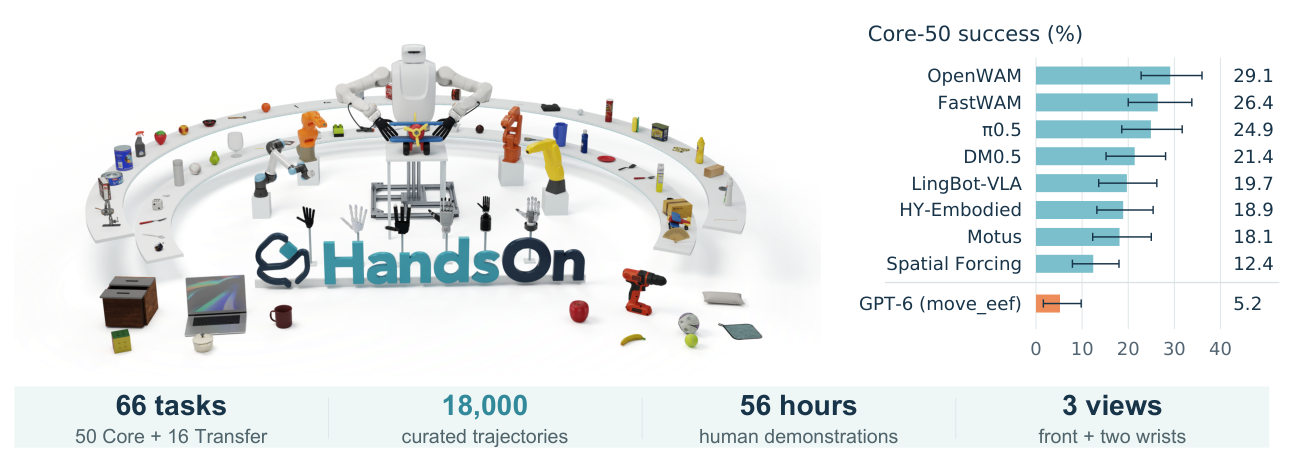
Figure 1 — 벤치마크의 작업 수, 데모 규모, 모델별 성능 결과를 한눈에 보여주는 핵심 요약 도표
## 3. Method & Key Results (제안 방법론 및 핵심 결과) 본 연구는 5개의 로봇 팔, 6개의 dexterous hand를 지원하며 200여 개의 객체를 포함하는 범용 시뮬레이션 플랫폼을 기반으로 방법론을 설계하였습니다. 8개의 멀티태스크 정책 모델과 GPT-6 기반의 prompted VLM 컨트롤러를 다양한 작업 군에서 정량적으로 비교하였습니다. [Table 5]의 주요 실험 결과에 따르면, 최신 멀티태스크 정책 중 하나인 OpenWAM이 Core-50에서 29.1%의 가장 높은 성공률을 기록했습니다. 반면, 명시적인 HandsOn 학습을 거치지 않은 GPT-6(move_eef)는 5.2%의 성공률을 보여 계획 및 제어 인터페이스의 중요성을 시사합니다. [Table 6]에서 확인할 수 있듯이, Transfer-16 환경에서는 모든 모델의 성공률이 저조하여 일반화의 어려움을 드러냈으며, 특히 Ordered Progress 지표를 통해 모델의 부분적인 작업 완성도를 진단했습니다.
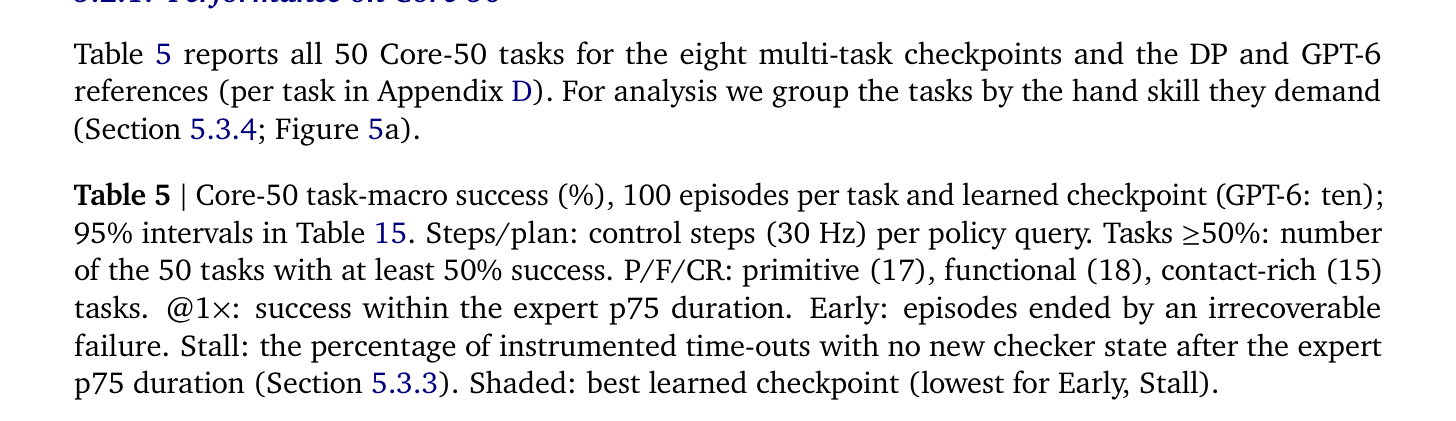
Table 5 — 다양한 모델의 Core-50 성능 비교 및 진단 지표를 상세히 기록한 핵심 결과 테이블
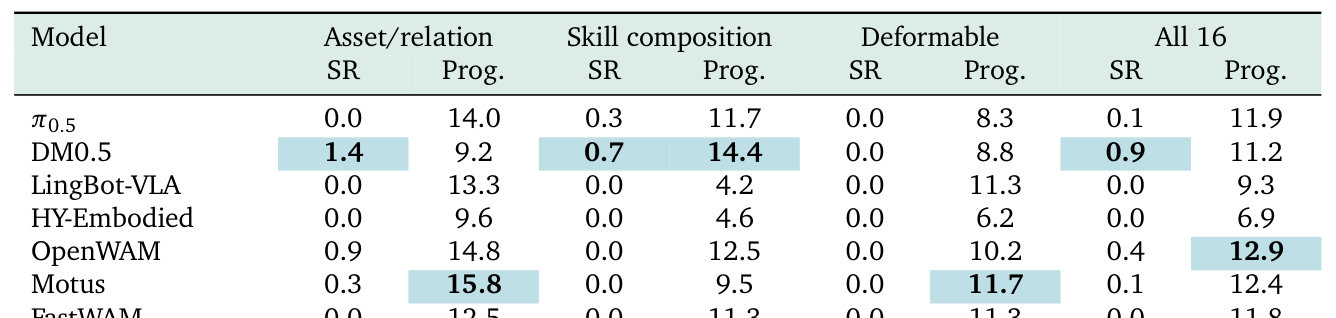
Table 6 — 일반화 작업(Transfer-16)에 대한 모델별 성공률과 ordered progress 결과 비교
## 4. Conclusion & Impact (결론 및 시사점) 본 논문은 다양한 embodiment와 환경 조건에서 dexterous manipulation의 한계를 체계적으로 분석할 수 있는 통합적인 연구 기준을 제시합니다. 연구 결과, 도구 사용이나 정밀한 맞춤(precision fits)과 같은 작업은 현재의 모델로도 해결하기 어려운 도전 과제임을 확인했습니다. 본 벤치마크와 데이터 플랫폼은 향후 대규모 모델의 조작 성능을 평가하는 표준적인 도구로 활용될 것이며, 특히 VLM 기반의 고수준 계획 능력과 고차원 제어 사이의 인터페이스 개선을 위한 귀중한 근거 자료를 제공할 것입니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] EBench: Elemental Diagnosis of Generalist Mobile Manipulation Policies
- [논문리뷰] OmniGameArena: A Unified UE5 Benchmark for VLM Game Agents with Improvement Dynamics
- [논문리뷰] ESARBench: A Benchmark for Agentic UAV Embodied Search and Rescue
- [논문리뷰] A Very Big Video Reasoning Suite
- [논문리뷰] The Quest for Generalizable Motion Generation: Data, Model, and Evaluation
Review 의 다른글
- 이전글 [논문리뷰] HSPR: Recovering Software-Agent Benchmark Scores via Hierarchical Posterior Inference
- 현재글 : [논문리뷰] HandsOn: A Large-Scale Simulation Benchmark for Generalizable Dexterous Manipulation
- 다음글 [논문리뷰] HarnessPro: Recursive Harness Self-Improvement with Pareto Optimization for Performance-Cost Trade-offs
댓글