[논문리뷰] Learning Quality-Controllable Robot Policies with Iterative Hindsight Relabeling
링크: 논문 PDF로 바로 열기
저자: Sinjae Kang, Dong Kyu Shin, Jaehong Kim, Kamin Lee, Hyoeun Kim, Kaixin Wang, Li Zhao, Seonghyeon Ye, Kimin Lee
Part 1: 요약 본문
1. Key Terms & Definitions (핵심 용어 및 정의)
- QCP (Quality-Controllable Policy): Inference-time에 사용자가 명시한 품질 속성(예: 속도, 안정성) 및 그 조합에 따라 로봇의 실행 동작을 제어할 수 있는 정책입니다.
- Iterative Hindsight Relabeling: 온라인 rollout을 수집하고 해당 rollout의 실제 달성된 품질에 따라 데이터를 레이블링하여, 초기 시연(demonstration) 데이터의 범위를 넘어선 고품질의 실행 영역으로 정책을 확장하는 학습 루프입니다.
- Flow Matching: 최근 로봇 정책 학습에 널리 사용되는 생성 모델링 기법으로, 속도 필드(velocity field)를 최적화하여 동작 경로를 생성합니다.
- VLA (Vision-Language-Action) Model: 시각적 관측과 언어 명령을 입력으로 받아 로봇의 행동을 출력하는 모델로, 본 연구에서는 품질 수준을 텍스트 프롬프트로 입력하여 제어합니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 기존의 Behavior Cloning (BC) 기반 로봇 정책이 성공/실패라는 이분법적 신호에만 의존하여, 실제 배치(deployment) 환경에서 요구되는 실행 품질(예: 속도, 안정성)을 제어하지 못하는 한계를 해결하고자 합니다 [Figure 1]. 기존 연구들은 정적인 시연 데이터에 의존하여 학습 범위를 벗어나는 고성능 실행 영역(예: 최고 속도)에 도달하기 어렵습니다. 또한, 단순히 고품질 데이터만 필터링하는 방식은 데이터의 다양성을 해쳐 오히려 작업 성공률을 저하시키는 결과를 초래합니다. 따라서 본 연구는 품질 속성을 명시적 조건으로 학습하고, 반복적인 학습 과정을 통해 제어 가능한 성능 범위를 지속적으로 확장하는 프레임워크를 제안합니다 [Figure 1].
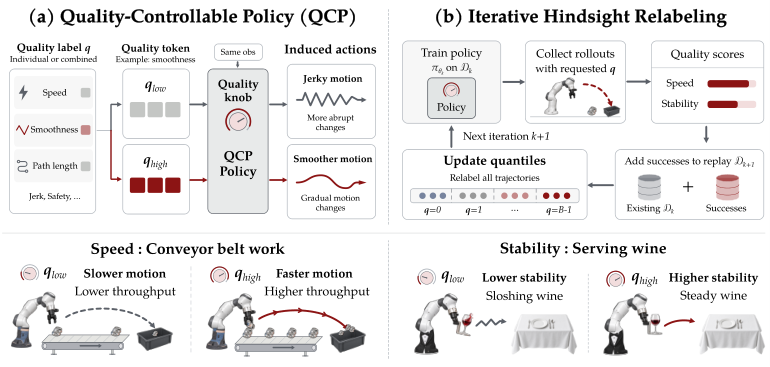
Figure 1 — QCP 개요 및 반복적 레이블링 과정
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 연구는 품질 점수를 양자화(quantization)하여 조건부 입력으로 사용하는 QCP와 Iterative Hindsight Relabeling 루프를 결합한 새로운 학습 방법론을 제안합니다. 각 trajectory에 대해 규칙 기반 품질 점수를 계산하고 이를 이산적인 레이블로 변환하여 Flow Matching 정책을 학습시킵니다 [Figure 1]. 학습 후 매 iteration마다 최고 품질 레이블로 rollout을 수행하고, 성공한 데이터를 실제 품질 점수로 재레이블링하여 데이터셋을 업데이트함으로써 성능을 점진적으로 개선합니다 [Figure 3]. 실험 결과, QCP는 Robomimic 및 RoboEval 벤치마크에서 기존의 BCfilter, SORL, SCIQL 대비 작업 성공률과 품질을 동시에 효과적으로 향상시키는 것으로 나타났습니다 [Table 1]. 특히 실제 로봇 실험에서 컨베이어 작업의 처리량(throughput)을 59.3% 증가시키고, 와인잔 운반 작업에서 기울기(tilt)를 27.0% 감소시키는 등 실질적인 성능 이득을 입증했습니다 [Figure 7].
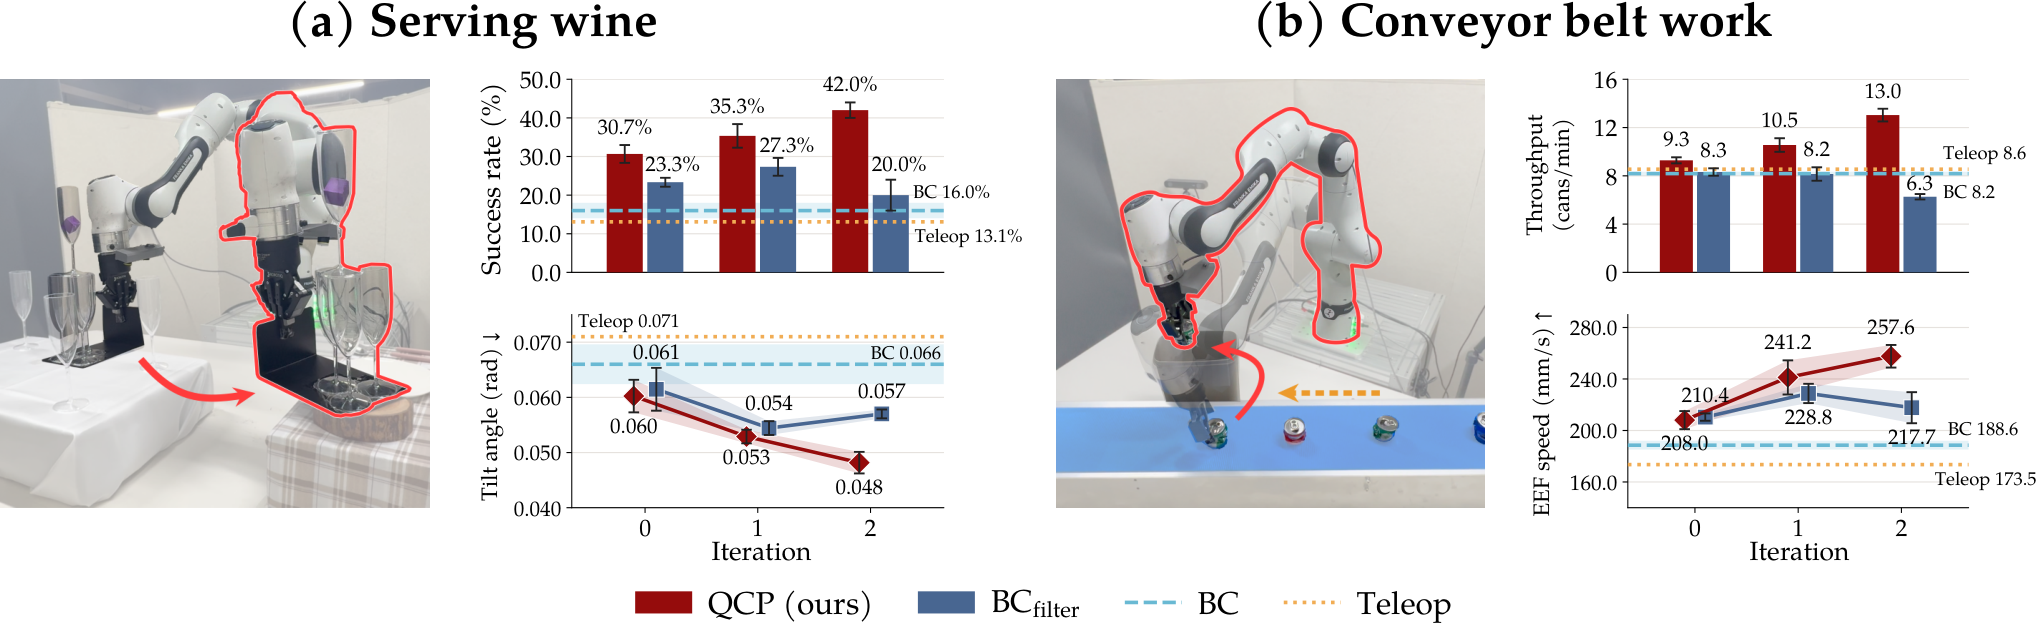
Figure 7 — 실제 로봇 작업 성능 평가 결과
4. Conclusion & Impact (결론 및 시사점)
본 논문은 품질 조건을 명시적으로 학습하고 사후 레이블링을 통해 성능을 확장하는 QCP 프레임워크를 통해 로봇 정책의 유연성과 성능을 획기적으로 개선했습니다. 이 연구는 단순히 작업 완수 여부를 넘어 로봇의 실행 동작 품질을 사용자 요구에 맞게 제어하는 것이 가능함을 보여주며, 이는 제조 및 서비스 로봇 배포 시 매우 중요한 시사점을 제공합니다. 향후 로봇 시스템의 실용적 배포를 위한 핵심 표준 기술로 자리 잡을 가능성이 높으며, 다양한 복합 품질 속성을 제어해야 하는 산업 현장에 광범위하게 적용될 것으로 기대됩니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] WorldBridge: Bridging Video and Action for Task Generalization in World Action Models
- [논문리뷰] GLOW-FM: Efficient Generative Low-Light Image Enhancement with One-Step Latent Flow Matching
- [논문리뷰] HairDeck: Animation-Ready Stylized Hair Cards from a Single Image
- [논문리뷰] RealCLI: Toward a Unified Evaluation of Human-Agent Collaboration for CLI Agents
- [논문리뷰] Beyond the Estimate: Wiener-Informed Decoding for Easier Training of Pixel-Space Flow Models
Review 의 다른글
- 이전글 [논문리뷰] Latent Reasoning in Continuous Space for Unified Multimodal Models
- 현재글 : [논문리뷰] Learning Quality-Controllable Robot Policies with Iterative Hindsight Relabeling
- 다음글 [논문리뷰] MemSteer: Turning User Histories into Supervision for Agent Memory Optimization
댓글