[논문리뷰] TERRA: Terrain-Aware Reconstruction, Retargeting and Control for Musculoskeletal Locomotion
링크: 논문 PDF로 바로 열기
메타데이터
저자: Merkourios Simos, Chengkun Li, Bianca Ziliotto, Alexander Mathis
1. Key Terms & Definitions (핵심 용어 및 정의)
- TERRA: 운동 데이터에서 지형 지표(terrain priors)를 추론하여 Musculoskeletal 모델에 최적화된 Terrain-Aware Retargeting 및 Control을 수행하는 end-to-end 프레임워크입니다.
- MyoFullBody: 354개의 Hill-type 근육-건(musculotendon) 액추에이터와 82개의 관절로 구성된 물리 기반 근골격계 모델입니다.
- Interaction-Mesh: 소스 모션의 랜드마크와 환경 지형을 결합하여 근골격계 모델이 환경과 물리적으로 타당하게 상호작용하도록 제약 조건을 부여하는 표현 방식입니다.
- SMPL-H: AMASS 데이터셋 등에서 사용되는 인체 모델 형식으로, TERRA는 이를 MyoFullBody 모델에 대응(alignment)시켜 레퍼런스 모션을 생성합니다.
- Sequential Quadratic Programming (SQP): TERRA에서 다양한 기하학적, 물리적 제약 조건(예: 관절 한계, 비관통, 지형 정렬)을 만족시키며 모션 retargeting을 해결하기 위해 사용하는 최적화 기법입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 연구는 기존의 근골격계 locomotion 연구가 평지(flat ground)에 국한되어 있는 문제를 해결하고자 합니다 [Figure 1]. 인간의 복잡한 움직임은 계단, 경사로, 좌석 등 다양한 지형과 환경적 affordance를 포함하지만, 기존 모션 캡처 데이터셋은 이러한 지형 정보를 결합하고 있지 않습니다. 또한, 복잡한 근골격계 모델로 모션을 재타겟팅(retargeting)할 때 물리적 제약(관절 한계, 접촉 보존, 관통 방지 등)을 준수하는 것이 매우 어렵습니다. 결과적으로, 기존 연구들은 비평지 환경에서 근육 수준의 제어 정책을 학습하는 데 한계가 있었습니다 [Table I].
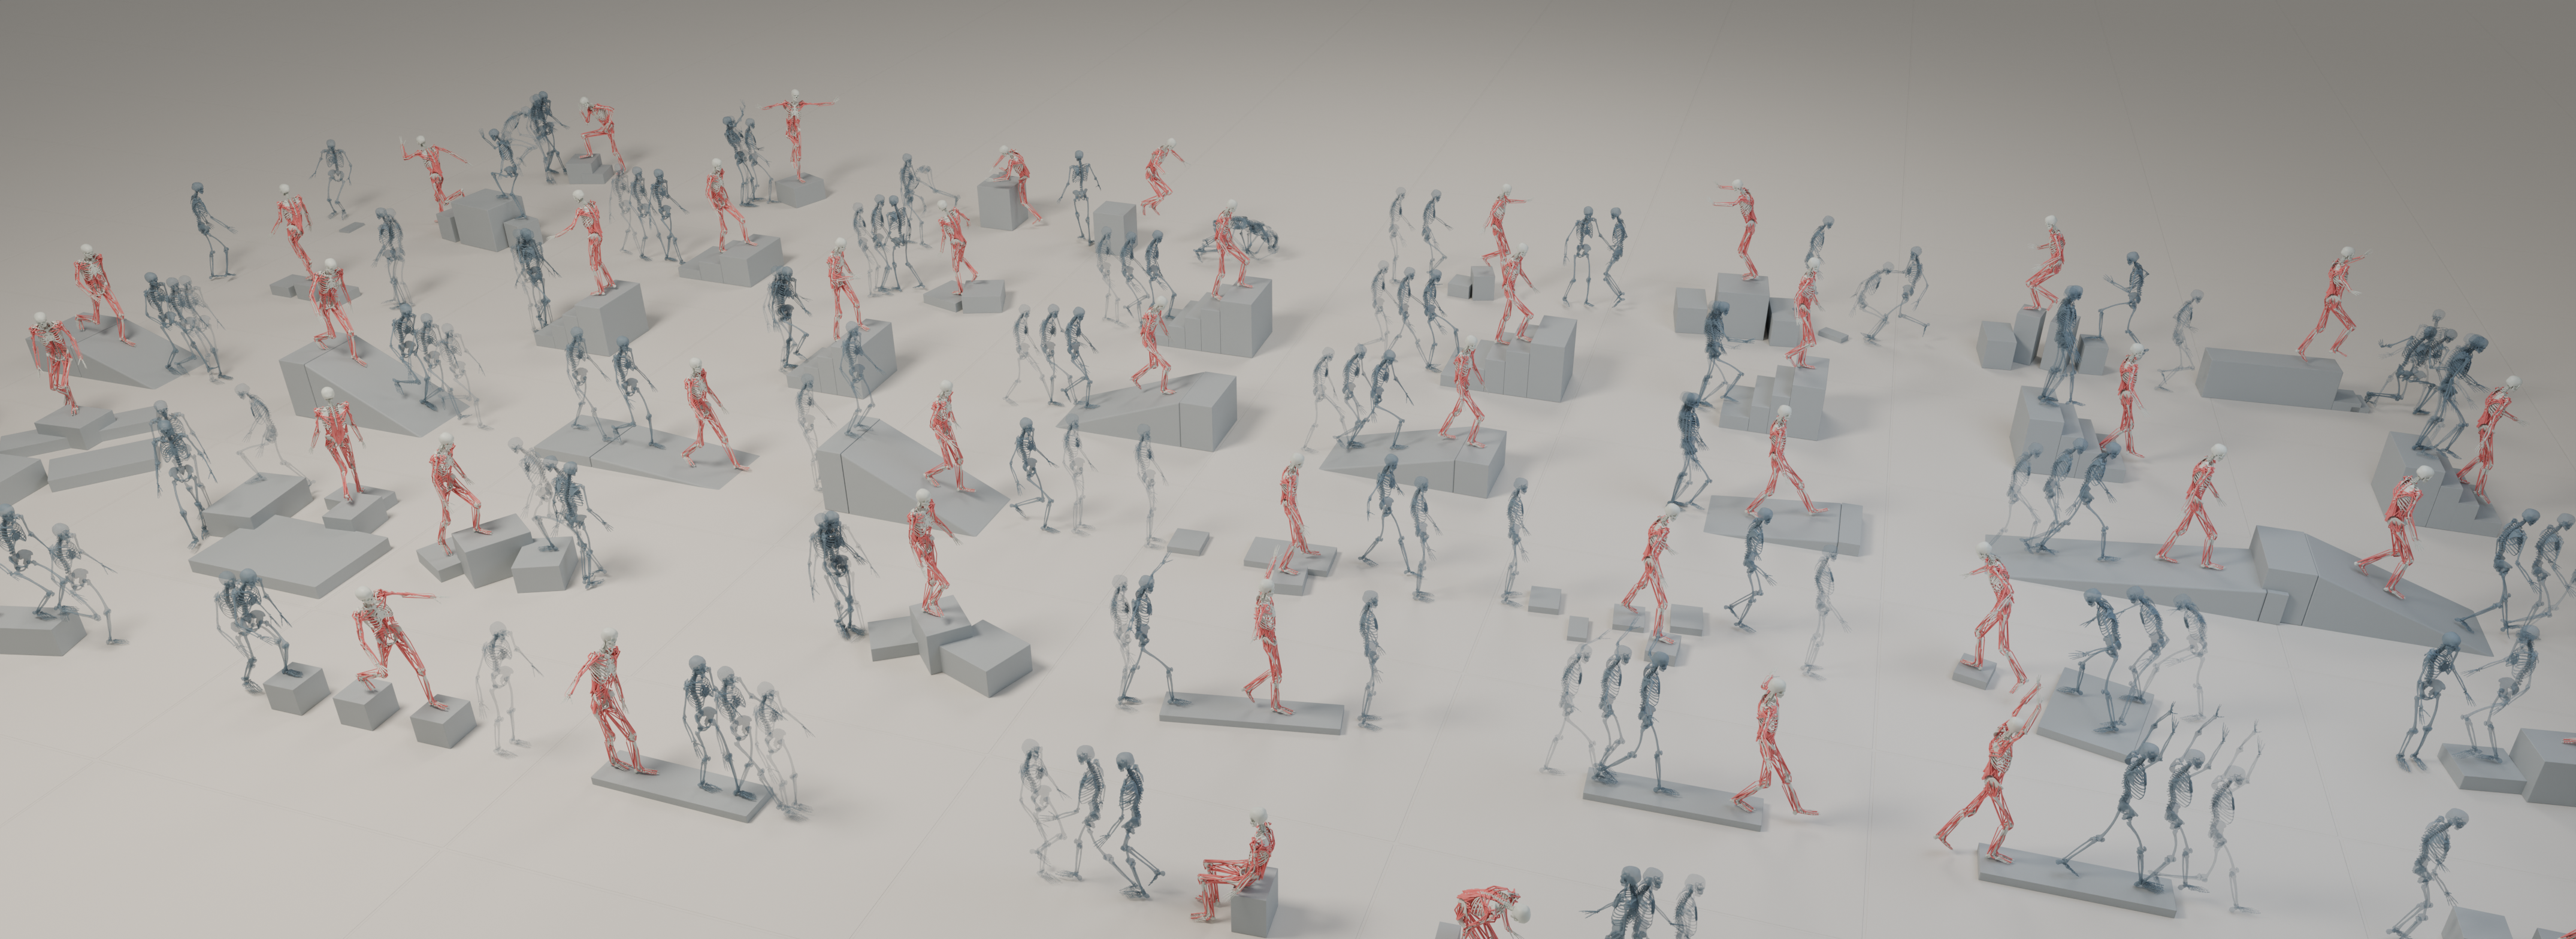
Figure 1 — TERRA의 대표적 출력 결과
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 Kinematic 데이터만으로 task-relevant support geometry를 복구하고 이를 바탕으로 retargeting 및 정책 학습을 수행하는 TERRA를 제안합니다 [Figure 2]. 우선, TERRA는 지형 priors(박스, 경사로, 계단, 좌석)와 풋/앵클의 정지 구간 정보를 결합하여 정밀하게 지형을 재구성합니다 [Figure 3]. 이어, 재구성된 지형과 Anatomy, 접촉, Collision 등을 고려한 SQP 최적화 과정을 통해 고품질의 레퍼런스 모션을 생성합니다. 이를 통해 학습된 단일 근육 기반 제어 정책은 복잡한 환경에서 held-out motion을 성공적으로 수행합니다 [Figure 4].
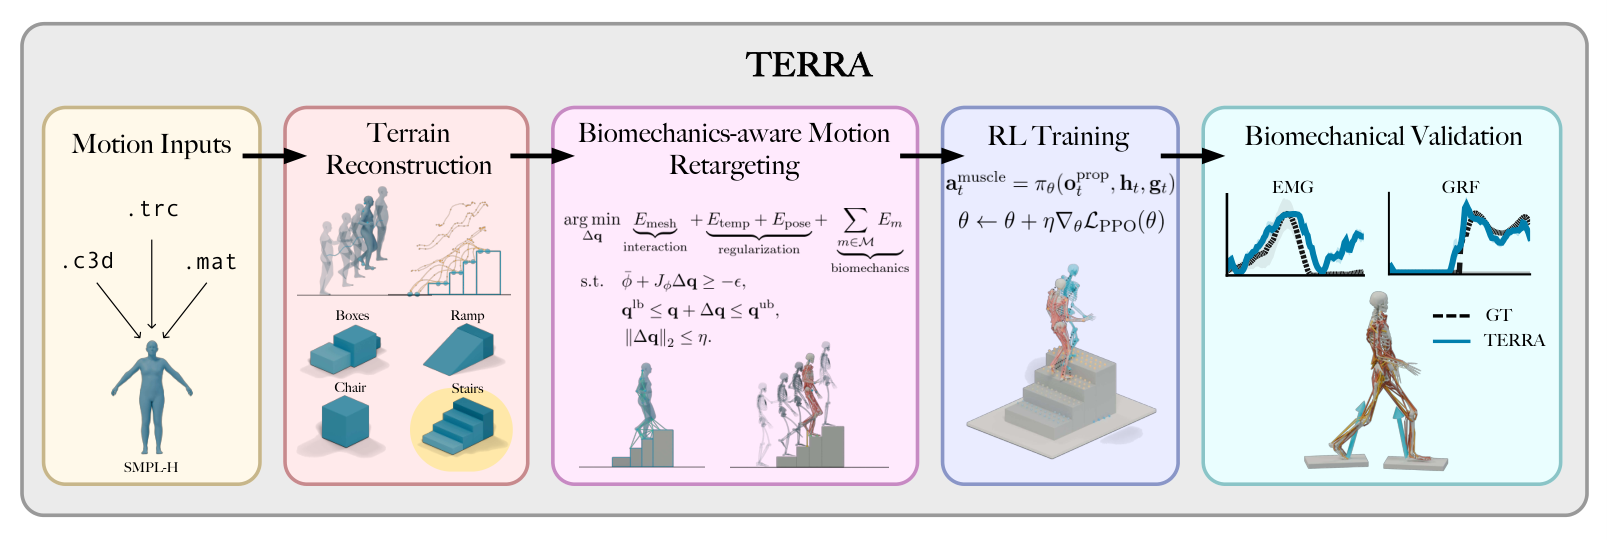
Figure 2 — TERRA 방법론 개요
실험 결과, TERRA는 지형 분류 정확도 99.9%를 기록하였으며, 이는 baseline 대비 월등한 수치입니다 [Table II]. Motion retargeting 성능 평가에서 TERRA는 물리적 violation(penetration, floating, skating 등)을 획기적으로 낮추었고, Contact F1 지표에서 93.80%를 달성하여 기존 방법론들을 압도했습니다 [Table III]. 또한, 제어 정책의 생리학적 유효성을 입증하기 위해 EMG 및 수직 GRF 프로파일을 비교한 결과, 인간의 움직임과 매우 유사한 waveform shape를 나타냈습니다 [Figure 5].
4. Conclusion & Impact (결론 및 시사점)
본 연구는 scene-less 모션 데이터로부터 근육 수준의 제어 정책을 복잡한 비평지 환경으로 확장할 수 있는 실용적이고 체계적인 파이프라인을 구축했습니다. TERRA는 단순히 모션을 모방하는 것을 넘어, 해부학적 구조와 지형적 환경을 동시에 고려함으로써 물리적으로 타당한 locomotion을 가능하게 합니다. 이 연구는 휴머노이드 로봇 공학뿐만 아니라 신경과학, 생체 역학 분야에서 근골격계 모델의 활용 범위를 대폭 확장하고, 보다 현실적이고 정교한 제어 시스템을 설계하는 데 중요한 기반을 제공할 것으로 기대됩니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] CrossBFM: Distilling a Shared Latent Behavior Space Across Humanoid Embodiments
- [논문리뷰] PHUMA: Physically-Grounded Humanoid Locomotion Dataset
- [논문리뷰] Waypoint-OPD: Transferring RL-Induced Policy Shifts via Gated On-Policy Distillation
- [논문리뷰] SCOPE: Semantic Bounded Credit Optimization for Prompt Engineering in Text-to-image Generation
- [논문리뷰] EdgeWise: Bringing Long-Horizon Agents to the Edge via Selective Cloud Delegation
Review 의 다른글
- 이전글 [논문리뷰] Systematically Exploring the Capabilities of GPT-6 Astra as Embodied Policies
- 현재글 : [논문리뷰] TERRA: Terrain-Aware Reconstruction, Retargeting and Control for Musculoskeletal Locomotion
- 다음글 [논문리뷰] The Evolution of Attention in Large Language Models: Mechanisms, Trade-offs, and Emerging Trends
댓글