[논문리뷰] EgoExplorer: A Vision-Motion-Touch Observatory for Human Loco-Manipulation In Situ
링크: 논문 PDF로 바로 열기
저자: Yunsong Zhou, Xuekun Jiang, Haiqi Shen, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- EgoExplorer: 시각(egocentric video), 전신 모션(whole-body motion), 손 관절(finger articulation), 접촉(tactile) 정보를 동기화한 100시간 분량의 인간 loco-manipulation 데이터셋입니다.
- $C^3$ Pipeline: Calibrate-Complete-Constrain의 약자로, 희소한 센서 데이터로부터 신체 센서 기하학을 분리하고 모션을 완성 및 정제하는 핵심 재구성 프레임워크입니다.
- SMPL-X: 인체 형상과 자세를 모델링하기 위해 본 연구에서 신체 크기 및 관절 회전을 매핑하는 표준 바디 모델입니다.
- Tracker: 6-DoF inside-out 추적을 위해 헤드, 손목, 발목에 배치된 VIVE Ultimate Trackers를 지칭합니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 연구는 휴머노이드 로봇의 성공적인 loco-manipulation 학습을 위해 필요한 다중 모달 데이터의 부재 문제를 해결합니다. 기존의 고정된 카메라 기반 시스템은 정밀한 데이터 수집이 가능하나 환경 제약이 크고, 일반적인 웨어러블 데이터셋은 전신 모션, 미세 손동작, 접촉 데이터 중 일부만을 다루어 loco-manipulation의 핵심인 신체 조정 능력을 포괄적으로 담지 못합니다. [Table 1]에 나타난 바와 같이 기존 데이터셋들은 이동(mobile capture)과 복잡한 조작(loco-manipulation)을 동시에 측정하는 데 한계가 있으며, 저자들은 이를 해결하기 위해 휴대 가능하고 정밀한 관측 환경을 구축하였습니다.
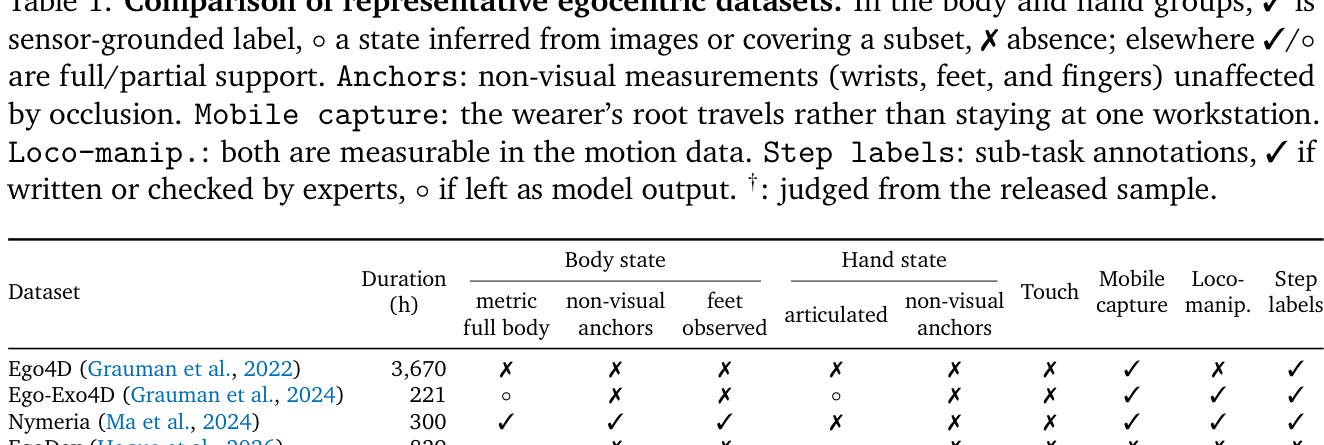
Table 1 — 기존 데이터셋들과 EgoExplorer의 기능 및 범위를 비교하여 연구의 차별성을 보여주는 핵심 비교표
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 $C^3$ pipeline을 통해 신체-센서 프로파일을 사전에 교정하고, 시간적 사전(temporal prior)을 활용하여 관찰되지 않은 관절 모션을 보완하며, 물리적 제약 조건을 적용하여 정밀하게 모션을 정제하는 방식을 제안합니다. [Figure 2]는 이러한 데이터 수집과 처리의 전체 흐름을 보여줍니다. 특히, 신체 기하학적 교정과 모션 정제를 분리하여 센서 오프셋으로 인한 오류를 방지합니다. [Table 2]에 따르면, EgoExplorer는 기존의 강력한 baseline들과 비교했을 때 body-point error를 71.9% 감소시키는 탁월한 성능을 보였습니다. 또한, [Table 3]과 [Table 4]에서 확인할 수 있듯이, 손 동작의 holding RMS 0.4 mm 달성 및 regional contact IoU 0.915를 기록하며 다중 모달 동기화 데이터의 높은 신뢰성을 입증하였습니다.
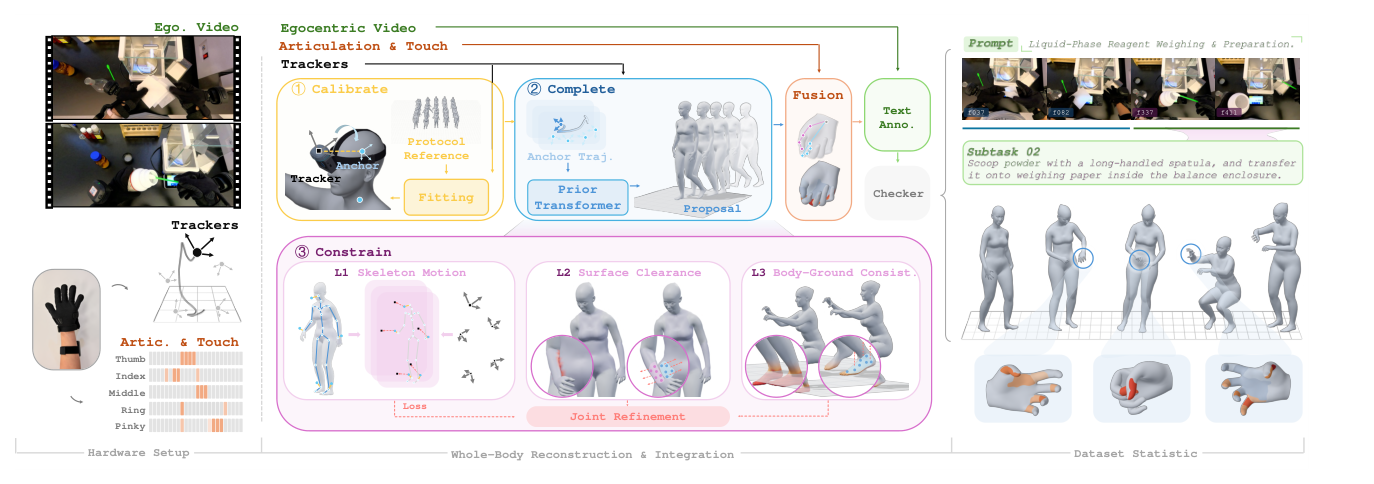
Figure 2 — 제안된 C3 파이프라인의 전체 데이터 처리 흐름과 구조를 설명하는 핵심 아키텍처 다이어그램
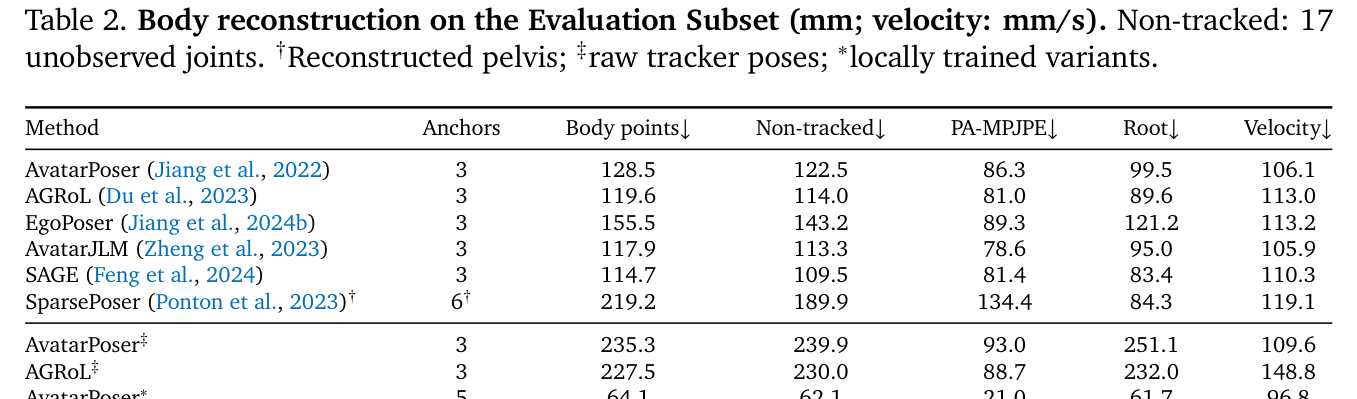
Table 2 — 제안 모델의 전체 신체 재구성 정확도를 입증하는 정량적 결과 비교 데이터
4. Conclusion & Impact (결론 및 시사점)
본 연구는 휴대용 웨어러블 시스템을 통해 인간의 복합적인 loco-manipulation 데이터를 대규모로 확보하고, 이를 정밀하게 재구성할 수 있는 표준을 제시하였습니다. 제안된 $C^3$ pipeline은 로봇 공학에서 요구되는 고품질의 데모 데이터를 효율적으로 생성할 수 있음을 입증했습니다. 이 데이터셋은 향후 로봇의 전신 제어, 인간-로봇 모션 전이(retargeting), 정책 학습 등 embodied AI 분야의 연구를 가속화하는 핵심 자원이 될 것으로 기대됩니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] TouchScale: 500 Hours of Human Vision and Touch for Visual-Tactile Learning
- [논문리뷰] Open-AoE: An Open Egocentric Manipulation Dataset and Toolchain for Embodied Learning
- [논문리뷰] GRAIL: Generating Humanoid Loco-Manipulation from 3D Assets and Video Priors
- [논문리뷰] Learning Humanoid End-Effector Control for Open-Vocabulary Visual Loco-Manipulation
- [논문리뷰] EgoHumanoid: Unlocking In-the-Wild Loco-Manipulation with Robot-Free Egocentric Demonstration
Review 의 다른글
- 이전글 [논문리뷰] DoSA: Dots Sparse Attention
- 현재글 : [논문리뷰] EgoExplorer: A Vision-Motion-Touch Observatory for Human Loco-Manipulation In Situ
- 다음글 [논문리뷰] EviScene: Beyond 'Is It AI?' for Agentic Image Factuality Assessment
댓글