[논문리뷰] PerturBot: Breaking Shortcut Priors in Vision-Language-Action Models with Perturbative Training
링크: 논문 PDF로 바로 열기
메타데이터
저자: Mingyu Liu, Chonghao Sima, Tianjian Feng, Hanqing Wang, Cong Chen, Hao Chen, Chunhua Shen, et al.
1. Key Terms & Definitions (핵심 용어 및 정의)
- Modality Shortcuts: VLA 모델이 작업의 핵심 증거(Task-relevant evidence)를 학습하는 대신, 학습 데이터 내의 반복적인 상관관계를 통해 시각적, 언어적, 또는 운동적 힌트만을 사용하여 동작을 결정하는 현상입니다.
- Perturbot: 시각적 섭동(Wrist-view perturbation), 세밀한 설명(Detailed captioning), 그리고 재라벨링된 보조 데이터 활용을 통해 모델이 shortcut에 의존하지 않도록 유도하는 학습 프레임워크입니다.
- GroundFscore: 모델이 shortcut에 의존하는지 평가하는 오프라인 지표로, 입력값에 대한 'Null edit'(동작 불변)과 'Causal edit'(동작 변화)에 대한 모델의 반응을 통해 측정합니다.
- Salience Capture: wrist camera에 잡힌 물체의 두드러짐이 작업 지시보다 우선시되어 로봇이 잘못된 물체로 향하게 되는 현상입니다.
- Noun Lock-in: 명사와 동작(Verb) 간의 고정된 상관관계로 인해, 특정 동작 지시가 변경되어도 모델이 기존에 학습된 동작을 수행하는 현상입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 VLA 모델이 학습 데이터의 단순한 상관관계에 의존하는 Shortcut Learning 문제로 인해 실제 복잡한 환경에서 취약성을 보이는 것을 해결하고자 합니다 [Figure 1]. 기존 모델들은 단순히 행동 복제(Behavior Cloning)를 통해 성공적인 시연(Demonstration)을 따라 하도록 학습되는데, 이는 모델이 작업의 근본적인 증거를 이해하는 것이 아니라 데이터 내의 특정 '큐'만을 복제하게 만듭니다. 결과적으로 더 많은 데이터를 학습시키더라도 이러한 shortcut이 유지되는 경우, 모델은 익숙하지 않은 환경에서 치명적인 실패를 겪게 됩니다 [Figure 1]. 저자들은 이러한 shortcut이 확장성(Scaling)의 걸림돌임을 지적하며, 모델이 작업 관련 증거를 올바르게 사용하도록 강제하는 새로운 학습 방법론의 필요성을 제기합니다.
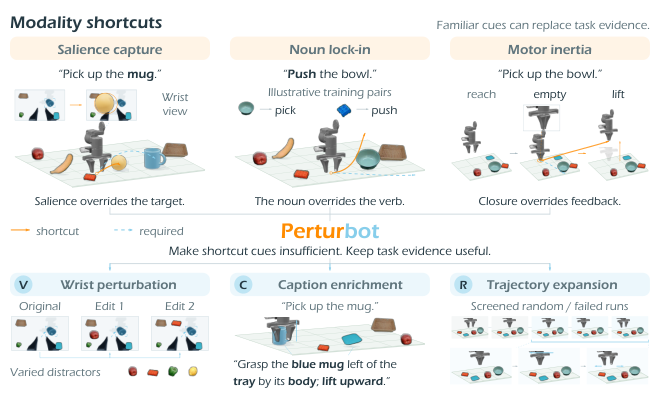
Figure 1 — Modality shortcuts 및 Perturbot 개요
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 모델의 추론(Inference) 과정을 수정하지 않고, 학습 데이터에 대한 세 가지 데이터 중심적 개입(V, C, R)을 수행하는 Perturbot 프레임워크를 제안합니다 [Figure 1]. V는 시각적 섭동을 통해 특정 물체의 두드러짐이 결정적인 힌트가 되지 못하게 하며, C는 결정 관련 캡션을 통해 지시사항의 정보를 명확히 하고, R은 실패한 시연 데이터를 재라벨링하여 학습 데이터의 다양성을 확장합니다. 실험 결과, Perturbot은 실로봇 General PnP 환경에서 기존 Fine-tune 모델 대비 Success Rate를 42%에서 84%로 대폭 향상시켰습니다 [Table 1]. 또한, GroundFscore 지표에서 GF_V(0.62), GF_L(0.57), GF_A(0.53)의 높은 수치를 기록하며, 모델이 단순히 결과를 따라 하는 것이 아니라 작업 증거를 기반으로 올바르게 학습되었음을 증명했습니다 [Table 1].
4. Conclusion & Impact (결론 및 시사점)
본 논문은 VLA 모델의 고질적인 문제인 Modality Shortcuts를 정의하고, 이를 해결하기 위한 데이터 개입 기법인 Perturbot과 평가 도구인 GroundFscore를 성공적으로 도입했습니다. 이 연구는 모델의 성능을 단순히 성공률(Success Rate)로만 측정하는 기존 관행에서 벗어나, 모델이 '올바른 근거'로 학습되었는지 검증하는 새로운 패러다임을 제시합니다. 본 방법론은 대규모 데이터 학습 시 발생할 수 있는 일반화 문제에 대한 중요한 해법을 제공하며, 로봇 제어 정책의 신뢰성과 강건성을 높이는 데 핵심적인 기여를 할 것으로 기대됩니다.
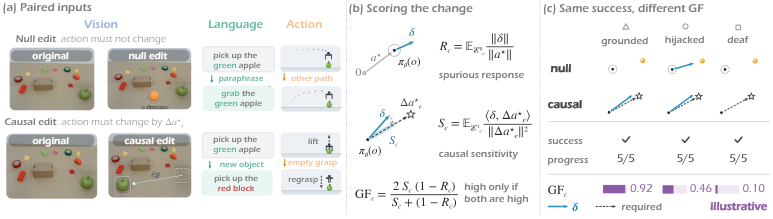
Figure 2 — GroundFscore 산출 방식 및 비교
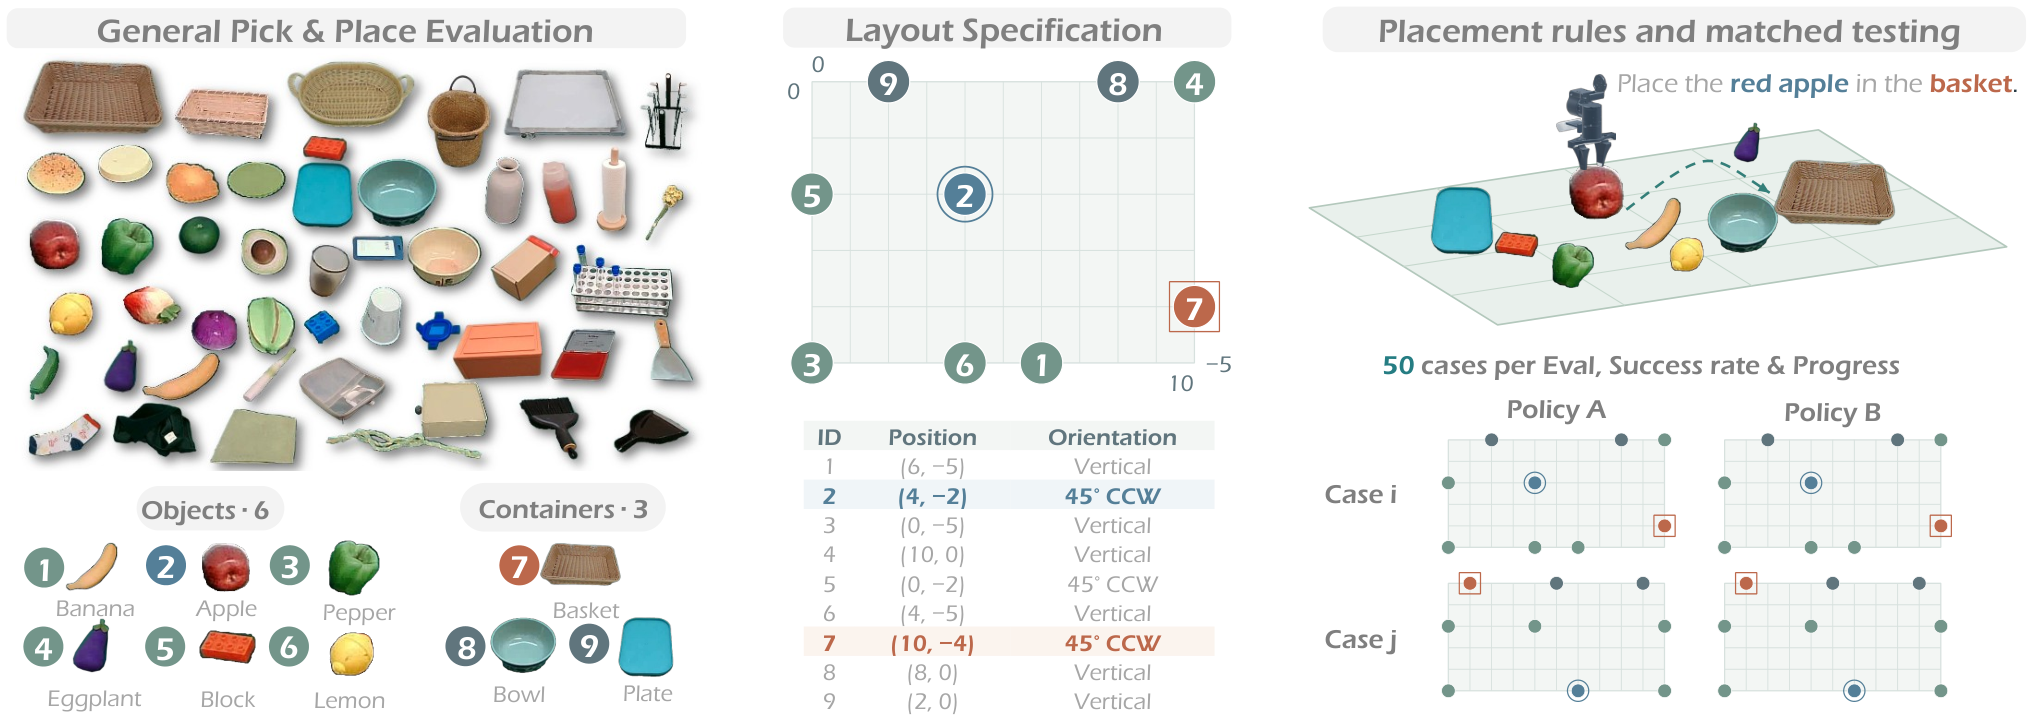
Figure 3 — 실로봇 General PnP 환경 설정
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] VLA-Δ: Learning Physical State Transition for Vision-Language-Action Models
- [논문리뷰] Towards Agentic Robots: Model, Data, Environment, and Harness
- [논문리뷰] BridgeVLA++: A Data-Efficient, Generalizable, and Memory-Augmented Vision-Language-Action Framework for 3D Manipulation
- [논문리뷰] Learning Transferable Dynamics Priors from Action to World Modeling
- [논문리뷰] Robots Need More than VLA and World Models
Review 의 다른글
- 이전글 [논문리뷰] PaLoRA: Paced Low-Rank Adaptation for Continual Learning
- 현재글 : [논문리뷰] PerturBot: Breaking Shortcut Priors in Vision-Language-Action Models with Perturbative Training
- 다음글 [논문리뷰] PluginRSI: Recursive Improvement of Agent Harnesses with Reusable Plugins
댓글