[논문리뷰] A Safe Action Is Not Enough: Feasible-Future Decoding for Vision-Language-Action Policies
링크: 논문 PDF로 바로 열기
메타데이터
저자: Tu Nguyen, Matthieu Zimmer, Vu Anh Vu, Ziyi Wang, Jannik Hammel Nielsen, Xuebing Zhou, Haitham Bou Ammar
1. Key Terms & Definitions (핵심 용어 및 정의)
- Feasibility–Likelihood Gap: VLA 정책이 통계적으로 유망한(Likely) 동작을 선택하더라도, 해당 동작이 이후의 안전한 과업 완료를 보장하지 못하는 경로를 생성할 때 발생하는 격차를 지칭합니다.
- Feasible-Future Mass: 특정 행동 이후의 상태가 안전하게 과업을 완료할 수 있는 잠재적 미래 경로들의 가중치 합을 의미하며, 이는 Support(가능 여부)와 Magnitude(가중치 총량)로 구성됩니다.
- VICS (Viability-Corrected Sampling): 제안된 훈련 불필요(Training-free) reranker 기법으로, 정책의 확률적 샘플링과 로컬 안전성 및 미래 완료 가능성을 결합하여 최종 행동을 선택합니다.
- Safety-CHORES: 로봇의 안전하고 성공적인 과업 수행을 평가하기 위해 본 논문에서 활용한 벤치마크 환경 및 설정군입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 VLA 정책이 로컬에서는 안전해 보이는 동작을 수행하더라도, 장기적으로는 안전한 과업 완수가 불가능한 '죽은 끝(Dead end)' 상태로 빠질 수 있는 문제를 해결하고자 합니다. 기존의 로컬 안전성(Local safety) 중심의 decoding 기법들은 현재 상태의 즉각적인 제약 조건 준수에는 효과적이나, 해당 행동이 이후의 성공적인 미래를 보장하는지 여부는 판단하지 못합니다 [Figure 1]. 이러한 한계는 로봇이 성공 가능한 경로를 포기하고 실패한 시도를 반복하게 만드는 주된 원인이 됩니다. 따라서 저자들은 현재의 행동 선택이 미래의 안전한 과업 완수 가능성에 미치는 영향을 체계적으로 평가할 수 있는 새로운 decoding 프레임워크를 제안합니다.
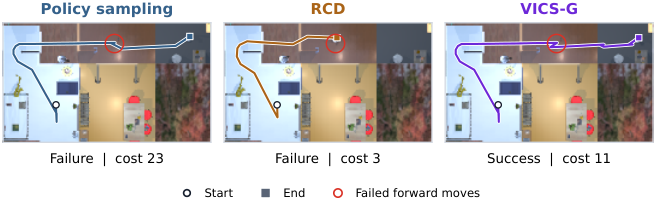
Figure 1 — 과업 실패 시 우회로 탐색 사례
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 미래 완료 가능성을 현재 의사결정에 반영하기 위해, 정책-환경 궤적 법칙(Policy-environment trajectory law)을 기반으로 한 Feasible-Future Identity를 도출하였습니다 [Figure 2]. 제안하는 방법론인 VICS-G는 정책 샘플링, 로컬 안전성, 그리고 유한한 후보군에 대한 Feasible-Future Mass 추정을 결합하여 reranking을 수행합니다. 실험 결과, VICS-G는 6개의 Safety-CHORES 설정에서 평균 누적 안전 비용(Mean cumulative safety cost)을 1.9%에서 57.5%까지 감소시켰습니다. 또한 과업 성공률(Success rate)은 정책 샘플링 대비 2.5% 포인트 이내의 차이를 유지하며, 평균 에피소드 길이(Mean episode length)에서도 0.82 스텝 차이만을 보여 효율적인 성능을 입증하였습니다. 특히, 복잡한 상황에서의 안전한 과업 완수 측면에서 기존의 Local-robustness baseline 대비 탁월한 정량적 우위를 보입니다.
4. Conclusion & Impact (결론 및 시사점)
본 논문은 행동의 즉각적인 안전성만으로는 충분하지 않으며, 미래의 과업 완료 가능성(Feasibility)까지 고려하는 decoding 전략이 필수적임을 입증하였습니다. 제안된 VICS 프레임워크는 정책 재학습(Retraining)이나 막대한 온라인 롤아웃 없이도 기존 VLA 정책의 안전성을 유의미하게 개선할 수 있는 실용적인 경로를 제시합니다. 본 연구는 향후 로봇 제어 정책이 단순한 모방 학습을 넘어 환경과의 상호작용 속에서 장기적 안전성을 보장하도록 만드는 데 중요한 기술적 토대가 될 것으로 기대됩니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] EmbodiedSkills: A Unified Framework for Orchestrating, Training, and Deploying VLA Agents
- [논문리뷰] Discrete Diffusion VLA: Bringing Discrete Diffusion to Action Decoding in Vision-Language-Action Policies
- [논문리뷰] Towards Agentic Robots: Model, Data, Environment, and Harness
- [논문리뷰] Embodied Turing Machines: Stateful Code for Robot Recursive Self-Improvement
- [논문리뷰] Taming VLAs under Robot Execution Errors: Self-Compensation and Stress Testing
Review 의 다른글
- 이전글 [논문리뷰] World Editing: Intervening on Executable Worlds at Increasing Depth
- 현재글 : [논문리뷰] A Safe Action Is Not Enough: Feasible-Future Decoding for Vision-Language-Action Policies
- 다음글 [논문리뷰] AGO AI Quality Gate: Evidence-First Release Decisions for Retrieval-Augmented Generation
댓글