[논문리뷰] USDCraft: Geometrically Grounded Programmatic Modeling of Articulated 3D Assets for Simulation
링크: 논문 PDF로 바로 열기
메타데이터
저자: Chuanrui Zhang, Zaijia Yang, Duomin Wang, Lu Shi, Daquan Zhou, Ruihua Zhang, Ziwei Wang
1. Key Terms & Definitions (핵심 용어 및 정의)
- Source Geometry Analysis: 입력된 3D Mesh를 LLM이 이해할 수 있는 metric textual description으로 변환하여, 알려진 표면과 미지의 공간을 구분하는 핵심 기술입니다.
- Iterative Geometric Rechecking: 생성된 3D Asset 후보와 소스 메쉬 간의 불일치를 측정하고, 이를 기반으로 프로그램 코드를 수정하여 기하학적 정확도를 높이는 피드백 루프입니다.
- Isaac Sim: 로봇 조작 정책(Manipulation Policy)을 학습하고 검증하기 위해 사용되는 시뮬레이션 환경으로, 본 논문의 출력물인 USD Asset이 직접 로딩됩니다.
- Articulated 3D Asset: 관절(Joint) 구조와 물리적 속성(질량, 마찰 등)이 정의되어 실제 로봇이 조작 가능한 시뮬레이션용 객체입니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 실세계 로봇 조작 정책(Manipulation Policy)의 효과적인 학습을 위해 필수적인 '시뮬레이션용 관절형 3D 객체'의 생성 및 복원 문제를 해결하고자 합니다. 기존의 메쉬 기반(Mesh-based) 기법들은 객체 일부가 결손되었거나 메쉬가 손상된 경우 파트 분할(Part segmentation)이 어려우며, 특정 데이터셋에 특화되어 있어 분포 외(Out-of-distribution) 객체에 대한 일반화 성능이 낮다는 한계가 있습니다. 또한, 기존의 에이전트 기반 방법은 프로그램 생성 능력은 뛰어나지만 타겟 객체의 실제 기하학적 형상을 반영하지 못해 물리적 신뢰도가 떨어집니다 [Figure 2].
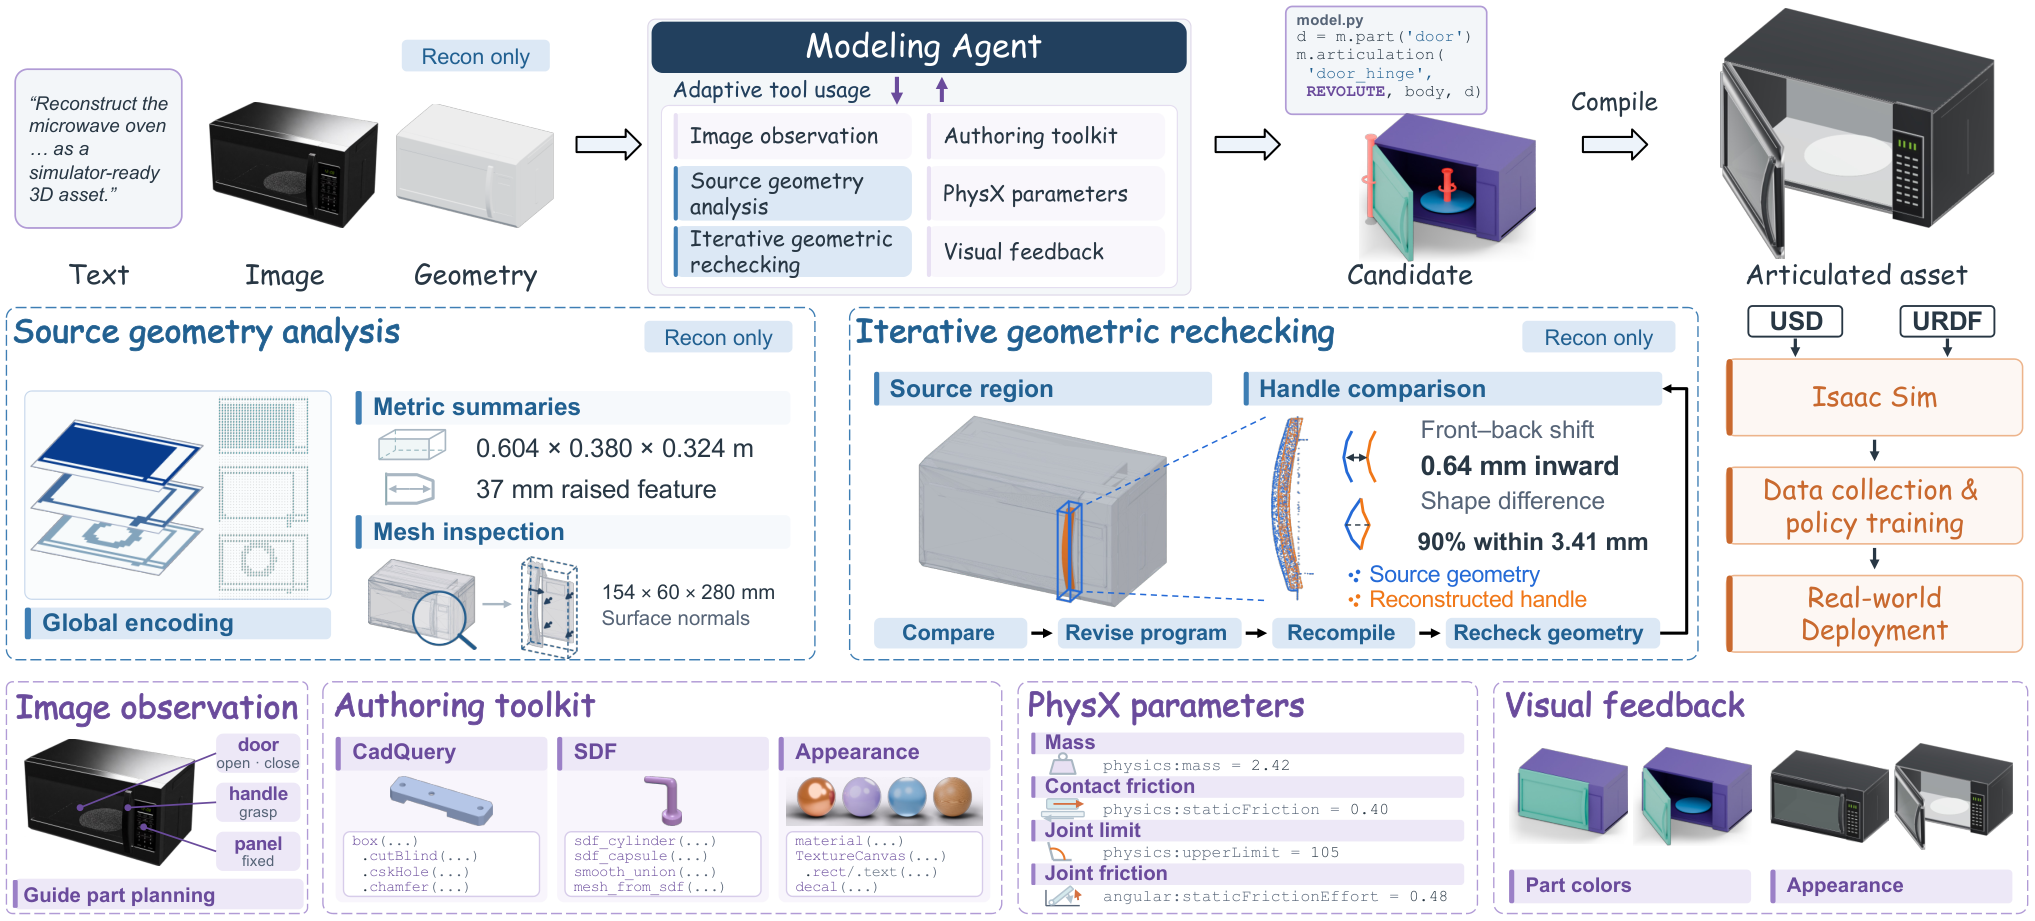
Figure 2 — 제안 모델의 전체 아키텍처
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 USDCraft라는 프레임워크를 제안하여, 사전 학습된 LLM이 소스 메쉬와 참조 이미지를 바탕으로 시뮬레이션 가능한 객체 모델링 프로그램을 작성하고 수정하게 합니다. Source Geometry Analysis를 통해 메쉬 데이터를 정량적 텍스트로 변환하여 LLM에 제공하고, Iterative Geometric Rechecking을 통해 생성물과 원본의 기하학적 차이를 파악하여 프로그램 단위의 수정(Program edit)을 수행합니다. 최종적으로 생성된 객체는 Isaac Sim에서 물리 파라미터가 적용된 상태로 즉시 활용 가능합니다. 실험 결과, USDCraft는 기존 기법 대비 F1 score 기준 부품 복원 성능이 대폭 향상되었으며, joint-axis angular error(AE) 및 location error(LE) 지표에서도 월등한 정확도를 보였습니다 [Table 1], [Table 2]. 특히, 실세계 조작 테스트에서 USDCraft로 생성한 자산은 정책 학습 시 sim-to-real 성능 드롭을 최소화하여 실제 로봇 조작 성공률을 85% 이상 달성하는 성과를 거두었습니다 [Table 4].
4. Conclusion & Impact (결론 및 시사점)
본 논문은 프로그래밍 방식의 모델링에 기하학적 피드백을 결합함으로써 로봇 공학에서 필수적인 고품질 시뮬레이션 자산 제작의 효율성과 정확성을 획기적으로 개선했습니다. 이 연구는 특정 task에 특화된 학습 없이도 범용적인 LLM을 통해 정교한 3D 객체를 생성 및 복원할 수 있음을 입증하였으며, 향후 대규모 로봇 학습 데이터 구축과 실세계 적용을 가속화할 것으로 기대됩니다. 다만, 매우 복잡한 미세 격자 구조나 유연체(Deformable object)의 동역학 처리 등은 향후 개선 과제로 남겨두고 있습니다.
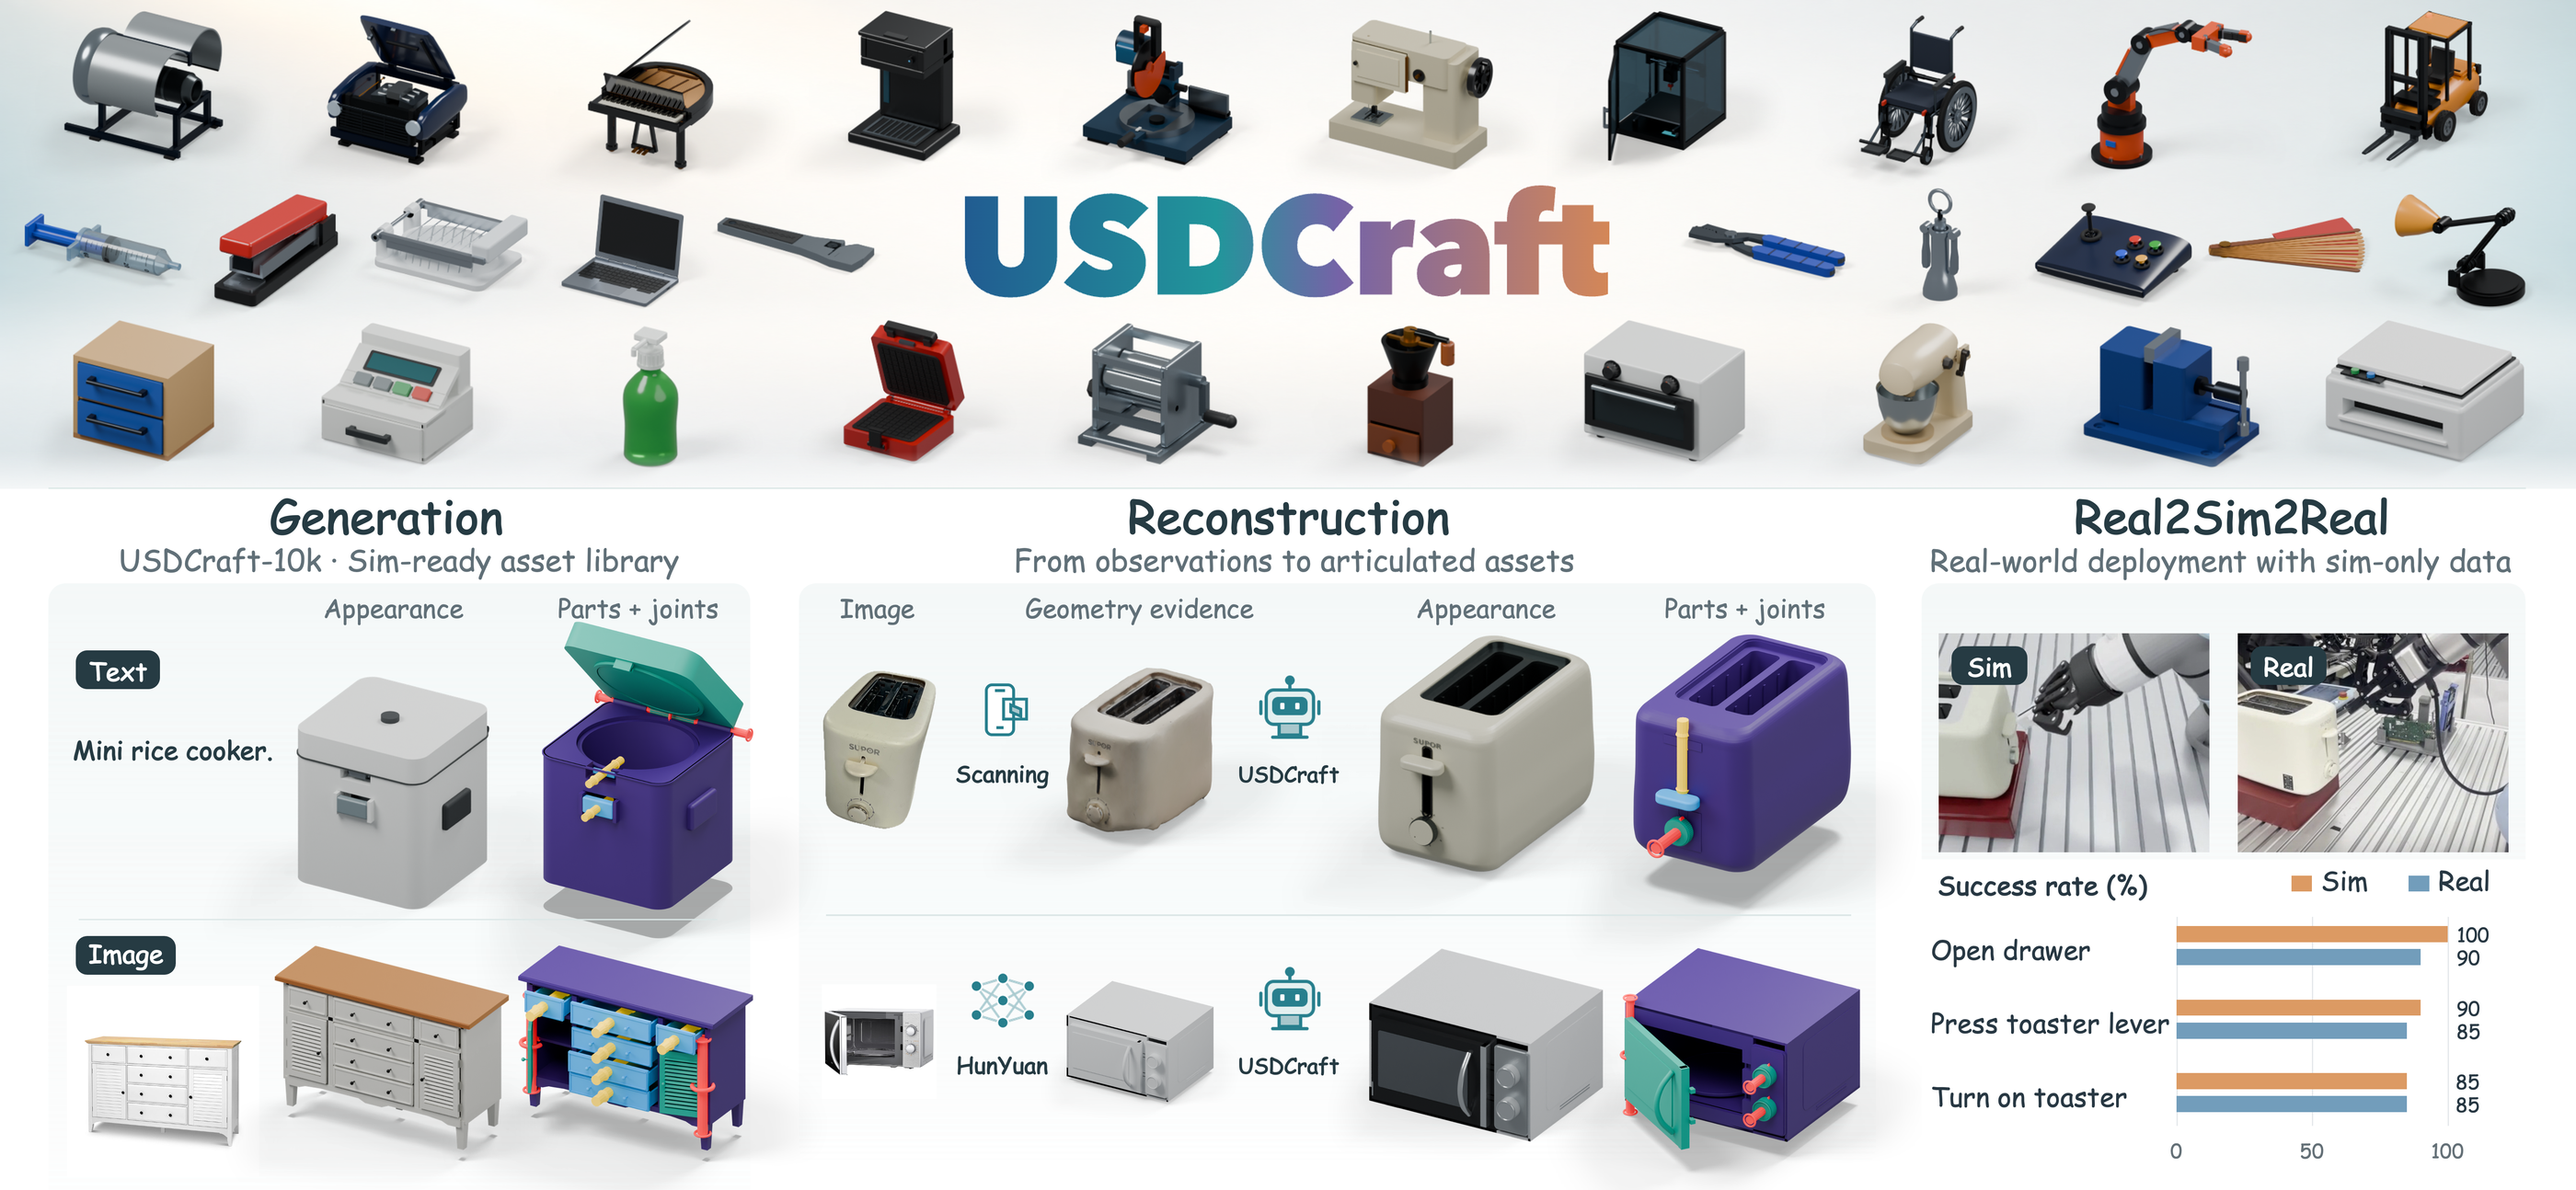
Figure 1 — USDCraft의 전체 시스템 개요
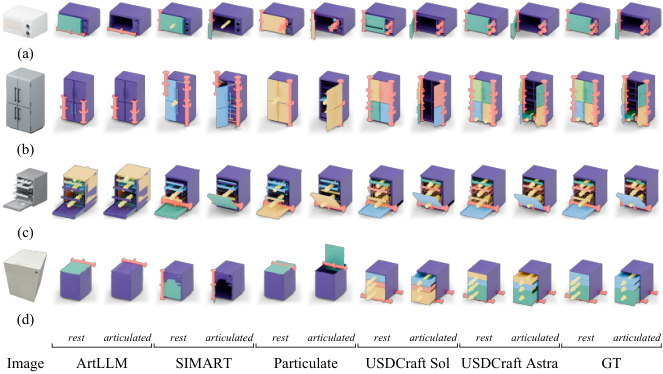
Figure 3 — USDCraft-bench 복원 정성적 결과
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] Towards Physically Grounded Articulated 3D Assets: A Multi-Agent Pipeline and Benchmark
- [논문리뷰] Dynamic Harness Search: Building Multi-Agent Systems Per-Query via Prediction
- [논문리뷰] ASCENT: Online Test-Time Training of Long-Horizon Agents via Self-Distillation of Verified Experience
- [논문리뷰] InterEvolve: Test-Time Evolution of Reward Programs for Humanoid Loco-Manipulation
- [논문리뷰] ActiveSaddler: Automated Curriculum Learning for Agent Harness Optimization
Review 의 다른글
- 이전글 [논문리뷰] U-Space: Uncovering When and Why Uncertainty Arises in Language Models
- 현재글 : [논문리뷰] USDCraft: Geometrically Grounded Programmatic Modeling of Articulated 3D Assets for Simulation
- 다음글 [논문리뷰] V-CoLA: Vision Token Compression with Linear Attention
댓글