[논문리뷰] Skill2Real: Agentic Skill Learning for Zero-Shot Sim-to-Real Robot Manipulation
링크: 논문 PDF로 바로 열기
메타데이터
저자: Xincheng He, Siyu Ma, Chang Yu, Yunuo Chen, Yanjia Huang, Ying Nian Wu, Yin Yang, Chenfanfu Jiang
1. Key Terms & Definitions (핵심 용어 및 정의)
- Shared Code-based Policy Interface: 학습된 지식을 시뮬레이션과 현실 환경에서 공통적으로 실행할 수 있도록 하는 언어 기반의 표준 API 계약입니다.
- PVG (Proposer–Verifier–Governor): Proposer는 프로그램을 생성하고, Verifier는 privileged simulation evidence를 진단하며, Governor는 검증된 업데이트를 메모리에 반영하는 다중 에이전트 루프입니다.
- Cerebellum & Brain Hierarchy: Cerebellum은 재사용 가능한 로컬 조작 기술을, Brain은 이를 조합하여 장기적인(long-horizon) 작업을 수행하는 고수준 계획 및 복구 기술을 담당하는 이계층 구조입니다.
- Zero-Shot Sim-to-Real: 시뮬레이션에서 학습한 지식을 실제 로봇 환경에서 추가적인 훈련 없이 즉시 적용하는 능력을 지칭합니다.
2. Motivation & Problem Statement (연구 배경 및 문제 정의)
본 논문은 로봇 조작 학습에서 시뮬레이션과 실제 환경 간의 domain gap을 극복하고, 장기적인 작업을 안정적으로 수행하는 문제를 해결하고자 합니다. 기존의 Sim-to-Real 연구들은 주로 task-agnostic한 표현을 학습하는 데 컴퓨팅 자원을 집중하여, 재사용 가능한 작업 수준의 지식 습득이 미흡했습니다. 특히 고차원적인 조작 과제에서는 개별 동작을 수행할 뿐만 아니라, 이를 조합하고 실패 시 복구하는 능력이 필수적입니다. 저자들은 이러한 한계를 극복하기 위해 foundation vision-language models (VLMs)의 cross-domain grounding 능력을 활용한 새로운 에이전트 프레임워크인 Skill2Real을 제안합니다 [Figure 1].
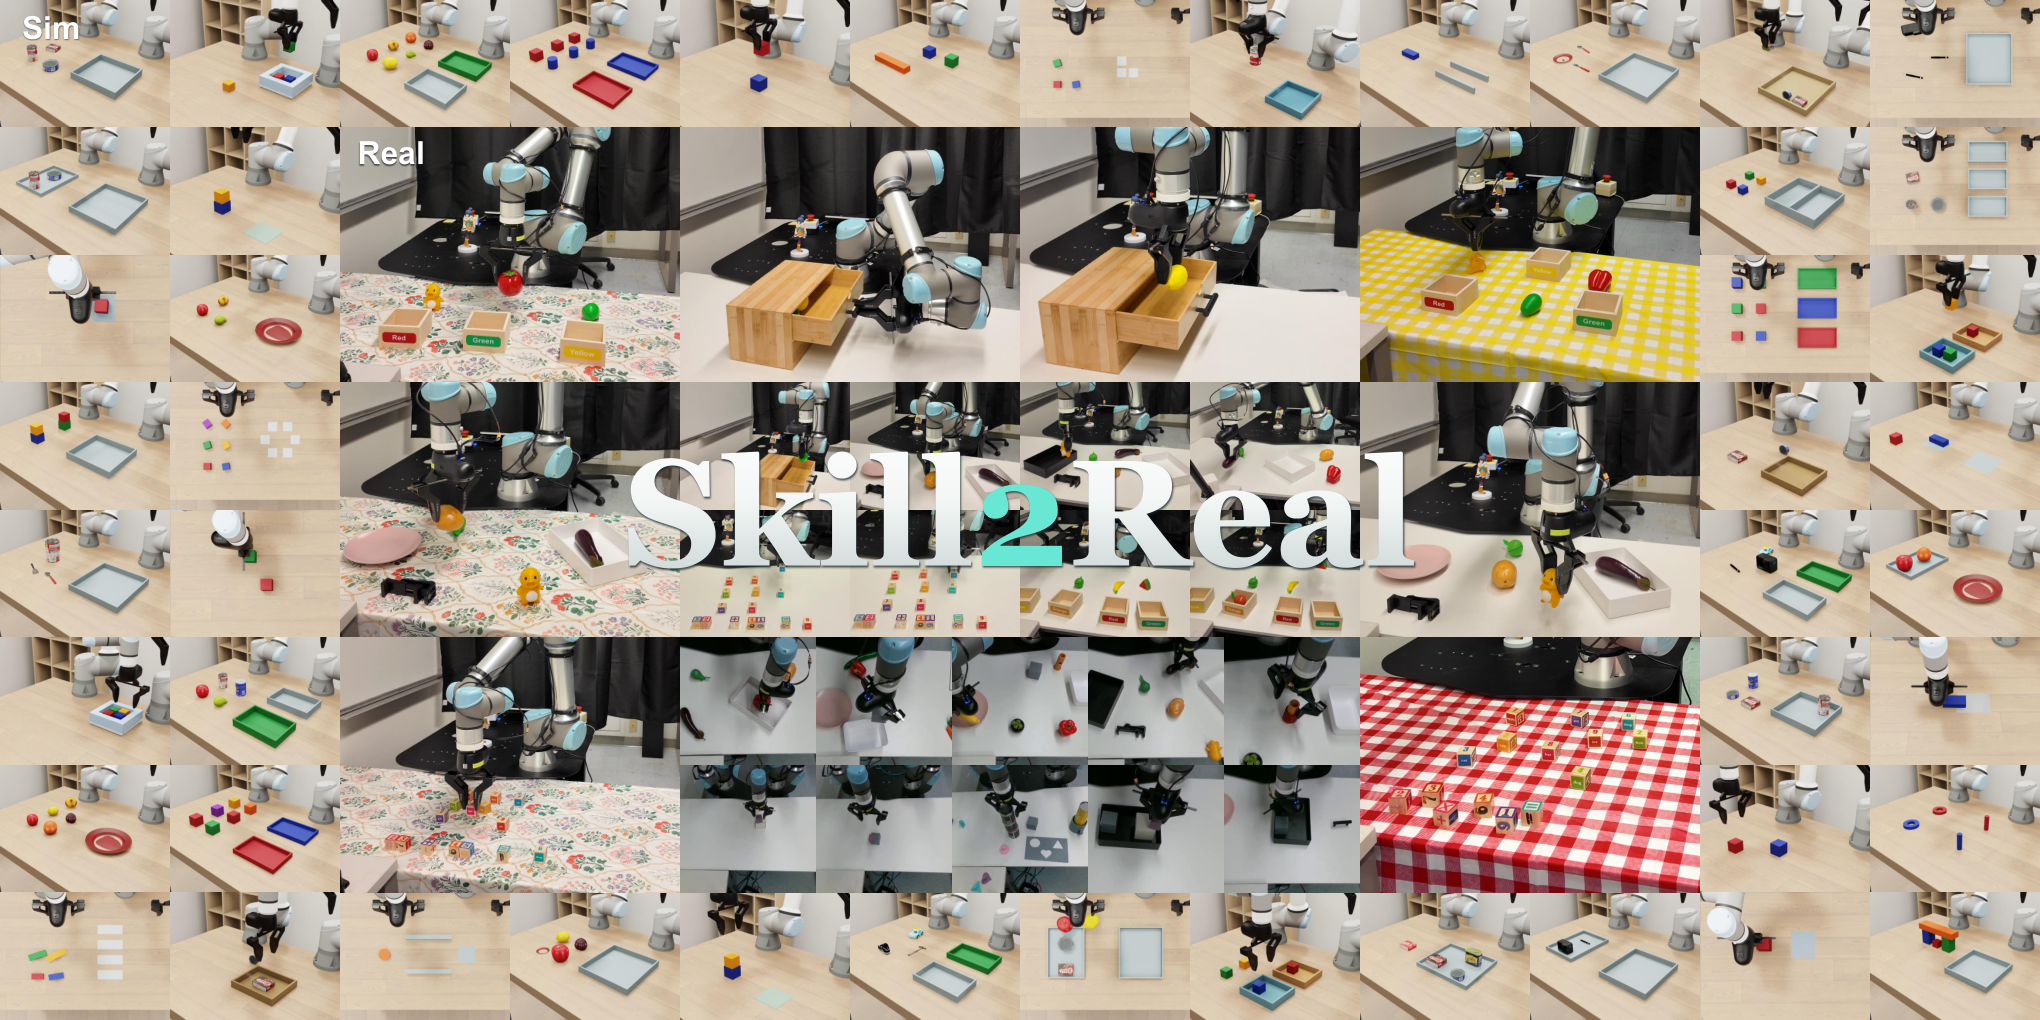
Figure 1 — 제로샷 Sim-to-Real 전송
3. Method & Key Results (제안 방법론 및 핵심 결과)
본 논문은 PVG 루프를 통해 실행 가능한 로봇 기술을 시뮬레이션에서 학습하고, 이를 Shared Code-based Policy Interface를 통해 현실로 이전하는 체계적인 방법을 제안합니다 [Figure 2]. 단계별로 Cerebellum은 기초적인 로컬 조작 기술을 학습하여 고정하고, 이후 Brain이 이를 활용해 장기적인 작업을 계획하는 상위 수준의 기술을 습득합니다 [Figure 3]. 실험 결과, LIBERO-Pro Long 벤치마크에서 기존 2.0%에 불과했던 성공률이 Astra 모델 사용 시 56.3%, Opus 5 모델 사용 시 49.0%로 비약적으로 상승했습니다. 또한, 실제 UR5e 로봇 환경에서 4개 작업의 평균 완료율이 기존 27.50%에서 78.75%로 대폭 향상되었으며, 이는 Skill2Real이 foundation model의 성능과 상관없이 공통적으로 가치 있는 로봇 제어 지식을 제공함을 입증합니다 [Figure 4].
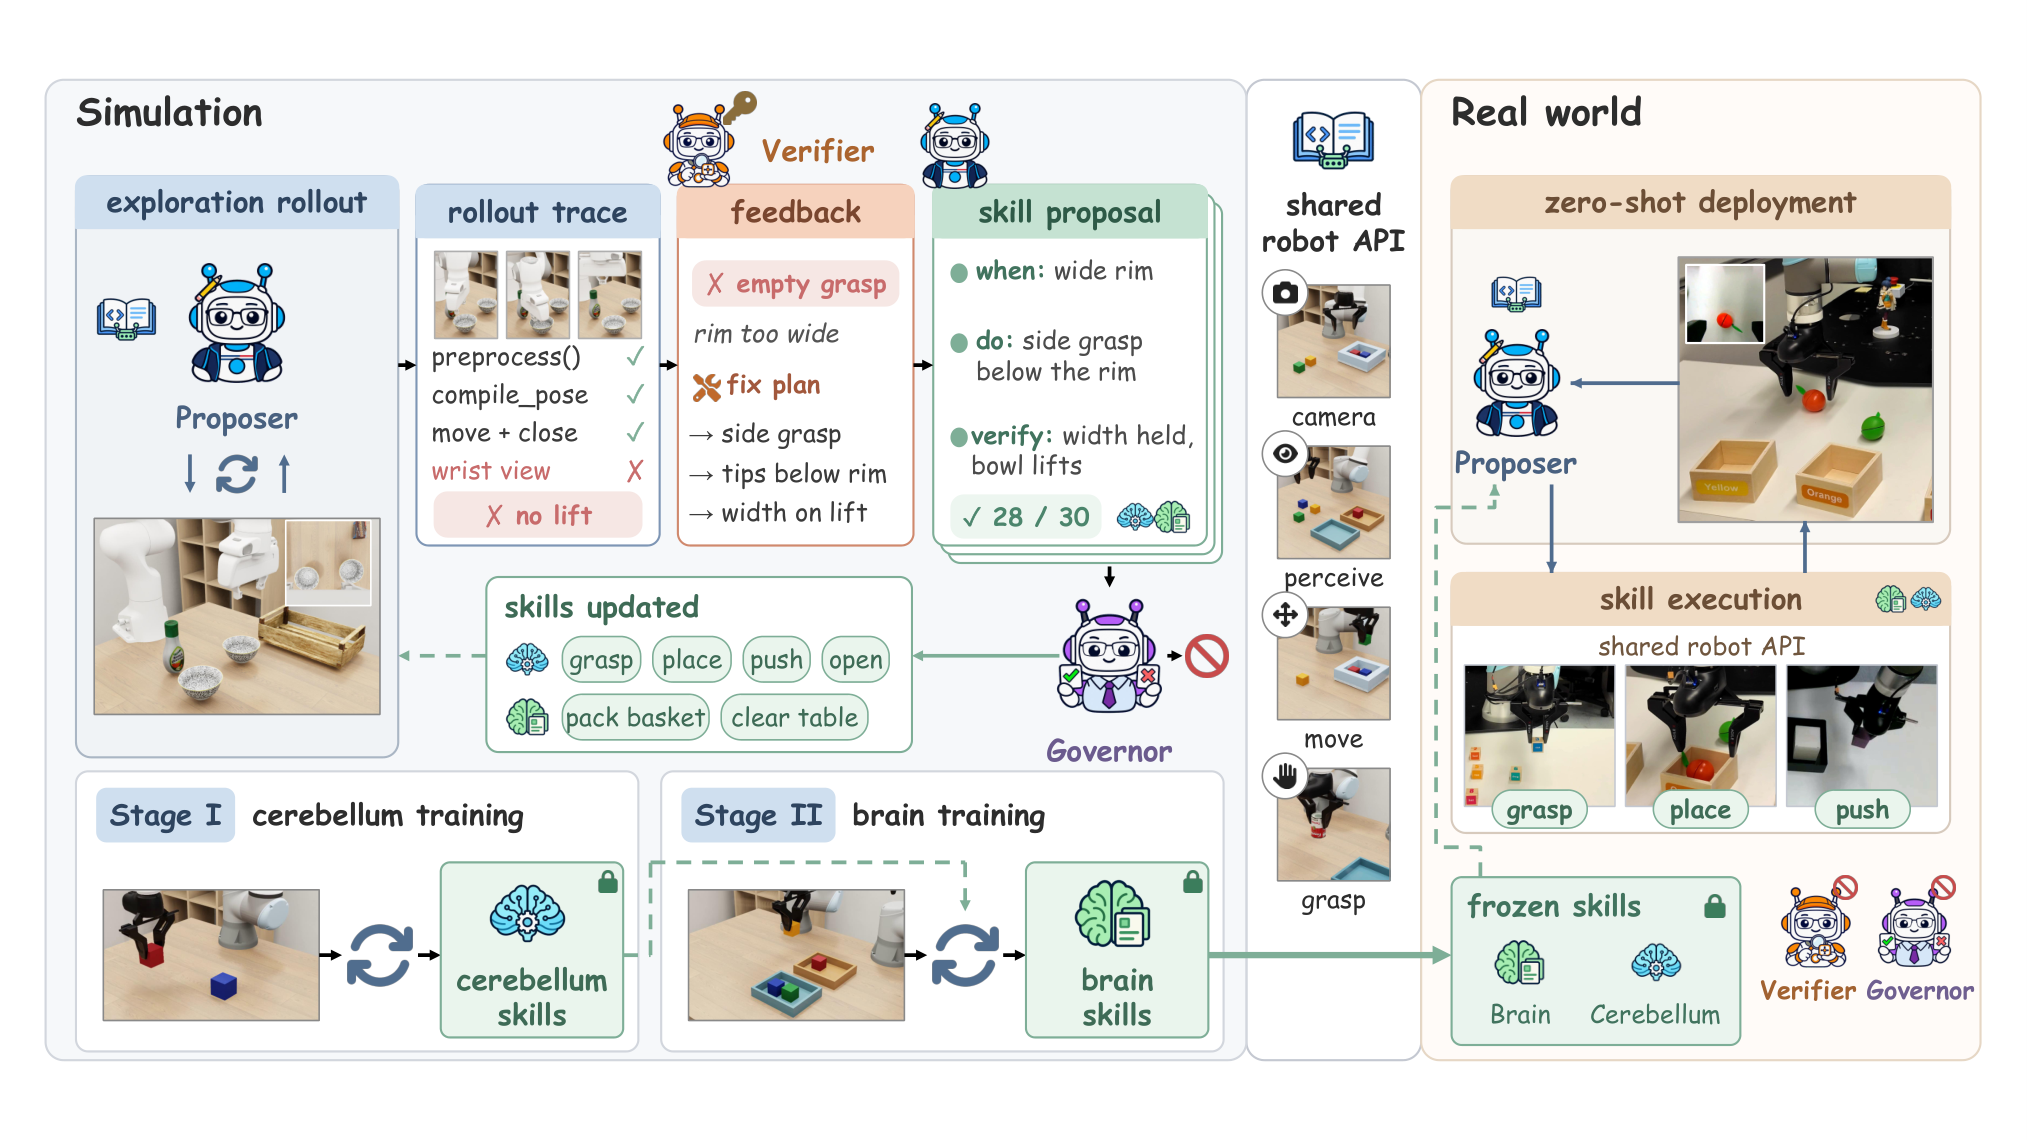
Figure 2 — Skill2Real 파이프라인
4. Conclusion & Impact (결론 및 시사점)
본 연구는 hierarchical skill 학습을 통해 로봇이 시뮬레이션 기반의 경험을 현실 세계로 효과적으로 이전할 수 있음을 입증했습니다. 특히 학습 과정에서 privileged information을 활용하되, 배포 단계에서는 오직 public information과 API만을 사용하여 범용성을 극대화한 점이 핵심입니다. 이러한 접근 방식은 향후 로봇 공학에서 파운데이션 모델과 결합된 학습 가능한 행동 라이브러리 구축에 중요한 토대가 될 것으로 기대됩니다.
⚠️ 알림: 이 리뷰는 AI로 작성되었습니다.
관련 포스트
- [논문리뷰] RoboDojo: A Unified Sim-and-Real Benchmark for Comprehensive Evaluation of Generalist Robot Manipulation Policies
- [논문리뷰] LensErase: A Foundation Model for Erase Anything
- [논문리뷰] Acting Through Registers
- [논문리뷰] UNITAS: A 3D-Native World Action Model for Embodied Manipulation
- [논문리뷰] GroundingPI: A Grounding Foundation Model towards Physical Intelligence with Visual Primitives
Review 의 다른글
- 이전글 [논문리뷰] SimuVerity: Benchmarking Agents for Engineering-Grade Simulink Model Generation
- 현재글 : [논문리뷰] Skill2Real: Agentic Skill Learning for Zero-Shot Sim-to-Real Robot Manipulation
- 다음글 [논문리뷰] Source Preference in the Wild: How LLM Agents Favor Items by Source, and How to Reduce It
댓글